
如何与Marvelmind室内定位系统集成
快速提示
- 集成分为物理集成和逻辑集成。两者的主要参考资料如下:
- 所有外部接口和协议均 公开发布。它们很少变动,并且通常向后兼容
- 所有内部协议(例如调制解调器与信标之间的无线电协议)均不公开,而且更新很快。因此,收到设备后,务必将所有信标、调制解调器、机器人及其他设备的软件更新为 同一软件包中的版本。否则,调制解调器可能会使用与信标不同的协议与信标通信,导致系统工作不正常,甚至完全无法工作。更新软件时,请更新所有设备的固件,并在Dashboard中按下Default按钮,将该软件版本的默认设置恢复到每台设备上。 避免常见错误(YouTube)
- 我们支持多种物理接口,从 UART、SPI、I2C到 基于WiFi的UDP。如果您需要更特殊的接口,例如CAN,或仅需一个专用引脚作为逻辑输入,接收您设备的信号并将其嵌入位置数据流等,请发邮件告诉我们: info@marvelmind.com
- 目前有 代码示例 ,覆盖我们支持的所有主要平台,从Python到Android,从Windows到ROS2,可简化集成工作
- Dashboard支持以下操作系统:Windows、Linux、Mac和Raspbian
- 位置数据可接入以下平台:Windows、Linux、Mac、Raspbian、Android、Arduino和ROS2/ROS
Super-Beacon的4x4引脚
Super-Beacon的4×4引脚可通过多种不同接口进行物理连接,非常灵活:
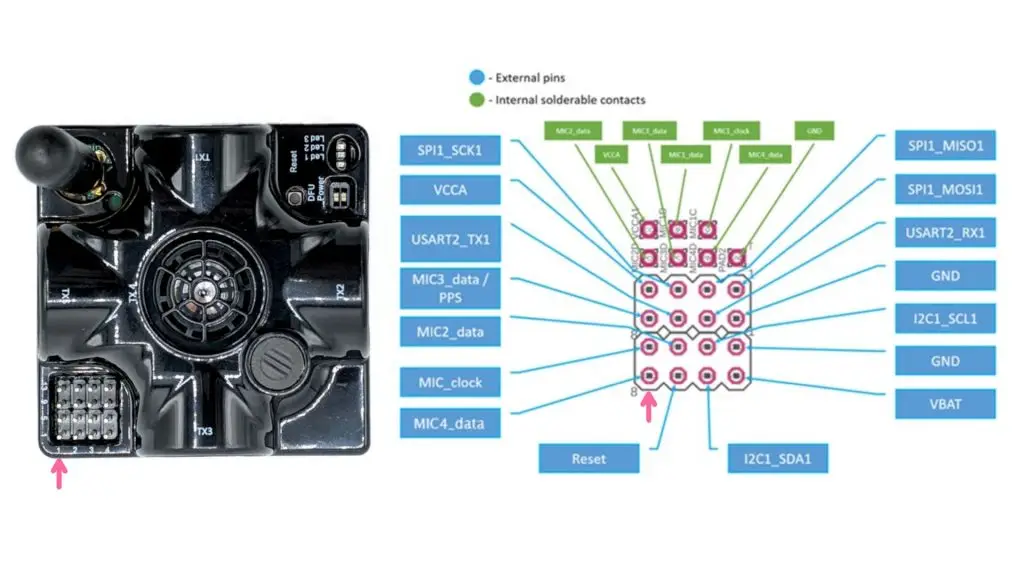
Super-Beacon的4×4引脚可通过多种不同接口进行物理连接,非常灵活:
- UART 3.3V——基本UART连接,例如连接您的Pi或Arduino开发板
- MicX_data——来自 外接麦克风(External Microphone) 或 Omni-Microphone的数据。最多可连接三个外接麦克风和一个内置麦克风(RX1),也可以拆焊内置麦克风,换成外接麦克风。每个信标只 能连接(YouTube) 一个Omni-Microphone,因为Omni-Microphone本身已包含四个基本麦克风
- Mic_clock——外接麦克风和Omni-Microphone的时钟
- SPI引脚——Super-Beacon在硬件上支持SPI接口,但由于至今没有用户提出需求,目前尚无软件支持
- I2C引脚——例如用于连接PixHawk时模拟罗盘/磁力计,也可用于接收位置数据流
- VBAT——直接连接内置电池,可为外部负载(例如您的设备)供电。也可用于连接更大容量的外部锂聚合物电池,但须谨慎
- VCCA——输出纯净3.3V模拟电压的引脚,可为外接麦克风等外部负载供电,电流可达200 mA
- Reset——外部复位引脚,与内部Reset按钮并联
- GND——接地引脚
部分引脚可根据您的要求改作他用,执行不同的功能(这需要定制软件开发)。例如,可选软件功能 MMSW0006:地理围栏报警专用引脚.
例如,4×4引脚可用于 方便地连接Omni-Microphone(YouTube)等。
工业级信标和Super-Modem的工业连接器
所有 工业级信标 和 Super-Modem 均配备工业连接器,防护等级可达IP67。
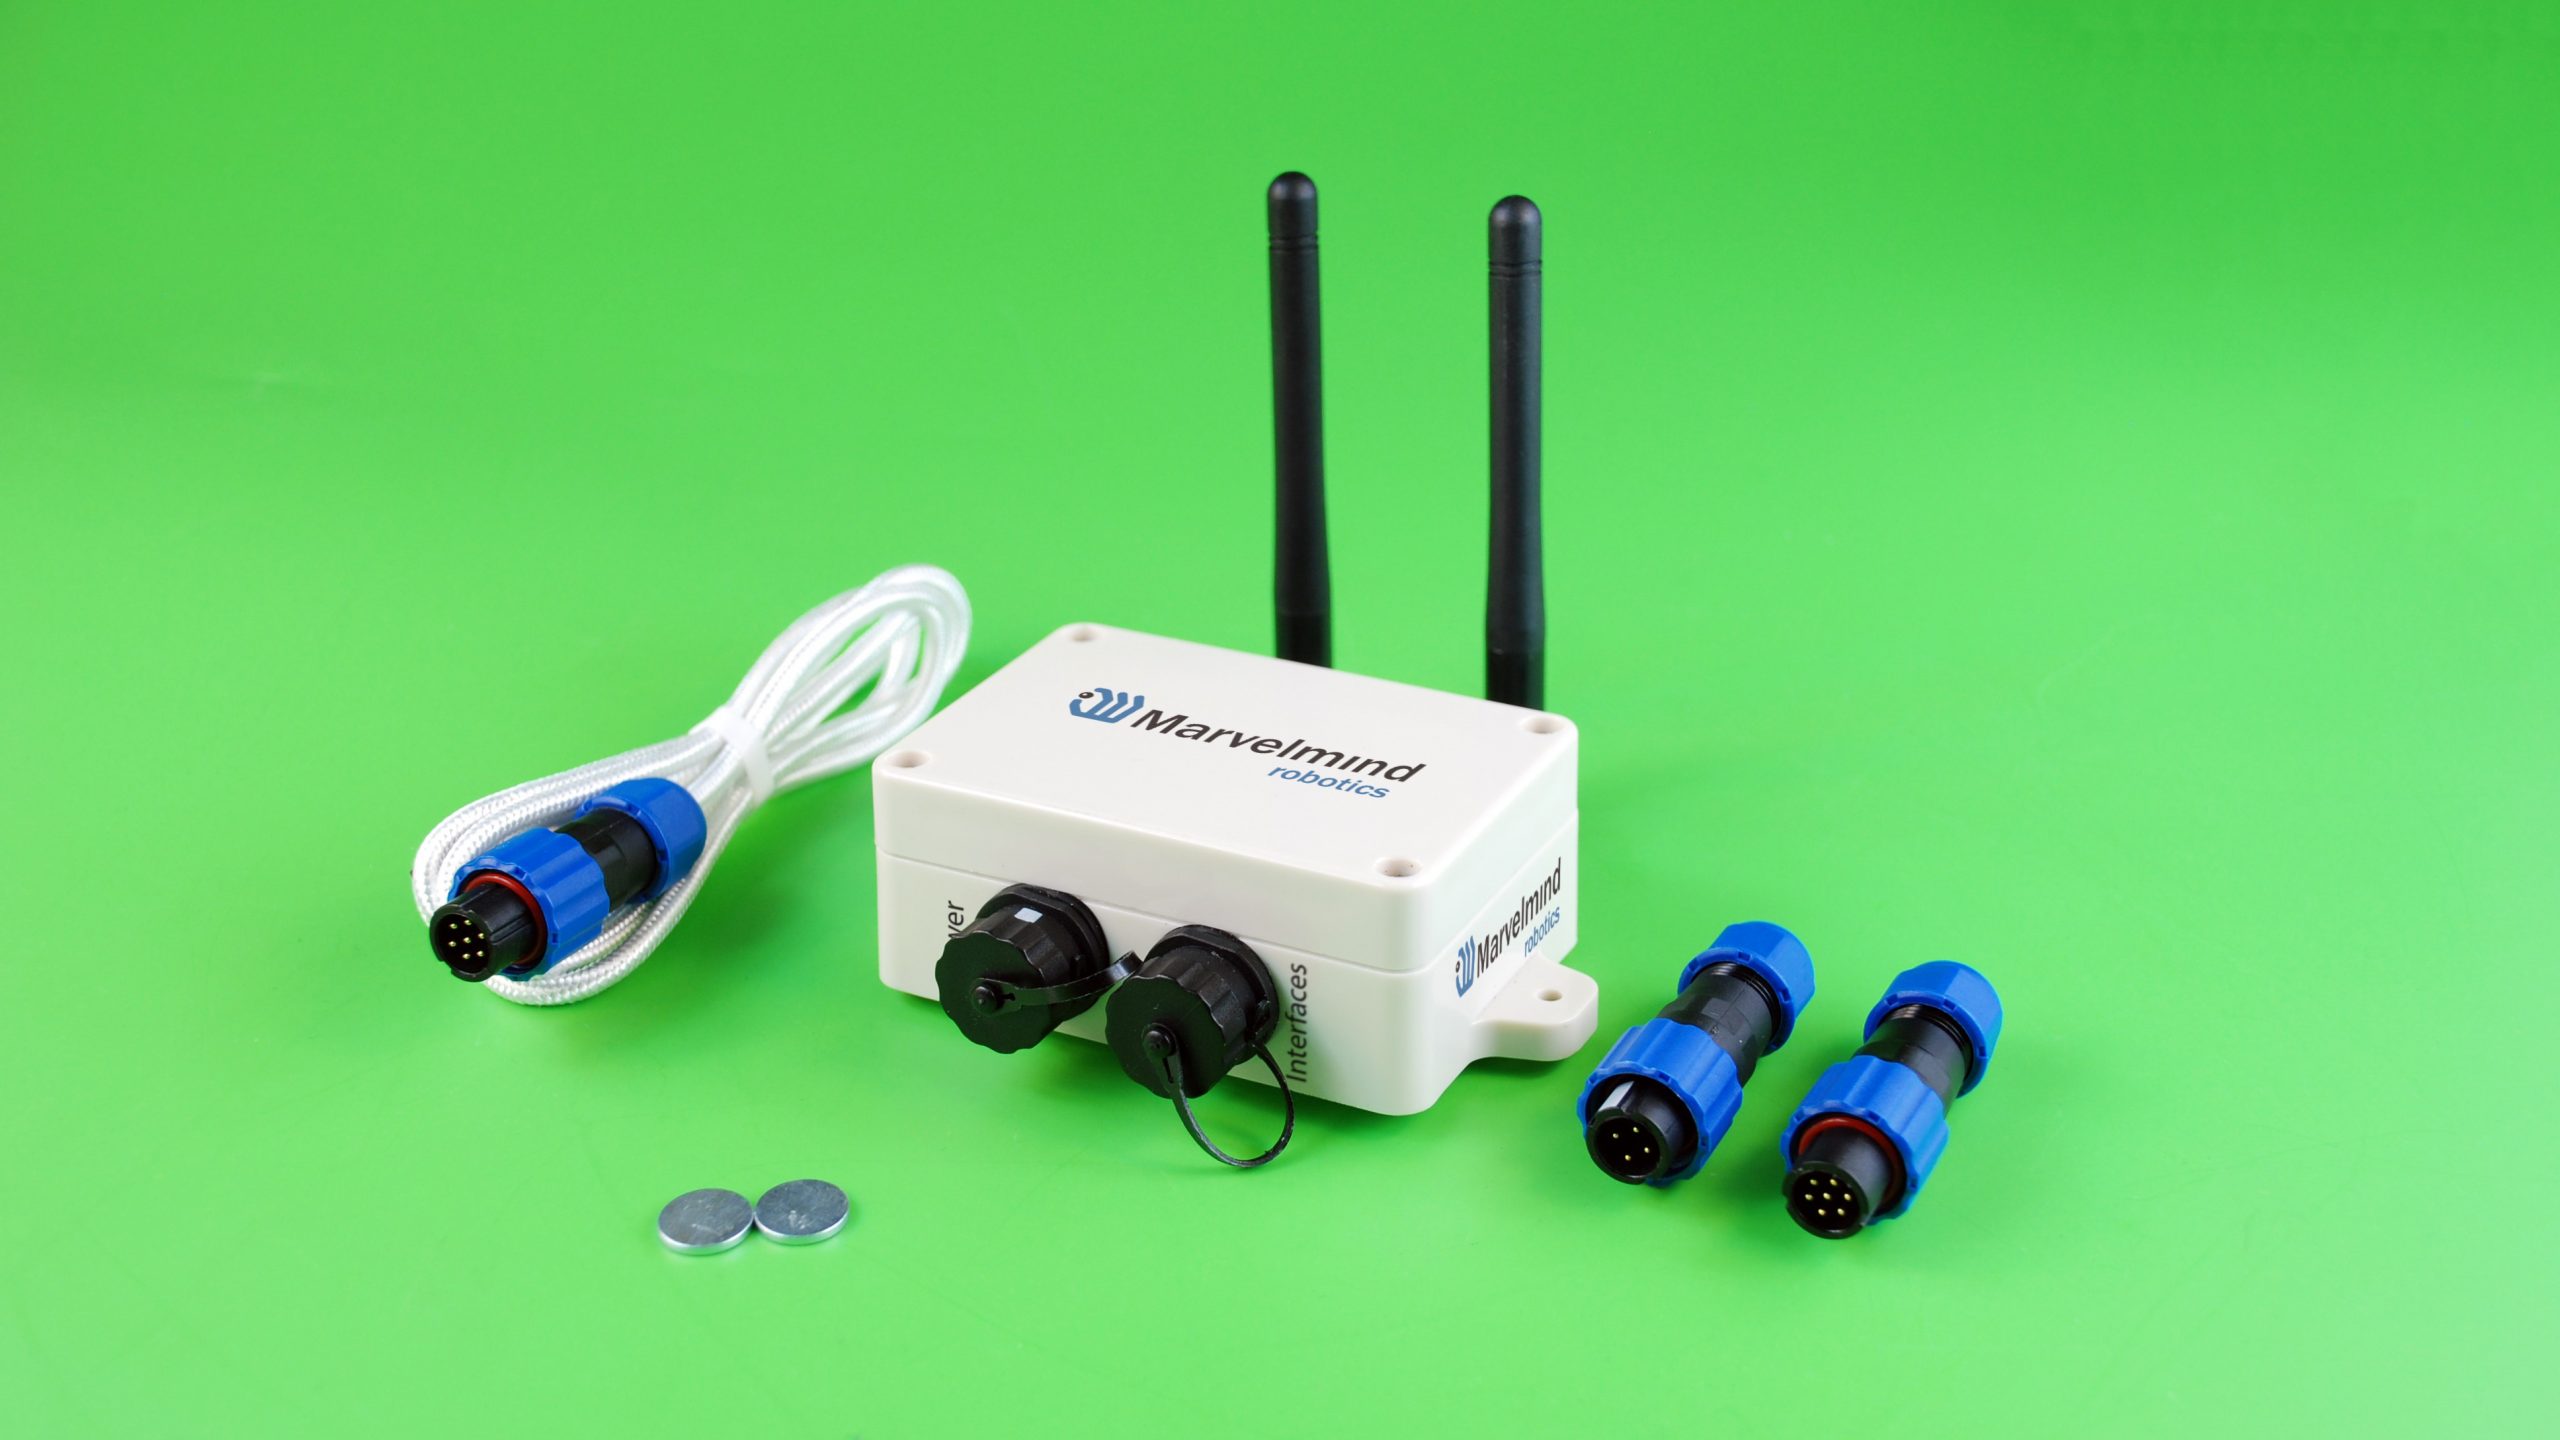
Industrial Super-Beacons, Industrial-RX, Industrial-RX with Omni,以及 Super-Modem 采用相同的连接器:
- 4针连接器:电源、Reset和DFU
- 7针连接器:接口和电源
