Marvelmind 用户与案例研究
遗憾的是,使用Marvelmind室内“GPS”的几乎所有大型案例和绝大多数商业案例都受保密协议(NDA)约束,因此难以公开分享。下面列出我们在互联网上找到的公开案例。
目录
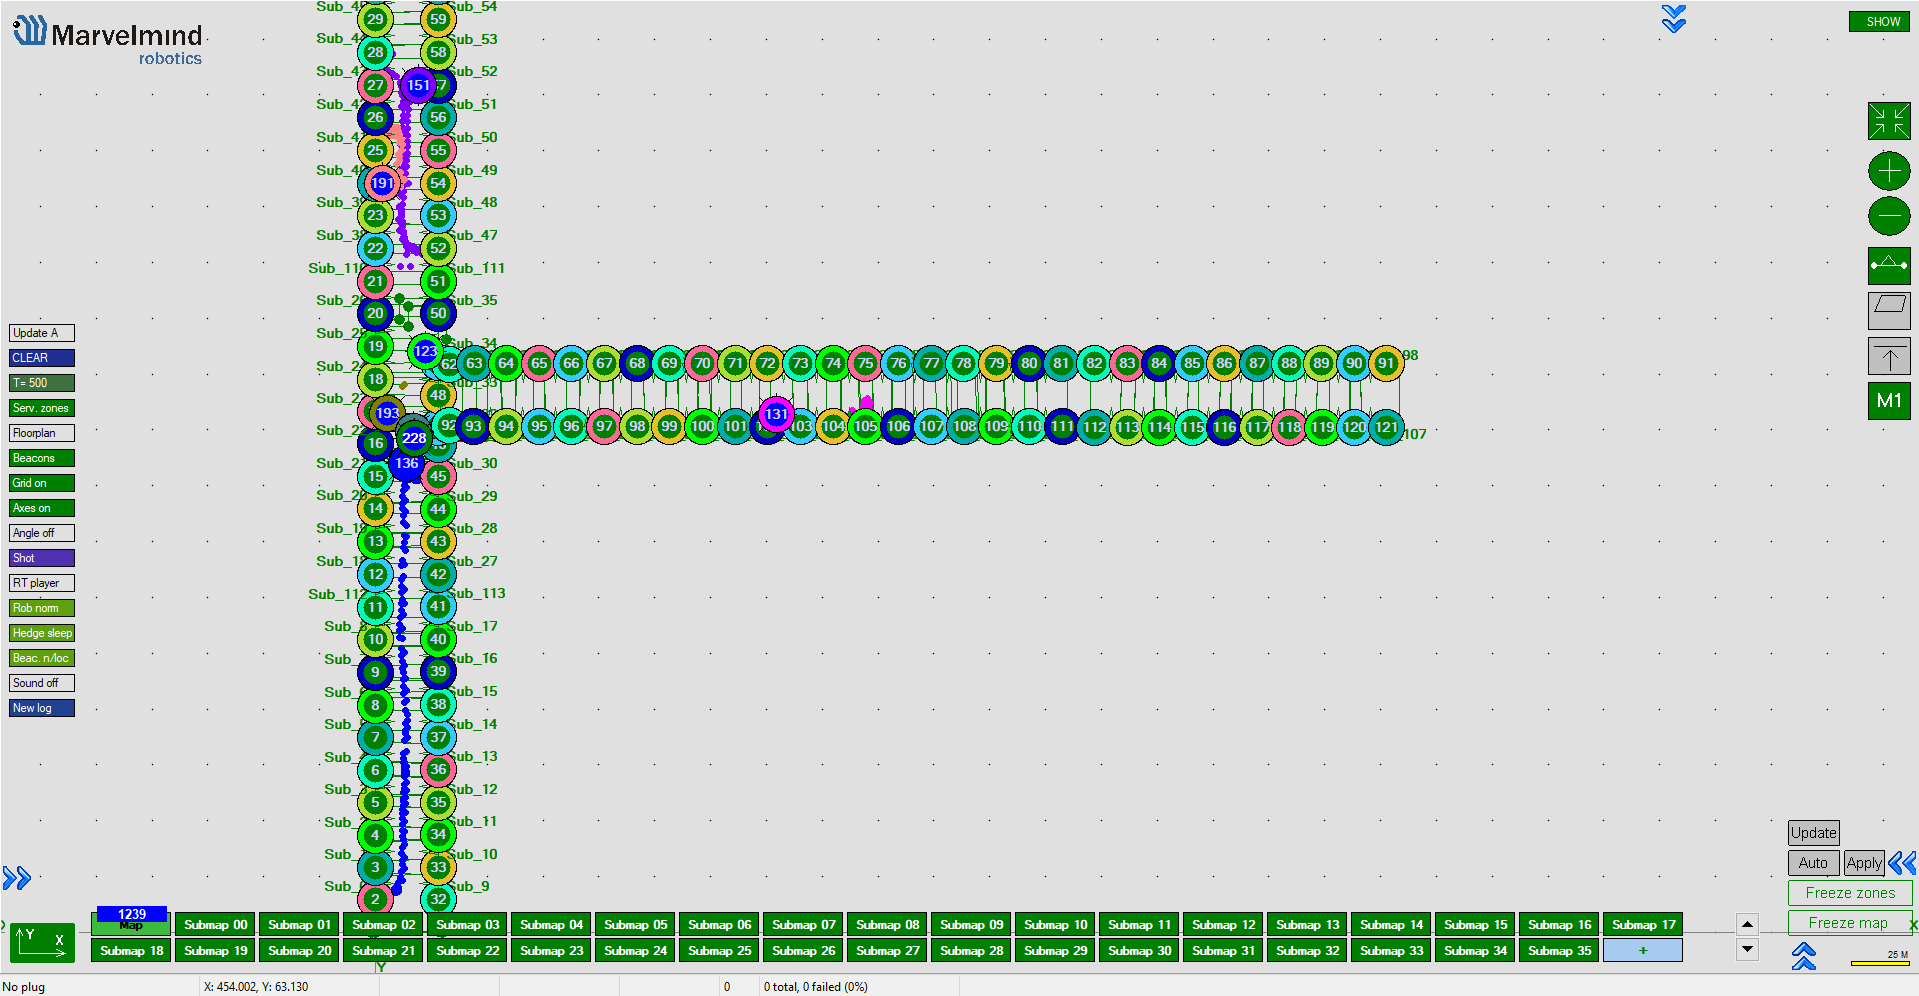
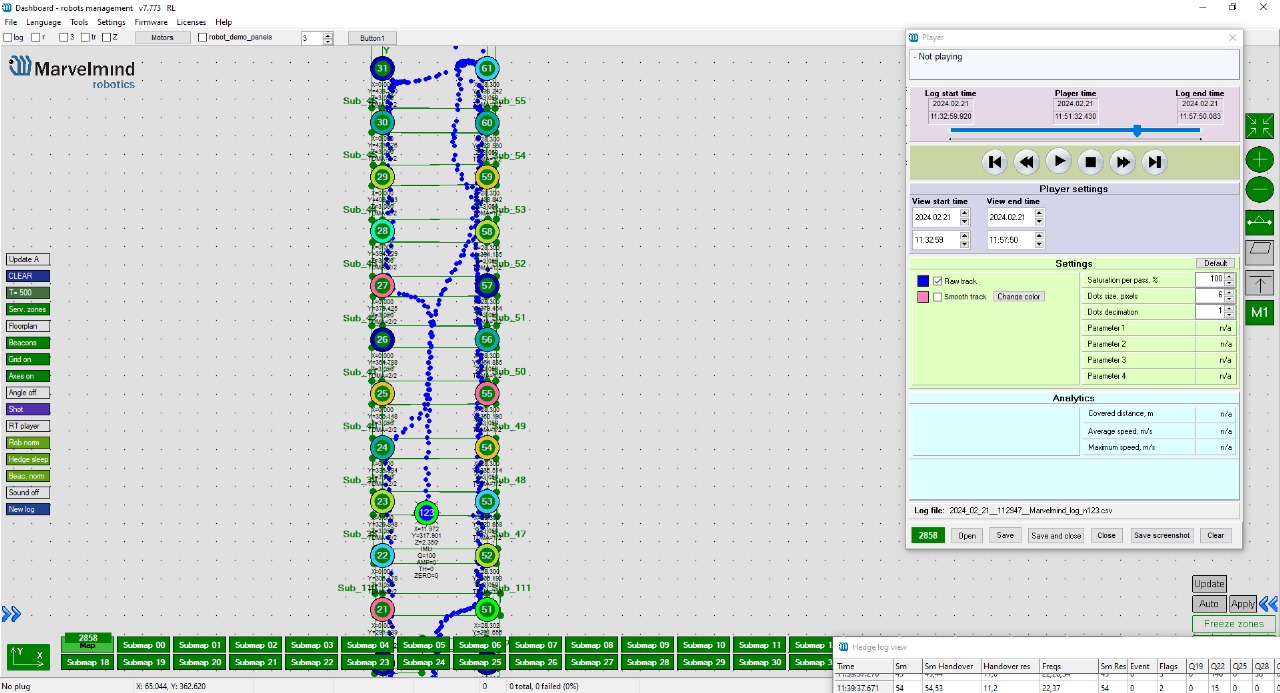
任务是精确跟踪仓库中的120多台叉车,以优化其作业表现、更好地了解使用情况,并根据每台叉车的当前位置实时自动分配任务。本案例是此前10台叉车部署案例的延续:新仓库更大,叉车数量是原来的12倍
配置:
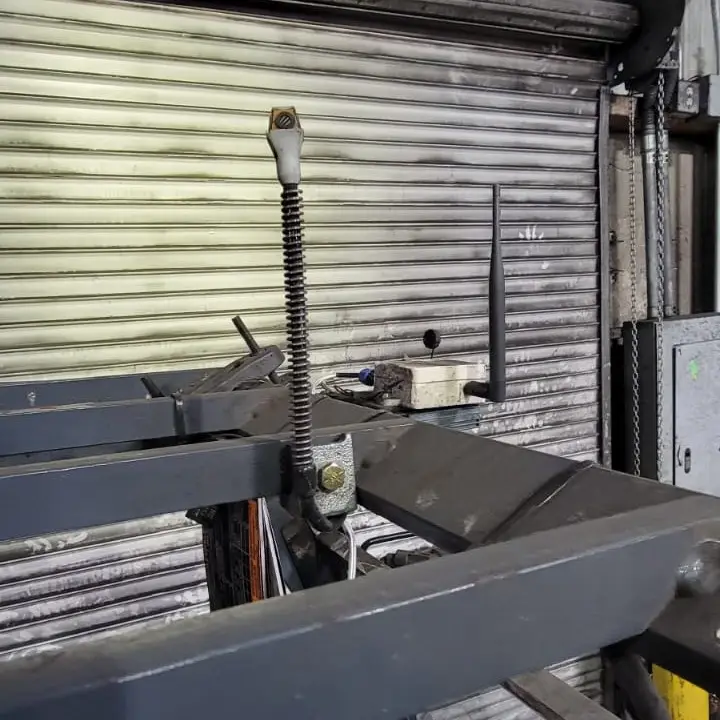
- 每台叉车配备一个Industrial-RX with Omni(之前的仓库使用的是带Omni-Microphone的Super-Beacon),像天线一样安装在车顶,以便用尽量少的固定Super-Beacon获得更广、更可靠的覆盖。Industrial-RX with Omni是专为本案例开发的,因为现场条件相当恶劣:粉尘、温度波动等。
- 共有123个固定 Super-Beacon 安装在墙上约3-4米高处,为450x450米的T形仓库提供覆盖
- 一台大功率~110V转+12V转换器为固定 Super-Beacon供电。每个 Super-Beacon 旁边都配有一个 +12V转USB转换器 。之所以采用两级供电,是因为在仓库中铺设+12V电网比铺设~110V电网便宜得多
- 采用了新的 多调制解调器架构 ,以保证足够的无线电覆盖和网络整体容量。
- 位置数据从Super-Super-Modem流式传输到客户的远程计算机,传输方式为 UDP, 客户在远程计算机上运行分析,并通过自己的GUI显示跟踪情况和结果。客户通过以下方式控制我们的系统: 开放API
- 该系统由Marvelmind 远程部署 ,现场安装则由客户在当地聘请的第三方集成商完成
任务是精确跟踪仓库中的10台叉车,以优化其作业表现、更好地了解使用情况,并根据每台叉车的当前位置实时自动分配任务。
配置:
- 每台叉车配备一个 Super-Beacon 配 Omni-Microphone ,像天线一样安装在车顶,以获得更广、更可靠的覆盖,并尽量少用固定 Super-Beacon
- 共有14个固定 Super-Beacon 安装在墙上约3米高处,提供覆盖
- 一台大功率~110V转+12V转换器为固定 Super-Beacon供电。每个 Super-Beacon 旁边都配有一个 +12V转USB转换器 。之所以采用两级供电,是因为在仓库中铺设+12V电网比铺设~110V电网便宜得多
- 位置数据从 Modem v5.1 经本地PC(普通笔记本电脑)流式传输到客户的远程计算机,传输方式为 UDP, 客户在远程计算机上运行分析,并通过自己的GUI显示跟踪情况和结果
- 该系统由Marvelmind 远程部署 ,现场安装由客户在当地聘请的第三方集成商完成。尽管集成商把信标装错了位置,但凭借Marvelmind室内“GPS”系统的灵活性,我们重新制定了网络规划,使之适配集成商误装的信标位置
原始视频:
详细评论与说明 ,介绍系统的搭建过程:
任务是精确跟踪一家预制混凝土工厂的38名工人,以提高生产效率和安全性。
配置:
- 每名工人配备一件改装的Marvelmind Jacket: Marvelmind 夹克
- 共有16个拆除了电池的固定Super-Beacon-Outdoor,安装在墙上4-6米高处,提供覆盖。拆除电池是为了能在零下温度运行。每个信标都安装在专用球形支架上,由~220V转USB转换器供电
- 位置数据从我们的Super-Modem经WiFi以UDP方式流式传输到客户的计算机,客户在计算机上运行分析,并通过自己的GUI显示跟踪情况和结果
- Marvelmind远程部署了该系统,现场安装由工厂工人依据我们的网络规划、在我们的远程监督下完成
原始短视频:
详细评论与说明 ,介绍系统的搭建过程:
播客: “论刺猬与奇妙心智:点数据采集的新技术?——第179期“
“我们讨论的这篇文章中,研究人员使用室内定位系统(IPS)对以色列的一处室外遗址进行了测绘。对这项新兴技术而言,他们的结果令人鼓舞。”
原文: “论刺猬与奇妙心智:点数据采集的新技术?”(PDF)。
该文由剑桥大学出版社于2021年10月20日在线发表。
“尽管功能强大的空间数据采集技术日益丰富,三维点数据采集仍是考古发掘中常见的瓶颈。全站仪通常需要专职操作员,适合在相对较短的通视距离内进行发掘层面的数据采集。高精度全球导航卫星系统(GNSS)需要与远方的卫星星座保持可靠通信,其精度也未必能满足所有数据记录场景。一类新的空间数据采集硬件——室内定位系统(IPS),即‘室内GPS’——能让三维点数据采集普及易得,有望为发掘过程中的点数据采集提供更具成本效益、更高效的方法。
此外,此类系统可通过连续记录采集形状数据,使数字化野外数据记录更加细致。本文介绍了这样一套IPS系统——Marvelmind IPS,探讨其潜在价值与局限,并提供在以色列Horvat Duvshan铜石并用时代(公元前4600–3600年)遗址对该系统进行实地测试的案例研究。”
了解更多.

摘要: 在赛车比赛中,专业车手能够完成漂移等大侧偏角动作,以尽量缩短单圈时间。由于这类动作的动力学十分复杂,瞬态漂移在自动驾驶车辆中难以建模和控制。本文作者提出了一种开环与闭环混合的控制策略,用于实现瞬态漂移过弯轨迹。参考轨迹由基于规则的算法生成。我们使用Simulink/Carsim进行仿真,并利用一辆开源、低成本的1/10比例遥控车进行实验,验证了规划与控制方法。
关键词: 自动驾驶车辆;车辆动力学;基于规则的路径规划;漂移控制
摘要
基于伯克利自主赛车的漂移机动规划与控制
作者:Jon Matthew Gonzales
工学博士——机械工程
加州大学伯克利分校
Francesco Borrelli 教授(委员会主席)
在竞技赛事中,车手在操控极限下驾驶车辆,后轮几乎完全饱和。专业车手会有意让车辆漂移过弯,以实现快速转向。这些车手的驾驶方式与汽车电子控制单元中安全系统的设计思路恰恰相反。通过研究和理解这类动作的物理机理与操作原理,有望增强汽车控制系统中用于防碰撞的安全功能,并让跑车能够在比赛中自主完成漂移。本论文的重点是漂移动作的规划与控制,特别是稳态漂移、漂移停车和漂移过弯。
其次,随着自动驾驶领域研究与工程的发展,本论文还着重介绍了名为伯克利自主赛车(BARC)的机器人平台的设计与开发。该平台基于1/10比例遥控车,配备计算硬件和一套传感器,适用于科研和教学。该项目旨在为关注自动驾驶的研究人员和教师提供一种低成本、开源的试验平台。论文前文提出的方法和算法均在BARC平台上进行了实验验证。
Marvelmind定位
Marvelmind Robotics是一家开发现成室内GPS产品的公司,利用超声波信标实现室内定位。在本应用中,四个固定信标分别放置在RoboCup场地的四个角上,高度约1米。第五个信标安装在无人机上,并接入无人机的机载电源电路。这个信标称为hedgehog(简称hedge),即移动信标,其位置由固定信标跟踪。四个信标和hedgehog的位姿数据通过调制解调器传输,调制解调器还可通过UART输出数据。在本应用中,hedgehog的位姿数据由一个C程序经调制解调器获取:该程序通过UART读取数据,解码位姿数据,并通过UDP广播给MATLAB/Simulink文件。所有这些都在Intel NUC上运行。由Marvelmind系统得到的坐标被映射到Pixhawk所用的NED坐标系。
自主飞行
本节介绍如何利用机载Pixhawk让无人机自主飞行。
Pixhawk执行的动作由其通过Mavlink消息协议接收的消息决定。Mavlink消息由运行在机外Intel NUC计算机上的Matlab Simulink生成,并通过数传链路发送给Pixhawk。数传连接通过两个数传模块建立:一个接到Pixhawk的telem2端口,另一个通过USB接到Intel NUC计算机。Matlab Simulink仿真每迭代一次,就发送一条Mavlink消息并接收一条。发送给Pixhawk的每条Mavlink消息都包含来自Marvelmind系统的位置估计值和所需的设定点。设定点表示Pixhawk(进而无人机)需要移动到的目标位置。接收到的Mavlink消息包含无人机当前位姿和位置的信息。接收这些信息是为了用于 规划无人机的路径 ,即确定发送给Pixhawk的设定点。
文章请见 这里.