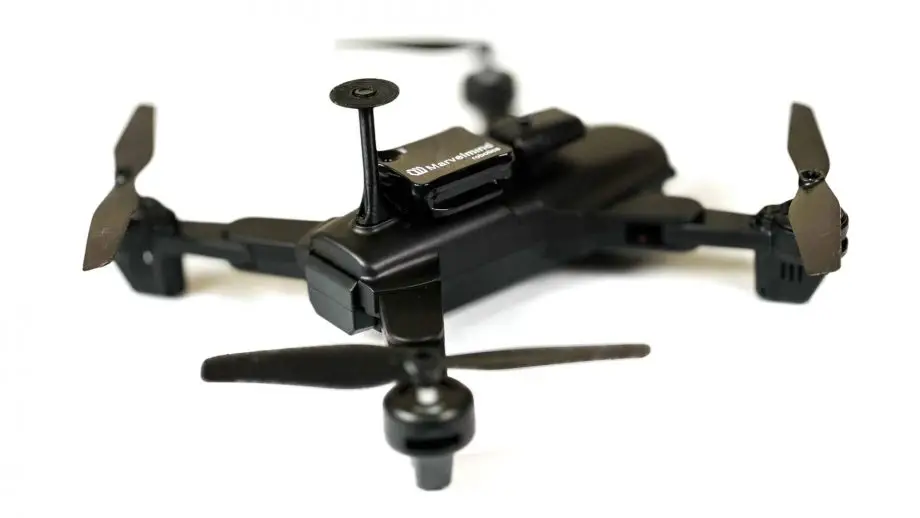
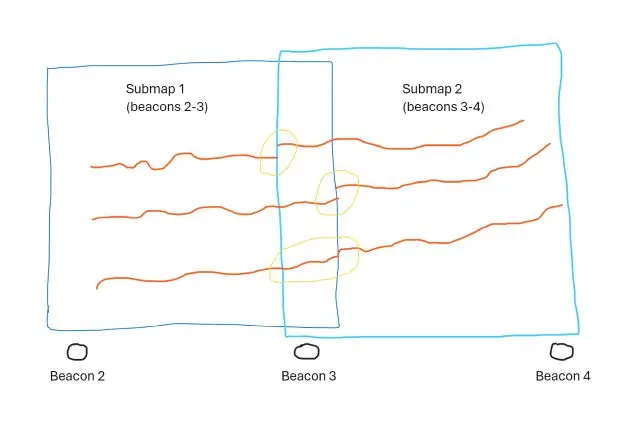
Marvelmind实用指南:按2D布置信标,逐个构建并验证每个子地图,绘制服务区,设置切换区,并对齐两个子地图,让轨迹不再跳动。
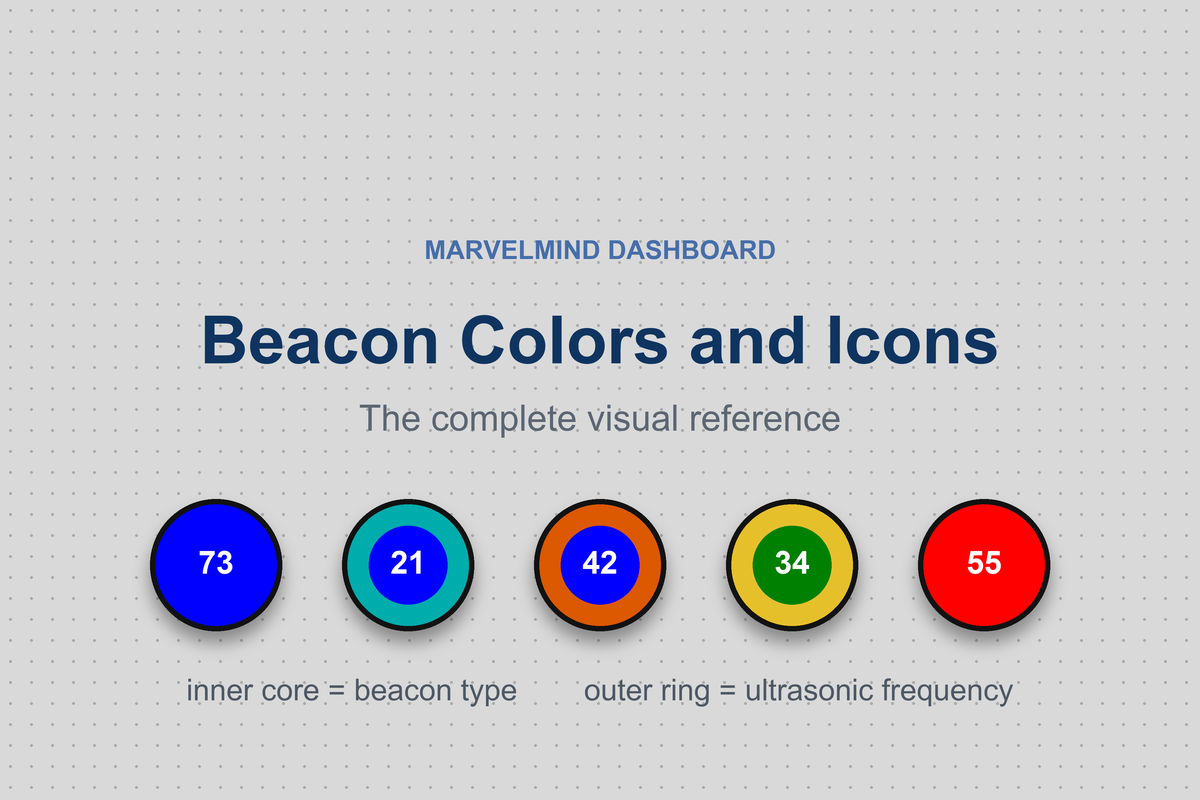
Dashboard地图和底部面板上每种信标颜色和图标的含义
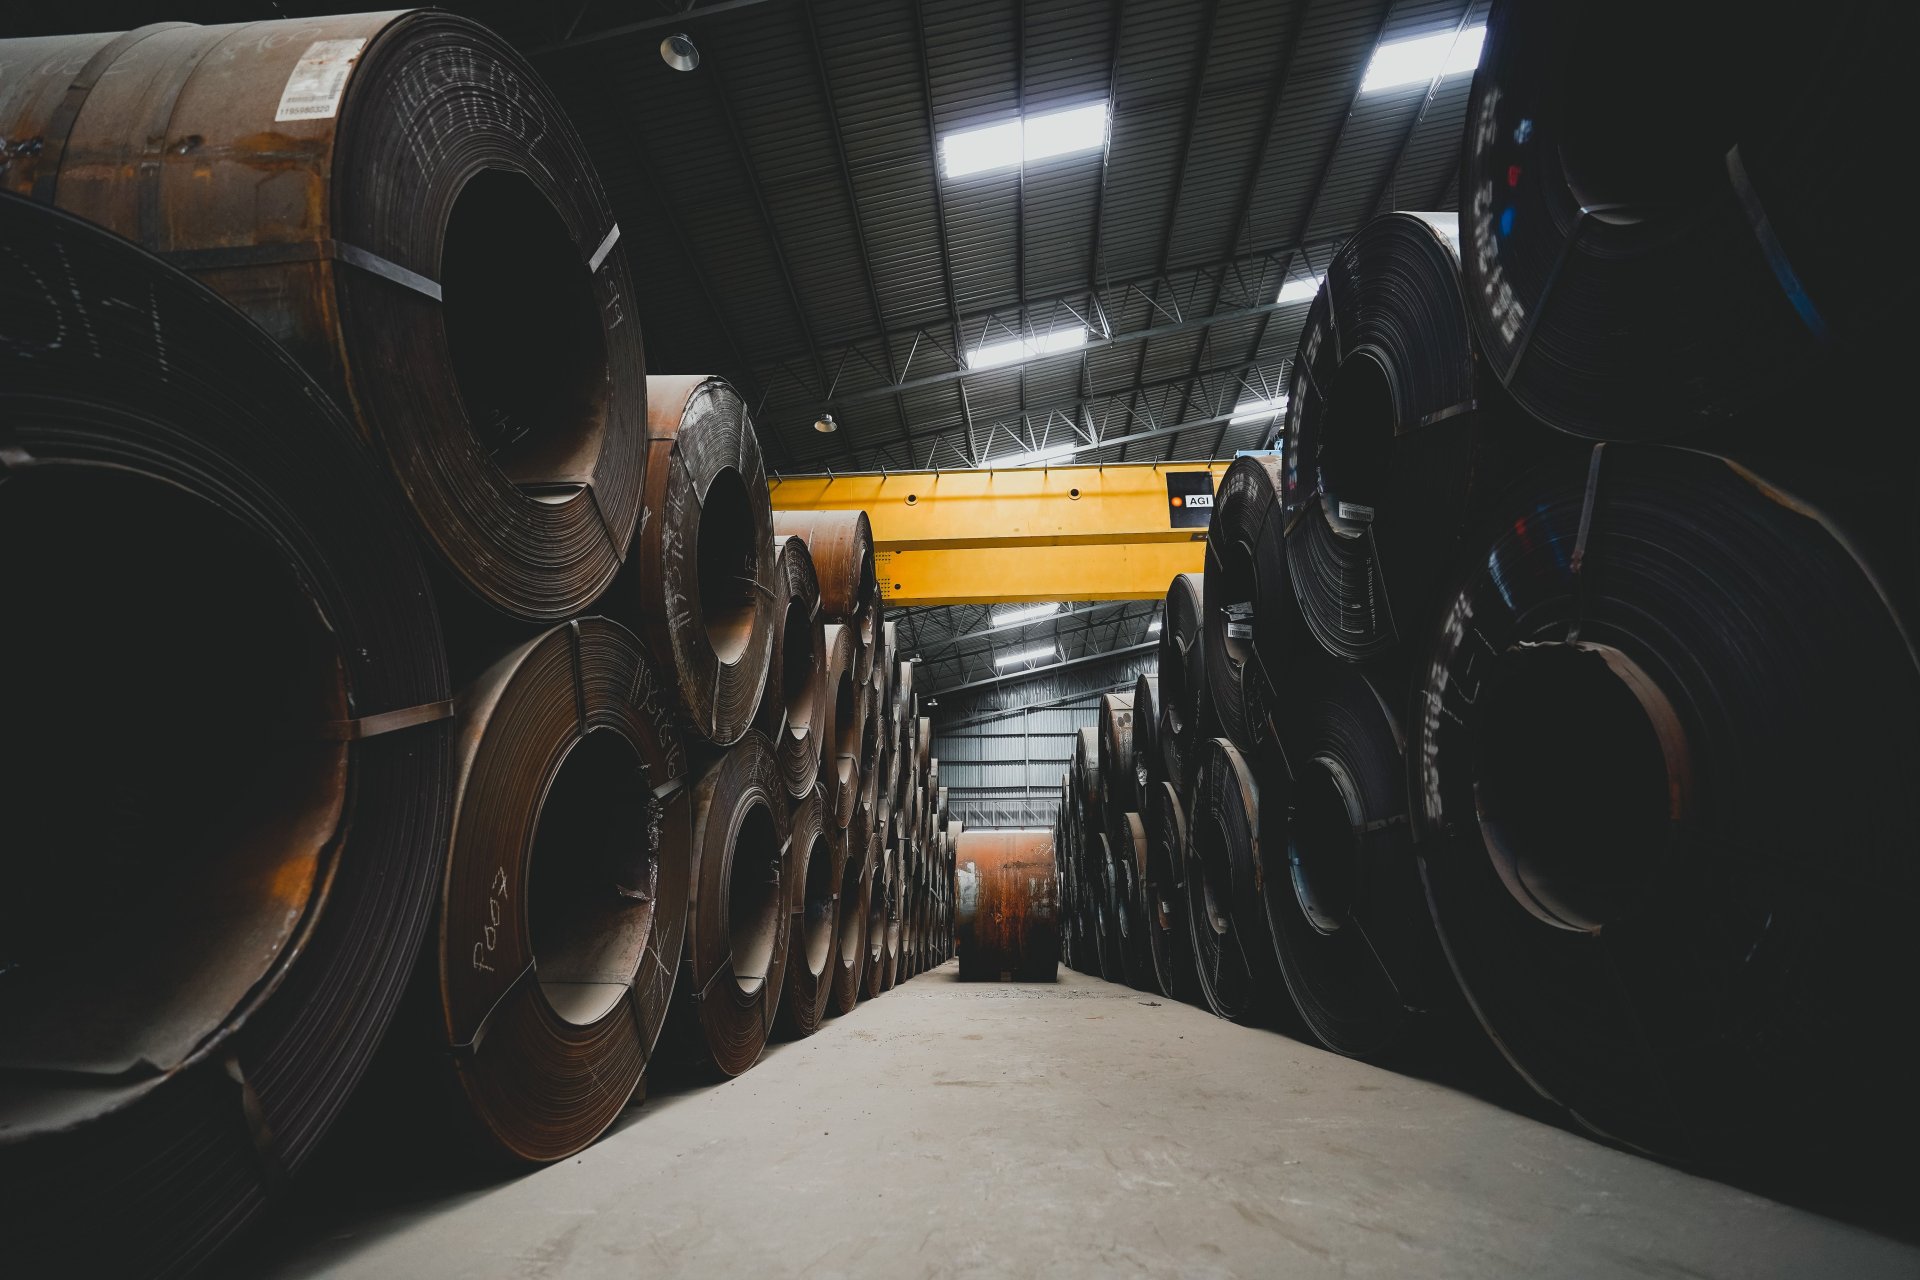
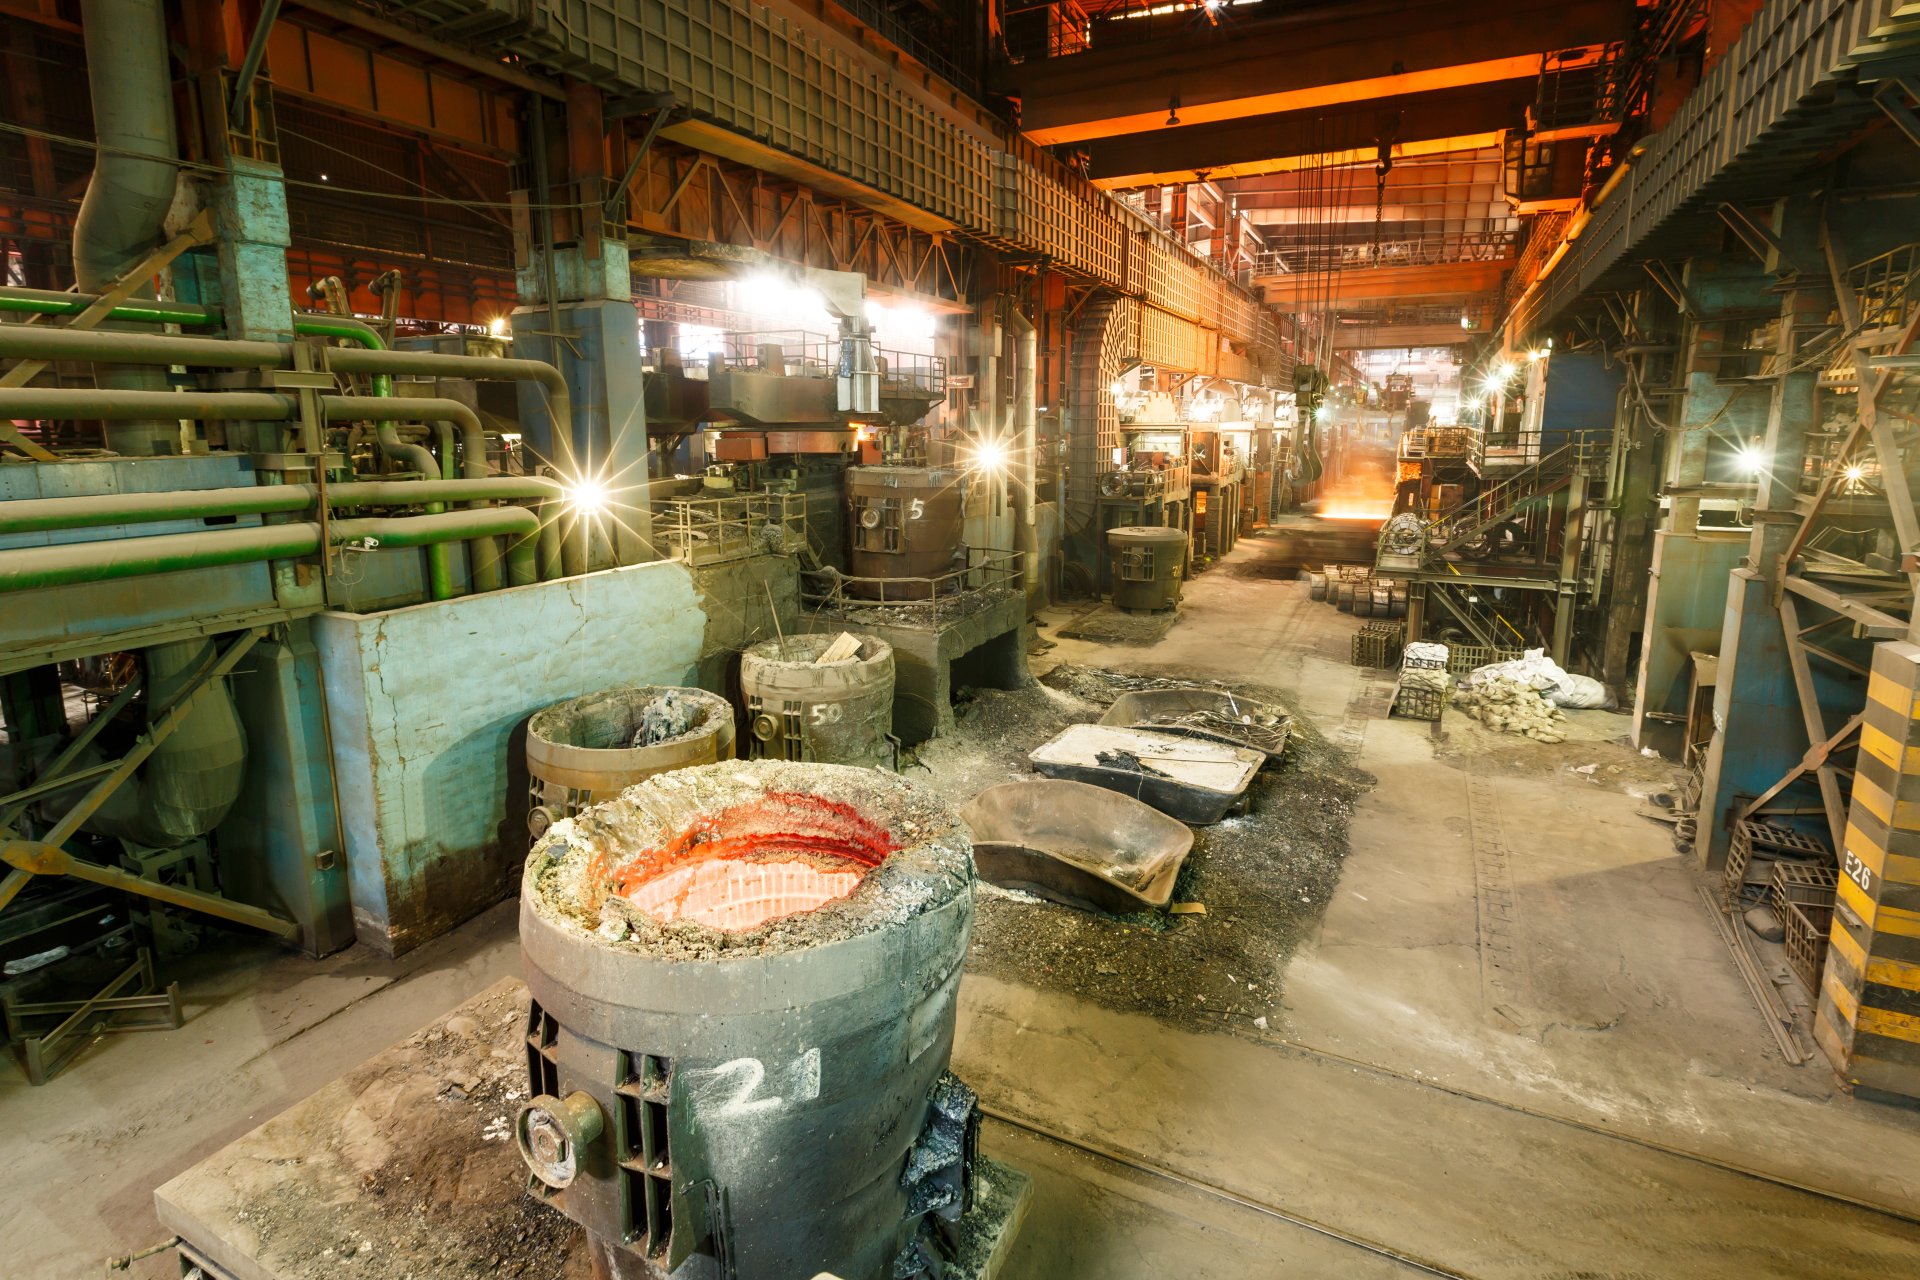
金属会破坏室内定位吗?
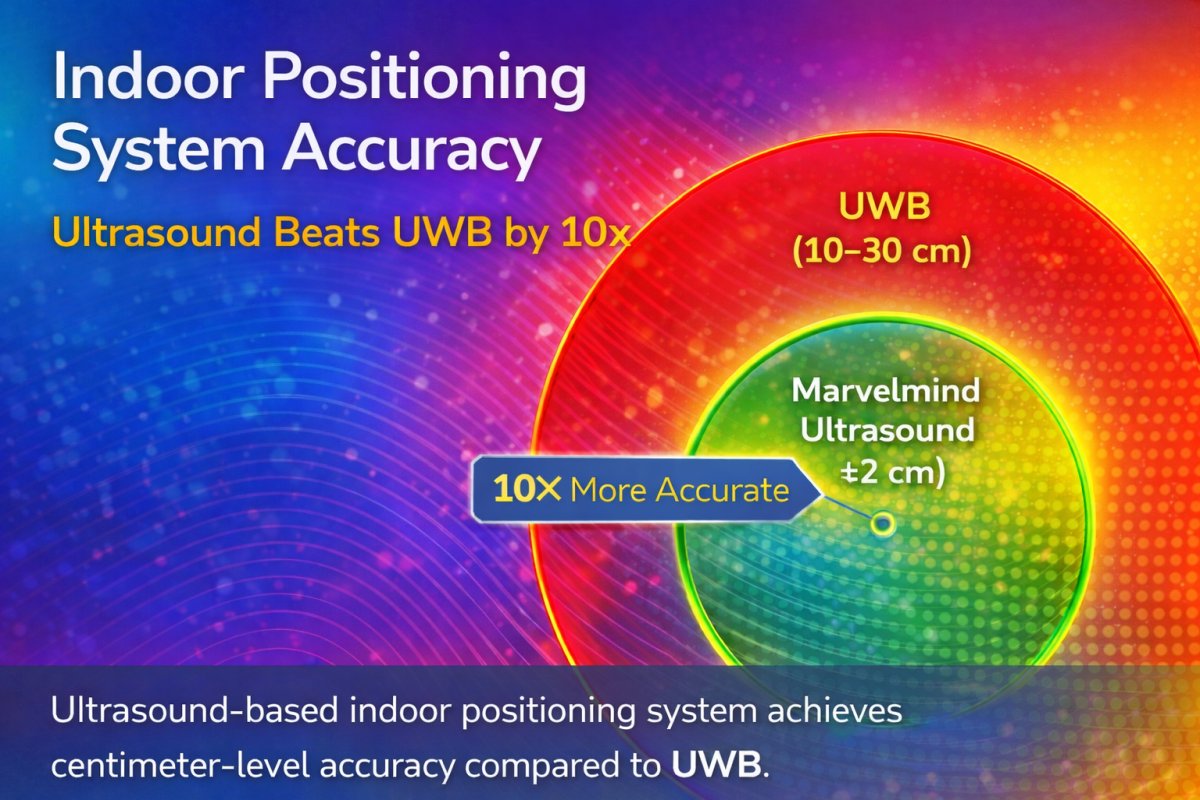
当±2厘米的精度让并列对比变得困难时
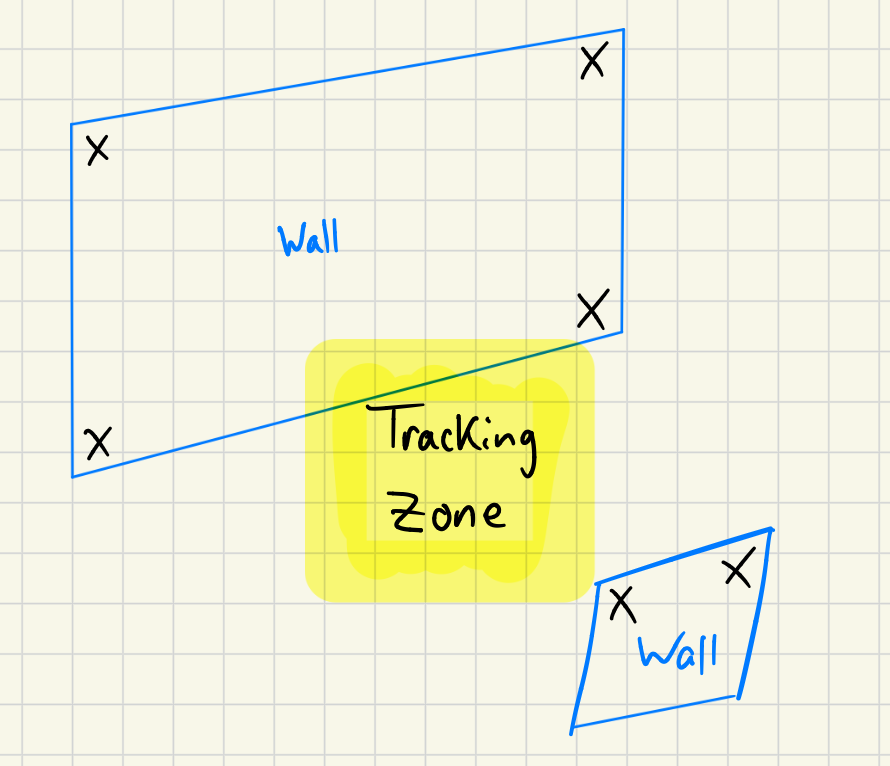
固定信标可以安装在墙上,构建垂直的3D地图
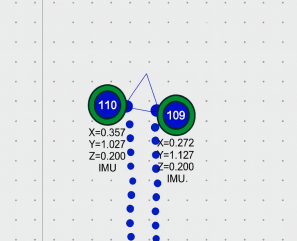
再谈分步操作的重要性
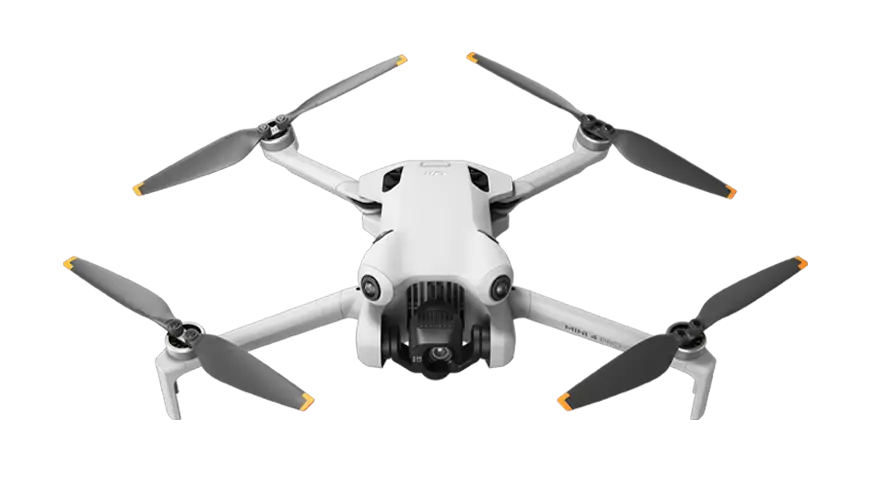
选择适合您需求的无人机平台
如何相对于机器本身跟踪机械部件或其他移动信标(人员、机器)。
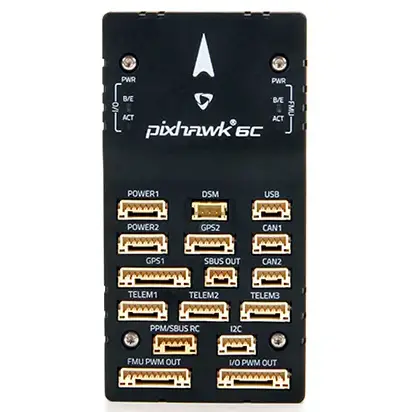
我们的客户成功将Marvelmind与Holybro X500无人机 + PixHawk 6c + PX4集成。经客户同意,我们分享往来邮件的摘录
再谈循序渐进的方法,以及它对成功使用Marvelmind室内定位系统的重要性
无人机只用一个移动信标能自主飞行吗?什么情况下、为什么每架无人机需要两个移动信标?
说明哪些因素影响固定信标(锚点)安装高度的选择,并解答有关高度的其他常见问题
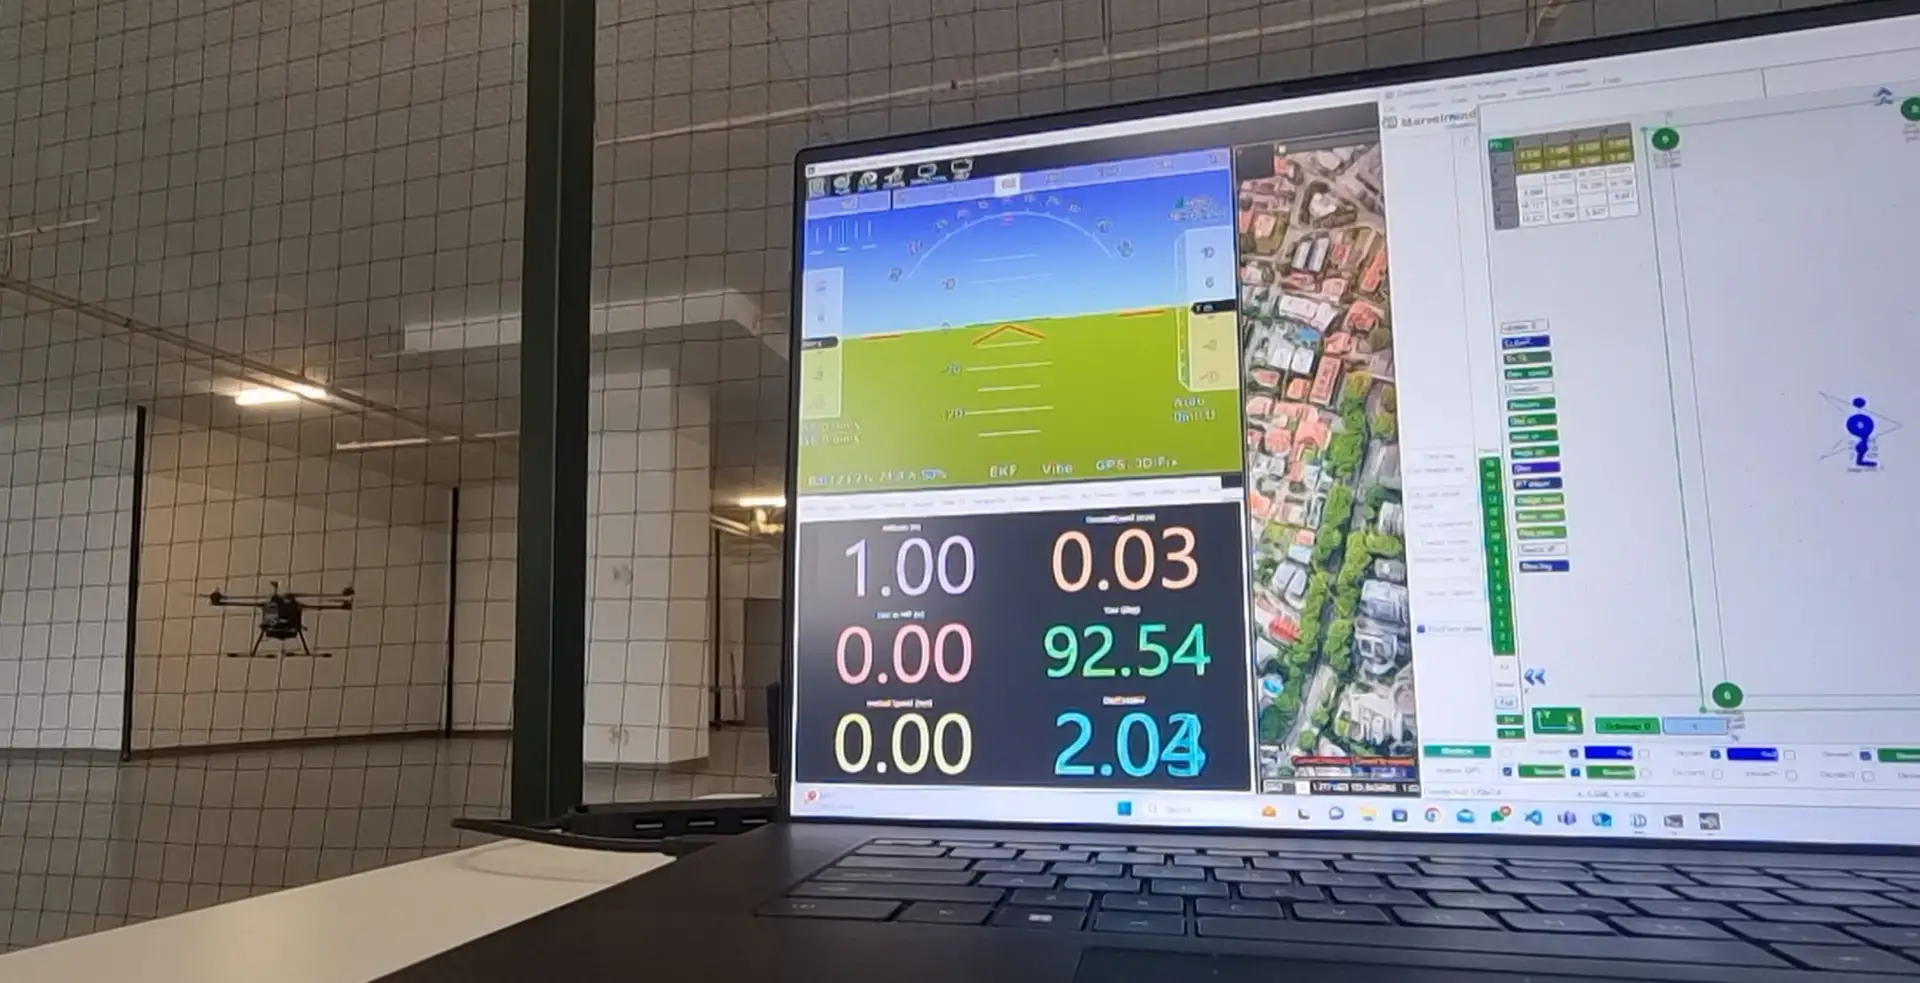
我们的客户分享了其室内自主无人机项目的最新视频,并允许我们分享给其他用户,帮助大家更快取得进展。
简要介绍基于我们系统的水下导航与定位
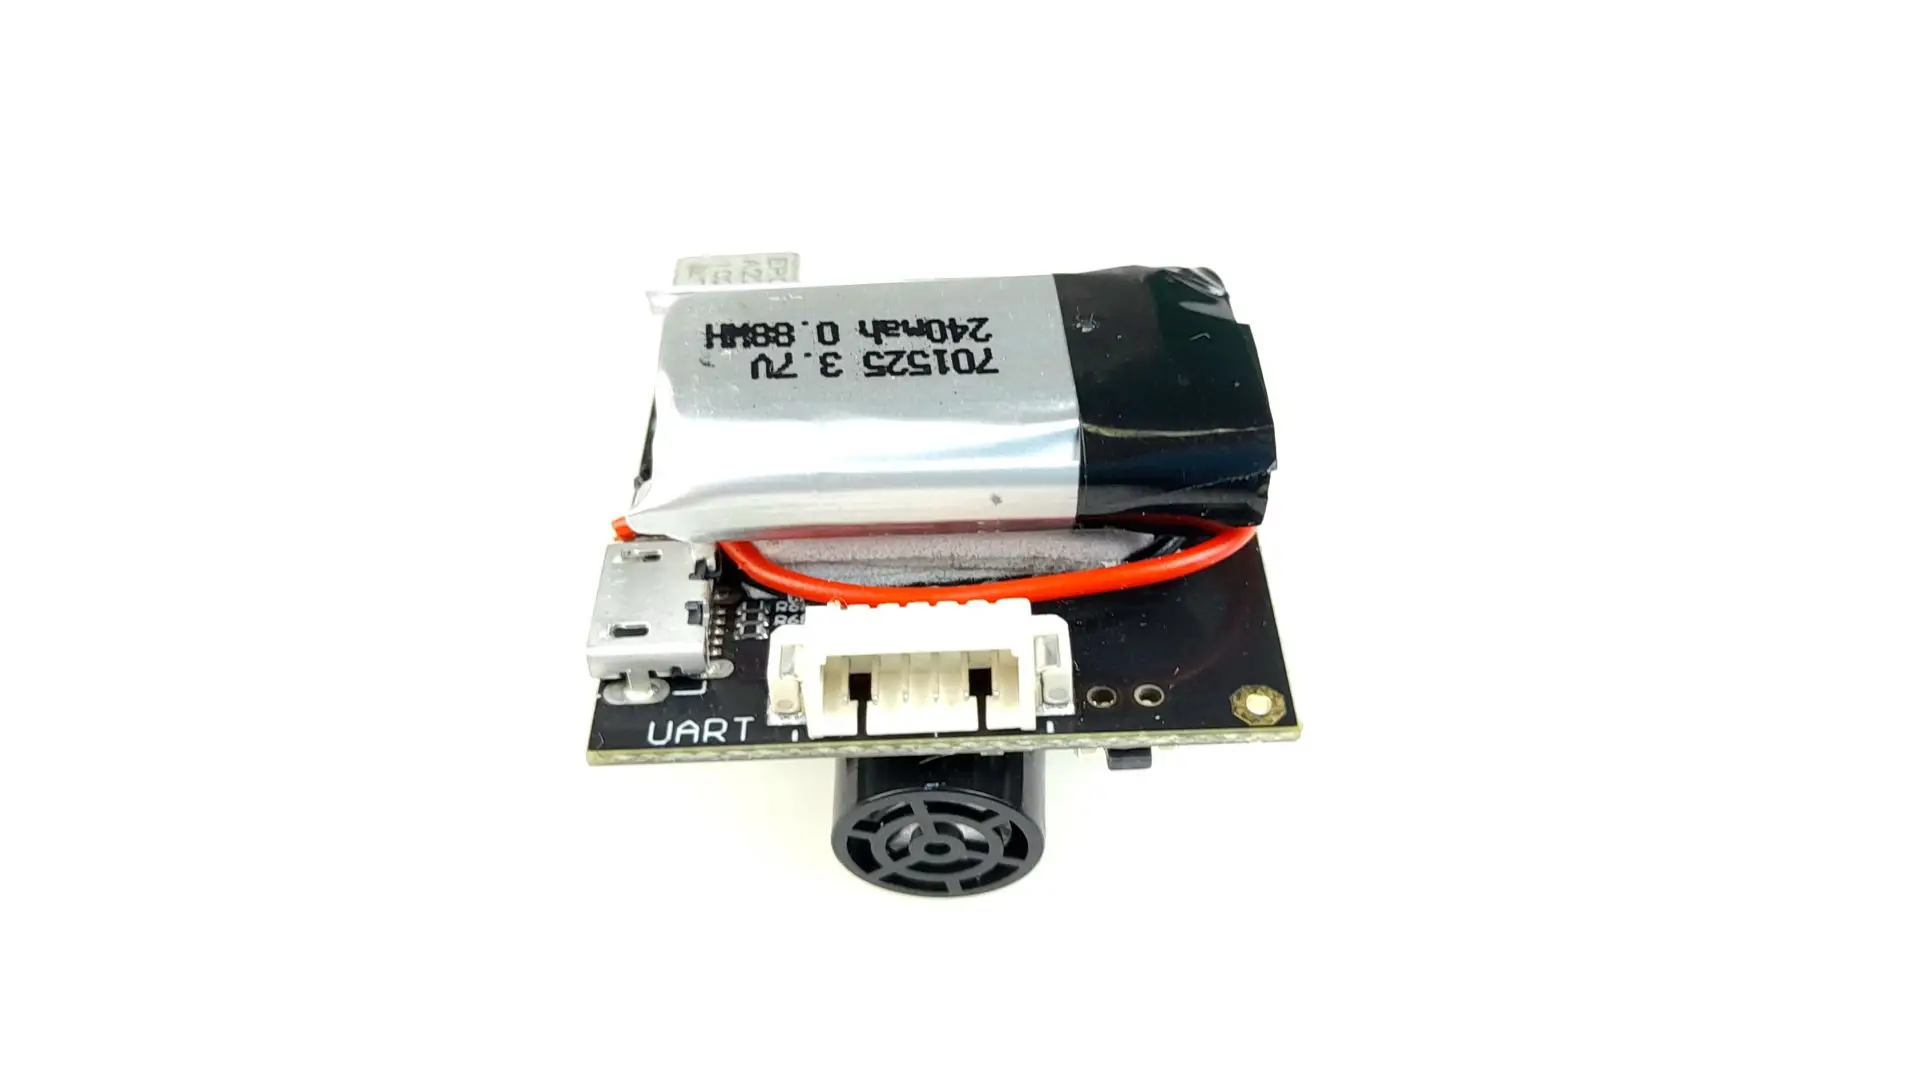
雨天使用精确超声波定位系统的实用建议:如何为长期户外使用做好防护并保持精度
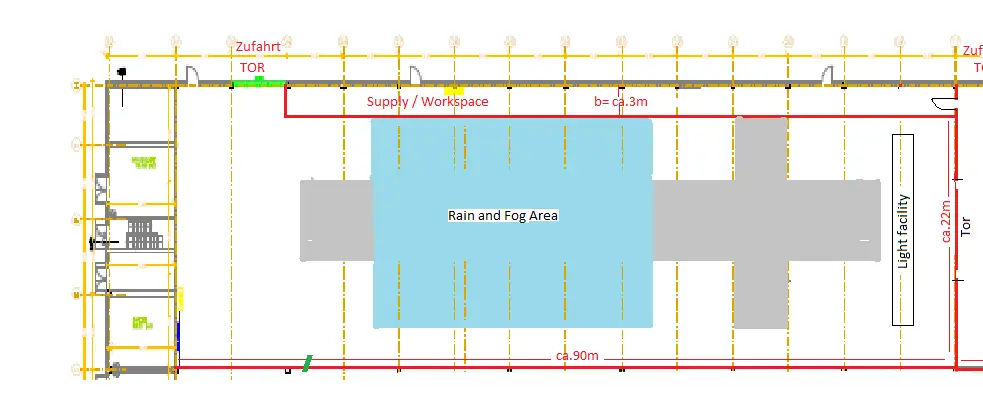
雨天使用精确超声波定位系统的实用建议:如何为长期户外使用做好防护并保持精度
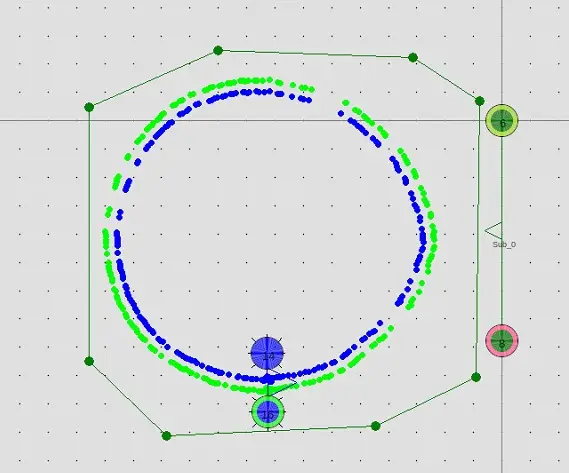
介绍我们如何远程帮助机器人客户,为表演机器人搭建精确的室内定位系统。
一位做体育运动跟踪的潜在客户告诉我们,他们试过BLE,不能满足需求;随后又与UWB厂商讨论,UWB同样不适合。这让我很意外……为什么UWB不行?……
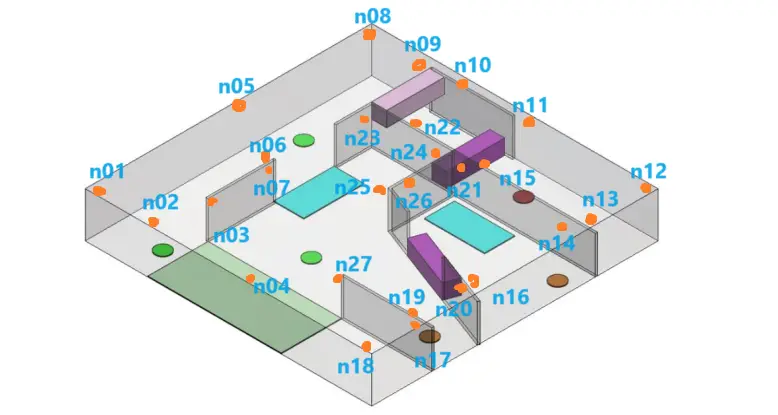
常见问题:无人机比赛用的室内定位系统,推荐什么配置?需要多少个信标?
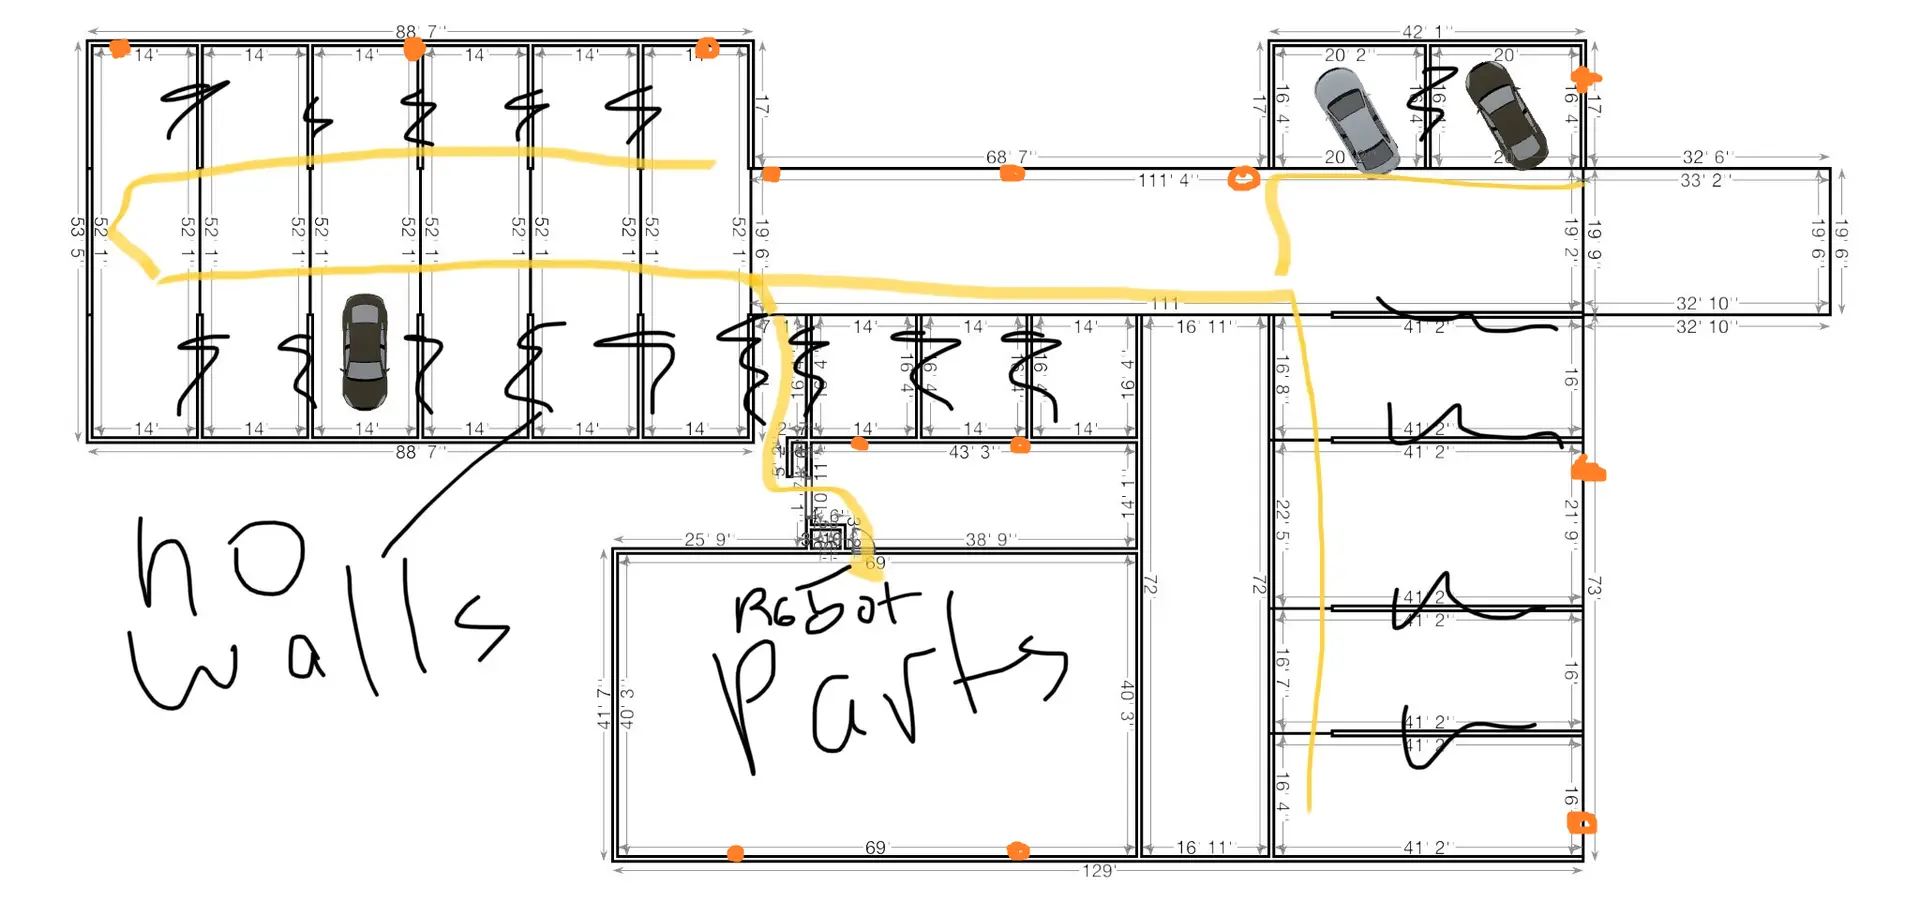
这是一个典型的需求和典型的平面图,可作为类似场景的示例和预算参考。
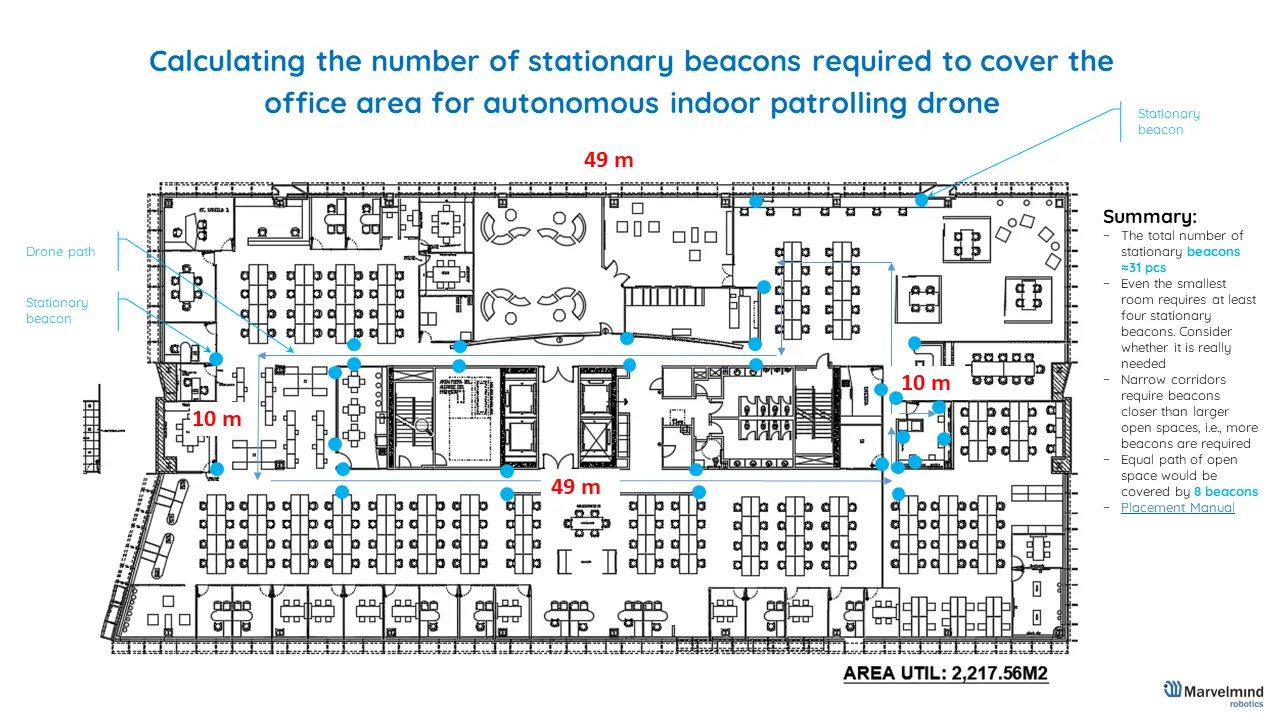
计算所需信标数量既是技术问题,也是经济问题。只要理解背后的逻辑,就很简单。
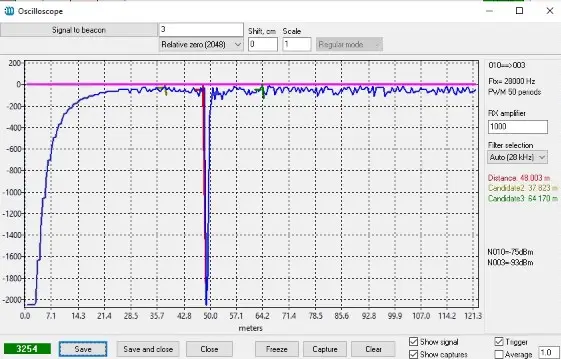
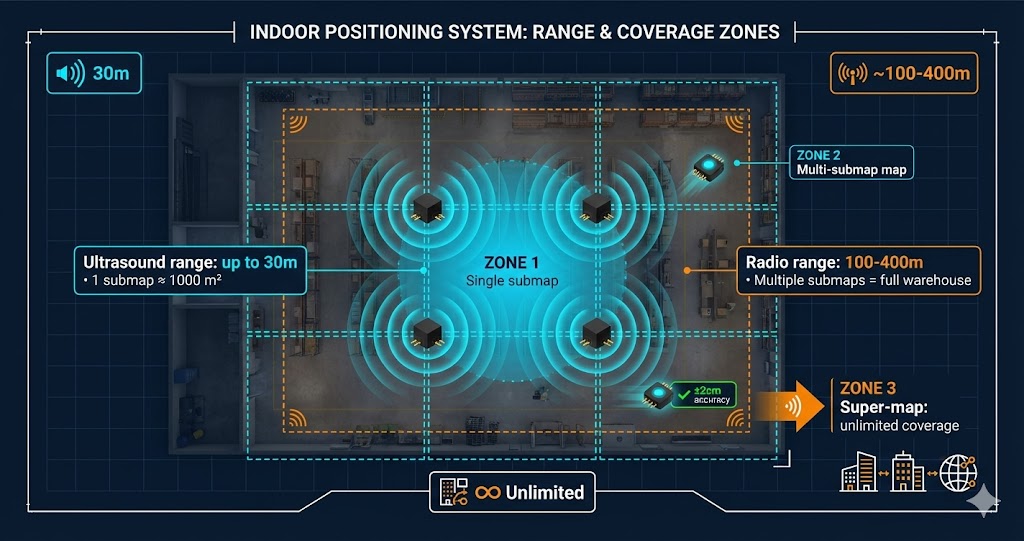
室内定位系统的覆盖范围从约30米到数百米甚至更大,取决于具体指什么以及所用的架构。详见正文。
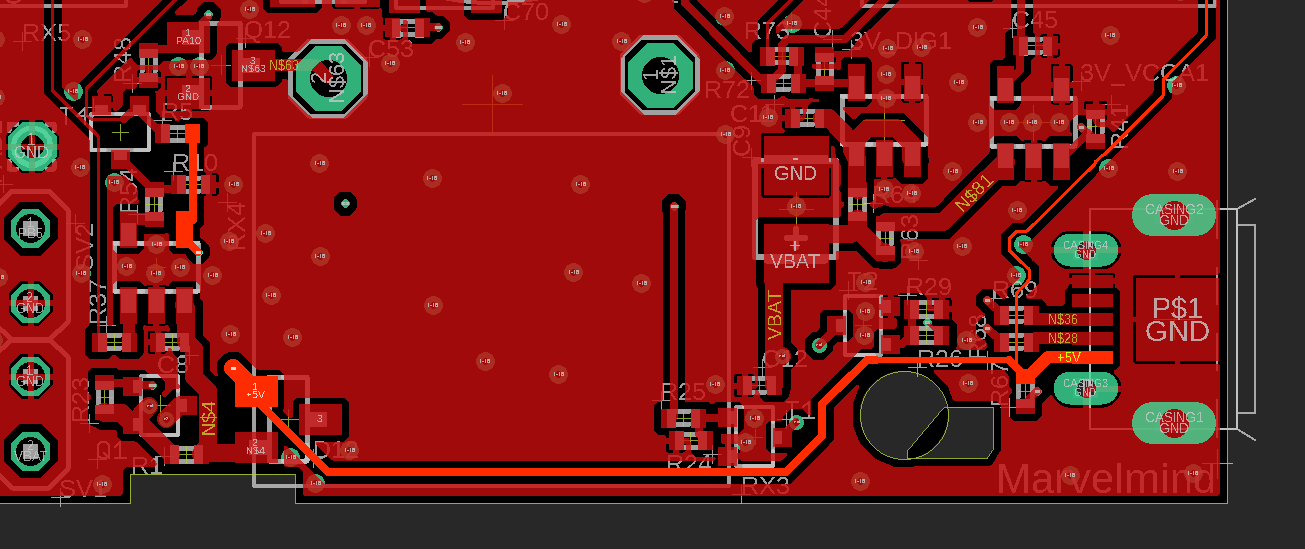
系统中有部件损坏时不要放弃。很多情况下,只需少量工作就能全部或部分修复。