
无GNSS信号区域的自主船艇导航,精度±2厘米
自主船艇 有很多名称:机器船(roboat)、无人水面舰艇、无人水面航行器、自动驾驶船。它们指的是同一类设备。自主船艇只是在水面上运行的一种自主机器人。
客户就以下多种自主船艇应用场景联系过我们:
- 运送货物和乘客
- 在河道和港口中航行巡检
- 巡逻
- 与大型船舶自主对接,例如在完成救援任务后
- 利用水下声呐进行水下检测和目标探测
我们专注于 无GPS的自主船艇 ——而非远洋船舶或大型船只。下文讨论的自主导航船艇在河道、隧道、室内和地下工作,即在任何 无GNSS信号的区域 工作,而不是在可轻松用GPS定位导航的开阔海域或湖泊中。
无GPS条件下精确跟踪竞速船艇示例
自主船艇如何工作
与自主机器人或自动驾驶汽车一样,自主船艇依靠若干 关键系统 实现自主运行:
- 定位
- 障碍物检测与避障
- 移动或推进
由于无人水面航行器要与外界和用户交互并执行实际任务,它们还必须具备以下能力:
- 对外通信与连接
- 用户界面
- 载荷搭载能力
自主船艇从终端用户、操作员或大型船舶接收任务,并依靠定位系统以及障碍物检测与避障系统自主执行任务。它们依靠控制器、处理器、存储器和程序按规则运行。实际上,它们只是自主机器人的一个子类。
因此,与任何自主机器人一样,自主船艇也具有传感器、处理器和执行器。
自主导航船艇是 典型的自主机器人 ,只不过是在水面上。
定位还有许多其他方法,例如 激光雷达。但不建议将其用于船艇定位,原因如下:
- 价格昂贵
- 在雾天或雨天效果不佳
- 易受阳光、灯光、反射和红外光源干扰而“致盲”
摄像头 在理论上似乎比激光雷达更好。但在实践中,基于摄像头实现稳健而精确的定位仍然非常困难,而且其性能受光照条件、水面反射、雾和雨的影响很大。
因此,对于无GNSS信号区域的自主船艇,我们建议采用 外部RTLS 系统,例如 Marvelmind室内“GPS” or UWB 作为主要定位源。不过,采用传感器融合方案通常能获得更好的性能。
问题
当GPS/GLONASS/伽利略/北斗可用时,自主船艇的导航是一项相对简单的任务,尤其是在可以使用某种RTK GPS的情况下。但在 无GPS/GNSS信号的区域,这项任务的难度要大得多,例如:
- 高楼环绕的河道
- 隧道
- 封闭式高架桥
- 桥下
- 地下
即使有GPS, RTK GPS也可能无法使用,而自主船艇又必须与行驶中的船舶对接。
另一类问题出现在多艘船艇需要彼此靠近、保持间距同步移动时,例如船艇集群。
解决方案
解决方案是采用 实时定位系统(RTLS) or 室内定位系统(IPS),例如Marvelmind的精确室内“GPS”。
不要被“室内”一词误导。能在室内工作的系统,在室内外都能工作。但大多数室外导航系统(例如GPS)无法在室内工作,因为GPS卫星的无线电信号无法穿透墙壁或天花板。
自主导航船艇的RTLS如何工作
无GPS自主船艇的导航依赖于某种实时定位系统(RTLS)。这种系统与用于自主机器人或AGV的同类RTLS并无本质区别。
RTLS由三个主要部分组成:
- 固定信标 (锚点)——相当于GPS卫星,用作定位的坐标参考点
- 移动信标 (标签),安装在船上
- 调制解调器/路由器 ——中央设备,用于控制系统并集中获取船艇的位置数据,相当于GPS中的地面站
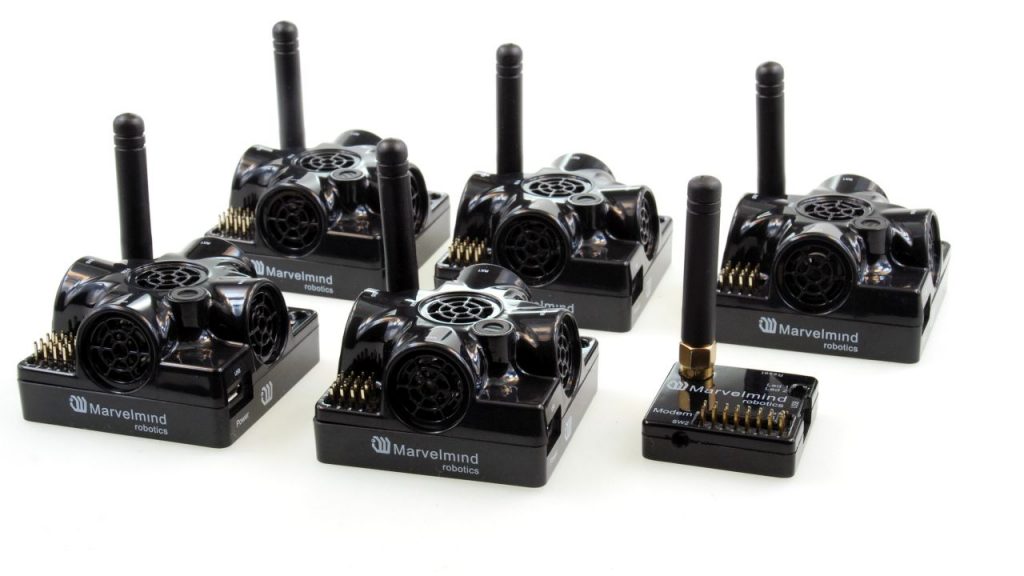
自主导航船艇可以获取位置数据,以及来自惯性测量单元(IMU)的陀螺仪和加速度计数据,这些数据直接来自 移动信标.
或者,也可以由外部“大脑”远程控制船艇:它通过 调制解调器 (系统的中央控制器)获取船艇的位置和IMU数据。尽管船艇是被远程控制的,但这并不会使其失去自主性。它们仍然是自主的,只是中央控制器位于船体之外。
配置快速建议
如果移动信标不会接触水、灰尘或水雾:
这种情况下,跟踪船艇与在2D平面跟踪机器人/AGV/车辆没有区别。详情请查看 机器人页面 。简而言之:
- Super-MP-3D 入门套件 ——上手简单、用途广泛的入门套件
- Super-MP-3D 入门套件 + Super-Beacon ——如果您需要 位置+方向
- Super-MP-3D 入门套件 + Super-Beacon + 2 x Omni-Microphones ——如果您的区域较大(20x20米或以上),或固定信标相对水平面的仰角不超过30度。您将能够 打造机器人 ,具备这样的行驶能力
如果移动信标会接触水、灰尘或水雾:
推荐配置如下:
- IA
- Super-Beacon 隐藏在船体内, Omni-Microphones 伸出船外,实现位置+方向定位,做法可参考我们的机器人 Boxie
如果需要更强的防护,可选用更坚固的 Industrial-RX with Omni 作为移动信标。
定制配置
如需针对您的具体情况和需求给出推荐配置,请发邮件至 info@marvelmind.com.
自主船艇与其他类型自主机器人的对比
自主船艇 对比 轮式自主机器人/AGV:
- 两者主要都在2D平面内运行
- 轮式机器人通常面临更多障碍物和遮挡
- 轮式机器人有里程计作为额外的位置信息来源
- 水对电子设备危害严重——对船艇来说问题更大。海水则更加危险
自主船艇 对比 自主无人机:
- 船艇更容易,因为它是2D的
- 通常遮挡更少
- 无人机会坠毁,船艇会沉没。但无人机的“生命”更加危险,通常也更短暂
- 由于电池和整体能源供应的原因,船艇能保持自主运行的时间比无人机长得多
"谎言、渔夫的吹嘘、竞选承诺、统计数据,还有IPxx"——请务实看待
请记住,合适的防护等级保证的是:设备 不会损坏 (仅限短时间接触水或雨水飞溅)。而 IPxx认证 并未涉及长时间接触的情况 ,也未涉及接触非清洁淡水的情况,例如脏水、含油水、盐水、雪等。
当然,IPxx设备很可能也能挺过这些情况,但没有任何保证。这是所有 IPxx 条款细则中公开的秘密。 请心中有数,对预期保持务实.
怎么办?
- 使用后用淡水清洗,以免污垢、盐分或类似污染物损坏防护膜
- 确保冰或霜不会刺破防护膜。不要让水在信标上结冰
- 如需长时间淋雨,请使用专用遮雨罩——类似室外摄像头的做法。同时保持与固定信标之间的视距
- 室外型信标能够承受雨淋或水溅,但不保证跟踪性能。细节决定成败
- 组装完成后,在所有金属部件上涂覆专用防盐水清漆。切记不要喷到防护膜上
长期户外使用或长期接触水尘的建议
- 为信标加装各类遮挡罩和遮雨罩,避免雨水、灰尘和阳光直接作用于信标
- 遮挡罩和遮雨罩不得造成超声波阴影和非视距情况
- 遮挡罩和遮雨罩的制作和安装方式,必须确保雨滴声不会干扰声音与之相似的超声波脉冲
- 在非直接暴露的情况下,即使几乎没有防护等级的Super-Beacon,往往也能在户外长期良好工作
- 请记住,在零度以下的温度下,给内置锂聚合物电池充电有导致电池损坏甚至起火的风险
问答
2023年3月11日:自主船艇的室内定位系统
Marvelmind团队,您好:
我们目前正在为自主船艇测试和搭建室内
定位系统。我们目前的配置包括
三个安装在三脚架上的固定信标,以及两个安装在船上、
带全向麦克风的移动信标。
您做的是2D定位,强烈建议使用两个固定
信标,或使用2+2个固定信标构成完全重叠的子地图。
您放置3个固定信标,系统会自动切换到
3D跟踪。您并不需要3D,而且对于2D来说它更不可靠,因为
这时必须与3个固定信标保持视距,而不是像2D那样只需2个固定
信标。
虽然我们在IA架构下
已实现了对船艇较为理想的跟踪,
但我们还有
几个问题,希望您能解答。
在当前配置下,我们得到的总更新率为6Hz。是否
应在调制解调器设置中选择与之相近的更新率
(8Hz)?
还是说,定位计算本身要快得多,
采用更高的更新率能给我们带来更好、更及时的数据(例如
16 Hz)?不过,有效载荷和无线电设置只允许
6Hz。我们不想增加延迟而拖慢通信。
我们对Super-Beacon的引脚定义
(见手册中的图示)有些困惑。该图示没有说清楚
引脚图的观察视角。
我们附上了一张示意图
供您参考,如能确认
其是否正确,我们将不胜感激。
另外,能否请您说明,SPI
连接是否需要SS引脚,还是会自动以从机
模式工作?
此外,我们没有找到关于
信标UART和SPI接口电压规格的信息。
这些接口工作在5V还是3V?
查看所提供的软件包后,我们发现dashapi
有些复杂,也没有找到关于输出IMU
数据的说明。
在当前应用中,我们使用的是C语言示例,因为它
足以满足我们的需求。不过,我们对IMU数据
还有一些疑问。直接从
信标获取RAW IMU数据时,更新率可达100Hz;而从
调制解调器获取同样的数据时,在我们的配置下更新率只有6Hz。
是一种较复杂的架构,需要单独的调制解调器和专用
软件来接收100Hz的高速IMU数据,但这是可行的,并且已经可以提供。
能否请
您确认,这些数值是6Hz的RAW IMU数据,还是
6Hz间隔内的累积值?
弄清这一
区别很有帮助,因为这决定了是否有必要直接
从信标累积RAW IMU数据。
或者,经过处理的IMU数据正是为解决这种
更新率差异而设计的?
为了确定船艇的方向和角度,我们在船上通过无线电配对了两个
移动信标。
关于用于角度
计算的IMU融合,能否介绍一下具体流程?在上述更新率下,
通过无线电配对是否足够,还是
UART更适合IMU融合?完成配对并
启用中心位置后,更新的IMU数据是
计算出的融合IMU数据,还是两个传感器各自的输出?