
下载


第1步:查阅操作手册
第2步:查阅安装布置手册
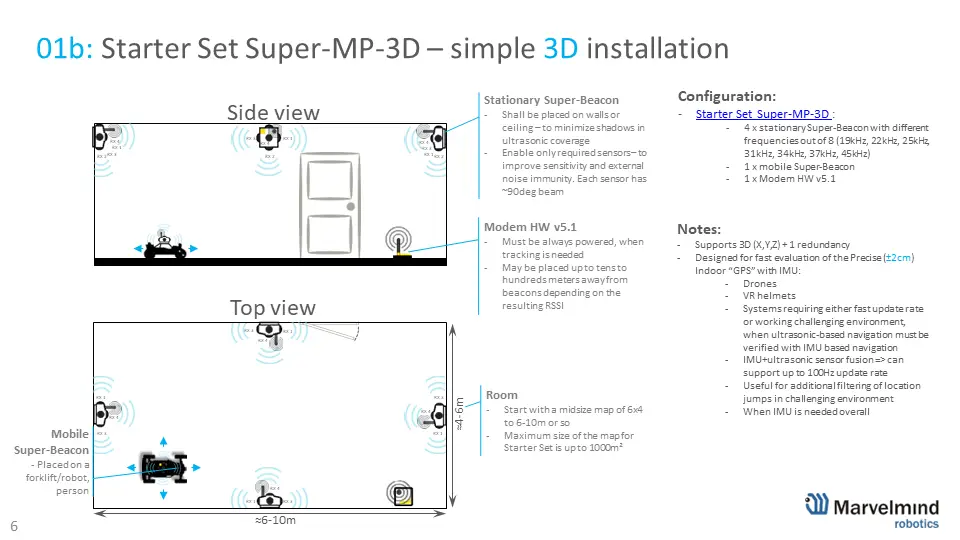
另一本入门必读手册是 安装布置手册,介绍在不同场景(机器人、无人机、车辆、人员等)下,如何以及在何处布置固定信标、移动信标和调制解调器。
第3步:查阅其他帮助资源
- 请查看我们的 帮助中心
客户贡献的资料
以下资料按原样提供,未经Marvelmind Robotics验证。如有需要,请直接联系作者。
- 教程 ——另一套手册/帮助/教程,由我们的一位客户编写(methylDragon) ——感谢!🙂
- 传感器融合教程 和 视频演示:基于Marvelmind室内“GPS”信标的ROS传感器融合 ,作者: methylDragon。该资料按原样提供,未经Marvelmind Robotics验证,且已较为陈旧,部分信息可能已过时。 例如,Linux现已与Windows一样获得全面支持;Mac OS正处于更深入的测试阶段,您阅读本文时可能也已可用。尽管如此,这仍是一份有用的文档,可能对部分用户有帮助。如有需要,请直接联系作者。
- 帮助中心 ——介绍Marvelmind系统,作者: CloudMesh
- C#示例代码 ,由Andrej Kičina编写。该资料按原样提供,未经Marvelmind Robotics验证。如有需要,请直接联系Andrej。
Marvelmind名录:
- Marvelmind Robotics名录 ——自主机器人与精确室内定位相关领域的企业名单
手册与应用说明
系统架构:
- 架构对比 ——非逆向(NIA)、逆向(IA)和多频NIA(MF NIA)架构的基本说明
- NIA、MF NIA与IA对比 ——介绍如何选择适合您的架构的视频
信标、子地图和地图的布置:
选型指南
网络规划与实施
- 精确室内定位——规划阶段 ——项目启动前我们提供给潜在客户的基本问卷
- 精确室内定位——实施阶段 ——从项目启动到全面实施,我们与客户共同完成的各项步骤
- 典型成本示例:从小型PoC项目到大型仓库
白皮书与培训:
- 室内导航与定位(PDF) ——工业室内定位技术与方法综述及对比
产品照片、3D模型;CAD、STL、STEP文件及压缩包
- Marvelmind产品照片 ——Marvelmind Robotics各类产品的大量高清照片——ZIP压缩包
- Marvelmind产品资料 ——Marvelmind产品尺寸、安装孔位,多种格式(PDF、STEP、STL、PNG)——ZIP压缩包
无需系统即可集成的日志
解决方案
应用案例
- 无GPS的自主无人船
- 考古用室内定位系统
- 船舶自动停靠充电站
- 小艇自主停靠母船
- 起重机吊钩精确跟踪
- 住宅建筑工地起重机精确跟踪
- 挖掘机铲斗精确跟踪
- 患者术后康复
- 挖掘机臂等场景的跟踪
操作指南:
第4步:安装驱动程序

如果您决定通过DFU上传固件,则需要DfuSe烧录工具。通过Dashboard使用HEX文件更新固件时并不需要它。因此,仅在常规方法(使用.hex文件和Dashboard)遇到问题时才使用它。更好的做法是:使用DFU之前先发邮件联系我们。
DFU固件是底层软件,甚至可以上传到空白处理器中。但请谨慎使用,因为它不检查软件与硬件是否匹配,即任何软件都可以上传到任何硬件上。一旦出错,错误的软件在某些情况下可能会损坏硬件。
请注意,自 软件版本v8.401 (2025年9月11日)起,DFU软件由Marvelmind打包提供。它是ST Microelectronics原版DFU软件的改进版本。因此,您可以按下文所述使用DfuSe v3.0.4至DfuSe v3.0.6。但我们推荐使用以下软件包中自带的DFU: Marvelmind软件包.
- 尝试不同的Windows与DfuSe版本组合
- 尝试不同的USB端口。
- 尝试使用不同的电脑
- 尝试全新安装DfuSe
- DfuSe v3.0.6: https://marvelmind.com/pics/en.stsw-stm32080_v3.0.6.zip
- DfuSe v3.0.5: https://marvelmind.com/pics/DfuSe_Demo_V3.0.5_Setup.zip
- DfuSe v3.0.4: https://marvelmind.com/pics/stsw-stm32080_3.0.4.zip
在某些Windows配置下,安装DfuSe可能会遇到问题。以下是一位客户的反馈:
“我在一个网上论坛找到了解决办法。仅解压驱动文件并运行可执行文件,并不能让设备以DfuSe模式注册。我必须深入该文件夹,另外安装一个单独的Windows 10驱动程序。MarvelMind的任何说明中都没有提到这一点。我附上该论坛的链接,供贵公司今后完善相关说明或指导时参考。
“https://community.st.com/s/
这是最新的软件包(软件版本v8.451 ,2026年5月16日),任何Marvelmind室内定位系统都需要此软件包。它包含所有Marvelmind信标和调制解调器的软件,但不包括 Super-Modem的SD卡。该软件包还包含API。
对于 Super-Modems 的SD卡,请使用 单独的软件文件.
机器人和Super-Modem的软件分别包含在各自独立的软件包中。之所以单独提供,是因为这些软件包含上层Linux/Raspbian计算机的系统镜像。
请在下方相应章节中查找这些软件包。
请观看开箱与设置视频,以 Super-MP 入门套件 为例,帮助您顺利上手Marvelmind系统。
收到设备后,请务必使用 同一软件包 更新软件。所有信标、调制解调器和Dashboard都要更新,并且只能使用同一软件包中的软件。另外请记得按下Default按钮,使每台设备都采用默认设置。
软件版本v8.451 (2026年5月16日):
这是一次重大软件版本更新,带来多项改进和错误修复
新功能:
- 重大软件新功能—— 实时超声波 + IMU传感器融合 ——正式商用
- 新增 REST API 和 MQTT支持
- 自动提供 服务区生成建议
- NMEA0183增强: 新增对 $GPGSA 消息的支持
改进和错误修复:
- 提升Dashboard性能
- 降低内存占用
- 加快Dashboard启动速度
- 固件可靠性: 修复无线刷写失败后反复尝试固件更新的问题
- 修复一个超声波频率滤波器的问题
- 数据流改进: 修复 实时流播放器 在IA环境中的行为问题
- 定位精度与逻辑
- 优化处理 特殊切换区
- 修复 配对麦克风(IA)的运行问题
- 导航引擎(NIA): 修复子地图含 4个信标时的距离表更新问题
- Dashboard功能
- 改进另一个Dashboard实例正在运行时的提示
- 修复 流捕获模式 在Linux上的问题
- 新增切换到 Z-map视图时的警告和背景颜色变化
- 数据流: 修复 配对角度的UDP流传输
- 用户交互改进
- 新增更改 超声波频率时的警告和确认
- 修复不必要的 配对角度不匹配警告
- 平台支持变更
- 移除 ARM 32位版本 (Dashboard和API)
- 替换为提示: “此版本已停止维护。如需支持,请联系 info@marvelmind.com 。”
软件版本v8.401 (2025年9月11日):
- 这是一次重大软件版本更新,带来新的软件功能、多项改进和错误修复
新功能
- 支持新的 Industrial Super-Beacon-4 硬件。 Industrial Super-Beacon-4 是我们广受欢迎的Industrial Super-Beacon系列的新版本。 Industrial Super-Beacons-4 与Industrial Super-Beacon-2采用相同的无线电模块,但处理器性能高达其5倍,闪存和RAM容量也大得多。 Industrial Super-Beacons-4 可取代Industrial Super-Beacon、Industrial Super-Beacon-2和Industrial Super-Beacon-3。 Super-Beacon-4 的价格保持不变,前提是所需性能与Industrial Super-Beacon-2/3相当。这足以满足90%的典型用户。但如果您搭建较大的网络,例如4个以上固定信标的 IA 或4个以上移动信标的 MF NIA,并且移动信标的位置更新率对您至关重要,那么将Industrial Super-Beacon-4作为移动信标用于 IA 、作为固定信标用于 MF NIA时,每个移动信标的更新率会显著提高。提升可达3倍(取决于设置、网络规模和子地图大小)。这得益于 Industrial Super-Beacon-4 更高的CPU处理能力,以及 Industrial Super-Beacons-4 中远快于Industrial Super-Beacon-2/3的DSP滤波器
- DFU程序今后由Marvelmind提供。它基于ST Microelectronics的软件,并经Marvelmind改进和整合
- 系统自动检测已上电的信标——无需再从Dashboard手动唤醒
- 通过USB连接多台Marvelmind设备时,可在Dashboard中手动选择COM端口
改进:
- 在-4系列信标(Super-Beacon-4和Industrial Super-Beacon-4)中,改进基于IMU数据的跳点过滤
- 处理器频率可变,以优化功耗(-4系列信标支持)
- 多项小改进和整体完善:外观、示波器、用户提示和界面
错误修复:
- 此前当系统中有多组配对信标时,配对信标配置中的角度不正确
- 其他小错误修复
- Dashboard不支持32位Windows
软件版本v8.101 (2025年1月23日):
- 这是一次重大软件版本更新,带来新的软件功能、多项改进和错误修复
新功能
- 支持新的 Super-Beacon-4 硬件。 Super-Beacon-4 是我们广受欢迎的Super-Beacon系列的新版本。 Super-Beacons-4 与Super-Beacon-2采用相同的无线电模块,但处理器性能高达其5倍,闪存和RAM容量也大得多。 Super-Beacons-4 可取代Super-Beacon、Super-Beacon-2和Super-Beacon-3。 Super-Beacon-4 的价格保持不变,前提是所需性能与Super-Beacon-2/3相当。这足以满足90%的典型用户。但如果您搭建较大的网络,例如4个以上固定信标的 IA 或4个以上移动信标的 MF NIA ,并且移动信标的位置更新率对您很重要,那么将Super-Beacon-4作为移动信标用于 IA 、作为固定信标用于 MF NIA时,每个移动信标的更新率会显著提高。提升可达3倍(取决于设置、网络规模和子地图大小)。这得益于 Super-Beacon-4 更高的CPU处理能力,以及 Super-Beacons-4 中远快于Super-Beacon-2/3的DSP滤波器
- 支持新的固件变体:“Modem in Super-Beacon”。借助 软件包 中的专用软件和专用软件许可 MMSW0018(Super-Beacon调制解调器固件),可将任意Super-Beacon(不仅是Super-Beacon-4,也包括Super-Beacon-2/3)变成性能相当于 Modem v5.1的调制解调器。对于有备用信标、或不慎损坏了 Modem v5.1且急需使用、无法等待发货的用户,这一功能带来了极大的灵活性
- 用于过滤跳点的Spot filtering现在也支持 NIA 。此前仅适用于 IA
- Dashboard Tutorial(Dashboard > Help > Dashboard Tutorial)——Dashboard主要面板的基础入门介绍
软件版本v7.910 (2024年9月5日):
- 这是一次小版本软件更新,带来新的软件功能、多项改进和错误修复
- 支持较新版本PX4的罗盘模拟。已在PX4 v1.14.0上验证
- 罗盘模拟现在独立于uBlox功能工作(uBlox功能需要 可选许可)。使用NMEA的罗盘无需许可
- 可根据CPU ID更改地址重复的信标的地址。当信标数量很多、不清楚其中某些信标的位置,但能通过无线电收到它们的信号且它们干扰了您的系统时,这一功能尤其有用。即使无法在现场找到干扰信标,也可以更改其地址并将其关闭
- 如果配对信标中设置了UART,但实际没有UART物理连接,系统会进行检查并向用户发出警告
改进:
- 如果配对信标中设置了UART,但实际没有UART物理连接,系统会进行检查并向用户发出警告
错误修复:
- 改进重叠子地图中固定信标高度的设置。此前可能在不同子地图中设置相互冲突的高度,导致子地图卡住
- 修复Modem v5.1-3搜索信标的错误
从本次软件更新起, 默认设置将随软件一同上传,除非您在Dashboard中取消勾选.
这是为了帮助那些经常忘记恢复默认设置、因而在初始设置中遇到困难的新用户。感谢您的理解。


只需在其中一处取消勾选即可。
软件版本v7.900 (2024年4月3日):
- 这是一次重大的新软件版本,带来许多新的软件功能、改进和错误修复
- 为名称以-2和-3结尾的信标和调制解调器新增200kbps无线配置,现为默认无线配置。在子地图大小相同的情况下可实现更高的更新率。有关位置更新率的更多信息: 如何提高定位更新率并降低延迟?。无线电相关的更多信息: 无线电连接——要点提示
- 在IA中,移动信标(hedge或hedgehog)可基于减少的频率数进行切换。在地图和子地图其他参数不变的情况下,可提高位置更新率
- 新功能“绝对校准”(absolute calibration):相比“超声波米”,可与“真实米”及客户的真实坐标系更好地关联。当终端用户室内定位系统的坐标与其他外部坐标系紧密关联时,此功能尤其有用
- 现在在IA和NIA中均可输入机器人上配对移动信标相对于机器人轴线的偏移角度(此前仅NIA支持)。这样移动信标可以按方便的方式安装,而不必严格沿着或垂直于机器人的轴线
- 现在可以设置配对信标中心相对于机器人、AGV或叉车中心的偏移。这样,室内定位系统报告的是移动物体(机器人、叉车、无人机、AGV)的中心,而不是配对信标的中心
- 实时播放器(Realtime Player)的重大新功能——当forward=0时进行位置预测。对于卡丁车等快速移动物体,可实现极低延迟和100Hz更新率。当然,这种低延迟数据只能从移动信标获得。要在调制解调器端获取,需要采用 分离式调制解调器架构
- 现支持三种切换类型:Type I(移动信标在切换区结束前一直留在旧子地图中。如果移动信标很可能改变主意、往回移动,这是合适的切换方式。也就是说,除非绝对必要、无法再等待,移动信标不会进行切换,从而在理论上减少切换总次数,进而减少切换失败时可能出现的定位中断);Type II(移动信标一进入新子地图的服务区就立即切换。当移动信标的运动可预测且一直向前、很少突然改变方向时,这种切换效果很好);Type III(默认的、总体推荐的切换方式——“真正的切换”。因为Type I和Type II都属于半硬切换:它们以跳变方式从一个子地图切换到另一个子地图。跳变总是存在潜在风险,因为离开旧服务区后,只能寄希望于新服务区能够接纳移动信标并实现良好跟踪。通常确实如此,因为服务区和切换区就是这样构建的,但这并不能保证,理论上可能出现定位中断。Type III切换能将这种情况降到最低甚至完全消除,因为在切换区内,位置由新旧服务区结果加权得出。如果其中一个跟踪出错,则只会使用其中一个。通常,移动信标越靠近服务区中心,跟踪效果越好。因此,Type III切换的质量通常更高。此外,由于Type III切换在切换区内显示的位置是新旧服务区结果的加权值,即使子地图对齐不完美,切换过程中也不会出现跳变,轨迹始终平滑。当然,这并不意味着子地图可以不正确对齐,但它能让误差不那么明显,整体跟踪在视觉上更加平滑)
- 新产品—— Industrial-RX with Omni ——在软件中作为独立产品支持,而不再是带有特殊Omni麦克风设置的Industrial-RX。这使该信标的使用更加方便
- 新增专用模式,可在信标下方直接显示RSSI和供电状态。该模式在部署或调试期间(尤其是较大的地图)非常有用,便于发现天线、无线覆盖或供电有问题的信标
- 如果选择了NMEA0183协议,Super-Modem会通过UDP数据包/字符串输出NMEA0183数据。此前输出的是Marvelmind协议
- Dashboard中新增UDP设置“Stream the same as from modem”:Dashboard将通过UDP输出与调制解调器通过USB、UART输出并记录到日志中的相同数据。例如,如果选择从调制解调器输出NMEA,勾选此设置后,Dashboard将通过UDP输出NMEA
软件版本v7.700 (2023年9月5日):
- 这是一次重大的新软件版本,带来许多新的软件功能、改进和错误修复
- 多调制解调器架构 已正式商用,并正在我们的一位客户处实施(450x450米的T形仓库,同时运行120多台叉车)。 多调制解调器架构 可同时实现几乎不受限制的覆盖范围和容量:数千个移动信标(hedge)和数十万平方米的面积
- 全新、改进且更先进的IMU后处理架构,无需Radio Head Remote(RHR)。在新版本中,移动信标在一个无线频率上与主调制解调器通信,并在另一个无线频率上将高速IMU数据转交给IMU调制解调器(RHU),因此不再需要RHR
- 调制解调器现在可以通过无线电在多个可能的无线信道和无线配置中搜索并找到丢失的信标。例如,您更改了某个信标的无线设置并应用了更改,但丢失或忘记了这些更改。现在通过无线电找到该信标更加容易。当然,您始终可以通过USB找到该信标并将设置恢复为默认值,但信标往往不便于实际接触
- Dashboard还可以唤醒使用当前无线配置以及2-3年前无线配置的信标,并在系统首次开启时自动唤醒这些信标
- 地理围栏区域新增一种简单形式——以移动信标为中心的半径范围。常规地理围栏区域需要绘制具有形状和角点坐标的实际区域,与服务区类似
- 校准子地图现在也支持3D(软件功能 MMSW0015)。还可以选择使用哪些距离进行校准。此前仅支持2D,且只能使用单一距离
- 在内置示波器中,可以选择两次测量之间跳过多少次位置更新。这有助于调试复杂的IA或MF NIA场景:当信标之间的距离比很大时,多个超声波频率可能相互影响(“溢出”)
- NIA现已支持Type 3切换。Type 3是指在服务区内根据服务区1和服务区2的坐标对测量坐标进行加权。Type 3切换是更平滑的切换方式
- API现在也可以通过UART工作,而不仅限于USB
- 现在可以设置IA中移动信标(hedge)监听哪些频率:全部可用频率(多达8个)或仅属于当前服务子地图的频率(例如2或3个)。后者所需滤波更少,因此可提高更新率,但可能降低系统稳定性并延长硬切换时间
- 超声波距离触发器的详细深层设置可在配置文件中配置
- 示波器可在连续模式下用作超声波麦克风,不由时间复位触发。示波器窗口底部新增了相应的勾选框
- NMEA的GPGGA数据包现在可选择随坐标发送移动信标地址,以替代“差分参考站ID”。否则,基本NMEA协议无法区分来自不同移动信标的坐标
- 新功能:当固定Super-Beacon未以USB朝下的方式安装在墙上时发出警告。该功能可识别换能器TX1-TX5的朝向,在需要使用非默认设置、仅启用部分换能器时,可大大简化地图部署
- 新增90度转弯的独立命令
- 改进大量航点时的图形界面
- 显著提升PID性能,行驶更加稳定
- 修复Pause命令
改进:
- 改进IMU后处理跟踪的算法和质量
- 默认情况下,2D子地图的高度不再是以前的10米,而是等于固定信标的高度(假定固定信标如默认设置那样高于地面),并假定地面高度为0米。此外,设置的不再是层的厚度,而是底层高度和顶层高度
- 改进实时播放器(RTP),其设置移至右侧菜单。RTP-2新增选项:当有更多数据可用时,修正RTP-1因数据不足、无法在不同候选位置之间正确选择而产生的错误
- Industrial-RX使用独立软件。此前Industrial-RX与Industrial Super-Beacon共用软件,可能造成混淆
- 修复调制解调器原始距离数据日志(部分数据缺失)和坐标日志(部分数据重复)
- 修复采用超声波+IMU角度传感器融合的配对信标配置中的角度问题。此前当角度接近90度或移动信标倒置时可能出现问题
新增可选许可功能 MMSW0016 ,用于从Dashboard和 Super-Modem进行UDP流传输。许可按调制解调器计。例如,如果您使用Modem v5.1并获得许可,Dashboard会将位置数据通过UDP流传输到您在世界任何地方的固定IP地址。如果您使用 Super-Modem,则无需Dashboard, Super-Modem 会借助内置计算机完成此操作
- MMSW0005 现在称为“Advanced SW pack”(高级软件包)。此前称为“SW v7.1xx pack”,由于它同样适用于新版本(不仅是v7.1xx),因此更改了名称。启用该软件包的信标或调制解调器,其版本号末尾带有L,例如v7.700与v7.700L。如果所有网络设备都有该许可,Dashboard的版本也会变为v7.700L;否则仍为v7.700,表示可能缺少部分许可
下载Super-Modem软件
仅Super-Modem需要——Super-Modem最新稳定版SD卡镜像和HEX文件。由于体积较大(SD卡镜像1Gb),与主软件包分开提供


Boxie机器人最新软件包,包括三部分:
- Marvelmind Boxie软件 ——解压文件并保存到U盘。将U盘插入Boxie后部的USB接口,然后按下Boxie上的复位按钮,Boxie软件将自动更新。压缩包包含Odo板软件、调制解调器软件、Dashboard,以及内部移动信标(hedge)的软件——左侧(主)和右侧(从)分别有独立版本。左右以机器人自身视角为准。首次更新时,需要更新Marvelmind Boxie SD卡软件
- Marvelmind Boxie SD卡软件 ——仅在需要更新SD卡时使用。更新时需使用螺丝刀,并打开显示屏周围的顶部塑料外壳
- Marvelmind Boxie API
更多信息请查阅并遵循 Marvelmind Boxie 操作手册.


基本要求
- 务必只使用同一软件包中的软件:Dashboard软件 + 调制解调器软件 + 信标软件
- 不要混用不同软件包中的软件。如果软件不是来自同一软件包,则无法保证调制解调器、信标与Dashboard软件之间的兼容性
- 上传软件时,务必按下Dashboard中的Default 按钮
- 软件更新方法请参阅 操作手册
- 务必从默认设置开始 => 更新软件后,在Dashboard中按Default按钮
- 观看关于 用户常见错误 的视频,并避免犯这些错误
历史软件版本
此前软件版本与许可命名的重要变更:
- MMSW0005带来的高级软件功能包,现在在版本名称末尾以L标记。例如,v7.200——默认仅启用基础软件功能。购买MMSW0005许可后将激活高级软件功能包,软件版本名称随之变为v7.200L
- IA与NIA命名示例:v7.200和v7.200L——用于NIA和MF NIA的软件;v7.200i和v7.200Li——用于IA的软件
- 如果某些信标/调制解调器没有MMSW0005许可,其地址会列在Dashboard上方的信息窗口中
- 对于新版本中无需更新的信标/调制解调器,其软件文件在新软件包中不会被替换。但Dashboard会根据新引入的软件版本兼容性表为其分配新的版本号。因此,文件本身保持不变,但只要与最新软件包兼容,Dashboard就会自动将其旧版本号替换为最新版本号
- 这样做是为了发现并避免用户常见的错误——混用来自不同软件包、互不兼容的信标、调制解调器或Dashboard软件版本,即收到Marvelmind Robotics的设备后,没有将信标/调制解调器更新到同一软件包中的最新软件版本
- 这是一次重大的新软件版本,带来许多新的软件功能、改进和错误修复
- 每次位置更新时,可将用户数据(user payload)从中央系统(计算机)经调制解调器、移动信标发送到移动设备(机器人、无人机等)。同样,也可将用户数据从移动设备(机器人、无人机等)经移动信标、调制解调器发送到中央系统(计算机)
- “定位更新率提升”:该功能通过释放通常分配给高级遥测、数据传输和命令的时隙,将定位更新率提高25-100%。启用需可选软件许可 MMSW0012
- “虚拟笔”——可选软件功能,可将移动信标用作虚拟笔,在虚拟屏幕(例如投影仪画面)上实时书写/停笔/擦除。该功能可用于演示、展览和表演。启用需可选软件许可 MMSW0013。该功能今后还将支持把移动信标用作电脑鼠标
- 现在,默认设置(例如无线配置)不再存储在固件中,而是保存在可编辑的独立文件中。这为满足不同国家的认证要求和具体项目的需求提供了很大的灵活性。可以手动编辑这些文件,为几乎所有重要参数(例如无线电或超声波设置)设定自己的默认值
- 通过WiFi上的UDP以API控制Super-Modem,取代USB。启用需可选软件许可 MMSW0014
- 在地图上拖放固定信标时可吸附到网格
- “将信标设为(0,0,0)”功能——在信标上单击鼠标右键,可在信标右键菜单和地图右键菜单中选择
- 专用按钮:镜像子地图(Mirror Submap)和镜像服务区(Mirror Service Zone)
- 可选择在数据质量低于设定阈值时,不在数据流中输出位置数据。另外,也可选择在定位测量质量低于另一阈值时,不在Dashboard中显示位置更新点
- 双击子地图按钮即可让子地图休眠——与让信标休眠的方式相同
- 新功能:根据API请求返回信标之间的距离。专为测量距离(而非坐标)的场景设计。启用需可选软件许可 MMSW0011:手动距离测量API
- 使用RS485代替无线电,在 Super-Modem 与固定式 Industrial Super-Beacons之间进行数据交换和遥测。启用需可选软件许可 MMSW0010:以RS485替代无线电
- 如果只需要原始距离,可关闭坐标数据流输出
- 新的轨迹显示模式:跟踪质量较低时,点变大但更稀疏,轨迹也更模糊
- 新增一种基于“质量迟滞”的滤波器,用于提升 IA 中的跟踪质量
- 支持新的硬件型号: Mini-TX-2 ,带有专用6针连接器,便于连接UART接口,例如连接PixHawk、Arduino
- 软件包中包含以下产品的软件: Marvelmind UWB
- 专门的校准方法和手动调整,用于实现特别精确的 绝对距离测量
改进:
- 调制解调器固件更新更快
- 信标被手动移出地图、之后又重新加入时,系统会尽可能先尝试将其放回原来的坐标
- 改进了Dashboard地图左侧按钮的配色和分组
- Dashboard版本与API版本不匹配时,Dashboard会发出警告。这对Linux尤为重要
- 示波器新增工作模式,便于调试可能存在超声波反射的复杂情况。对调试高更新率(>8Hz)的地图尤为重要
- 改进了距离测量触发
- M2模式:对齐两个相邻子地图以进行切换。此前:a) 其中一个“橙点”无法拖放;b) 拖放子地图时,“橙点”可能会混淆
- 示波器:a) 只有在示波器底部的所有数据都已正确接收并显示后,才会显示新的示波器图形;b) 在信标之间切换时,现在会清除所有数据,以确保显示的是对应信标的正确数据
- UART/USB数据流及日志:位置更新中的坐标偏移(延迟)了1次位置更新——时间戳错误
- NMEA GPHDT语句中的角度:角度不符合NMEA语句格式
- 信标连接USB时的唤醒:此前,快速(<10秒)插拔USB可能未被检测到,信标会一直处于休眠模式
- 旧款Beacons v4.9和Modem v4.9掉线问题:此前它们可能每隔20…200分钟偶发无线电连接中断
- 变更: 协议 已更新。如果您已将系统与自己的设备集成,请查阅并使用修订后的协议
- 新功能: IMU+超声波后处理传感器融合 定位功能现已推出。 了解更多
- 新功能:支持新的软件功能: MMSW0007:子地图孤岛
- 新功能:支持新的软件功能: MMSW0008:每个周期更新所有移动信标的位置
- 新功能:所有设备之间的时间戳现已完全同步,并以调制解调器的时间为基准。如果调制解调器连接到Dashboard,其时间将与运行Dashboard的计算机时间同步。新的数据流格式不向后兼容,但可通过勾选一个选项恢复兼容性(同时将失去这项新功能):Dashboard => Interface => “Stream real-time timestamps”
- 新功能:现在可以为Super-Modem设置静态地址
- 现在也支持Ubuntu 20.04上的Linux x86
- 错误修复:垂直子地图的精确Z轴旋转会同时影响位置和水平子地图
- 错误修复:默认设置会同时清除超声波频率设置,而这些设置本应保持不变
- 错误修复:3D子地图重叠问题
- 错误修复:配对信标之间的固定距离会丢失
- 错误修复:Dashboard中的坐标轴
- 变更: 协议 已更新。如果您已将系统与自己的设备集成,请查阅并使用修订后的协议
- MMSW0005带来的可选软件功能,现在在版本名称末尾以L标记。例如,v7.200——默认仅启用基础软件功能。购买MMSW0005许可后将激活可选功能,软件版本随之变为v7.200L
- IA与NIA命名示例:v7.200和v7.200L——用于NIA和MF NIA的软件;v7.200i和v7.200Li——用于IA的软件
- 如果某些信标/调制解调器没有MMSW0005许可,其地址会列在Dashboard上方的信息窗口中
- 对于新版本中无需更新的信标/调制解调器,其软件文件在新软件包中不会被替换。但Dashboard会根据新引入的软件版本兼容性表为其分配新的版本号。因此,文件本身保持不变,但只要与最新软件包兼容,Dashboard就会自动将其旧版本号替换为最新版本号
- 这样做是为了发现并避免用户常见的错误——混用来自不同软件包、互不兼容的信标、调制解调器或Dashboard软件版本,即收到Marvelmind Robotics的设备后,没有将信标/调制解调器更新到同一软件包中的最新软件版本
软件小版本 v7.080 (2022年6月14日):
- 新功能:MF NIA支持8种超声波频率——对多架无人机以及其他具有多个
移动信标、且无法使用IA的系统尤为重要,例如移动信标附近噪声过大时 - 新功能:地理围栏越界输出。无需在协议中读取位置数据流,现在当违反地理围栏区域规则时,4X4引脚中的一个引脚会在每次时间重置(time reset)时自动切换为“0”或“1”,从而简化接口对接。这是一项可选软件功能,需许可:MMSW0006
- 新功能:现在支持3D地理围栏区域。XY——基于区域形状;Z——高度范围,即层的厚度
- 新功能:面向高可靠性工业应用的选项——当本应能收到调制解调器的无线电信号、但信标因故未收到时,信标会自动自我复位。这有助于信标重新接入调制解调器的无线电通信
- 新功能:支持新硬件:Industrial Super-Beacons-3(Industrial-RX-3、Industrial-TX-3)
- 改进:新的默认无线配置为100kbps,取代原来的38kbps和153kbps。100kbps让我们供应的各种无线电芯片和不同批次的信标/调制解调器能够使用统一的无线配置,从而简化由多种硬件型号组成的复杂地图的设置。除Beacons HW v4.9-433MHz和Modem HW v4.9-433MHz外,所有设备均支持
- 改进:NIA中Super-Beacon的PPS(授时)信号
- 改进:M1/M2模式(“橙点”)——便于建立切换区域,并匹配相邻子地图的定位结果
- 改进:IA中的地图内部控制基于多个参数,而不再像以前那样仅依据信标和子地图的数量
- 改进:优化了IA中的DSP滤波器。与上一软件版本相比,更新率提高10-20%
- 改进:大幅改进IA和NIA中的时序,对复杂地图的时序控制更严格
- 改进:在NIA中,未被跟踪的移动信标会从地图上消失(IA中早已如此),以免在位置已无法确定时给出错误的当前位置信息
- 改进:使用默认设置的信标和调制解调器现在会显示“-d”后缀——以向新用户强调默认设置的重要性,并在系统使用了错误设置时简化调试。适用于除旧款Beacons HW v4.9以外的所有信标
- 改进:即使移动信标的位置无法确定,仍会输出数据流,但每次时间重置时相应字段会带有“未测量”标记
- 改进:信标电池电压测量
- 改进:温度设置现在也会影响IA中的计算。此前仅影响NIA
- 改进:Dashboard界面改进,特别是与机器人工作相关的部分:路径设置、手动控制、机器人选择等
- 改进:NIA中的配对信标在Dashboard中基于IMU(而非超声波)显示,方向角更稳定
- 错误修复:修复了NIA中的切换问题。子地图数量较多时可能出现切换问题
- 改进:使用默认设置的信标和调制解调器现在会显示“-d”后缀——以向新用户强调默认设置的重要性,并在系统使用了错误设置时简化调试。适用于除旧款Beacons HW v4.9以外的所有信标
- 错误修复:修复了NIA中使用Beacons HW v4.9和Modem v5.1时的子地图问题
- 错误修复:修复了IA中Beacons HW v4.9内置示波器的问题
- 软件小版本 v7.040 (2022年2月20日):
– 采用新频率的Super-Beacon也已全面供应
这是一个重大软件版本: Marvelmind软件包 v7.000/v7.100.
仅限Super-Modem: Super-Modem的SD卡镜像和HEX文件
版本说明: https://marvelmind.com/pics/marvelmind_SW_v7.000_v7.100_release_notes.pdf
- 改进与更新版本: Marvelmind软件包 v6.240a
新功能:
- 支持新的Super-Beacon硬件(HW)。Super-Beacon有两种类型:Super-Beacon(生产至2020年12月)和Super-Beacon-2(2021年1月起)。
- Super-Beacon-2具有日本MIC/TELEC认证,Super-Beacon没有、今后也不会有该认证。从软件和主要功能来看,两种Super-Beacon完全相同。另有可选外置麦克风方面的改进,4×4引脚定义也略有不同。详见操作手册
- 两种Super-Beacon硬件现在及可预见的将来都经过测试并获得支持
- 与Super-Beacon类似,也支持新的Super-Modem硬件(HW)。Super-Modem有两种类型:Super-Modem(生产至2020年11月)和Super-Modem-2(2020年12月起)。
- 两个版本的Super-Modem软件相同,硬件会被自动识别。调制解调器通过USB连接时,可在Dashboard中查看硬件类型
- 两种Super-Modem硬件现在及可预见的将来都获得支持。本版本仅对新款Super-Modem-2硬件进行了全面测试,旧款硬件将在接下来几周内测试,其很可能已经得到良好支持
- Industrial Super-Beacon、Industrial-RX和Industrial-TX支持可选CAN接口。CAN接口及其他接口均有详细说明
- Dashboard:
- 可为移动信标指定自定义图标,替代默认图标
- Robot v100的界面得到增强和丰富
- 可直接在Dashboard中绘制平面图
- 支持新的Super-Beacon硬件(HW)。Super-Beacon有两种类型:Super-Beacon(生产至2020年12月)和Super-Beacon-2(2021年1月起)。
改进:
- Dashboard
- 改进了NIA模式下低定位更新率时的实时播放器(Realtime Player)
- Dashboard
已知问题(将在本版本中尽快确认):
- 该软件版本与Super-Modem硬件的验证测试尚待完成
- 新的重大软件版本: Marvelmind软件包 v6.240
- 请注意,Super-Modem软件仍在准备中。因此,如果您的系统使用Super-Modem,请使用上一个软件包
新功能:
- 新款 Modem v5.1 已获支持
- MF NIA已获支持并全面商用。MF NIA特别适合多架无人机和多个噪声较大的移动目标,适用于每个移动信标的定位更新率很重要的场景。在有5个或更多移动目标的配置中,MF NIA的更新率可比NIA高达5倍。详见:
- MMSW0002:新增NMEA0183航向数据包GPHDT
- MMSW0003:用于PX4的UBX(u-blox)协议
- 非常适合使用PixHawk和PX4的完全自主飞行
- 支持用配对信标代替u-blox,从而解决室内飞行中关键问题之一——指南针无法工作时的方向问题
- 请查看 无人机页面
- 现在无需再为Super-Beacon、Mini-RX和Industrial-RX/Industrial Super-Beacon选择滤波器,系统会自动处理这一信息
- IA中新增参数:“Max. hedges readout per cycle”。每个移动信标的更新率并不直接取决于移动信标的数量,因为它们独立于调制解调器、同时计算自身位置。但如果您想在Dashboard中跟踪所有移动信标,而同时存在很多移动信标,无线电带宽就可能成为瓶颈。该参数用于确定同时向调制解调器报告位置的移动信标的合适数量。例如,如果有60个移动信标,您可以让全部60个在每次位置更新时都向调制解调器发送位置。尽管每个移动信标的定位更新率可达8-10Hz,但每次位置更新60条消息会造成很高的无线电流量负载,导致每个信标的更新率下降。因此,实际定位更新率可能从8-10Hz降至1-3Hz,具体取决于所选的无线配置。但如果选择每次更新10个移动信标,每个信标仍可保持8-10Hz,而在调制解调器端,您看到的每个移动信标的定位更新率为8Hz/60*10,即移动信标端实际定位更新率的1/6。
- 已启用立体声麦克风支持。当由多个子地图组成的大型地图(例如仓库)需要尽可能高的性能,或固定信标接近地平线、Super-Beacon或Mini-RX的内置麦克风效果不再理想时,外置立体声麦克风非常有用且效果显著。立体声麦克风的应用实例: Marvelmind 自主配送机器人 v100
- 在配对信标配置中,现在可以通过UART或无线电在移动信标之间发送数据,并可在Dashboard中选择方式
- 新增“永不休眠”选项。此前,信标与调制解调器失去连接1分钟后会自动休眠
- IA中新增一个标志,用于指示系统检测到的错误定位。此前仅NIA中有
- Dashboard中的信标和按钮在不同模式下(休眠、无无线电、无超声波等)采用新的、更丰富的配色
- Dashboard中新增几种信标显示模式:带坐标、不带坐标、小圆点
- 新按钮:Freeze zones(冻结区域)。它会锁定各类区域(服务区、禁行区等)和机器人路径,防止区域创建后被意外修改。使用Save map按钮备份地图和服务区,使用Save path按钮保存路径
改进:
- 在NIA中,选择服务区后,不再自动限制子地图大小。此前,子地图大小按固定公式计算,取决于固定信标之间的距离;信标间距较短时,子地图可能比期望的小。现在不再有这种依赖关系:未定义服务区时,子地图大小由距离限制(Limitation of Distance)决定;已定义服务区时,由该子地图的服务区决定。默认使用服务区(前提是已定义服务区)。即使已定义服务区,仍可手动切换到更大的距离限制,例如对于10米的子地图,距离限制可设为30米。这会降低更新率,因为系统需要更长时间等待超声波到达。但在某些情况下,用户可能需要这样做,因此提供了该选项
- 在IA中,现在会内部检查地图以及“hedgehogs”和“owls”的时序是否已正确加载到移动信标
- Dashboard中面向终端用户的新警告和消息:
- 当用户尝试在一个子地图中激活超过4个固定信标时——每个子地图至多支持4个固定信标。如需更多,请构建更多子地图
- 当用户尝试在IA子地图中加入超声波频率相同的固定信标时。这是不允许的,因为IA子地图中的信标必须使用不同的超声波频率
- 在配对信标配置中每周期只选择了一个移动信标时——至少需要两个
- 在无线配置中,38kbps和153kbps的FEC现已禁用。无线电将与以前的软件版本不兼容,但我们本来就要求将所有信标和调制解调器的软件更新到同一软件包中的最新版本。因此,普通用户不会察觉这一变化,但由于无线电脉冲更短,更新率会更高
- 更新了500kbps配置,以实现Modem v4.9与Modem v5.1之间的兼容
- 改进了Super-Beacon、Mini-RX、Industrial-RX、Industrial Super-Beacon的超声波触发(距离测量)
- 在配对信标配置中,当陀螺仪角度与超声波角度未锁定时,Dashboard现在会显示提示消息。例如用于以下情形: 和
- 改进了IA中的2D跟踪
- Dashboard日志文件的扩展名由原来的.log改为.CSV
- Dashboard现在支持多台机器人同时行驶
- 服务区默认高度为10米
错误修复:
- 在NIA中,一个移动信标的无线电连接丢失时,其他移动信标也会丢失——已修复
- Industrial Super-Beacon在省电模式下RS485无法正常工作——已修复
- 启用省电模式时,角度的IMU融合无法正常工作——已修复
- 在IA中,用于定义切换区域的两个子地图同时定位(Dashboard中的M2按钮或“橙点”)无法正常工作——已修复
已知问题(将在后续版本中修复):
- Dashboard中用于定义坐标轴和起始信标的按钮—— 仅在子地图冻结时才能正常工作。否则,子地图/地图的行为可能不稳定
- 新的重大软件版本: Marvelmind软件包 v6.210 + Super-Modem的SD卡镜像
- 今后,Marvelmind软件将由两大部分组成:1)Marvelmind软件包,包含所有信标和调制解调器的软件;2)Super-Modem内置单板计算机所用的Marvelmind软件 (Super-Modem的SD卡镜像)
新功能:
- NIA中测距范围可达120米。需使用带外接麦克风的专用喇叭天线,适用于Super-Beacon和Mini-RX
- 调制解调器现在可以发现距离过近的信标。此前,两台设备都会因RSSI过高而过载
- IA支持地理围栏区域(此前仅NIA支持)
- 反向和非反向地理围栏区域(允许区域和禁止区域)
- 信标的“IMU via modem”数据现在可随每次位置更新通过无线电传到Dashboard。此前只能经USB从调制解调器直接输出到数据流,无法传到Dashboard
- Dashboard通过UDP输出接收到的“IMU via modem”数据
- IA同样支持“IMU via modem”
- 在IA中,所有移动信标现在都会输出其他所有移动信标的位置数据,此前仅NIA支持。两种架构中均可关闭此功能,节省数据输出时间以提高更新率
- IA现在支持通过UART和USB输出新类型的数据包:a)原始距离;b)原始IMU数据;c)遥测数据(RSSI、电池电压);d)定位质量。此前仅NIA支持。在IA和NIA中均可通过Dashboard开启这些数据包。默认仅输出位置数据
- 新增设备类型:机器人和工人。Dashboard中为每种新类型增加了新的按钮层
- 播放器现分为两部分:a)播放器窗口;b)统计/分析窗口。统计/分析窗口因客户而异,可按需定制
- Dashboard处于仅数据流输出模式时,用户尝试更改信标设置会收到警告,因为该模式下无法更改
API新功能:
- 读写调制解调器配置存储器(设置和地图)的函数
- 获取成对信标(Paired Beacons)功能所测角度的函数
- 手动输入固定信标坐标的函数
- 读写气温(用于计算声速的参数)的函数
改进:
- 当用户开始在距离表中手动输入距离时,子地图的自动构建会冻结,以免干扰手动输入
- 所有信标的LED闪烁方式统一。此前同一模式下,不同信标的闪烁方式可能不同
- 优化了Super-Beacon、Mini-RX和Industrial-RX信标的节能
- IA和NIA的子地图默认尺寸现已统一为30米。此前NIA为30米,IA为20米
- Save Map按钮生成的设置文件中保存了更多设置
- 提升Mini-TX配合Super-Beacon、Mini-RX和Industrial信标时的跟踪质量
- 设置有任何更改时,Dashboard都会自动保存地图,并将地图链接写入日志,以便播放器正确回放日志并使用对应的地图
错误修复:
- 修正了IA中按下Load Map按钮时向移动信标加载地图的问题
- IA中子地图的距离现在与内置示波器中的距离一致
- 修正了重叠子地图中固定信标高度的输入。此前输入其中一个高度时,其他某些高度可能随之改变
已知问题(将在后续版本中修复):
- 位置更新率为1Hz或更低时,成对信标(Paired Beacons)配置中的方向可能无法正常工作
第6步:与您的设备集成
下载包含全部Marvelmind接口与协议的PDF
所有Marvelmind对外协议和接口均在一份详细的PDF中说明。位置数据可从移动信标、调制解调器或同时从两者获取,可用于跟踪、远程控制,或由自主机器人、无人机在现场直接使用。
开始任何集成之前,请先阅读并遵循我们的建议:
– 从开箱到自主行驶/飞行的8个基本步骤
– 精确室内“GPS”的常见错误
简而言之:
- 务必循序渐进:从简单的2D配置开始——两个固定信标、一个移动信标,全部采用NIA——即使您的最终设计复杂得多、完全不同,或采用另一种架构
- 您终会达到目标,但要一小步一小步地走到那一步
- 在确认较简单的配置已能实现完美跟踪之前,不要急于直接搭建目标配置
- 这是在任何配置下实现完美跟踪快速、可靠的方法
- 实现基本的NIA 2D跟踪——先不装到无人机上——2个固定信标、1个移动信标、1个调制解调器
- 实现基本的NIA 3D跟踪——仍不装到无人机上——再增加两个固定信标,其他不变
- 在无人机上实现同样的效果,但无人机尚不起飞——仅遥控——移动信标由无人机供电。无人机可能以各种方式造成干扰,需逐项检查:无线电/数传、电机、电源压降/噪声等。
- 尝试转动螺旋桨,但不要满功率,同时监控跟踪情况。必要时使用Dashboard内置的示波器查看
信号和触发,确认螺旋桨噪声不影响跟踪 - 尝试遥控飞行,操控无人机并进行跟踪。您应看到类似这样的效果: 如果达到了这个效果,就可以开始尝试自主飞行了
- 在Mission Planner或ArduPilot中获得3D定位锁定
- 先用单个信标尝试自主飞行,暂不使用成对信标
- 尝试带方向的成对信标(Paired Beacons)。退回几步,按单个信标时的做法对成对信标重复相同步骤,先在静止和遥控的无人机上实现完美的跟踪和方向,再尝试自主飞行
- 使用成对信标进行自主飞行
- 对每架无人机分别重复上述步骤。其他无人机完全关闭——将其移出网络并断电
- 只有到了这一步,才尝试多架无人机自主飞行
USB虚拟UART
这是连接Marvelmind设备(信标和调制解调器)简便的方式,无需焊接:
- Marvelmind协议说明 ——相同的 USB虚拟UART 协议同时用于调制解调器和信标
- Windows和Linux下相同
支持的设备:
- Super-Beacon (室内版和室外版)
- Industrial Super-Beacon (塑料版和金属版)
- Industrial-RX
- Industrial-RX with Omni
- Mini-RX (室内版和室外版)
- Mini-TX
- Modem v5.1 (室内版和室外版)
- Super-Modem

SPI
RS485
Marvelmind协议说明 ——见相应的RS485章节。
支持的设备:
CAN

UDP
- UDP协议说明
- UDP软件示例
- 这里提供用C语言编写的 UDP示例
- 支持的操作系统:
- Microsoft Windows
- GNU/Linux
- 支持数据流输出和主从模式
- 此外,还可参考 GitHub上用C语言编写的UDP示例
可通过以下方式获取UDP数据流:
- 从Dashboard获取,前提是 Modem v5.1 或 Super-Modem 已连接
- 直接从 Super-Modem 通过WiFi以UDP方式获取
REST
- Marvelmind REST API说明 ——见相应章节
- 用户可在Dashboard中设置目标服务器的URL
- 可用数据:移动信标和固定信标的位置、遥测数据、原始距离、IMU及其他数据
- GitHub上提供了 用Node.js编写的Marvelmind REST API服务器示例
- 可通过REST API从Dashboard获取数据,前提是 Modem v5.1 或 Super-Modem 已通过USB连接
- 直接从 Super-Modem 发送数据的功能可按需提供
MQTT
- Marvelmind MQTT数据说明 ——见相应章节
- 用户可在Dashboard中设置目标服务器的URL、目标端口和主题(topic)
- 可通过MQTT发布的数据:移动信标和固定信标的位置、遥测数据、原始距离、IMU及其他数据
- GitHub上提供了 用Python编写的订阅端示例,用于接收Marvelmind发布的MQTT数据
- 可通过MQTT从Dashboard获取数据,前提是 Modem v5.1 或 Super-Modem 已通过USB连接
- 直接从 Super-Modem 发送数据的功能可按需提供


Android/Java库
- GitHub上的Java代码和简单Android应用
- 一个简单的 Android应用 ,用于测试(存放在本网站上)
- 通过USB OTG将Marvelmind设备(调制解调器, 信标)连接到Android设备
- 已测试设备:
- ZTE Blade V10 Vita, Android 9
系统要求:API level 23(Android 6)及以上。

Arduino
Arduino扩展板连接详细说明:
- Arduino示例代码——UART接口
- Arduino示例代码——SPI接口
- Arduino示例代码——向机器人发送路径
- Arduino示例代码——获取到信标的距离
- Arduino示例代码—— 原始IMU数据
- Arduino示例代码 – IMU融合

PixHawk、PX4、ArduPilot、NMEA0183和uBlox
- 专门的 无人机页面
- Marvelmind + ArduCopter设置 ——使用这些经过验证的设置,集成更顺利(版本2024.Dec.20)
- 遵循 循序渐进的方法 ,顺利实现自主飞行
- 与运行ArduPilot的PixHawk集成 ——无人机上运行ArduPilot的PixHawk与Marvelmind集成的分步指南(细节/版本已过时,但步骤仍然适用)
- 与运行PX4的PixHawk集成 (细节/版本已过时,但步骤仍然适用)
- 自主多旋翼无人机设置手册 ——为自主多旋翼无人机设置室内“GPS”系统的实用建议(细节已过时,但方法仍然适用)
- Holybro X500无人机 + PixHawk 6c + PX4 + Marvelmind集成基本提示
- 大疆与PixHawk/ArduPilot/PX4对比 ——选择适合您需求的无人机平台


ROS2和ROS:
ROS2:
- marvelmind_ros2 和 marvelmind_ros2_msgs 已包含在ROS2发行版中,也可以手动安装
- https://github.com/MarvelmindRobotics/marvelmind_ros2_upstream
- https://github.com/MarvelmindRobotics/marvelmind_ros2_msgs_upstream
- Marvelmind ROS2安装指南
ROS:
Marvelmind ROS软件包v1.0.11兼容性及主要变更:
- 支持接收遥测、定位质量和航点数据
- hedge_rcv_bin支持在命令行中指定串口波特率
支持的ROS版本:
- Noetic(Ubuntu 20.04)
- Melodic(Ubuntu 18.04)
- 默认情况下UART不可访问。使用命令 sudo chmod 0777 /dev/ttyAMA0 启用
- 或者用更优雅的方法:按以下说明设置串口权限: http://raspberrypi.stackexchange.com/questions/48211/set-permission-for-dev-ttyama0-on-boot
- 在移动信标上设置正确的UART速率:Dashboard => Interfaces中的速率须与ROS中hedge_rcv_bin的速率一致


向机器人/无人机发送路径
Dashboard日志说明
- Marvelmind协议说明 ——见日志说明的相应章节