
超越BLE和蓝牙AoA的室内定位精度:±2厘米能实现吗?
什么是BLE?
无需额外的移动信标就能跟踪位置。手机、平板电脑或类似设备通常已内置BLE模块,只要在设备上安装专用软件/应用,就能跟踪手机/平板/设备的位置
主要短板:包括BLE在内的基于RSSI的系统,依据信号强度估算距离,这在开阔、无遮挡的空间效果很好。但在金属货架密集、叉车来往或有混凝土结构的环境中,信号反射(多径)会影响定位精度。这并不是BLE特有的缺陷,而是包括Wi-Fi在内的所有基于RSSI技术的固有特性。
飞行时间系统——UWB和Marvelmind超声波系统——测量的是信号的传播时间而不是强度,因此精度不受周围环境影响。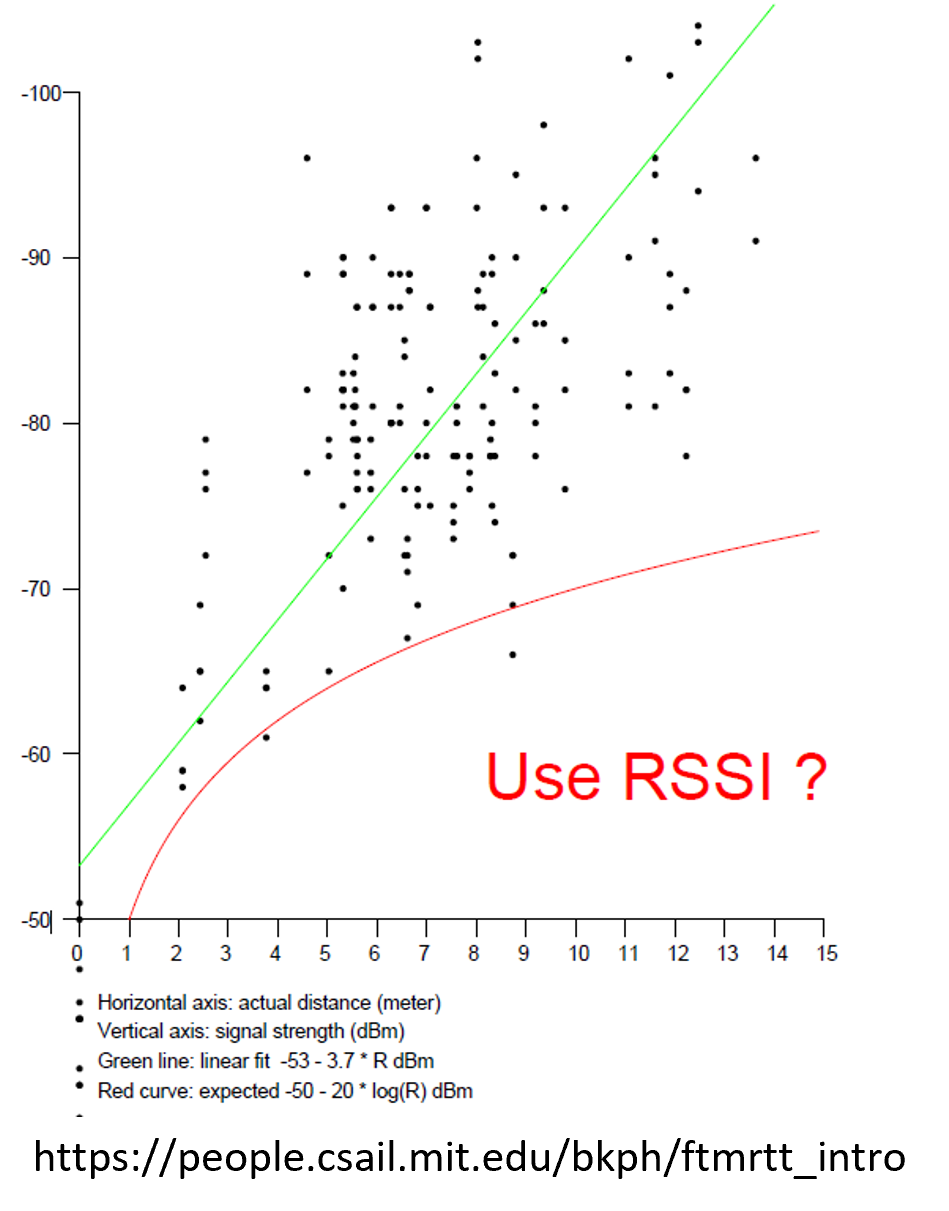
BLE也可以做得更复杂、更先进,支持到达角(AoA)和出发角(AoD)测量
- 不精确的RSSI与角度相结合 => 定位精度提升可达3倍
- 多天线 => 尺寸更大、成本可观、适用范围受限
什么情况下适合用BLE做室内定位
如果只需要房间级精度,并且已有内置BLE的移动设备,BLE RTLS是不错的选择,这正是它的理想用途。典型应用:
- 在机场寻找登机口
- 在博物馆寻找名作
- 在商场寻找店铺
在场所内每隔10-30米布置一个BLE信标。信标体积小,很容易隐蔽安装。例如,它们每秒发射一次蓝牙信号;在这样的位置更新率下,内置电池可工作约1年。1年后给所有信标更换电池即可。
用作移动跟踪器的手机无需任何改动或附加装置。手机上运行的应用与固定信标通信,根据各个固定BLE信标的无线电信号强度及其已知位置,计算出自身位置。一切运行良好,只是精度不太高——通常为2-5米。这对许多应用(见上例)已经足够,但对大多数工业应用来说并不够。
BLE究竟为什么不适合工业应用
精度不足
工业应用中人员跟踪的典型要求是优于1米,往往还要优于0.5米。 BLE在实践中无法提供这样的精度,除非把BLE固定信标布置得非常密集——每隔2-5米一个。
周围有金属
在收到室内定位系统需求时,潜在客户常常特别强调现场周围有金属。我们马上就知道,他们多半已经在基于RSSI的系统(通常是BLE)上吃过亏。为什么?我们是怎么知道的?
如前所述,基于RSSI的室内定位系统利用固定信标到移动信标的无线电信号强度来估算距离。没错,移动信标(手机)离固定BLE信标越远,信号理应越弱。 但在实际中,RSSI波动极其剧烈,在2米和10米处可能测到相同的RSSI。 那距离到底是多少?!
在机场或商场这类空旷、多为透无线电的玻璃或薄墙的空间里,情况还算过得去。但如果要在堆满金属货架、托盘、叉车或其他重型机械的拥挤仓库中导航,RSSI的分布会发生剧烈变化,基于BLE的跟踪无法 以可接受的精度工作。 是真的不行。您可能在这条通道,也可能在旁边那条或再旁边那条。如果找不到想找的东西,系统还有什么意义?
RSSI分布时刻在变
工业环境中不仅有金属,还有移动的金属。设想一下:您站着没动,但5米外有一辆叉车在移动,基于BLE的系统测出的您的位置却在跳动。为什么?这是多径衰落造成的。因此,1小时前刚做好的系统校准,可能转眼就失效。
当然,智能算法会设法恢复、重新校准系统。但归根结底,在真实的工业环境中效果并不好。基于RSSI的系统本来就不是为这种环境设计的。
工业环境中必须使用专用移动信标
跟踪手机时一切都很美好:下载一个应用就能被跟踪。但如果要跟踪的不是手机,而是别的东西呢?安全帽?起重机?托盘?叉车?——那就需要在上面安装移动信标,也就是又多一个设备。当然,精确室内定位系统总是需要移动信标,但至少它们是精确的。而这种情况下,您既得到(1)很差的精度,又多了(2)一个额外的移动信标,还要面对充电的种种麻烦和额外成本等。BLE系统的一大关键优势——跟踪无需单独的移动信标——在工业环境中荡然无存。
工业应用中,什么比BLE更好?
工业室内定位系统推荐两种主要技术:
据 室内定位 技术与方法综述与对比 专注于工业应用,这两种技术都依赖 飞行时间,而不是RSSI。这是关键优势,因为周围是什么都无关紧要:金属、混凝土、木材,或者什么都没有。UWB测量的是无线电波的飞行时间,超声波系统测量的是超声波的飞行时间。由于声速比无线电波慢约一百万倍,基于超声波的方案天生就比UWB精确得多。
因此,实际应用中的关键优势:
- 如果您需要 厘米级精度 (精度至少比UWB高10倍),请选择 Marvelmind室内“GPS”
- 如果您的场所是木质/玻璃等 可透过无线电的墙体, 或者环境中 声学噪声很大,那么 请选择 UWB
- 如果您需要 成本更低的方案,请选择Marvelmind室内“GPS”
当然,与任何精确室内定位系统一样,视距必不可少,但“视距”的具体含义因技术而异:
- 可透射无线电的墙体(薄玻璃、木材等)对UWB而言算作视距,对超声波则不算
- 同时,常见的“透气”布料也能透过超声波:即使移动信标被遮住看不见,即对光线而言不在视距内,对超声波而言却仍在视距内
光学跟踪或激光雷达怎么样?
与无人机或机器人配合使用的室内光学定位系统在不断进步. 它们已经 能够出色地保持非常稳定的位置,但当物体移动时可能会丢失定位。 细节决定成败:
- 光学系统用于监控效果很好,用于定位就差一些,用于导航则更差
- 要区分由内向外(inside-out)系统(效果可以很好,但需要强大的处理能力)和由外向内(outside-in)系统(摄像头固定安装,例如难以区分穿着相似的人)
- 超声波固定信标可以用电池供电,但建议使用固定电源。这里的电源通常是普通电网(~220V)、USB端口或+12-36V电源,哪种方便就用哪种。UWB的固定信标(锚点)通常需要固定电源,还需要以太网来交换数据和同步。而固定摄像头(由外向内系统)既需要供电,又需要高速骨干网连接(以太网或无线);此外,还要由服务器处理海量数据流。提供所有这些连接,成本高且十分繁琐
- 光学系统对视距的要求比超声波和UWB更严格
- 与飞行时间测距系统不同,其精度随距离而变化。分辨率更高的摄像头更贵,而且还有其他缺点
- 典型的工业环境照明条件较差:要么太暗,要么太亮,或者两者兼有,动态范围过大
- 很多情况下还存在灰尘、雾气、温度变化和冷凝
激光雷达适用于结构规整的工业环境,但是:
- 在较杂乱、多变的环境中可能表现不佳
- 一般来说价格更高,而且更侧重于障碍物检测,而不是定位
- 激光雷达完全不适合人员跟踪,用于叉车跟踪通常也太贵