
讨论室内定位系统(IPS)时,格林尼治子午线或GPS/GLONASS坐标并无意义,因为您的场地在室内。场地或IPS可以位于任何地方——内罗毕、加拿大的地下,甚至火星。如果IPS没有与外部坐标系建立联系(即某种地理参考),那么即使在理论上,系统也无法算出自己身处世界的哪个位置。它可能在任何地方。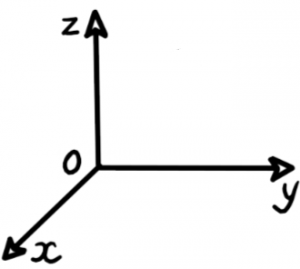
想象一下,您身处一个没有窗户的封闭房间。您的机器人正借助某种系统(例如Marvelmind室内定位系统)在室内精确行驶。但您无法测出自己和机器人位于地球的哪个位置——窗户是关着的。就在您于室内行驶时,外星人把您从地球偷走,转移到了半人马座α星。只要您没有感受到加速度,就无法判断自己是留在原地、已被移动还是此刻正在被移动,也无法判断移动速度。
类似的事情其实已经发生在我们身上——不是外星人那样的假想情形,而是现实生活中的每一秒。我们以为自己是以地球为参照高精度地测量坐标。与此同时,地球相对太阳以每秒数公里的速度运动,太阳系相对银河系中心以每秒数十公里的速度运动,以此类推。我的坐标是多少?相对于什么?
由此可以确定: 坐标永远是相对的.
Marvelmind室内定位系统以什么作为参考点?
- 构建Marvelmind室内定位系统时,系统会选择其中一个固定信标作为(0,0,0)坐标点
- 您可以 指定任意信标(YouTube) 作为(0,0,0)坐标点。不仅如此,您还可以把地图上的任意一点设为(0,0,0)
- 由于在某些情况下室内系统需要与室外关联,因此可以很方便地进行 地理参考:将IPS的(0,0,0)点与外部坐标(例如GPS坐标)关联,并旋转地图,使两个坐标系的方向也一致。实际上,就是把室内地图上的两个点与外部地图上的两个点对齐并锁定,而不只是一个点。有关地理参考的更多信息,请参阅 操作手册
Marvelmind室内定位系统的首要设计目标,是引导自主 机器人从A点行驶到B点。当然,自主无人机、叉车乃至人员跟踪也同样适用。在本文的讨论中,这些情况并无区别。为简单起见,下面以自主机器人为例。
从这个角度(从A点行驶到B点)来看,A点和B点之间以米为单位的绝对距离是多少并不重要。即使我们说“绝对距离”,它也并非绝对的。它只是用一个任意选定的长度单位——米——来度量的距离。单位可以是米,可以是机器人的车身长度,也可以是我们室内定位系统的内部单位。
对于精确自主行驶或精确室内定位而言,关键在于系统能够高精度地测量移动信标的坐标——在固定信标坐标系中的坐标。不是以米为单位,也不是某种GPS坐标,而是固定信标的内部坐标系。因为我们知道A点和B点的内部坐标,也知道机器人当前位置的内部坐标。所以, 重要的是内部距离、坐标和尺寸,而不是某种“外部的米”或外部坐标.
以移动机器人为例,实际操作如下:
- 将机器人开到或推到A点,在固定信标地图(IPS地图/RTLS地图)上记录/设置/指定与实际空间中该点对应的点
- 然后将机器人开到/推到区域内的B点,并在固定信标地图上指定B点
- 根据需要对任意数量的点重复上述操作。例如,如果机器人途中要转弯、沿复杂曲线行驶,就对A点和B点之间的所有点重复此操作
- 机器人控制器测量其当前位置与目标点在室内定位系统内部坐标中的差值,并相应调整行驶(例如根据需要改变电机功率或转向)。然后按一定逻辑重复这一过程,直到坐标足够接近,确认已在正确的路径上或已到达正确的点。所有这些都在室内定位系统的内部坐标中完成和测量
室内定位系统一旦搭建完成并投入运行,机器人就可以行驶了,因为它已经知道A点和B点的坐标以及自身当前位置。机器人的自动驾驶仪会将期望位置(下一个目标航点)与当前位置进行比较,并据此驾驶机器人。
关键在于: 机器人无需知道以米为单位的距离。一切都以某种内部单位来度量——在坐标系内部、在室内定位系统内部,而不是以米为单位。
为什么我们如此强调这一点?为什么我们一再强调绝对距离其实并不重要,而且与内部测量单位/距离混用时有时甚至有害?原因如下:
- 我们的系统采用超声波飞行时间测距,这正是Marvelmind IPS如此精确的原因。但也正因为如此,必须记住:空气中的 声速 并不是绝对常数。它取决于许多参数,首先是空气温度。室内温度通常比较稳定,但也并非总是如此。此外,即使温度稳定,绝对温度也可能相差悬殊,例如从-40到+60 °C,而在这些条件下空气中的声速会明显不同。因此必须考虑温度的影响。下面打个比方。
- 想象一个气球。内部压力大一些,气球就稍大;内部压力小一些,气球就稍小。在气球表面画一个三角形,它有三个顶点——也就是您的行驶航点。
 这些是气球坐标系中的相对坐标。无论气球稍大还是稍小,航点的相对坐标都不会改变。相对坐标保持不变,距离之比也保持不变。
- 您始终可以精确地从一个点行驶到另一个点。但如果用“外部的米”去测量每条边的长度,很快就会发现距离变了(显然是因为气球的直径变了)。假设您以“真值”来测量这些点的坐标,例如以某个外部物体为参照、用激光测距仪测量,那么可能会得出“绝对”坐标测量有误的结论。但这个结论是错误的,因为:a)不存在“绝对”坐标;b)混淆了室内定位系统与某个外部定位系统。在气球表面行驶的机器人不会察觉到尺寸有任何问题,至多只会间接察觉,比如能耗增加:相对于机器人车轮的尺寸,气球变大了,机器人需要转更多圈才能走完同样的距离
 这些是气球坐标系中的相对坐标。无论气球稍大还是稍小,航点的相对坐标都不会改变。相对坐标保持不变,距离之比也保持不变。
因此,必须清楚区分相对距离和绝对距离。关键要明白:“绝对”空间同样不是绝对的——它只是用别的东西度量的相对距离,比如铂金米原器、车轮转数等。
总结与要点:
- Marvelmind室内定位系统的设计目的是从A点行驶到B点。它不是“激光测距仪”,至少在未校准时不是
- 我们以固定信标地图上的点为基准来定义精度,即相对精度。这一精度通常优于±2厘米
请记住,Marvelmind室内定位系统首先是为引导机器人从A点行驶到B点而设计的。要做到非常精确,就需要尽量减小A点、B点和机器人当前位置测量值的离散度。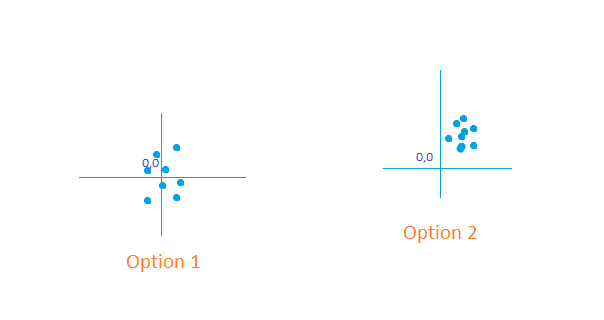 方案1的离散度较大,但相对(0,0)坐标的平均偏移较小;而方案2的相对精度更高,但相对(0,0)点的绝对偏移更大。
再强调一次:以米或我们坐标系之外的其他单位度量的、偏离预期点的绝对偏移并不重要。我们需要在系统内部进行精确测量:A点、B点以及机器人的当前位置。这样就能非常精确地从A点行驶到B点,再非常精确地返回;至于从A到B是10.000米还是10.200米,并不重要。因此,行驶时我们把机器人带到A点,高精度地测量其位置;然后把机器人移到B点。相对于某个外部坐标系或外部网格,它可能有偏移——这无关紧要。移动机器人之后,我们再次在室内定位系统中记录测得的B点位置。现在,我们希望尽可能精确地返回A点。正确的选择是方案2,因为它更精确,至于它在外部坐标系中有偏移,并不重要。
总结:
- 方案1和方案2哪个更好?这取决于对室内定位系统的需求。 Marvelmind IPS侧重于方案2。我们所说的 ±2厘米精度,指的就是方案2。在需要精确地从A点行驶到B点的实际应用中,方案2要好得多
- Marvelmind IPS的绝对精度(即相对外部定义的(0,0)坐标的偏移)是多少?在未校准的情况下,通常为 1-2%。不是 ±2厘米,而是 1-2%,因为测得的距离取决于空气中的声速,而声速又取决于温度。请注意, 1-2% 明显大于 ±2厘米 (就我们系统的典型尺寸而言)。例如,尺寸为10米时,绝对误差为10-20厘米。因此,用Marvelmind室内GPS测得的结果离散度非常低——典型sigma为 ±2厘米 ——但整体很容易偏移 1-2%,即可能是测量点分布直径的10-20倍
因此,如果您要将Marvelmind RTLS用于自主行驶或飞行,它完全胜任。如果您打算用它替代激光测距仪,则只能在校准之后,并在清楚了解其局限(首先是空气温度)的前提下使用。