
室内定位系统精度与位置更新率:RTLS工程师须知
实时定位系统(RTLS)中的精度与更新率
部署室内定位系统的工程师常有一个误解:位置更新率越高,定位精度就越高。实际上,无论是基于超声波、UWB还是室内GPS的RTLS,其精度取决于单次测距的质量,而不是位置上报的频率。理解这一区别,对于选择和配置任何室内跟踪方案都至关重要。
本文介绍室内定位系统中定位精度、更新率与延迟之间的关系,并说明为什么在慢速移动或静止目标的跟踪场景中,容许更高的延迟反而可以提高精度。
需要理解的要点:
- 定位精度与位置更新率无关
- 高位置更新率容易实现,低延迟却很难
- 容许更高的延迟,可以获得更高的精度
背景
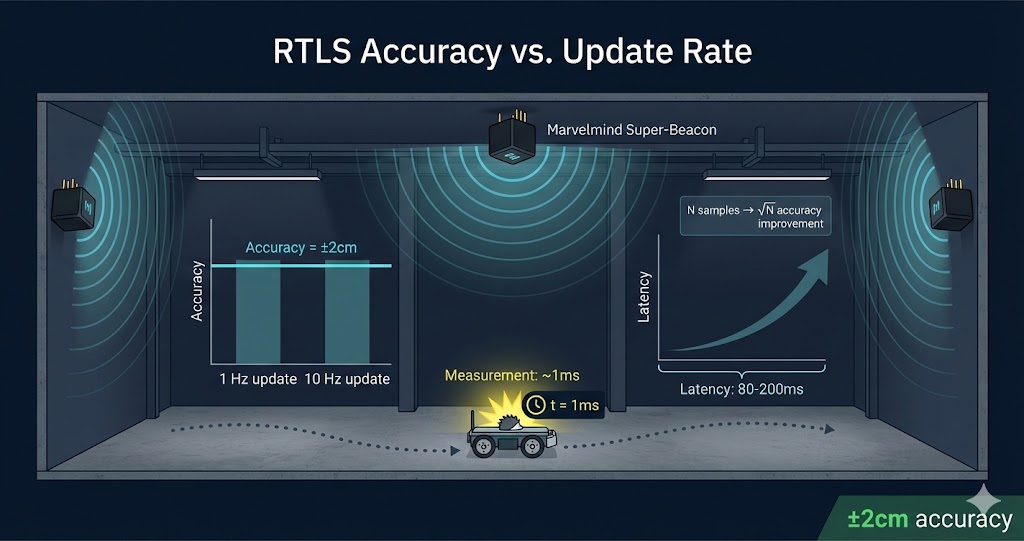
定位精度与位置更新率无关
我们先以NIA 为例,这种架构理解起来相对简单:
- 调制解调器通过无线电指令指定由哪个移动信标发射超声波脉冲
- 同时,所有信标(固定信标和移动信标)都会高精度地同步时钟。它们立即就能知道由谁发射、使用哪个超声波频率,还能知道发射的确切时刻
- 在纯NIA系统中,每个时隙(时间复位)只有一个移动信标发射,因此接收到的任何超声波脉冲都来自我们的移动信标(hedgehog)。当然,还需要滤除噪声和其他虚假信号,但那是另一项任务。单就区分“我们的”信号和“非我们的”信号而言,这非常简单直接
- 由于超声波脉冲非常短(0.15-1.5毫秒),它实际上就像一次闪光,位置测量仿佛被“定格”在那一刻。移动信标发射脉冲,脉冲传向各固定信标,待所有测量和计算完成后,我们就能非常精确地知道位置
因此,关于位置更新率与精度之间的关系,常见的误解是:
“位置更新率为1Hz和10Hz时,是不是10Hz的精度更高?因为目标在移动,移动过程中位置在不断变化。既然位置在变,更新率低的话就无法精确测量,对吧?”
不,这个假设并不正确,原因如下:
- 位置测量是一个非常短暂的过程——约1毫秒,有时甚至更短。在这段时间内,即使是室内速度很快的移动目标,也可以视为几乎静止。即便并非静止,对测量精度的影响也不大
- 误解出在时间上,所以才会有上面那样的问题
- 是的,我们会非常精确地知道测得的位置。但这是什么时候的位置?不是我们最终算出位置时目标所在的位置,而是采样那一刻目标所在的位置。这才是关键,也是误解的根源
高位置更新率容易实现,低延迟却很难
假设我们不在乎延迟,只关心位置更新率。那么可以收集若干次位置更新,对其进行插值,并填充任意多个中间位置点,从而实际上获得任意高的位置更新率。
例如,Dashboard中的实时播放器(Realtime Player)正是这样做的:
- 系统根据时间戳之前和之后的若干位置点,用函数对这些实际测量点之间的位置进行插值
- 该函数返回的点虽然是人为生成的(计算得出,而非纯粹测量),但由于函数内置了噪声滤波,这些点甚至比单纯的测量点更精确
- 因此,更新率可以要多高有多高,但延迟也高
由于超声波传播速度慢,基于超声波的系统很难降低延迟。超声波定位系统之所以如此精确,其根本原因恰恰也是难以实现低延迟的核心原因。我们来算一下:
- 例如,子地图尺寸为20米
- 超声波的飞行时间约为20m/340m/s,位置更新率的上限为340m/s/20m = 17Hz
- 这只是理论上限,没有计入滤波、各种计算以及无线电通信开销所需的时间。实际上,根据架构、超声波频率数量等因素,实际更新率往往只有5-12Hz左右,而不是理论上的17Hz
- 因此,实际延迟可能高于1/位置更新率,即80-200毫秒
容许更高的延迟,可以获得更高的精度
“容许更高的延迟可以获得更高的精度”这一说法,看似与前面“精度与位置更新率无关”的说法相矛盾。其实两者都正确。
我们得到的是一连串位置更新。如果累积其中若干次并进行各种数学运算,就能获得更高的精度。对于静止和慢速移动的目标,这一点非常直观;对于快速移动的目标,借助不太复杂的推理也可以证明。
对于静止和慢速移动的目标:取N个样本、延迟增加到N倍,仅靠平均即可将精度提高到sqrt(N)倍。因此,进行16次平均,可将位置测量噪声降低到原来的1/4。
下面是实时播放器(RTP)对位置测量噪声影响的示例:启用RTP后,噪声显著下降,但代价是延迟增加。