
Marvelmind室内定位系统工作原理
Marvelmind是一套全栈式室内定位与导航系统,专为机器人、AGV、无人机、叉车和人员设计。它将超声波飞行时间(ToF)测距、同步定时和先进的滤波技术整合为一套完整的工业级室内“GPS”。
本页介绍系统的内部工作原理:涉及哪些组件、如何测量距离、如何组织地图和子地图,以及系统如何在真实工业环境中保持稳定的厘米级精度。
就您的机器人、AGV、无人机、叉车或人员跟踪项目,直接与Marvelmind工程师沟通。
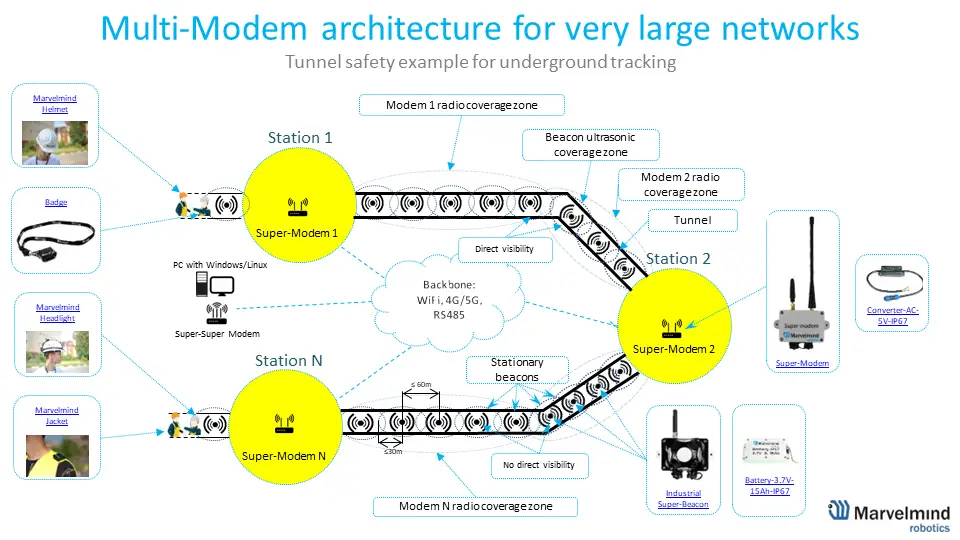
Marvelmind IPS总体架构:固定信标、移动信标、调制解调器和软件。更深入的技术介绍请参阅 架构对比(PDF) 和 导航系统手册(PDF).
1. 系统概览:完整的室内导航技术栈
Marvelmind不只是一个传感器,而是一套专为工业机器人设计的完整室内导航技术栈。系统包括:
- 移动信标与固定信标之间基于超声波的距离测量
- 由调制解调器控制的同步射频定时网络
- 适用于大型多层设施的地图与子地图逻辑
- IMU融合与滤波,实现平滑轨迹(可选)
- 面向机器人和自动化系统的丰富集成API
室内定位原理的概要介绍见 室内定位系统工作原理。Marvelmind以稳健且经过实地验证的方式应用这些原理,注重工业级的精度和可靠性。
Marvelmind与其他技术的简要对比,请参阅 为什么选择Marvelmind.
2. 主要组件及其作用
Marvelmind IPS由四个关键部分组成:
- 移动信标 ——安装在机器人、AGV、无人机、叉车或人员身上
- 固定信标 ——环境中的固定参考点
- 调制解调器 / Super-Modem ——中央定时与数据枢纽
- Dashboard软件 ——配置、监控与可视化
移动信标发射或接收超声波,固定信标提供固定的声学参考,调制解调器负责同步和采集数据,Dashboard负责可视化和管理系统。
完整的组件构成和示例架构请参阅 Marvelmind产品介绍(PDF).
3. 超声波飞行时间与测距模式
Marvelmind采用 超声波飞行时间(ToF) 作为测量距离的主要方式。核心思路很简单:测量超声波脉冲在信标之间传播所需的时间。由于声音传播速度相对较慢(≈340米/秒),系统能够以厘米级精度分辨距离。
系统支持多种测距模式:
- 单向测距(OWR) ——移动信标发射超声波,固定信标接收并打上时间戳。这是适用于机器人、无人机和AGV的基础架构——非反向架构(NIA)。
- 反向单向测距 ——固定信标发射,移动信标接收。适用于可穿戴场景(人员跟踪)、叉车和机器人——反向架构(IA)。
- 混合模式 ——用于诊断或双向测量有优势的特殊布局,也是自动构建固定信标地图时使用的模式。
超声波与其他技术(如UWB)在测距、噪声和多径方面的对比,请参阅 超声波为何比UWB更精确 和 UWB定位与超声波对比.
4. 同步定时:看不见的支柱
为了计算位置,系统不仅要知道超声波脉冲何时到达,还要知道所有信标的时钟之间的关系。Marvelmind采用由调制解调器控制的同步射频定时网络。
调制解调器通过无线电广播定时帧。固定信标将内部时钟锁定到这些帧上,使整个系统在统一的时间基准上运行。固定信标检测到超声波时,会记录到达时间并将时间戳发送给调制解调器。
利用来自不同固定信标的多个时间戳,系统通过2D或3D三边测量求解移动信标的位置。正是时钟的严格同步,才使系统能够长时间保持厘米级精度。
5. 传感器融合与平滑轨迹
原始超声波测距可提供非常精确但离散的定位点。为获得平滑、连续的轨迹,Marvelmind将超声波与移动信标上的IMU数据(加速度计和陀螺仪,可选)或其他数据源(例如里程计)进行融合。
当超声波被短暂遮挡时,由IMU + 里程计进行航位推算,持续推算位置;超声波测量恢复后,再修正累积的漂移。这种组合带来:
- 可视化和日志中的运动更平滑
- 快速移动的机器人和无人机表现更好
- 对短时遮挡和声学阴影具有鲁棒性
内部滤波算法在Marvelmind产品介绍和用户文档中有概要说明。
6. 地图、子地图与大型设施
实际的工厂和仓库很少只是一个简单的房间。Marvelmind支持将系统划分为 子地图:即拥有各自固定信标组和配置的逻辑区域。
子地图可以代表不同的厂房、区域或楼层。调制解调器和Dashboard将它们统一到同一个全局坐标系中。机器人从一个子地图移动到另一个子地图时不会丢失位置。
典型部署包括:
- 多库房仓库
- 具有独立声学区域的生产线
- 多层物流中心
此类系统的设计原则在导航系统手册及相关工程指南中有详细说明。
7. API、集成与机器人实际应用
Marvelmind可直接集成到机器人、自动化和数字化项目中,通过多种接口输出位置和诊断信息:
- ROS / ROS2 ——用于与机器人操作系统集成
- UART ——面向嵌入式控制器的二进制协议
- USB ——用于PC和工控机
- SPI 和 NMEA ——用于需要类GNSS消息的系统
- RS-485 ——用于真正的工业环境
- 基于WiFi的UDP ——适用于需要无线数据流传输的场合
协议文档、示例和集成指南的链接汇集于: 下载 页面,以及 Marvelmind接口与协议文档(PDF).
凭借高精度、在金属密集环境中的稳健表现以及灵活的部署架构,Marvelmind成为机器人、AGV、无人机和工业车辆室内导航的实用基础。
8. 结论:经过实地验证的室内导航系统
Marvelmind室内定位系统将超声波飞行时间、同步定时、子地图架构和丰富的API整合为成熟且经过实地验证的导航解决方案。
- 在真实工业条件下实现厘米级精度
- 在金属密集和射频噪声大的环境中稳定运行
- 可从小型测试实验室扩展到大型工厂
- 可直接与机器人、AGV、无人机、叉车和人员跟踪系统集成
如果您的自主系统需要精确、稳健的室内导航,Marvelmind可提供文档完备的完整架构,并在全球拥有众多参考部署。
想聊聊您的应用场景?申请技术咨询.