系统架构
对比
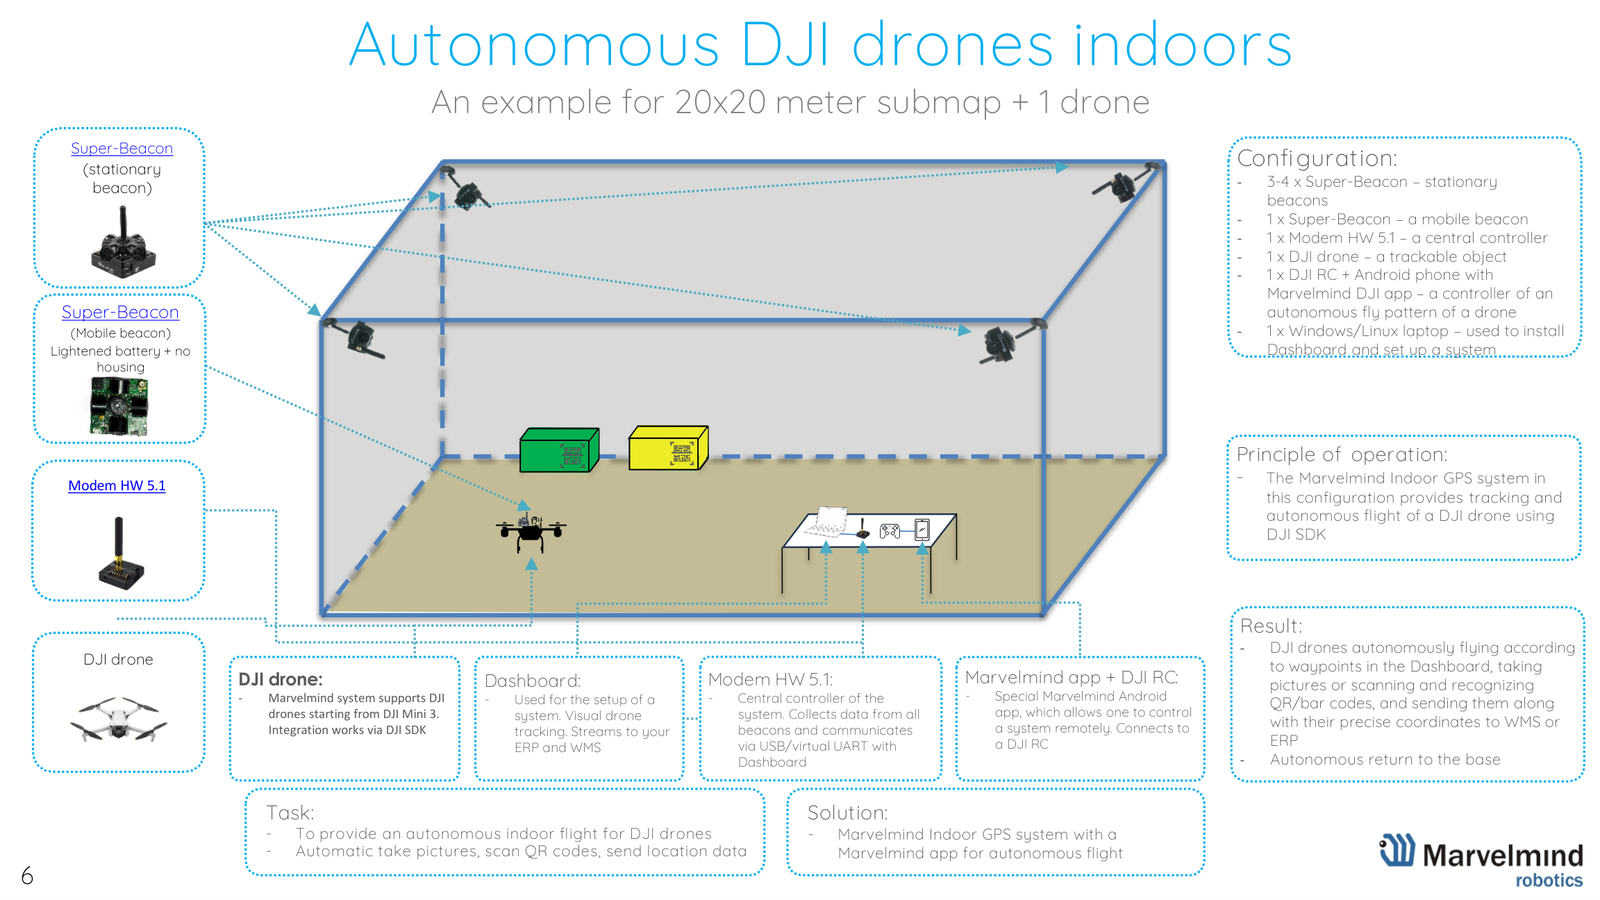
决定一切的是:由谁发射超声波——移动信标(NIA / MF NIA)还是固定信标(IA)。
不确定选哪种? 建议从 NIA开始:结构简单,对失误的容错性强;如有需要,以后再改用IA或MF NIA。 一句话概括: NIA:移动信标发射,固定信标接收(结构简单,建议从这里开始,非常适合无人机)。 IA:固定信标以不同频率发射,移动信标同时接收全部信号,类似GPS(移动信标数量不受限制,佩戴的信标保持静默,适合人员定位)。 MF NIA:与NIA一样为非逆向架构,但可使用多达8个频率(更新率可达8倍)。借助子地图,覆盖范围不受限制。初次使用?请先阅读 安装布置手册 和 分步指南,或观看 对比视频.
快速对比
简要汇总,附完整文档链接。各架构的详细说明和示意图见下文。
| NIA非逆向 | IA逆向 | MF NIA多频NIA | |
|---|---|---|---|
| 由谁发射超声波根本区别,其余均由此决定 |
|
|
|
| 适用于从何入手 |
|
|
|
| 不推荐 |
|
|
|
| 更新率每个移动信标 |
|
| |
| 精度 |
|
|
|
| 覆盖范围 | |||
| 地图构建 |
|
|
|
| IMU传感器融合 |
|
|
|
IMU传感器融合。 现有信标(Super-Beacon-4、Industrial Super-Beacon-4、Industrial-RX-4)已在硬件上支持;实时融合软件目前已在IA中可用,NIA和MF NIA即将支持(2026年6月, 详情).
NIA:非逆向架构(从这里开始)
NIA是默认架构,也是入门的起点。 它是 结构简单 的架构,而且 对安装失误的容错性强,因此即使您计划以后改用IA,也请先从NIA开始,并以小步、 循序渐进 的方式分阶段推进。决定一切的只有一点:在NIA中, 移动 信标 发射 超声波, 固定 信标接收;由一台 调制解调器 计算位置。
更新率为何如此变化: 移动信标在 单一频率上发射,因此有多个移动信标时,它们不能同时发射(否则无法区分)。它们按时间轮流发射(TDMA),因此每个移动信标的更新率按 f/n分配:有1到2个移动信标时保持较高,有10到100个持续运动的移动信标时则会下降。 但并非总是如此:每个信标都内置 IMU,因此系统对运动目标高频跟踪、对近乎静止的目标低频跟踪,这样NIA就能扩展到 大量 移动目标。参见 更新率表 和 如何提高更新率.
不推荐用于人员跟踪:佩戴的信标发射超声波时会发出轻微但可听见的滴答声,令人不适(人员跟踪时,IA可让佩戴的信标保持静默)。 推荐用于无人机 (由移动信标发射,螺旋桨噪声不会干扰它)。精度±2厘米(结合传感器融合更高);覆盖范围 借助子地图不受限制,30米只是单个子地图内的视距。初次使用?请先阅读 安装布置手册 和 分步指南.
IA:逆向架构
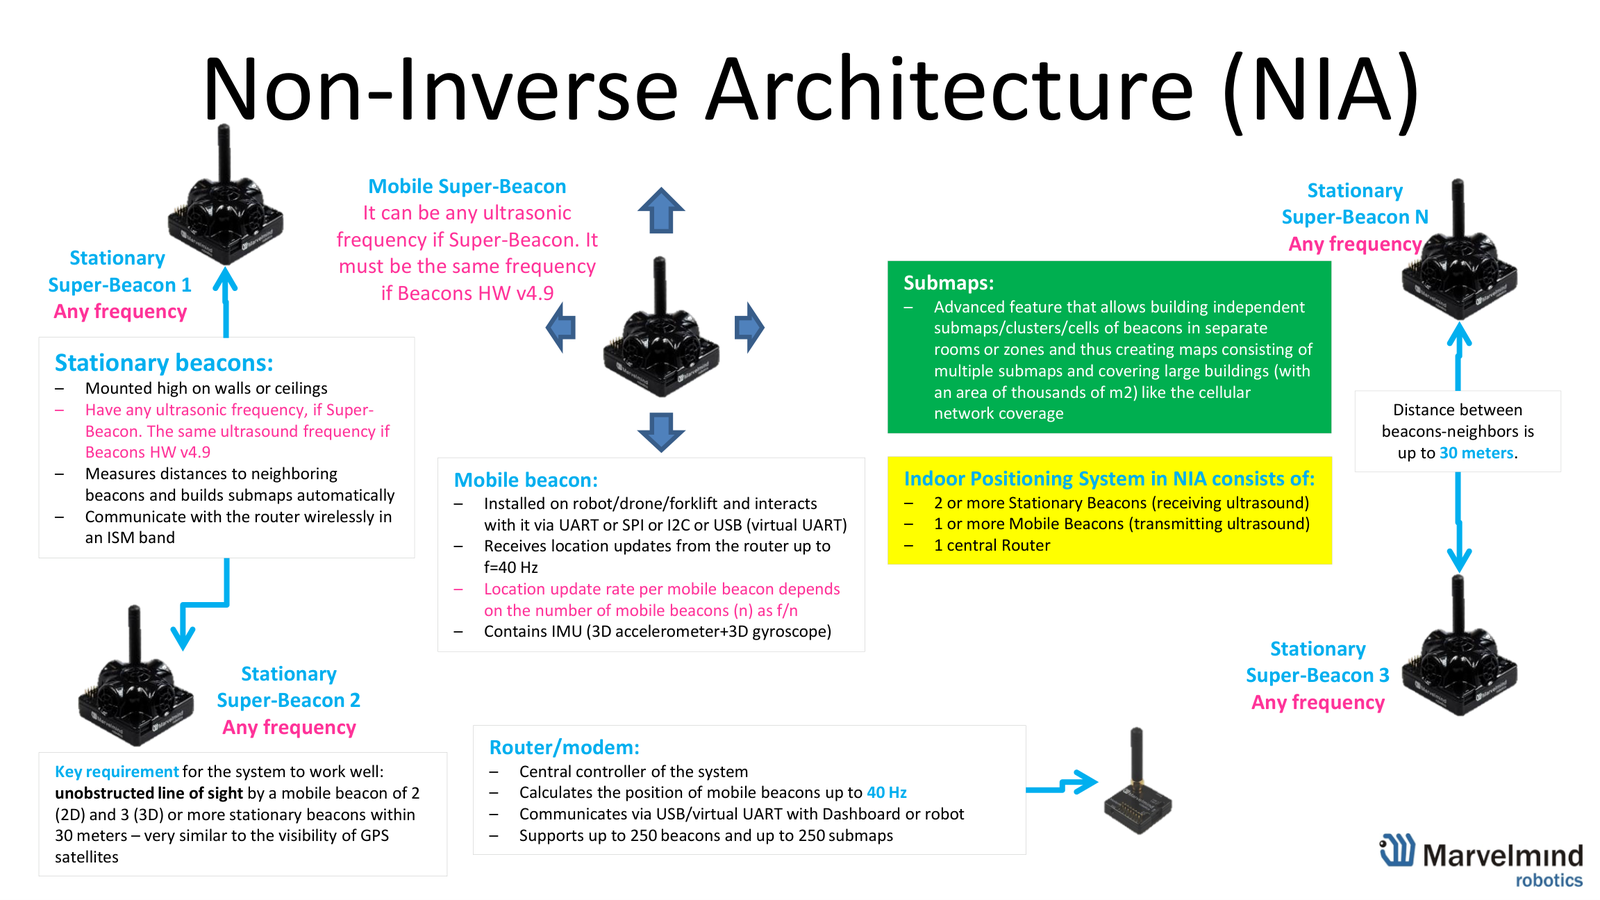
逆向架构把两者的角色互换。 这份 固定 信标 发射,各自使用 不同 的频率(例如19/25/31/37 kHz),而 移动 信标 同时接收全部信号,就像GPS接收机同时接收所有卫星的信号,并在本机计算自身位置。由于无需分时共享,移动信标的数量实际上 不受限制 ,每个移动信标的更新率也几乎不受其数量影响(此时瓶颈在于无线电,因此请使用500 kbps配置;参见 更新率表).
适用于 大量移动目标(人员、机器人、VR)以及跟踪 人员,因为佩戴的信标保持 静默 (只接收)。同一子地图内的任意两个固定信标不得使用相同频率。 IA中已可使用实时IMU传感器融合,可达500 Hz,延迟约10毫秒(IMU传感器融合).
无人机: 靠近螺旋桨的接收型移动信标会受到螺旋桨噪声的干扰,但这个问题 可以解决:15米甚至30米都可以实现,只是技术要求更高,适合有经验的用户(无人机群解决方案)。简单的无人机项目请使用 NIA。使用 Super-Beacon 和 Mini-RX 作为移动信标。
MF NIA:多频NIA
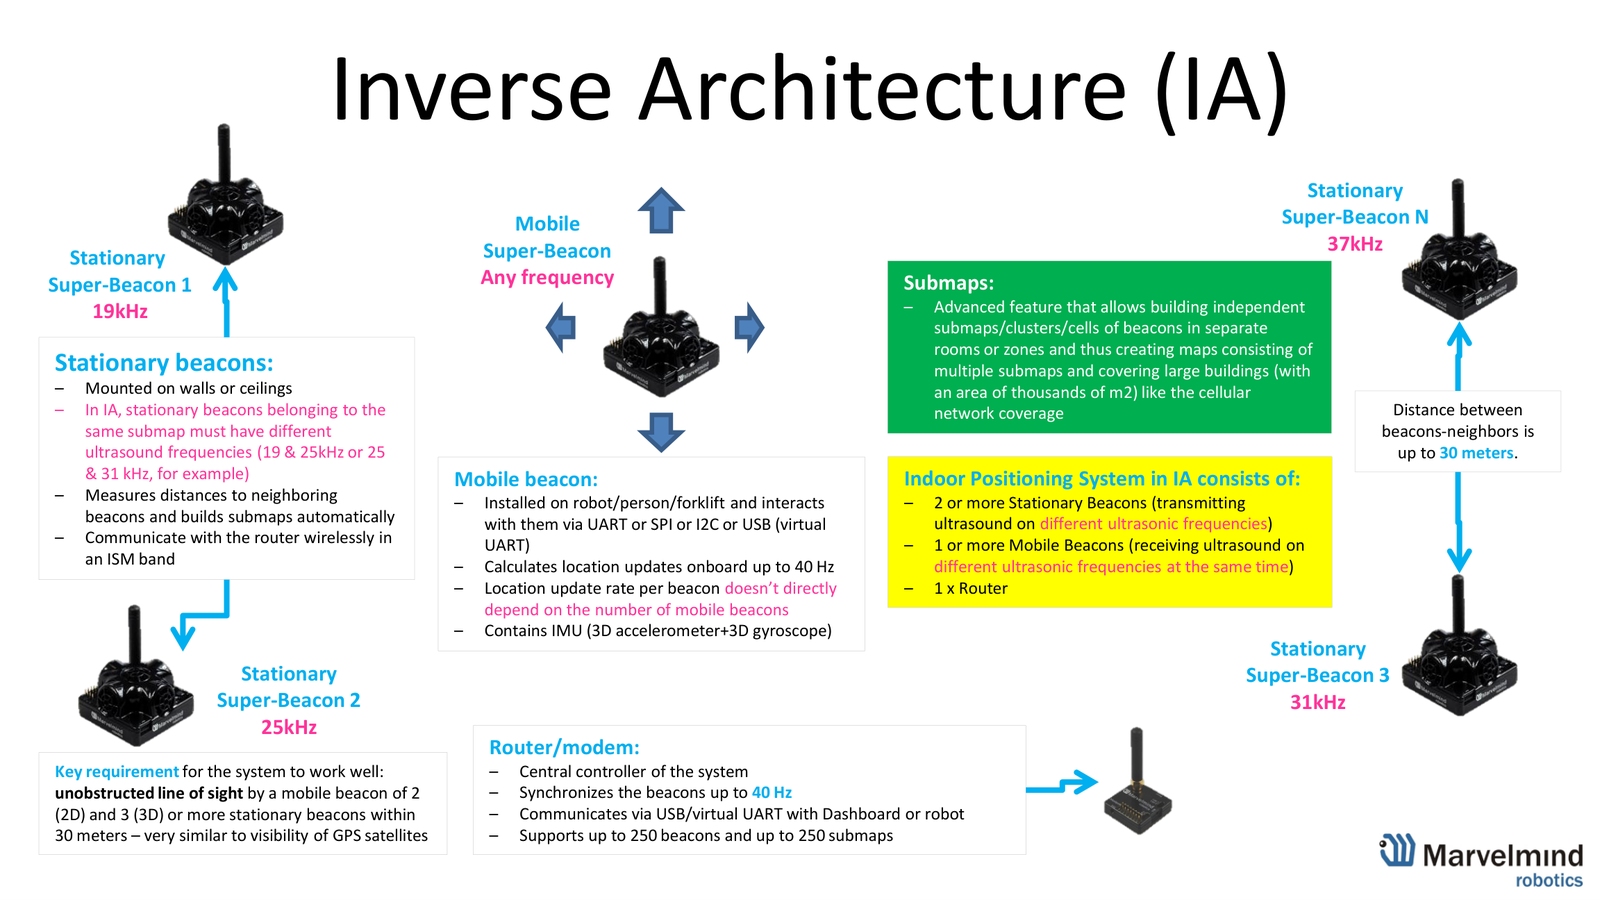
MF NIA兼具NIA和IA的优点,但它仍是 非逆向架构:由 移动 信标 发射 (与NIA相同),只是现在使用 多达8个频率。因此可有8个移动信标同时发射(每个频率一个),每个移动信标的更新率按int(N/8)提升,可达 NIA的8倍 (移动信标数量相同时)。移动信标不超过8个时,表现类似IA;超过8个时,类似NIA但更新率成倍提高。
适用于5到16台机器人/无人机,以及大量都需要高更新率的移动目标。与NIA一样:精度±2厘米,遵循30米视距规则,借助子地图覆盖面积不受限制。需要使用Super-Beacon(不支持Beacon HW v4.9)。实时IMU传感器融合 即将推出 (硬件已就绪; 详情).
多调制解调器:超大型网络
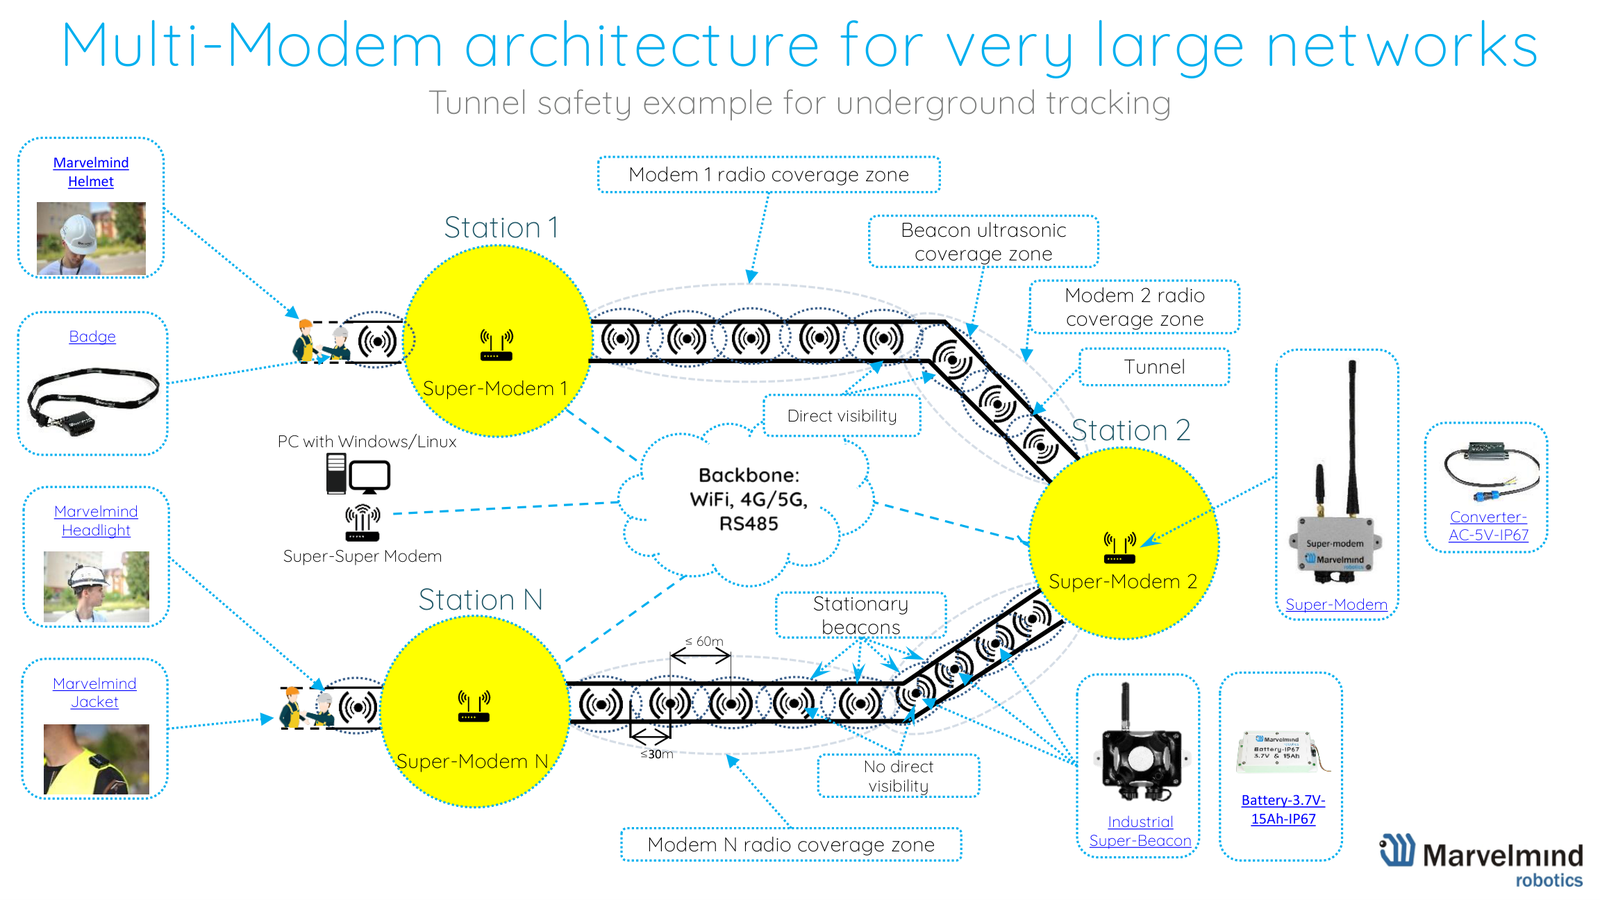
适用于超大型线状网络 (隧道、矿井、地铁、狭长仓库)。多个 Super-Modems 串联在一起(Super-Modem 到 Super-Super-Modem 再到 PC),每个覆盖可达60米,因此网络覆盖范围远超单个调制解调器,总规模实际上 不受限制。可与 Industrial Super-Beacons, 胸牌、Helmet和Jacket可穿戴设备配合使用。
Split-Modem:快速移动目标
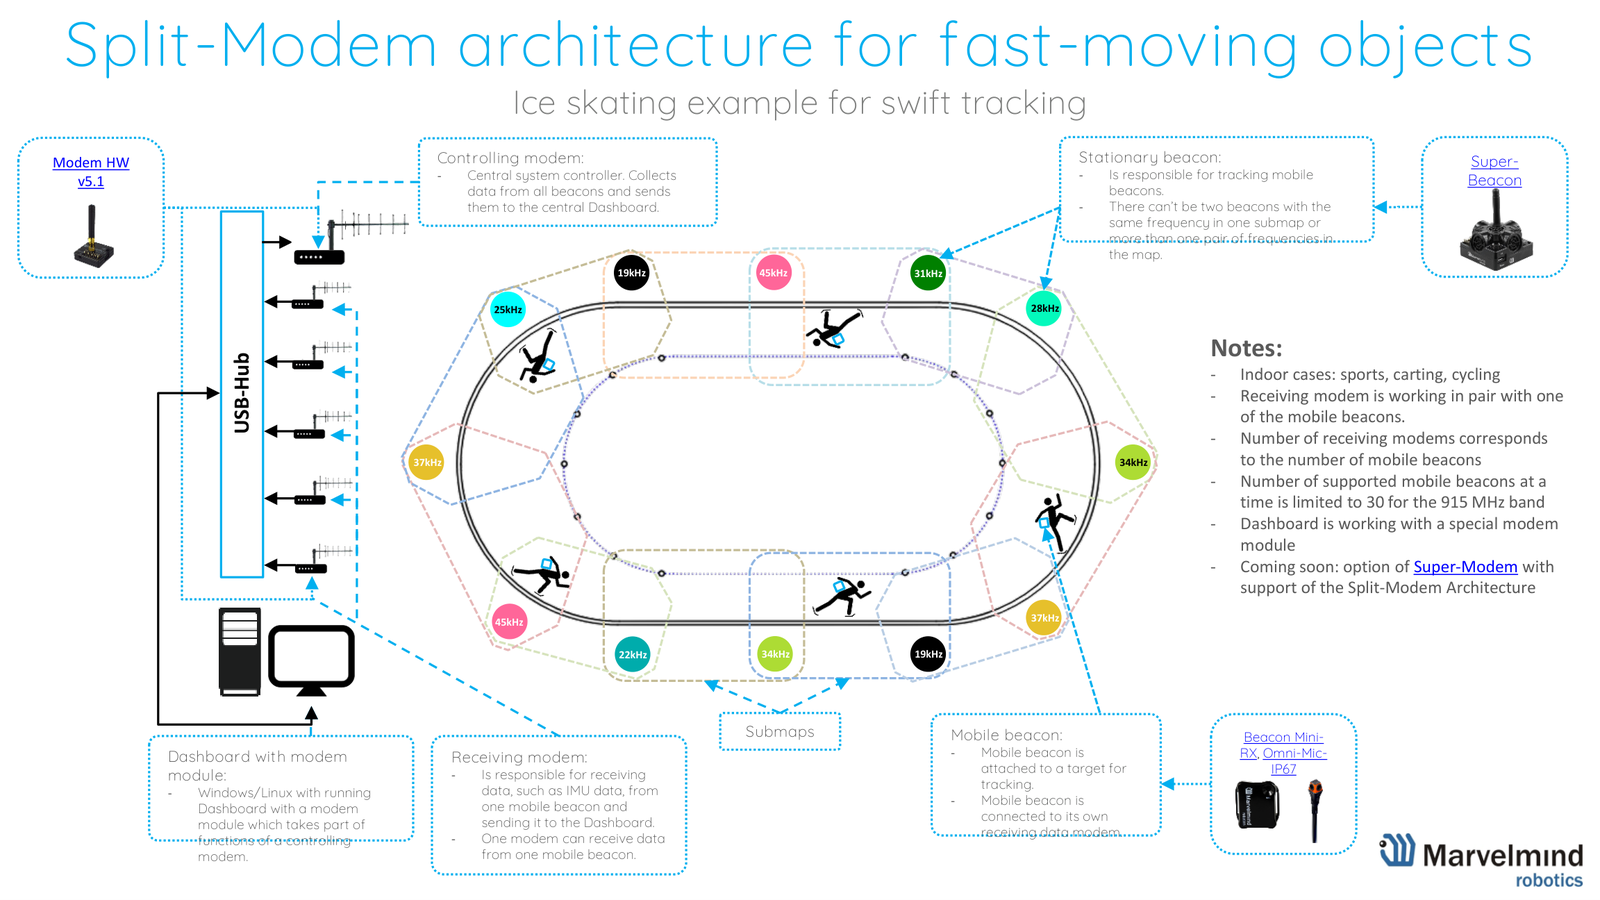
适用于快速移动目标 (体育运动、卡丁车、自行车、滑冰)。由一台主控 调制解调器 收集数据并与Dashboard通信;每个移动信标都配有 专用的接收调制解调器 ,用于低延迟传输IMU数据。在915 MHz频段上可支持多达30个移动信标。使用 Super-Beacon / Mini-RX 配 Omni-Microphone-IP67.
大疆无人机室内自主飞行
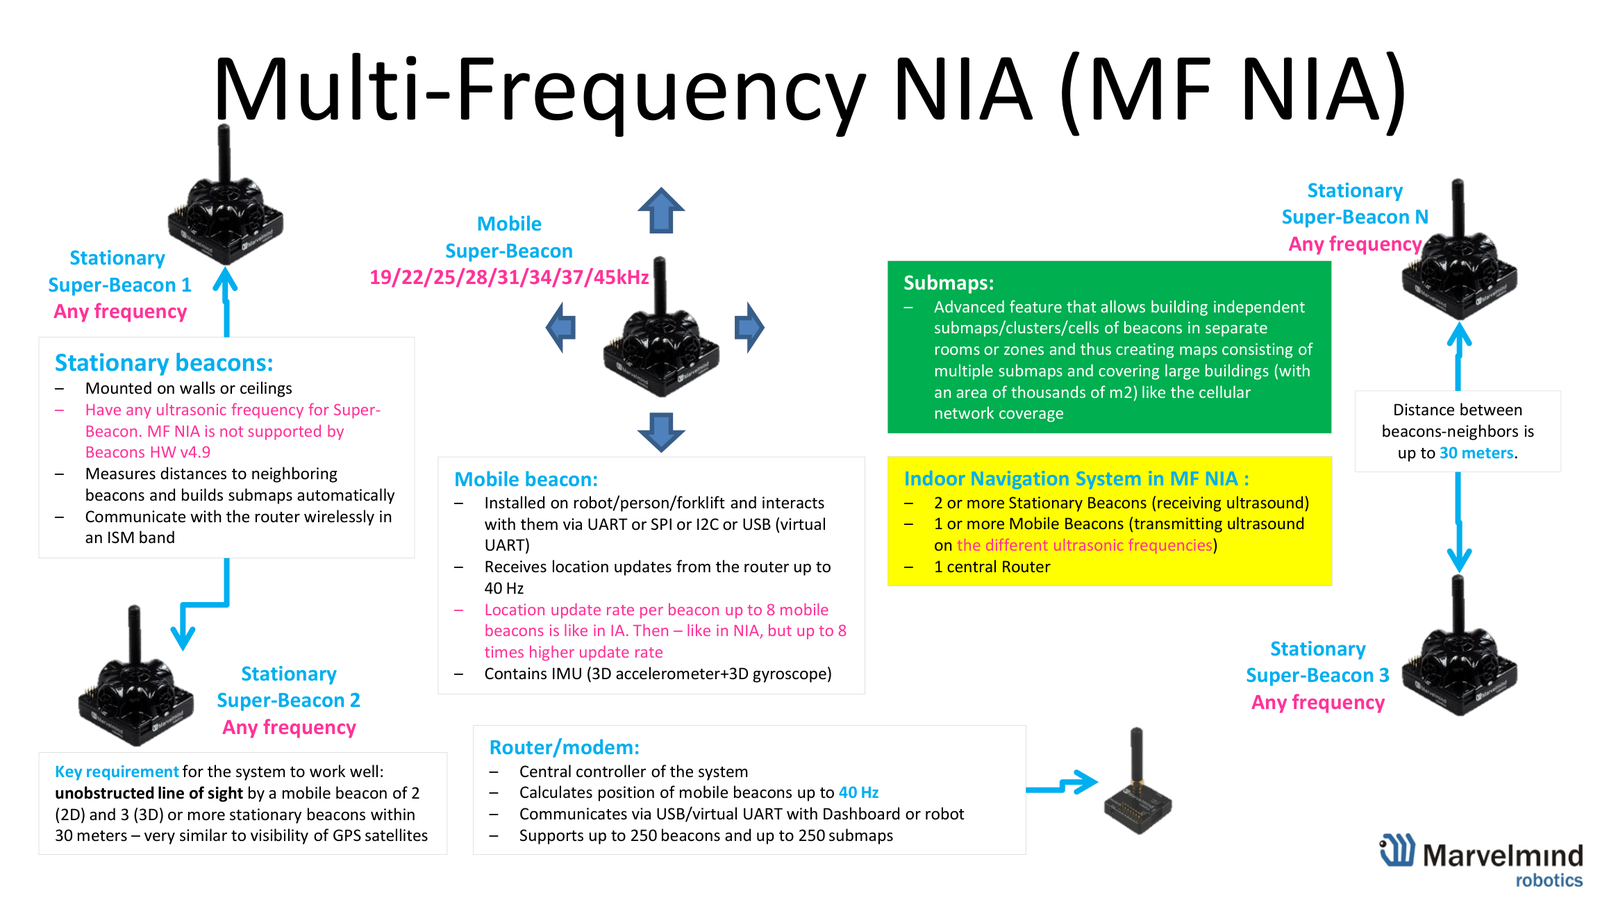
无人机是旗舰应用。 请先阅读 无人机解决方案页面 和 大疆集成页面;以下内容以此为基础。
大疆无人机室内自主飞行 (DJI Mini 3及以上机型)通过DJI SDK实现:按Dashboard中设定的航点飞行、拍照、扫描二维码/条码并将精确坐标实时传输到WMS/ERP,然后返回基地。以20×20米子地图+1架无人机为例:3到4个固定 Super-Beacon + 1个移动信标 + 1个 Modem HW v5.1 + 1架大疆无人机 + 大疆遥控器,遥控器上运行Marvelmind 大疆应用。请使用 NIA (或MF NIA),原因见上表。要飞多架无人机?请看 无人机群与规模化飞行.