
业界为何对超声波避而不谈:厘米级精度的工业室内定位技术
机器人和自动化领域的人都知道蓝牙和超宽带(UWB)。Apple在AirTag中推广UWB,数十家甚至上百家公司基于现成的蓝牙和UWB模块构建方案。然而,一谈到当今可实现厘米级精度的室内定位技术—— 在真实工业环境中达到厘米级精度的超声波系统 ——业界却出奇地沉默。这是为什么?
鲜有人提及的精度
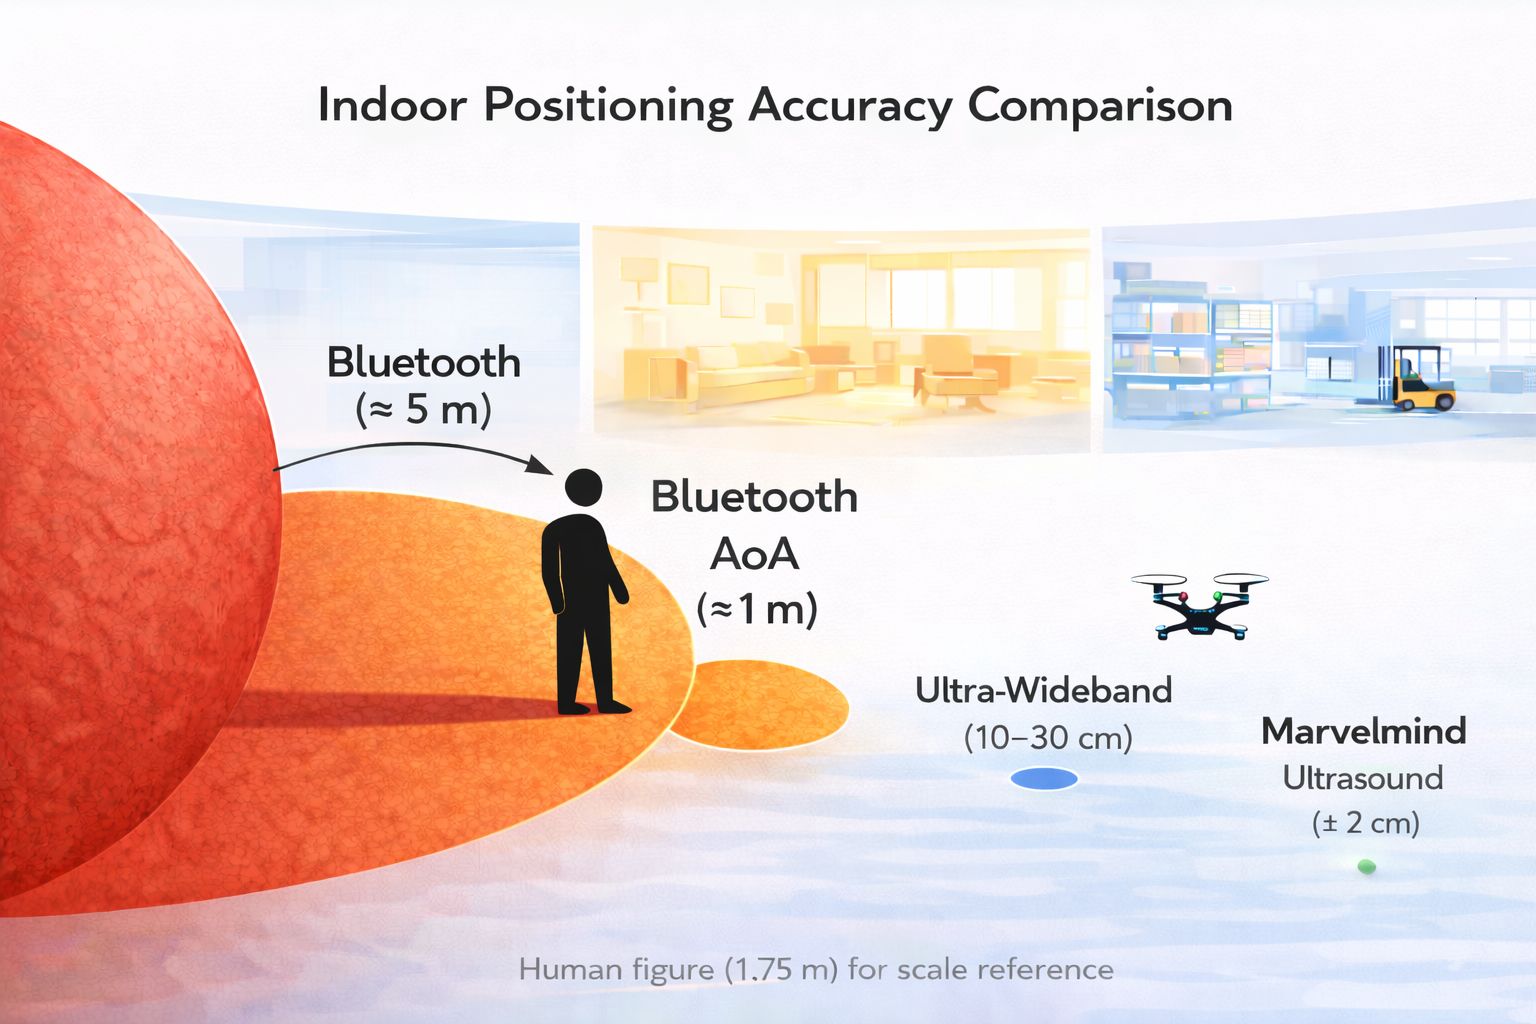
先说一个本该登上头条的事实:基于超声波的室内定位系统(IPS)在真实工业环境中能够可靠地达到±2厘米精度,而且这种精度稳定、可重复,可直接投入生产使用。作为对比,基于UWB的RTLS方案的精度通常在 几十厘米量级 (±10-30厘米,即几个分米),这还是在工业设施典型的真实条件下:金属结构、射频干扰和复杂的多径环境。
±2厘米
在工业环境中采用超声波飞行时间技术实现的可靠定位精度
这种厘米级精度在仓库、工厂车间和其他复杂的室内环境中都能稳定实现。在受控条件下精心布置信标,技术上也可以达到亚厘米级精度;而±2厘米这一指标代表用户在实际部署中可以可靠预期的水平,这对绝大多数工业机器人、AGV导航和自动化应用来说已经绰绰有余。
关于亚厘米级精度: 超声波能达到毫米级精度吗?能,但需要特定条件:必须仔细考虑信标布置、安装刚度、温度稳定性和测量规程。对大多数工业应用而言,增加这些复杂度并不值得,因为厘米级精度已经超出了AGV、AMR和大多数自动化系统的需求。如果您的应用确实需要亚毫米级精度,请 联系我们 ,一起探讨具体需求和相应的取舍。
Marvelmind Robotics自2014年起就在提供这种厘米级精度,系统运行于60多个国家的工厂、仓库和科研机构。然而,尽管在要求严苛的工业环境中有经过验证的业绩,超声波在行业讨论中的曝光度仍远不如UWB或蓝牙。
那为什么不是人人都在用超声波?为什么在Google上搜索“indoor positioning”(室内定位),满屏都是UWB和蓝牙的结果,超声波却几乎看不到?
真正的原因:难,真的很难
答案并非什么阴谋,而是工程现实:从零开始构建超声波定位系统,比实现UWB或蓝牙方案难得多。
容易的路:现成芯片
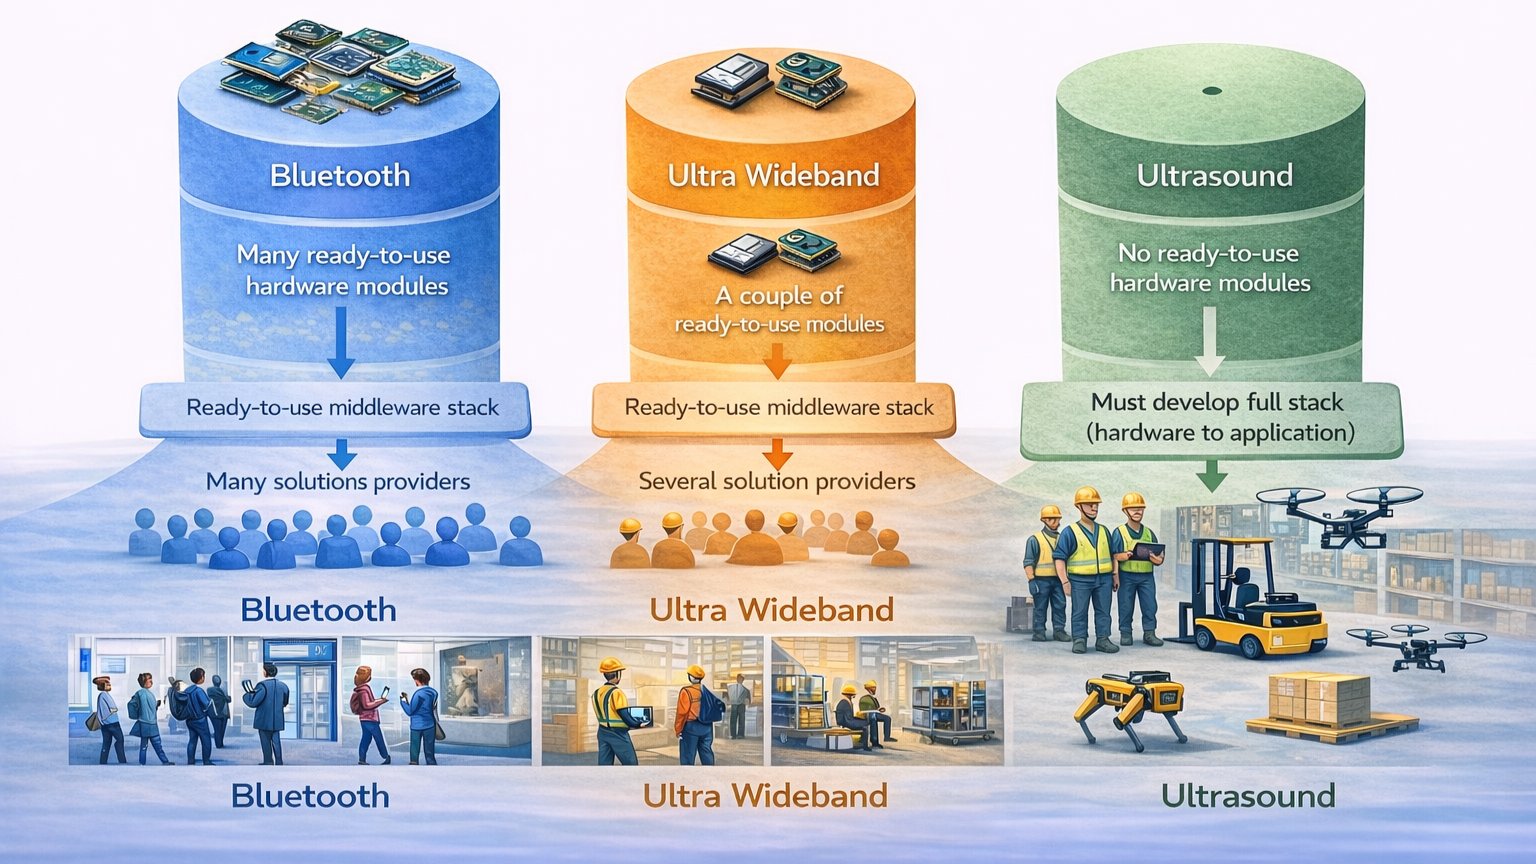
想做一个基于蓝牙的定位系统?一个计算机专业的学生一个周末就能拼出可用的原型:从几十家厂商中任选现成的蓝牙信标,写点软件,系统就跑起来了。对很多应用来说(资产跟踪、基本的室内寻路、大致位置服务),蓝牙2-5米级的精度完全够用,开发周期短也让它颇具吸引力。据称,采用蓝牙AoA可以达到1米左右。
同样,如果环境适合蓝牙这类基于RSSI的系统,即周围金属不多,无线信号强度也不会因叉车、起重机等大型移动金属物体而频繁变化(蓝牙工作在2.4 GHz频段),那么蓝牙可能就是合适的方案。可以想见,在真实的仓库或工厂中,这种情况很少见。因此,蓝牙或任何基于RSSI的系统,适合用在博物馆、展会和机场:把人引导到商店、会议室或登机口,而不是精确、可靠地跟踪资产。在机场,即使有5米误差,您也能找到登机口;但找箱子时如果有5米误差,就要花很多时间去找。
UWB是一个折中方案,精度明显更高。UWB在定位方面从根本上优于蓝牙,因为它是一种飞行时间(ToF)技术。芯片厂商提供内置定位功能的现成芯片,开发者可以专注于软件和集成。对于分米级精度(几十厘米)就足够的应用,UWB生态完善、开发路径清晰。但您不可避免地要依赖提供UWB定位芯片的一两家厂商,并受限于他们在芯片中实现的功能和性能,这确实很受制约。不同厂商的UWB方案在关键技术能力(作用距离、更新率、功耗,归根结底还有架构)上彼此相似,就像采用同款Intel或AMD芯片组的笔记本电脑一样。
入门门槛的差异:
- 蓝牙定位: 几天就能做出基本原型,信标供应商有几十家,精度为几米量级,适合许多对精度要求不高的跟踪应用
- UWB定位: 几天到几周即可搭建可用系统,芯片生态成熟,精度为分米级(几十厘米),满足中等精度需求,用于工业应用已经很不错
- 超声波定位: 需要数月甚至数年的全栈开发(从硬件到协议、底层软件,再到上层接口和应用),但能在复杂的工业环境中稳定提供厘米级精度
艰难的路:全栈开发
超声波定位没有捷径。没有现成的超声波定位芯片,也没有大型半导体公司的即插即用模块。要构建超声波系统,必须自行设计和制造:
- 定制硬件: 超声波换能器、可接收超声波的专用麦克风、低功耗数字信号处理,同时尺寸和成本要合理
- 无线电子系统: 通过无线电实现高精度时钟同步(这是精确飞行时间测量的关键)。现成的协议无法直接使用,或者根本没有
- 底层固件: 信号生成、时钟同步、调度器
- 通信协议: 既包括内部协议(信标与调制解调器之间),也包括外部协议(用于数据输出)
- 上层软件: 位置计算、滤波、不同层次的传感器融合、系统配置和用户界面
这就是“Apple模式”:掌控从硬件到上层软件的整个技术栈。它的威力在于完全的掌控力和灵活性,但这也正是尝试这条路的公司很少、成功的更少的原因。
为什么物理规律偏向超声波
矛盾之处在于:超声波更难实现,却 更容易做到高精度。物理规律站在超声波这一边。
速度决定精度
声音的传播速度约为每秒343米,光(以及无线电波)约为每秒300,000,000米。也就是说,超声波的传播速度 大约只有电磁波的百万分之一 (UWB使用的正是电磁波)。
这对实际定位系统意味着什么?要实现±2厘米的定位精度,需要以如下精度测量飞行时间:
- 超声波(343米/秒): 时间测量精度需达约60微秒
- UWB无线电(300,000公里/秒): 时间测量精度需达约60皮秒
两者对计时精度的要求相差一百万倍。现代电子技术虽然两者都能做到,但超声波测量 对真实工业设施中的各种环境因素要稳健得多:温度变化、金属反射、机械设备产生的射频干扰,以及复杂结构中的多径传播。更不用说Wi-Fi路由器和蓝牙设备早已让GHz频段严重拥挤。
1,000,000x
信号传播速度慢,使超声波在飞行时间测量中具有天然的精度优势
比激光雷达更好?
激光雷达系统可以达到很高的精度,但面临着不同的挑战:
- 光线过强
- 环境变化过大
几十米量程的激光雷达成本依然很高,重量、功耗和尺寸也是问题。对大型AMR或AGV来说尚可接受,但对无人机通常太重,也不适合人员或物体跟踪。
因此,激光雷达在工业环境中显然有一席之地,但那是特殊的位置,适用于成本、重量、尺寸和功耗都不是关键因素的特殊应用。
市场现实:知名度与实力
蓝牙和UWB之所以占据搜索结果和行业讨论的主流,是因为开发者的进入门槛更低:
| 对比项 | 蓝牙 | UWB | 超声波 |
|---|---|---|---|
| 开发复杂度 | 低:使用现成模块 | 低到中:有芯片生态和模块 | 高:从硬件到软件的全栈开发 |
| 典型精度 | 米级(±1-5米) | 分米级(±10-30厘米) | 厘米级(±2厘米) |
| 厂商与方案商数量 | 几十家到一两百家 | 几十家 | 全球寥寥数家 |
| 适用场景 | 非工业环境中的人员导航、寻路 | 精度要求中等的工业应用 | 高精度工业应用、室内移动机器人和无人机 |
| 抗射频干扰能力 | 射频噪声大的环境中易受干扰 | 射频噪声大的环境中易受干扰 | 很好 |
| 抗声学噪声能力 | 完全不受影响 | 完全不受影响 | 非逆向架构:移动信标很高,固定信标中等。 逆向架构:固定信标很高,移动信标中等。 |
| 抗气温波动能力 | 很高 | 很高 | 启用自动校准时高,不启用时中等。 |
| 金属环境下的表现 | 明显下降 | 存在多径问题 | 性能稳定 |
| 定制灵活性 | 受限于芯片/模块能力 | 受限于芯片/模块能力 | 完全掌控,可高度定制 |
每种技术都有用武之地:蓝牙擅长低成本的人员跟踪与导航,适用于非工业环境,或可接受低精度(2-5米)的工业环境;UWB在中等精度需求下取得了良好平衡;超声波则提供高要求的工业机器人和自动化应用所必需的厘米级精度。关键在于根据精度要求和运行环境选对技术。
Marvelmind的故事:自2014年起坚持走难走的路
Marvelmind Robotics自2012年起研发基于超声波的室内定位系统,2014年推出商用产品,比大多数UWB方案的商用历史还长。公司选择了一条艰难的路:一切从零开始构建。
掌控完整技术栈
Marvelmind系统融合了两项协同工作的关键技术:
- 超声波用于飞行时间测量: 实现精确测距,在工业环境中可靠地达到厘米级精度
- 无线电用于同步: 确保所有信标的时钟精确同步,这是在大型设施中实现精确定位的关键
两大支柱缺一不可,同等重要。这种双技术方案正说明了超声波系统为什么需要全栈开发:不可能买来超声波定位芯片集成一下就完事,整个系统必须作为一个有机整体来设计,才能达到工业应用所要求的稳健性能。
灵活性优势
全栈开发的投入在这里得到了回报。当客户需要特定功能时,比如定制通信协议、特殊的信标配置、与特定机器人平台集成,Marvelmind都可以实现。
Marvelmind系统中的大部分专用功能都是应客户要求开发实现的。依赖芯片的系统不可能有这种灵活性,因为它们受限于芯片厂商决定提供的功能。
实际案例: 一位客户需要为叉车提供精确定位,但由于以往的不良经历,不想依赖WiFi作为骨干网络。Marvelmind为此开发并实施了基于RS-485的骨干网络,确保高度可靠。
何时需要厘米级精度
需要说明的是:并非所有应用都需要厘米级精度。会议场馆中的人员导航,用蓝牙完全没问题;仓库中的资产或 叉车跟踪 ,用UWB就够了。但如果您的应用运行在GNSS拒止环境中,又需要可靠的厘米级定位,超声波就必不可少:
- GNSS拒止环境中的工业机器人: 需要精确对接、窄通道导航或多机协同的自主移动机器人(AMR)和AGV,应用于仓库、工厂车间、地下设施或GPS受干扰区域
- 精密制造与自动化: 自动扫描、检测或装配任务,位置误差会逐级放大为质量问题
- 室内无人机与自主车辆: 在无GPS信号的空间(建筑内部、矿井、隧道)中导航,定位误差会导致坠毁或任务失败
- 研究与开发: 机器人实验室、自动驾驶车辆测试,以及需要定位真值数据的研究
- 采矿与地下作业: 任何没有GPS、而精确定位又对安全和效率至关重要的地下环境
- GPS被屏蔽或干扰的设施: 安保要求高的设施和工业场所,这些地方的GPS信号被有意屏蔽
在这些GNSS拒止环境中,一旦因定位精度不足导致作业失败,设备损坏、停产或安全事故的代价将远远超过选用低精度系统所节省的初始投入。
基础设施优势
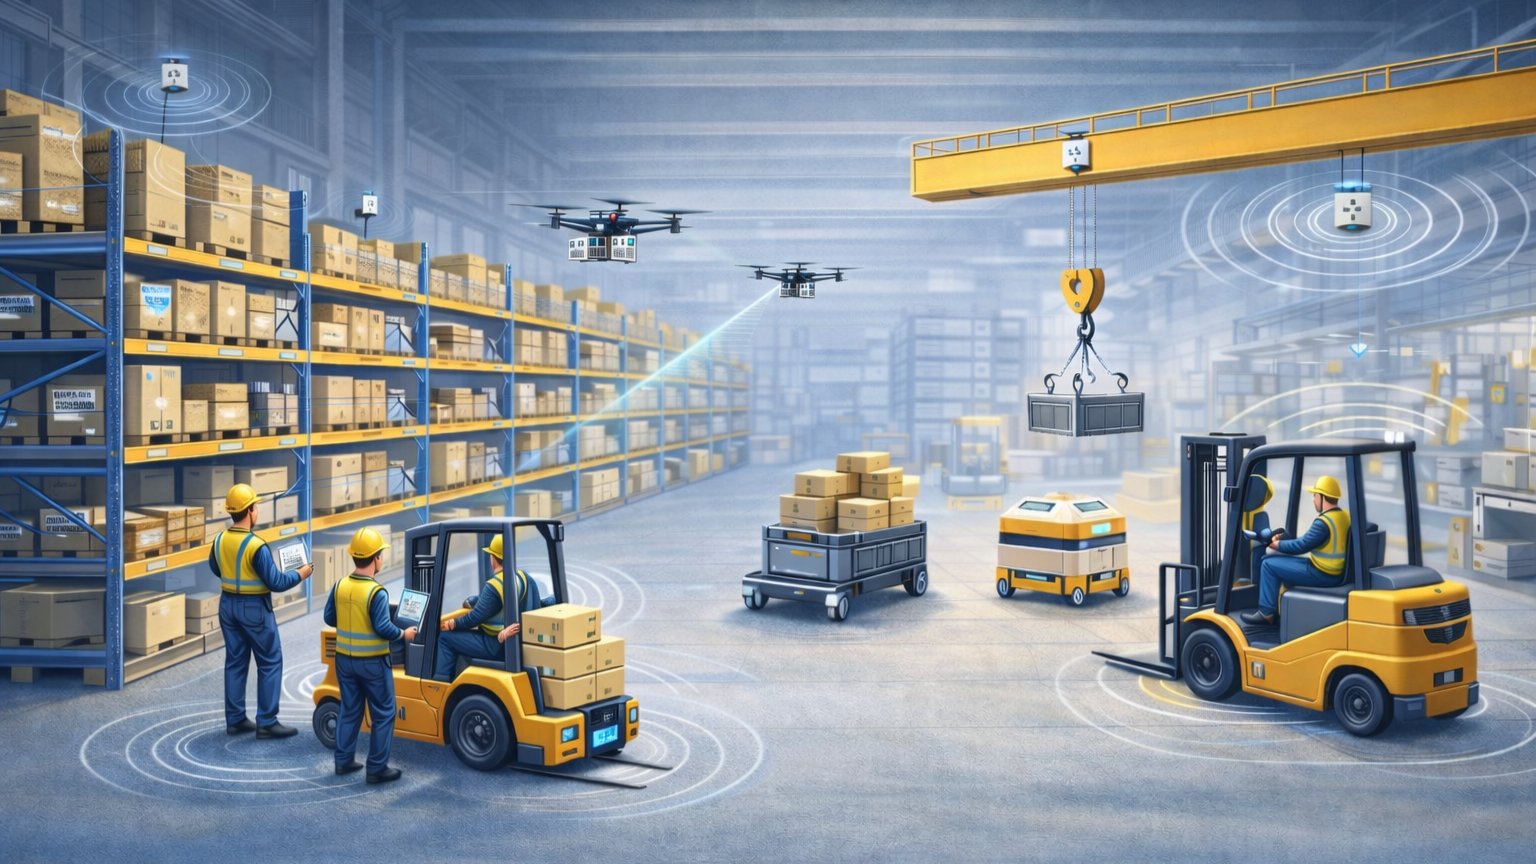
Marvelmind超声波系统还有一个常被忽视的优势:基础设施简单。
许多UWB系统需要为每个固定信标铺设网线以实现时间同步。这意味着安装时既要做电气施工,又要布设网络线缆,成本高、耗时长,在既有设施中尤其如此。
Marvelmind采用无线电同步,固定信标只需要供电。用一根普通电源线代替两根线缆,大大简化了部署,尤其是在覆盖大面积区域或安装在仓库高顶棚等难以到达的位置时。
打破沉默:需要改变什么
业界对超声波定位的沉默并非出于恶意,而是结构性的。但它造成的知识空白损害了终端用户:设计机器人系统的工程师可能根本不知道,在没有GPS的GNSS拒止环境中,也能实现稳定的厘米级室内定位。
重在普及,而非营销
解决之道不是更响亮的营销,而是更好的技术普及。工程师需要了解:
- 超声波在精确定位方面的基本物理优势
- 精度差异在什么情况下对其应用至关重要
- 尽管开发复杂,完整的超声波系统已有现成产品可供选用
- 超声波系统如何在真实工业环境中部署
“技术好不一定能赢,容易获得的技术才会赢。我们的任务是让超声波定位像其他方案一样容易获得,同时保持让它真正有价值的精度优势。”
未来:GNSS拒止环境中的高精度
随着工业自动化和自主系统的发展,两大趋势正在交汇:精度要求不断提高,GNSS拒止环境中的作业不断增多。早期在开阔仓库中运行的AGV可以容忍米级精度;如今在密集工厂车间中导航的自主移动机器人需要分米级精度;而下一代应用,例如与人协同工作的协作机器人、狭小空间内的高速自动化装配、地下矿井和隧道中的自主作业,则需要稳定的厘米级精度。
与此同时,越来越多的工业作业发生在GPS不可用或不可靠的环境中:建筑深处、地下设施、GPS被干扰的安防区域,以及金属结构密集、射频噪声大的工业环境。当这两项要求叠加,即在GNSS拒止环境中实现高精度,超声波定位就不仅仅是一种优势,而是必不可少。
对工业自动化来说,问题不在于要不要在GNSS拒止环境中采用高精度定位,而在于是从零开始构建这类系统(重复多年的开发),还是部署少数已经大规模解决了这些难题的厂商所提供的成熟方案。
在GNSS拒止环境中体验厘米级精度
了解Marvelmind超声波系统如何在没有GPS的复杂工业环境中(仓库、工厂车间、地下设施和GPS被屏蔽的区域)可靠地实现±2厘米精度。欢迎就您的具体应用向我们咨询技术方案。
了解Marvelmind系统 →还有一点:作用距离的真相
如果您在网上查过超声波定位的资料,可能见过这样的说法:超声波系统 作用距离有限 ,只有5-10米。有些资料把回波干扰列为根本性限制,还有人声称超声波信标无法区分身份。
这些并不是这项技术的理论局限,而是其他实现方案的实际局限。Marvelmind系统自2014年起深耕全栈超声波定位,并不存在这些限制。虽然我们目前知名度还不高,但本系列文章旨在介绍真实情况:实现得当的超声波室内定位系统(IPS),能力远超常见的公开参数。
业界的误解
我们直接来澄清这些常见误解:
误解一:超声波作用距离仅限5-10米
事实: Marvelmind系统在2D和3D定位中作用距离可达30-50米,在使用定向喇叭的1D跟踪应用中可达100-120米。为保证真实噪声环境下的跟踪质量,我们建议距离不超过30米,但物理原理和实现本身都支持远得多的距离。
为什么有些资料说只有5-10米?因为那是他们的实现所能达到的水平。其他RTLS(实时定位系统)方案的距离限制,通常源于发射功率不足、换能器未经定制、专用超声波麦克风选型不当、信号处理和算法欠佳,而这些要素恰恰构成了打造一套合格的超声波室内导航系统(INS)的核心技术诀窍。
误解二:回波/多径反射是根本性问题
事实: 在设计合理、且满足 视距条件的飞行时间系统中,直达信号总是先到达,回波随后才到,可以可靠地与直达路径区分开。UWB系统面对无线电多径时也是同样的挑战,原理也相同:合理的信号处理就能解决。
视距是任何高精度室内定位系统的基本要求,与采用哪种技术无关。对视觉系统而言,视距意味着能看到目标;对无线电(UWB)而言,意味着无线电通透;对超声波而言,意味着存在无遮挡的直达声学路径。只要保持视距,在实际部署中回波不会给Marvelmind的RTLS带来任何问题。
如果超声波IPS中回波引起了问题,说明对ToF实现的基本原理理解不足,或者是在缺少适当视距条件的情况下运行。
误解三:超声波信标无法逐个识别
事实: Marvelmind系统采用超声波 加无线电 的双技术方案。每个移动信标都有唯一标识符,通过无线电子系统发送,与UWB和蓝牙系统完全一样。识别单个信标与任何基于射频的定位技术一样简单。
误解四:声学噪声是无法克服的问题
事实: 正如UWB系统在Wi-Fi和蓝牙密集使用的环境中容易受到射频干扰,超声波系统也可能受到声学噪声的影响。正因如此,Marvelmind同时提供非逆向架构和逆向架构,分别针对不同的声学环境进行了优化。声学噪声是系统设计时需要考虑的因素,而不是根本性限制。
覆盖范围不受限制
另一个常见误解是覆盖面积有限。有些资料认为超声波系统只能覆盖小片区域。
30-50米的作用距离指的是 每两个信标之间的距离,而不是总覆盖面积。借助子地图、地图和超级地图,一套Marvelmind系统可以包含数百甚至数千个信标,覆盖任意规模的设施:仓库、工厂车间、绵延数百米甚至更长的矿区作业。总覆盖面积没有固有限制。
这些错误信息为何经久不衰
我们认为,公开对比资料中的许多局限,反映的是个别团队所能达到的水平,而不是这项技术本身能支持的水平。超声波定位需要全栈开发,任何一个环节欠佳(换能器设计、信号处理、同步协议、滤波算法),性能都会受到影响。
与其承认实现上的困难,声称技术本身有局限要容易得多。
眼见为实
我们不做绝对化的断言,而是请您查看证据。我们在YouTube上发布了大量视频资料,还有实际部署项目,展示了:
- 在2D/3D环境中实现30-40米距离的跟踪
- 在1D配置(通道、起重机跟踪)中实现100-120米距离的跟踪
- 在声学噪声较大的工业环境中稳定运行
- 在拥有数百个移动信标的系统中逐个识别信标
- 保持视距条件时性能可靠
如果您因在别处看到的信息而对超声波RTLS的能力有所怀疑,欢迎直接联系我们。我们将提供技术文档、部署视频和参考案例,展示以下系统的实际性能: Marvelmind室内定位系统.
任何技术都有局限,我们并不否认这一点。我们想说的是:网上很容易找到的大量关于超声波室内定位系统(IPS)的信息,根本没有反映出正确实现的系统实际能达到的水平。证据就在YouTube上任何人都能查看的视频里,也在全球数百个实际投产的部署中。
这项技术是可行的。它的工作距离让许多工程师感到意外;它在严苛的工业环境中照样可用。问题不在于超声波 能否 达到这些效果——Marvelmind系统每天都在证明这一点。问题在于,其他实现方案是否投入了足够的工程力量,把这项技术的潜力充分发挥出来。
结论:GNSS拒止环境中的高精度定位之选
业界对超声波定位相对沉默,反映的是开发难度,而不是技术局限。蓝牙可以满足人员跟踪需求,UWB能为许多应用提供中等精度;而在GPS不可用或不可靠的严苛工业环境中,基于超声波的RTLS和室内导航系统(INS)能够稳定实现厘米级精度。
自2014年以来,Marvelmind不断完善超声波定位技术,在可直接部署、可投入生产使用的室内定位系统(IPS)中实现了±2厘米精度。这项技术每天都在实际场景中得到验证:配有金属货架的仓库、射频噪声大的工厂车间、地下矿井、GPS受干扰的设施,以及其他需要精确自主作业的GNSS拒止环境。
当您的工业机器人应用需要厘米级精度的RTLS,当您在室内、地下或GPS信号受阻区域等GNSS拒止环境中作业,当精度对安全和效率至关重要时,超声波定位就不只是一个选项,而是在高要求自主作业中经过验证的选择。