首页 » 叉车跟踪与监控
当您能够以 ±2厘米 的精度实时掌握叉车位置时,您可以:
我们基于超声波技术的先进室内定位系统具有出色的精度, 比UWB系统高出十倍。借助实时和历史数据洞察,我们的系统改变了企业跟踪和管理资产的方式。借助我们的方案,物流管理者可以全面 实时掌握车队状况。他们可以实时精确定位每项资产,并高精度追踪其历史移动轨迹。这些数据随后被转换为可操作的指标,包括行驶距离、运行时间与停机时间、负载与空载时间,以及任务完成时长。凭借这些宝贵的洞察,管理者可以优化流程、提升整体效率,并 充分提升 车队利用率,这一切都依托我们的 先进室内定位系统.
叉车可能对周围的人员、AGV、其他叉车以及货物构成危险。优化生产率和效率固然重要,但也许更重要的是 安全。
掌握叉车的实时位置数据,您可以获得:
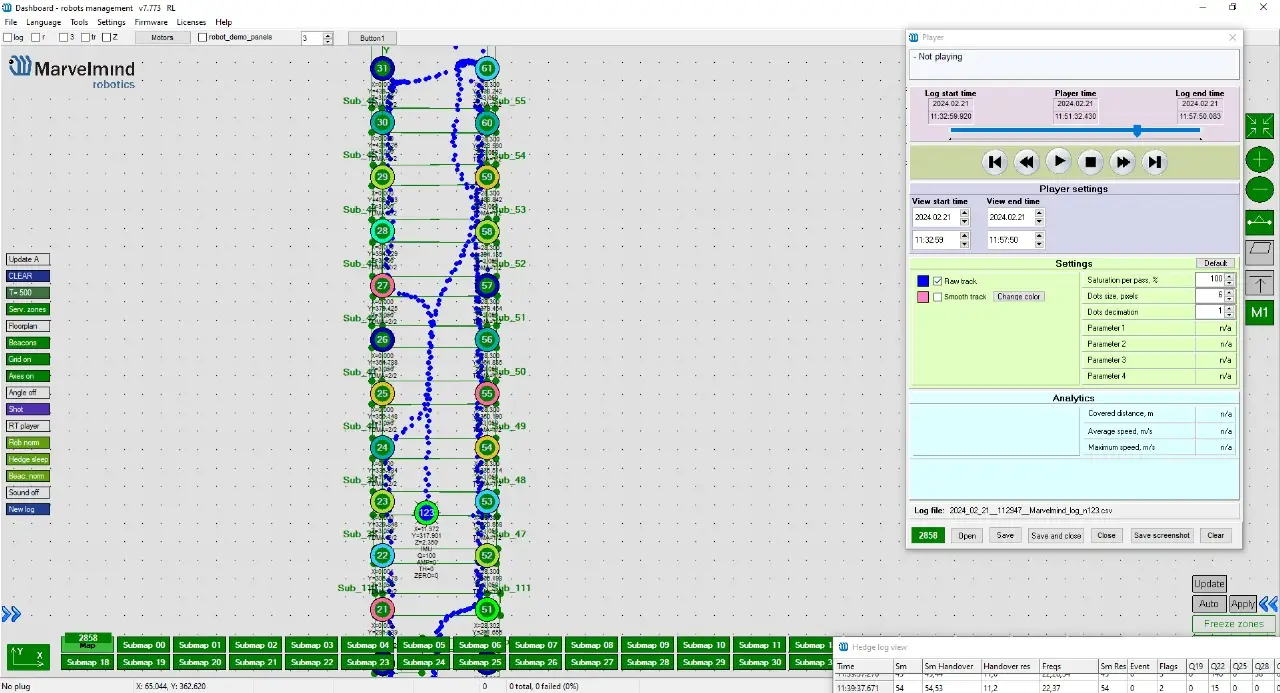
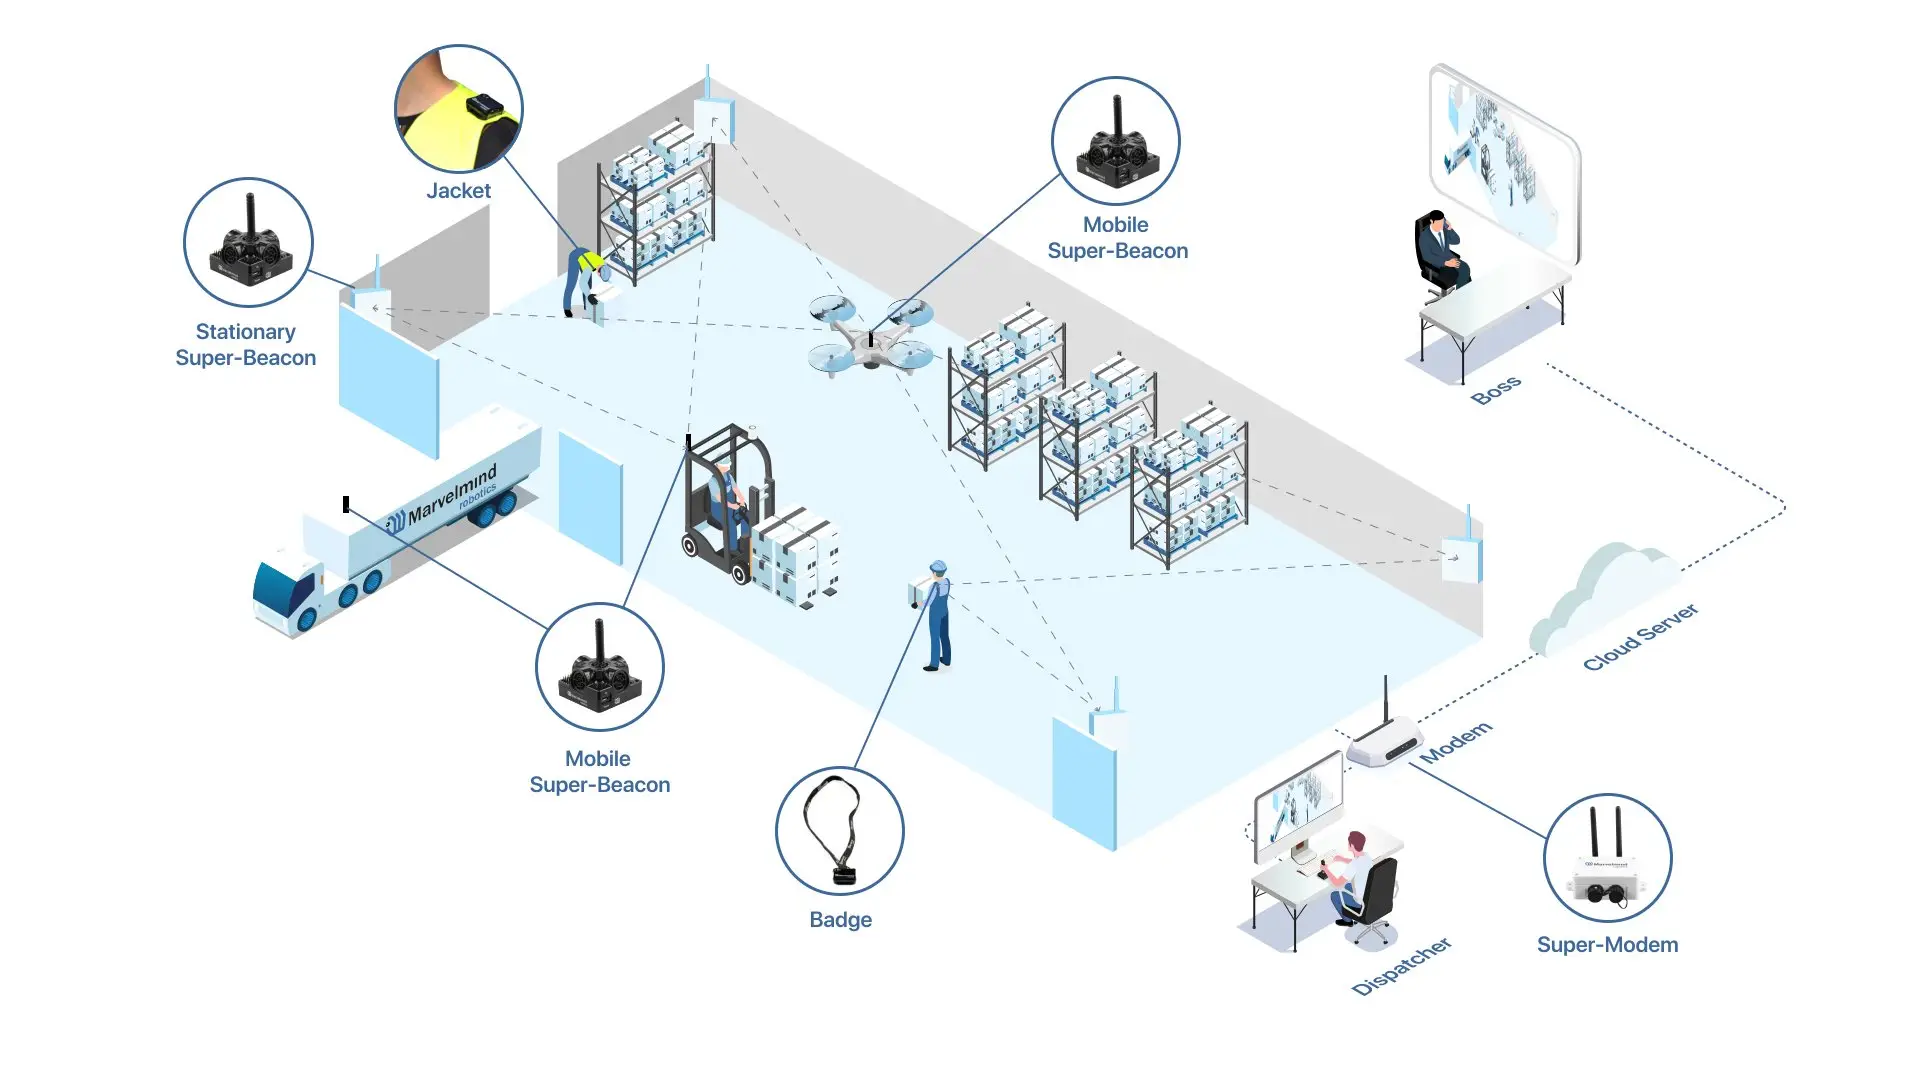
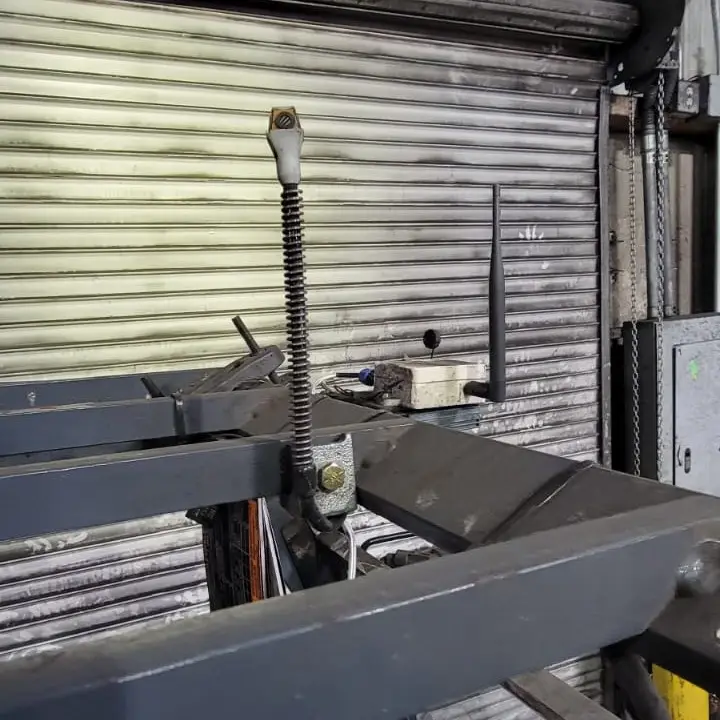
叉车实时跟踪系统跟踪的并不是叉车本身,而是 移动信标(标签) ——它安装在叉车上。
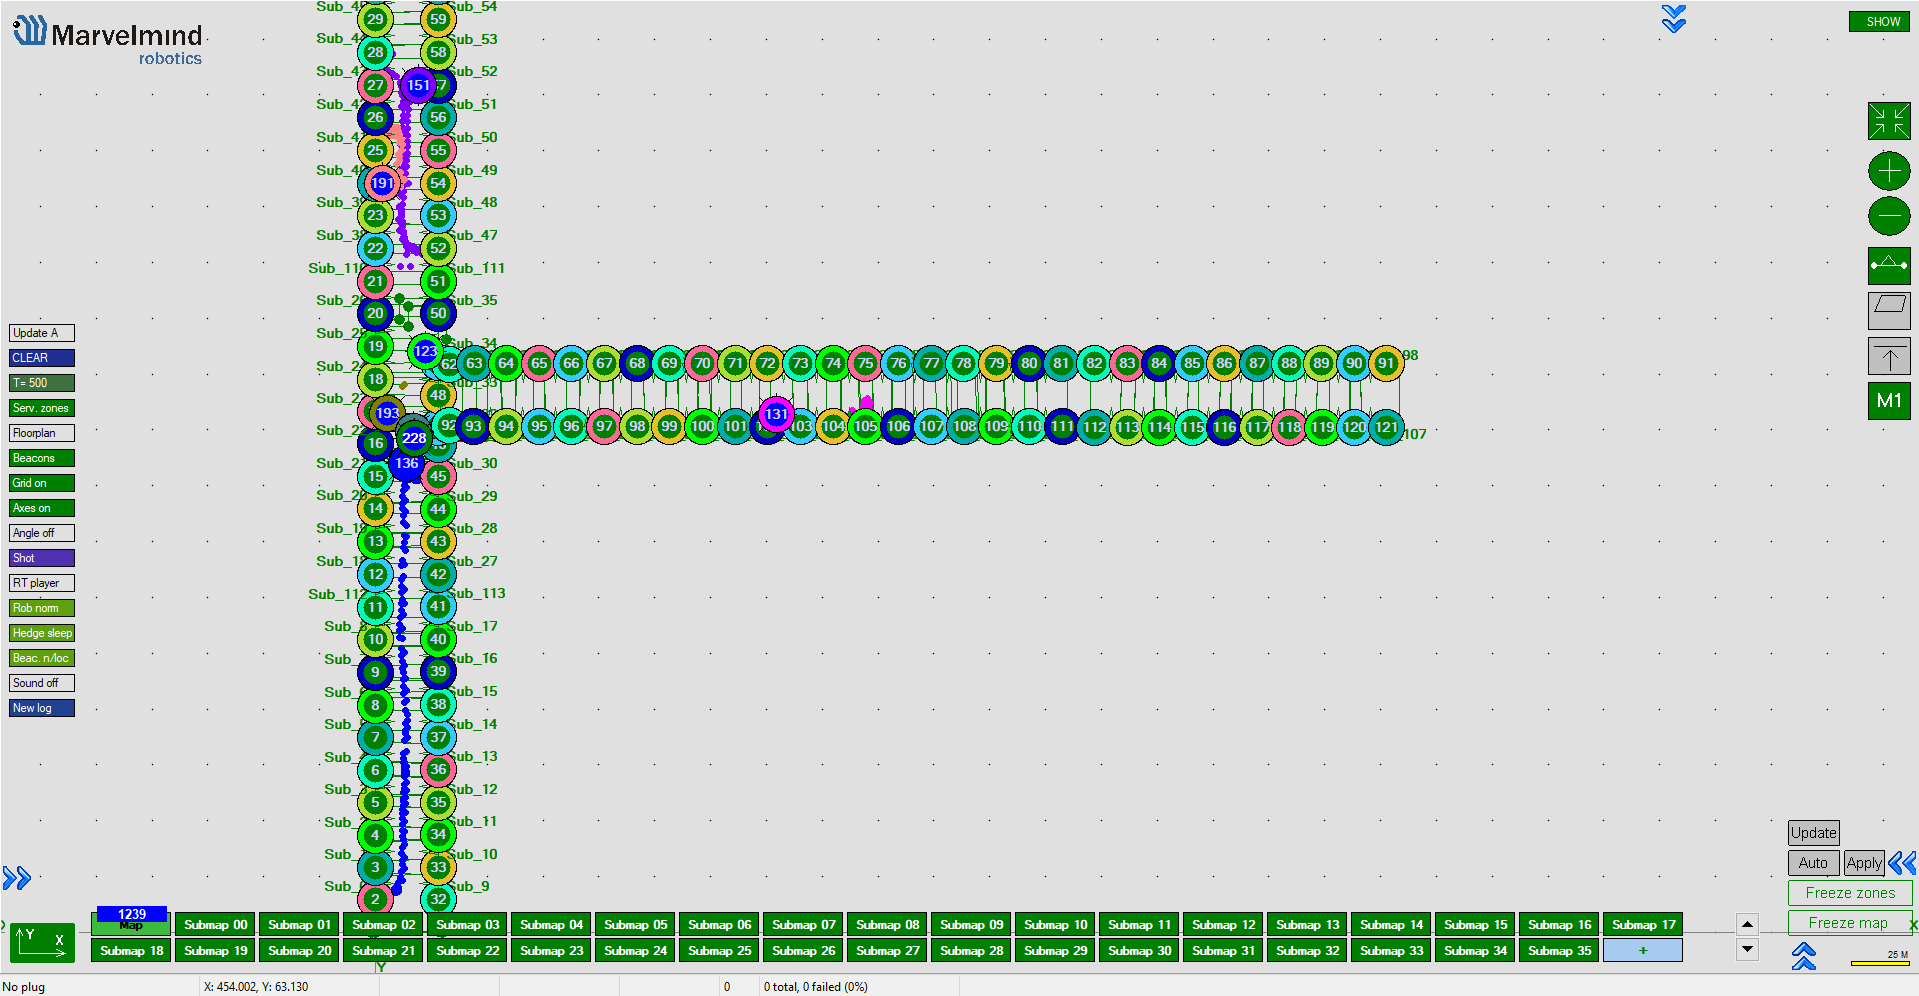
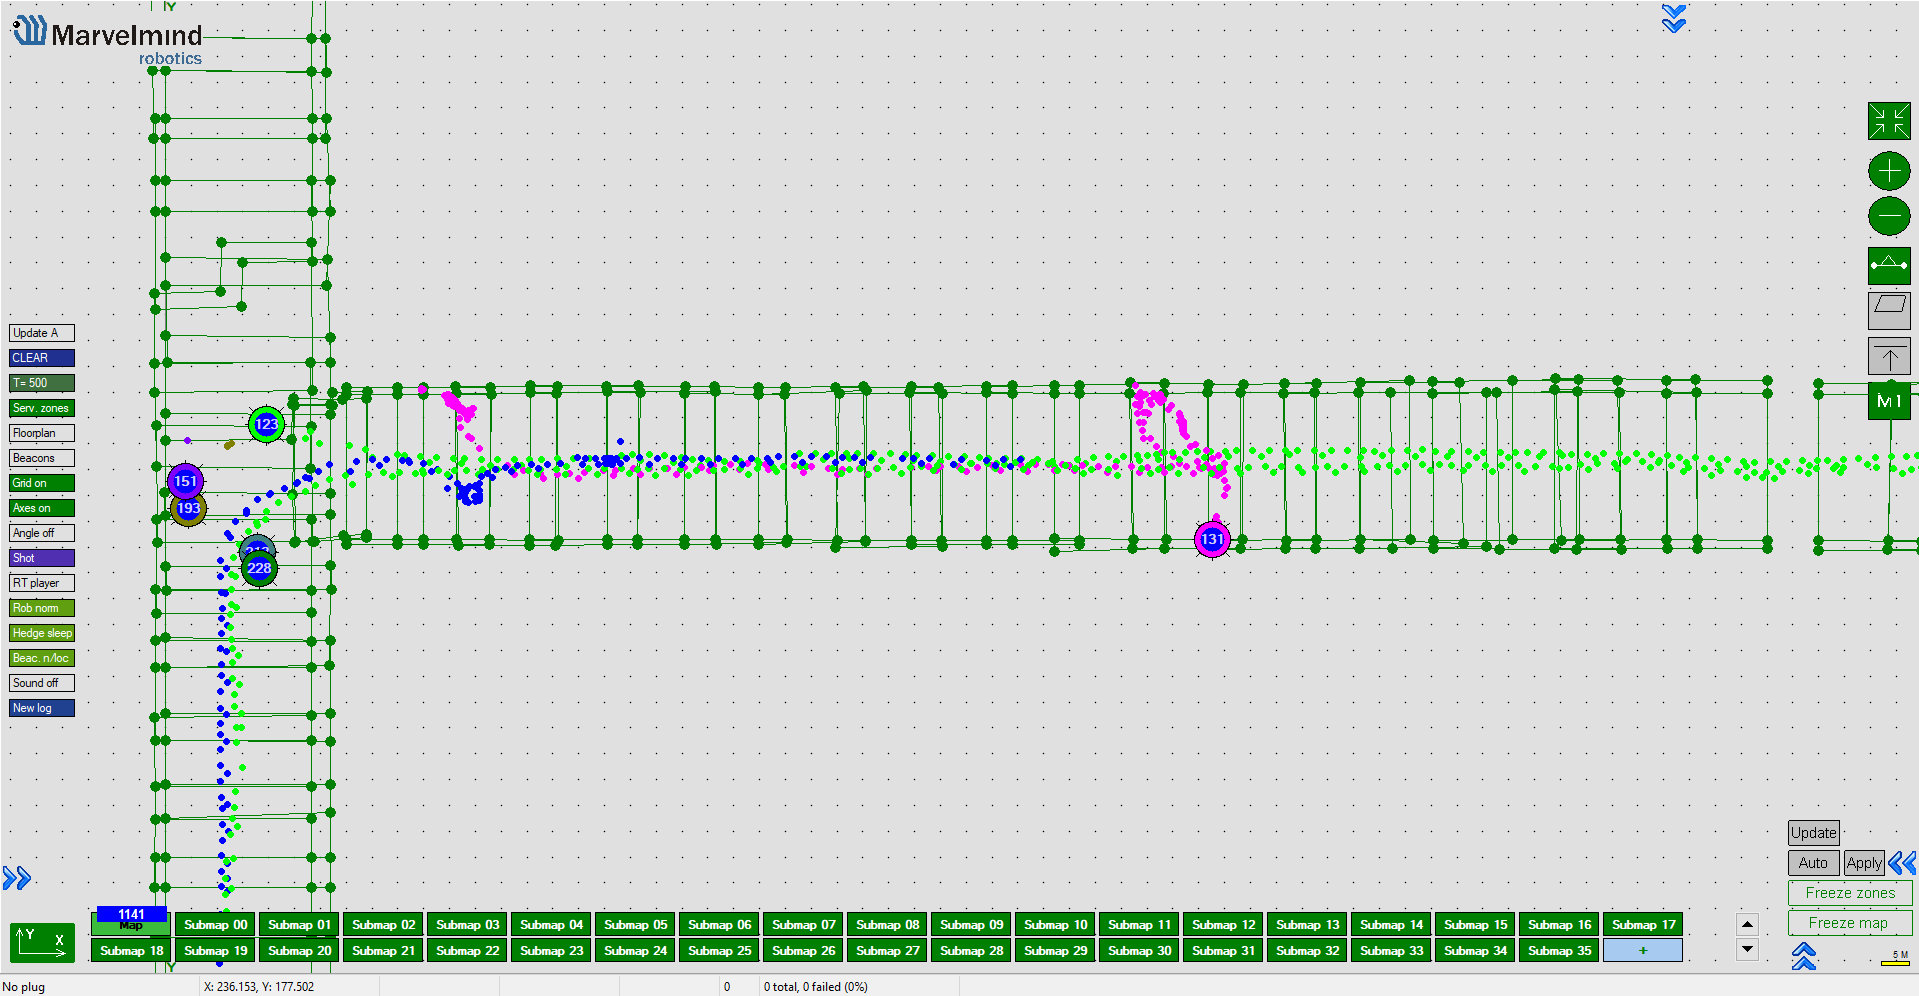
系统根据分布在您场所内的固定信标(锚点)来跟踪移动信标。由于固定信标的坐标在部署阶段已经确定,系统即可计算出移动信标的坐标,进而得到叉车的坐标,所用方法为 多边测量.
我们不运行“服务器”——服务器很容易成为单点故障。在Marvelmind架构中,所有计算都在现场以 分布式 方式完成:部分处理由固定信标完成,另一部分由移动信标完成;系统的整体控制和各单元的同步由调制解调器负责。
因此, 关键组成部分 (叉车跟踪系统)如下:
可根据您的具体需求选用不同类型的移动信标。
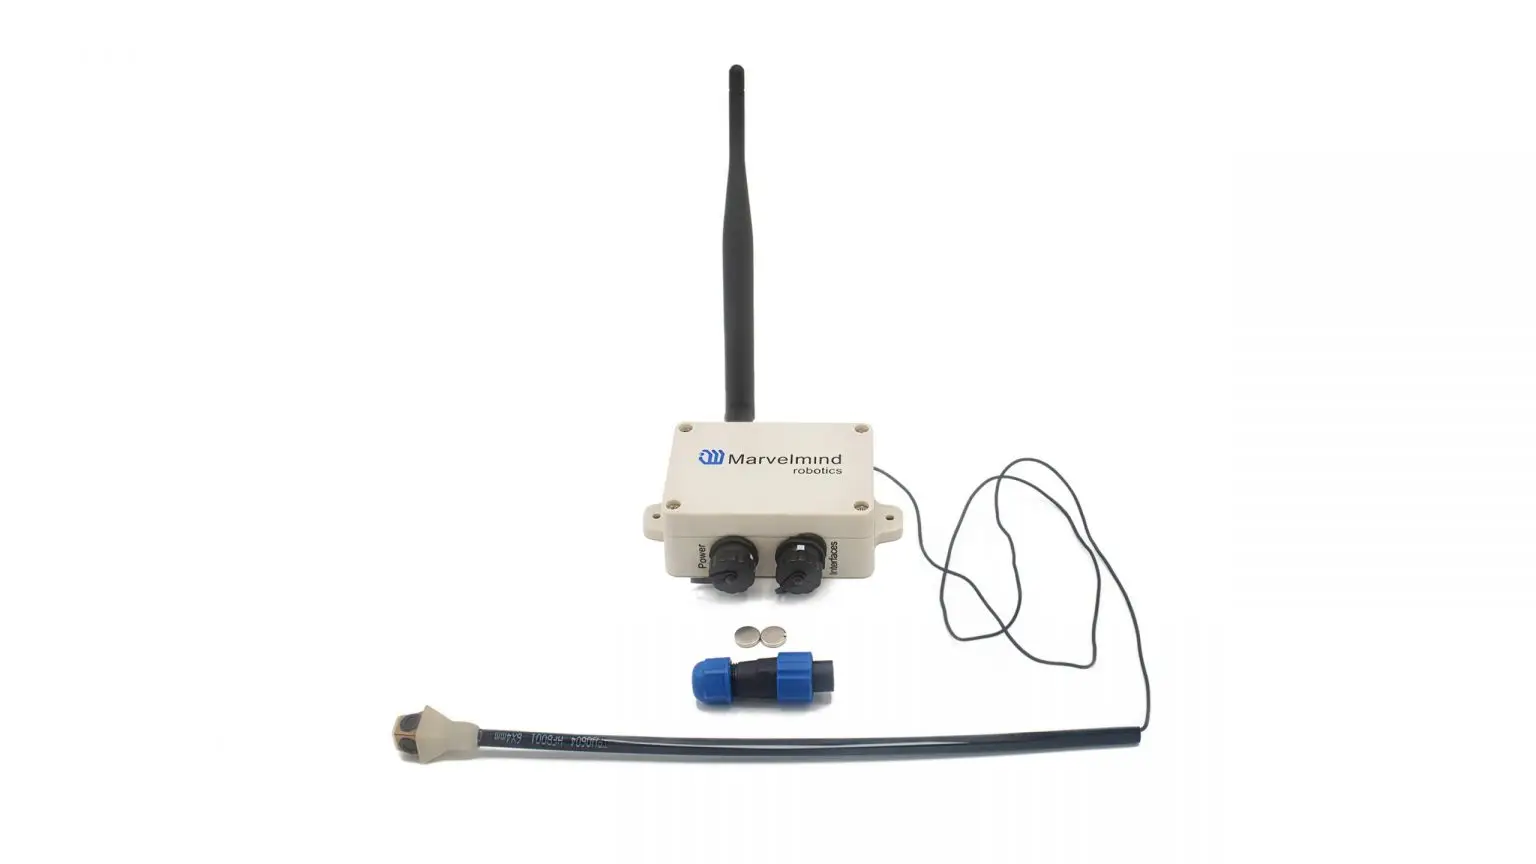
我们推荐的叉车跟踪方案是 Industrial-RX with Omni:
Industrial-RX with Omni由两个主要部分组成:
Industrial-RX with Omni使用起来非常方便:您可以将Industrial-RX安装在任何方便的位置,再把Omni-Microphone(负责定位感知的部分)伸出到覆盖和精度效果更好的位置。Omni-Microphone体积小巧(1×1×1厘米),安装在一根25厘米长的柔性管上,通过1米长的电缆与主机外壳相连。
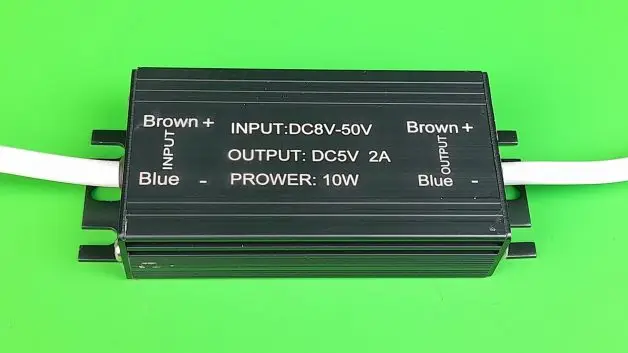
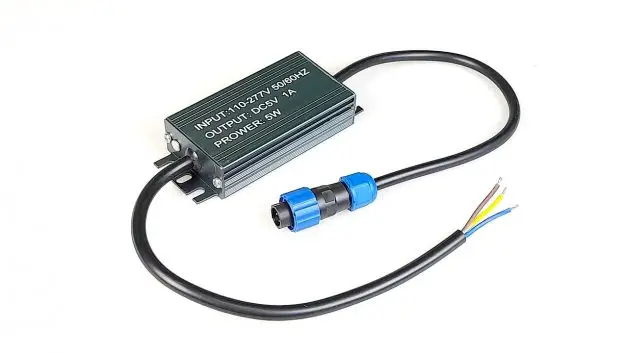
叉车很容易处理,因为它们体积大,并且自带电源。因此,为移动信标供电的理想方式是使用 DC-DC转换器.
其一端为4米长(可定制)的开放式导线,用于连接叉车电网;另一端为1米长的导线,其电源插头适配 工业级信标 或 Super-Modem.
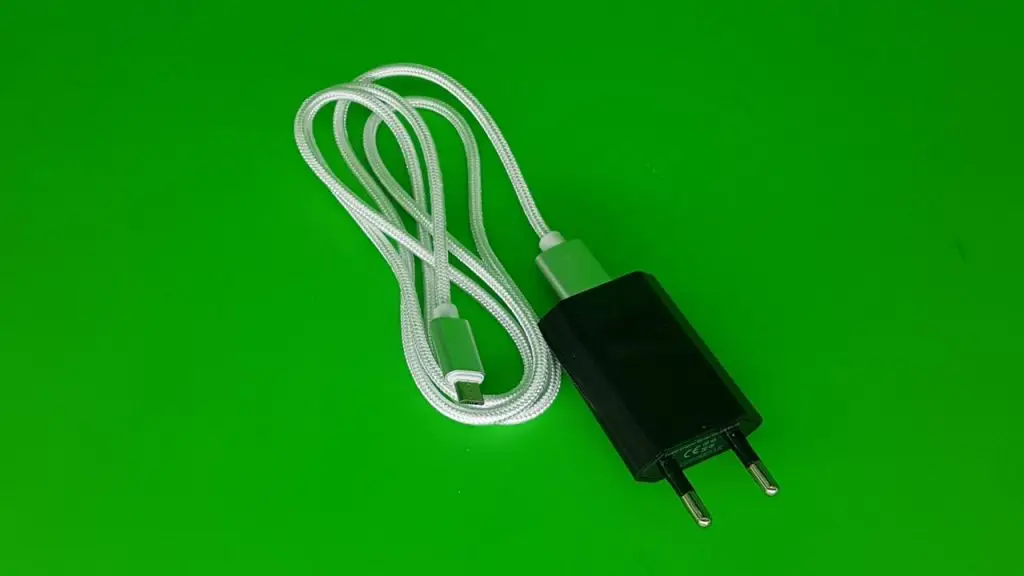
固定信标的供电方式取决于所用信标的类型:
请注意,Marvelmind固定信标无需昂贵的PoE同步和布线,这一点不同于 UWB 锚点。 PoE(英文) 布线可能在整个方案成本中占很大比例。
Marvelmind固定信标只需基本的+5V直流电压。所有连接和数据交换均通过 无线方式 在868 MHz频段完成,无需多余布线。
您将获得精确(±2厘米)的位置数据,精度约为 基于UWB系统的十倍.
除基本位置数据外,您还可以获得其他字段,包括:
当然,所有这些数据都采用 开放协议 ,您可以立即 下载 查看。
除了通过多种接口(例如 基于WiFi的UDP, RS485、基于USB的虚拟UART)实时传输数据外,所有数据还以 CSV文件 形式按开放格式存储,供您的应用进行后处理。
我们重视您自己的GUI,因此提供 开放API ,您可以在自己的应用中通过自己的GUI控制我们的精确叉车跟踪系统。