安装布置手册
如何为机器人、叉车、无人机和人员安装Marvelmind系统,附实际案例。
本页以可搜索的HTML形式重现Marvelmind 安装布置手册(PDF) 。可通过菜单跳转到任一案例;每张示意图都链接回原始PDF中对应的幻灯片。有疑问?请访问 帮助页面.
关于本手册
这是 Marvelmind安装布置手册 ——提供实用建议和实际案例,介绍如何安装 Marvelmind精确(±2厘米)室内定位系统 (室内“GPS”,RTLS),使其在各类应用中发挥良好性能:自主机器人和AGV、叉车、无人机和多旋翼飞行器,以及人员跟踪。下面每个案例都给出推荐的 信标布置、硬件配置、传感器设置和子地图布局。
本HTML页面与官方PDF内容一致,便于搜索引擎和AI助手读取。权威来源是 下载中心 以及原始幻灯片: 安装布置手册(PDF)。初次接触这项技术?请参阅 Marvelmind室内定位系统的工作原理.
目录
本手册由一系列布置案例组成。使用左侧菜单可直接跳转到任一案例。快速导航:
- 01a · 简单2D(机器人/遥控车)
- 01b · 2D配对信标(方向)
- 02a · 简单3D(无人机)
- 02b · 大疆无人机简单3D跟踪
- 02c · 3D配对信标
- 02d · 麦克风RX1方向图
- 03 · 人行道、隧道、地铁、矿井(2D)
- 04 · 2D子地图(多房间)
- 05 · 轮式机器人,46×5米
- 06 · 商务中心——人员跟踪
- 07 · 使用子地图的100×100米仓库
- 08 · 完全重叠子地图(IA)
- 09 · 房间 + 走廊(IA)
- 10 · 带立柱的房间 + 走廊
- 11 · 1200×25米隧道巡检
- 12 · 降低跟踪延迟
- 13 · 无人机Z轴稳定
- 14a · 多调制解调器1.5D
- 14b · Split-Modem(快速目标)
- 15 · 30×30米分步指南
- 16 · 旧版入门套件HW v4.9
- 17 · 联系与支持
01a · 简单2D跟踪
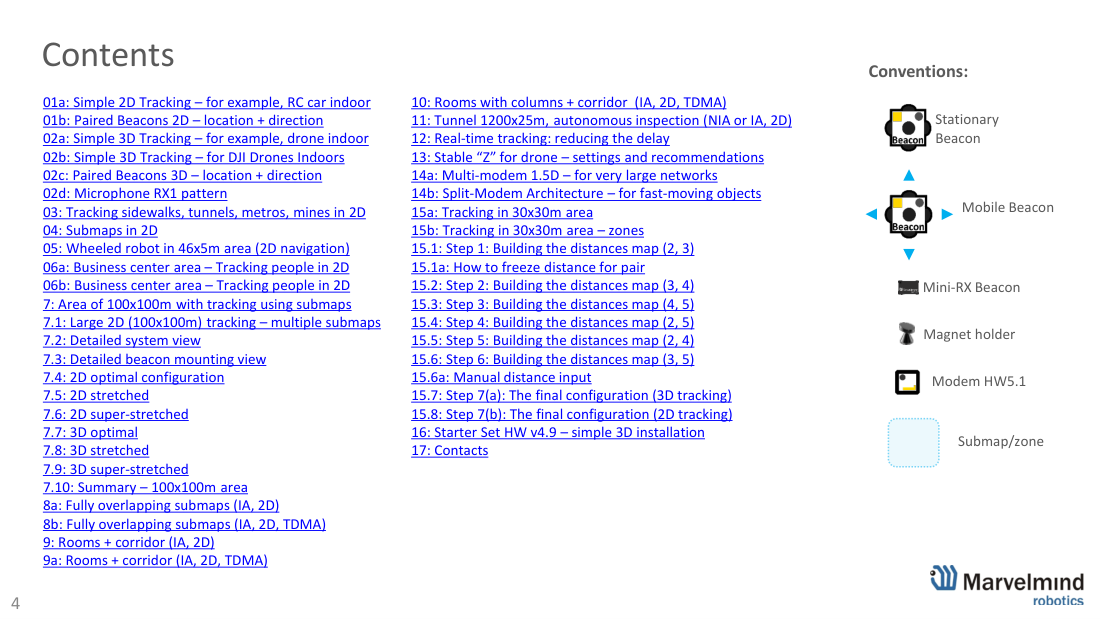
简单2D跟踪(X、Y) ——简单易行的入门配置,适用于房间内的一台 轮式机器人、一辆遥控车或一个人。不适用于无人机(无人机需要3D)。建议先从6×4米至6-10米的地图开始;一套 Super-MP-3D 入门套件 覆盖面积可达约1000平方米。
配置: 2个固定 Super-Beacon ,使用不同的超声波频率(共8个可选:19/22/25/28/31/34/37/45 kHz),机器人上装1个移动Super-Beacon,1个 Modem HW v5.1,2个磁吸支架。
安装: 每个固定信标装在磁吸支架上,与墙面成约45°,尽量减少超声波阴影;只启用需要的传感器(每个波束约90°),以提高灵敏度和抗噪能力。跟踪期间调制解调器必须保持供电,根据天线/RSSI情况,它可以放在几十米到几百米之外。 架构: NIA (适合熟悉系统,1个移动信标)或 IA (适用于2-4个及以上移动信标)。
01b · 2D配对信标
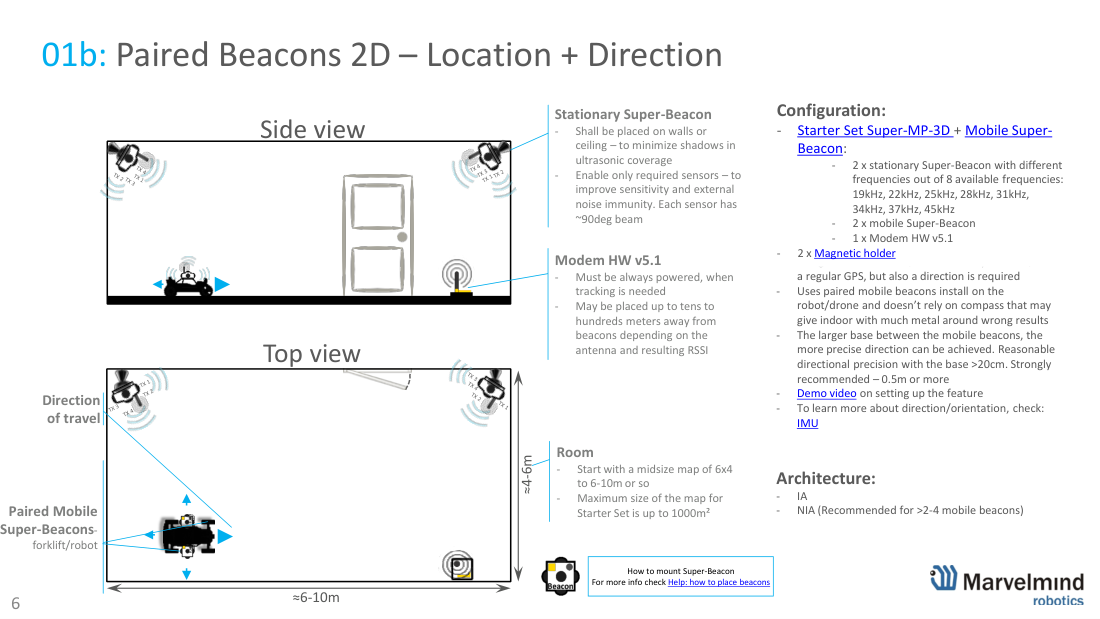
2D配对信标——位置 + 方向。 如果不仅需要位置(类似GPS),还需要航向/朝向,可在机器人/车辆上安装两个移动 Super-Beacon 。这样就不必在室内使用指南针(金属附近不可靠)。两个信标之间的基线越长,方向精度越高——基线应≥20厘米,理想情况下≥0.5米。
配置: 2个固定Super-Beacon(不同频率)+ 2个移动 Super-Beacon + 1个 Modem HW v5.1 + 2个磁吸支架。关于朝向的更多信息,请参阅帮助:IMU。
02a · 简单3D跟踪
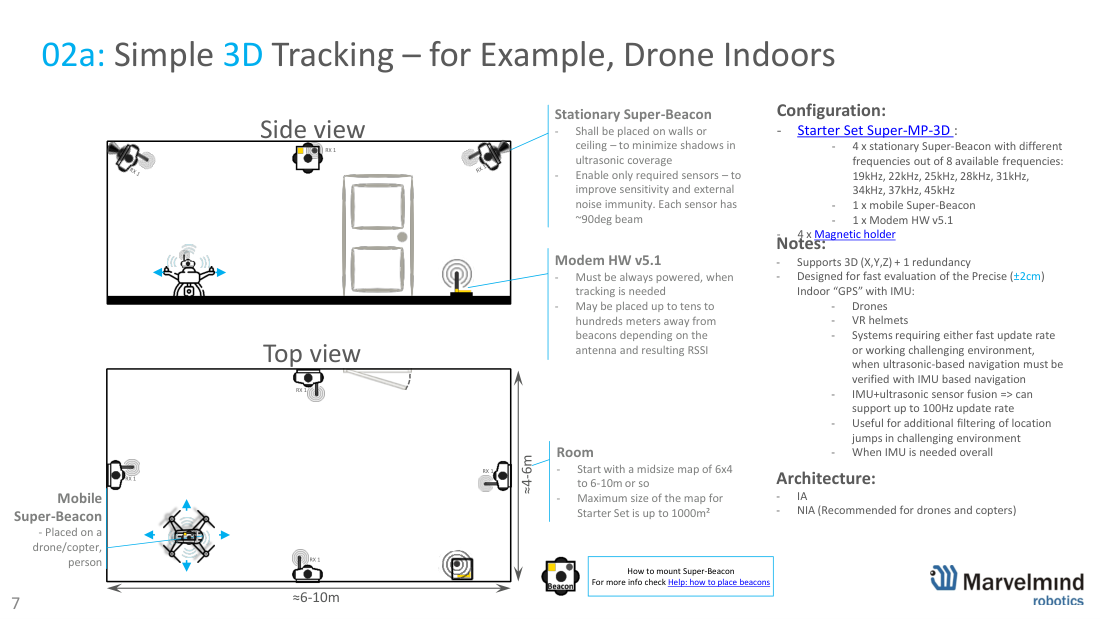
简单3D跟踪(X、Y、Z + 1个冗余) ——室内 无人机、多旋翼飞行器或VR头盔的入门配置。墙上/天花板上的四个固定信标提供完整的3D定位并留有一个冗余,即使一个信标被遮挡,3D跟踪也能继续。
配置: 4个固定 Super-Beacon (不同频率),无人机上装1个移动Super-Beacon,1个 Modem HW v5.1,4个磁吸支架。
专为快速评估带IMU的精确(±2厘米)室内“GPS”而设计。借助 IMU + 超声波传感器融合 ,系统更新率可达 100 Hz ,并能在复杂环境中滤除位置跳变。 架构: IA或 NIA (推荐用于无人机/多旋翼飞行器)。
02b · 大疆无人机简单3D跟踪
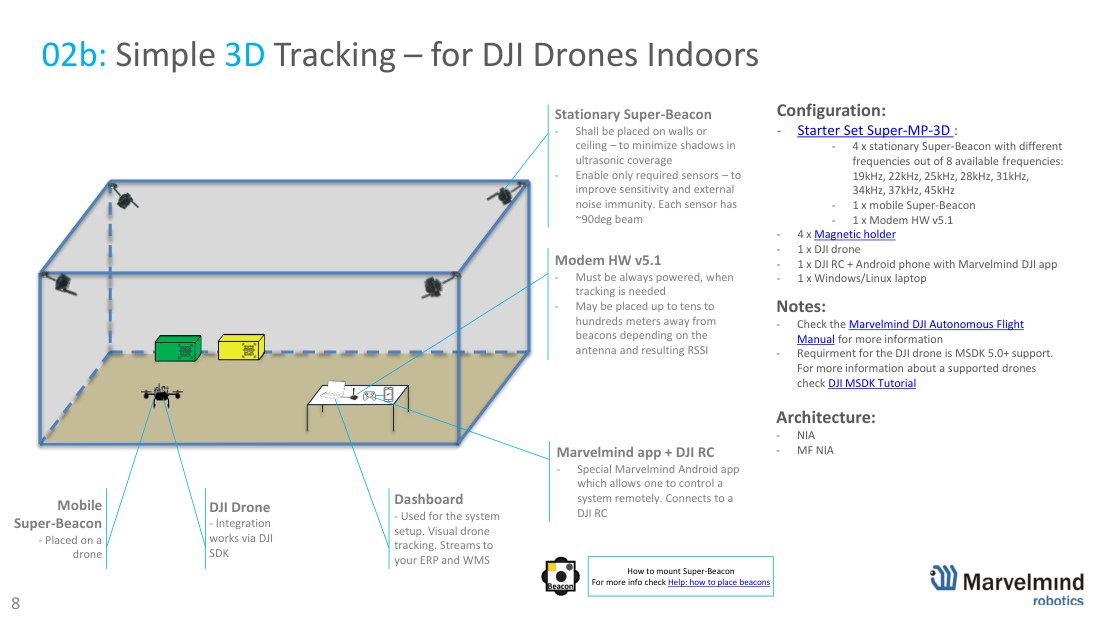
大疆无人机室内简单3D跟踪。 以±2厘米的定位精度让大疆无人机在室内自主飞行。集成通过DJI SDK实现;无人机须支持 MSDK 5.0+。详见 Marvelmind大疆自主飞行 相关页面及《大疆自主飞行手册》。
配置: 4个固定 Super-Beacon + 无人机上装1个移动Super-Beacon + 1个 Modem HW v5.1 + 4个磁吸支架 + 1架大疆无人机 + 大疆遥控器(配一部运行Marvelmind DJI应用的安卓手机)+ 1台运行Dashboard的Windows/Linux笔记本电脑。 架构: NIA 或 MF NIA.
02c · 3D配对信标
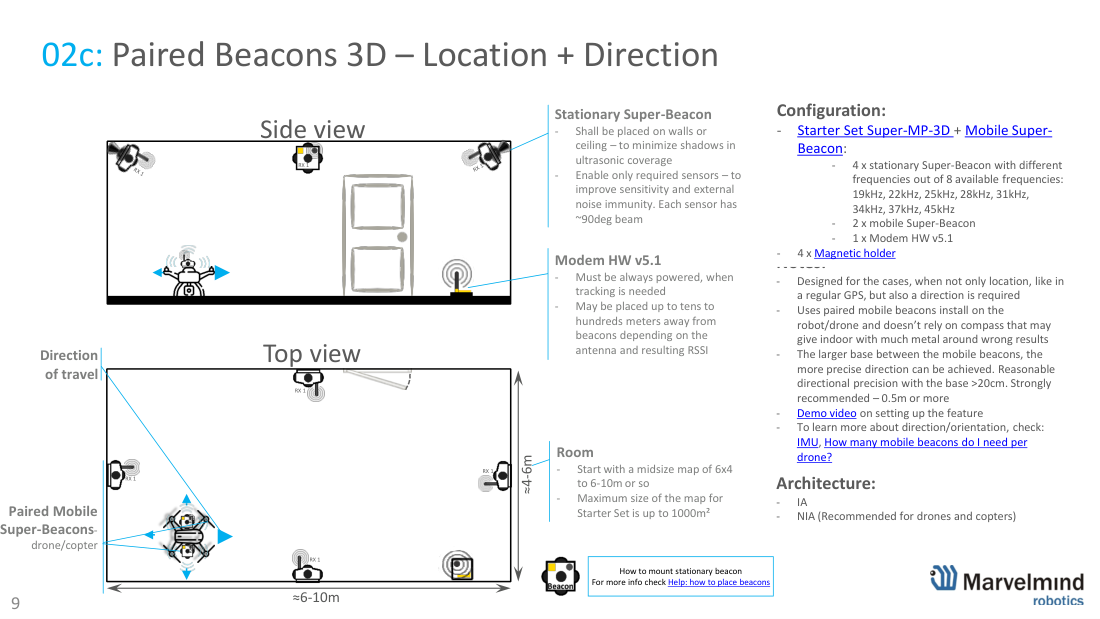
3D配对信标——位置 + 方向 ,适用于既需要位置又需要航向的无人机/多旋翼飞行器。在飞行器上安装两个移动 Super-Beacon (建议基线≥0.5米),无需磁力计即可获得朝向。 配置: 4个固定Super-Beacon + 2个移动Super-Beacon + 1个 Modem HW v5.1 + 4个磁吸支架。参见帮助:每架无人机需要几个移动信标。
02d · 麦克风RX1方向图
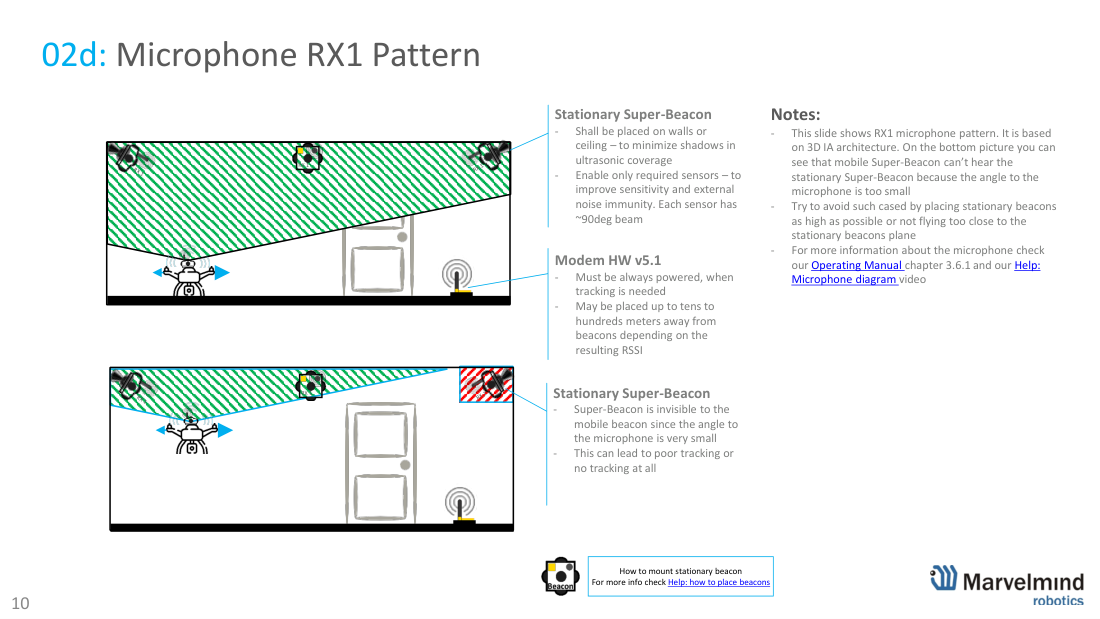
麦克风(RX1)方向图。 每个超声波传感器的波束角约为90°。如果移动信标相对固定信标麦克风的角度过小,该信标就会变得“不可见”,跟踪质量下降甚至中断。 避免办法: 尽量把固定信标装得高一些,飞行时不要太靠近固定信标所在的平面。详见 操作手册 第3.6.1章及帮助:麦克风方向图视频。
03 · 人行道、隧道、地铁、矿井(2D)
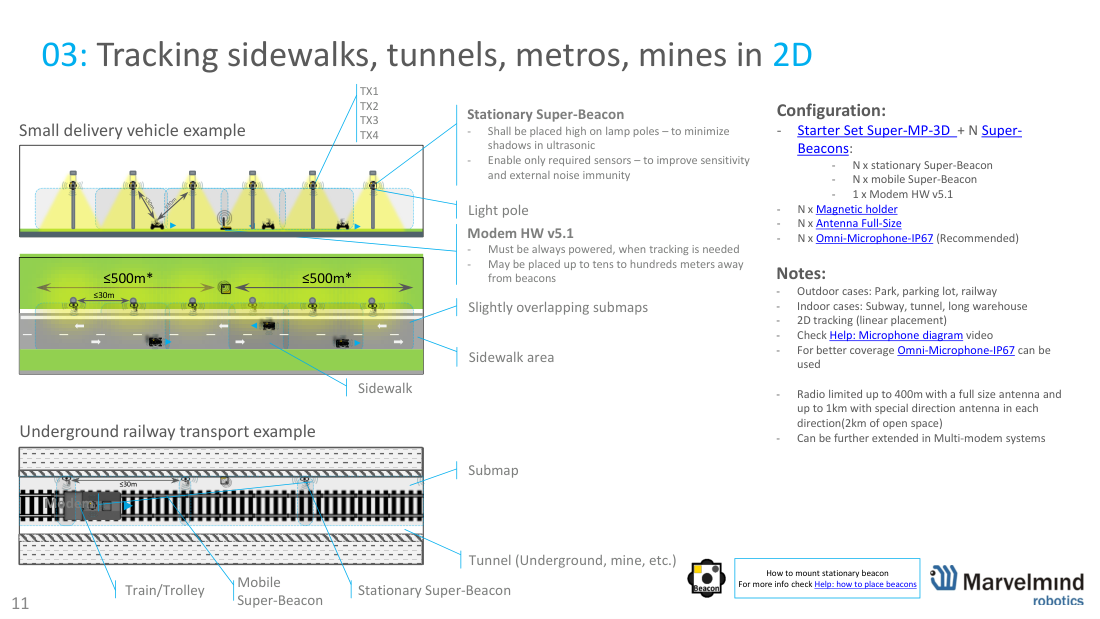
线性2D跟踪 ,适用于狭长空间——人行道、停车场、铁路、地铁、隧道、狭长仓库和矿井。固定 Super-Beacon 沿直线布置(例如装在路灯杆上),相邻子地图略有重叠。使用 全尺寸/定向天线 时,无线电距离可达约400米(开阔空间中单向可达约1公里),还可通过多调制解调器系统进一步扩展。
配置: N个固定 + N个移动Super-Beacon,1个 Modem HW v5.1,N个磁吸支架,N根全尺寸天线,以及N个 Omni-Microphone-IP67 (推荐用于大范围覆盖)。
04 · 2D子地图(多房间)
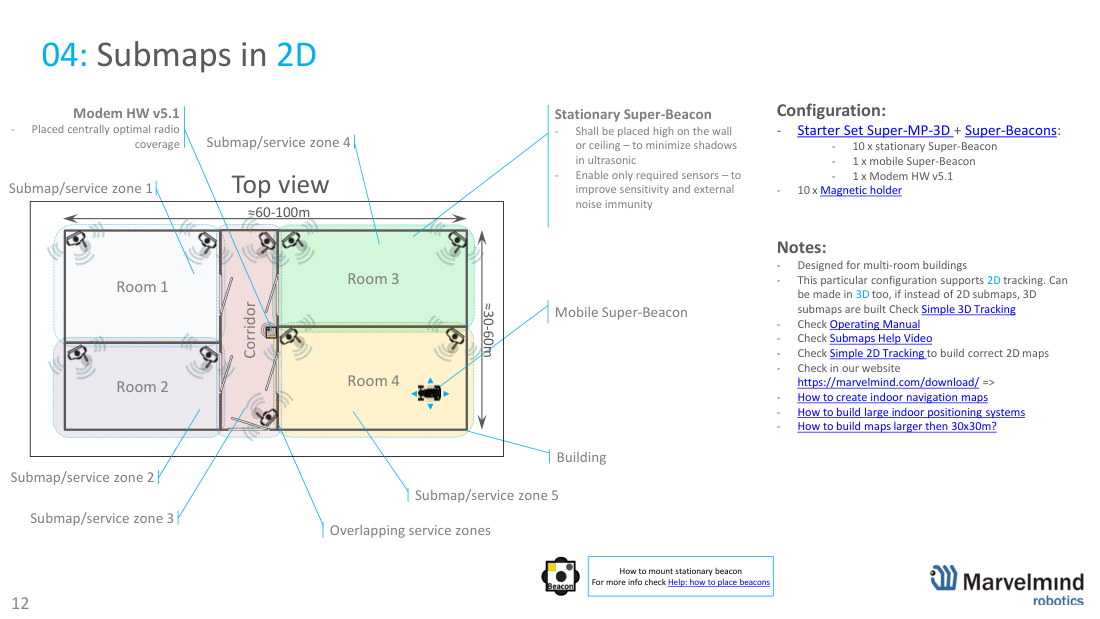
2D子地图 ,适用于多房间建筑(约30-100米)。每个房间/区域是一个子地图,服务区相互重叠,移动信标在房间之间移动时可平滑切换。也可以使用3D子地图构建3D方案。
配置: 10个固定 Super-Beacon + 1个移动Super-Beacon + 1个 Modem HW v5.1 (放在中央位置以保证无线电覆盖)+ 10个磁吸支架。详见 操作手册、子地图帮助视频以及 大型地图构建相关文章.
05 · 轮式机器人,46×5米
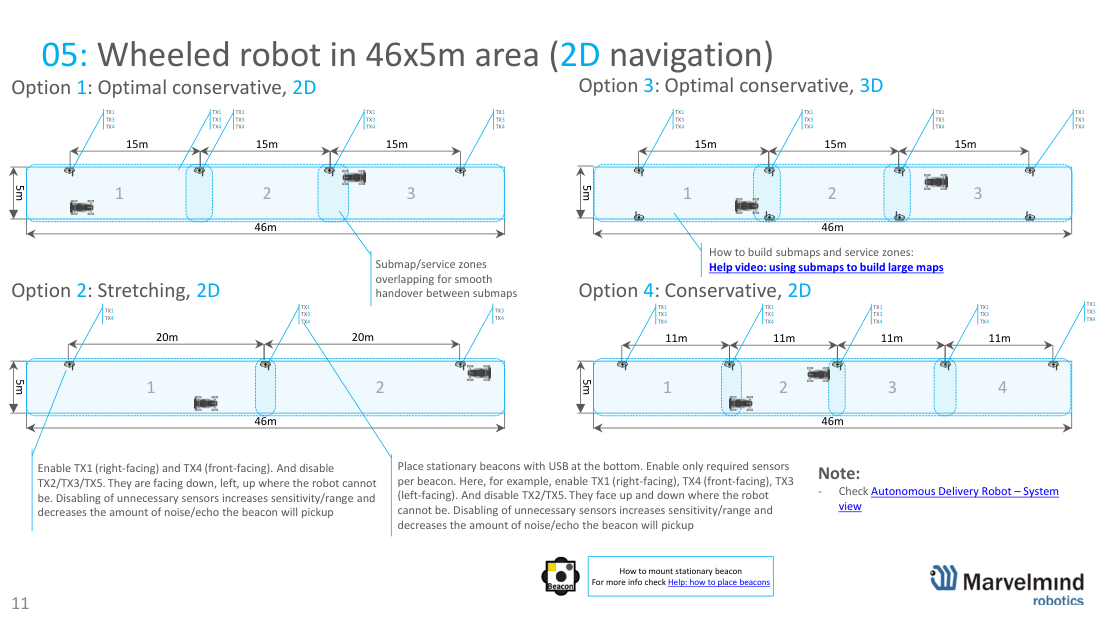
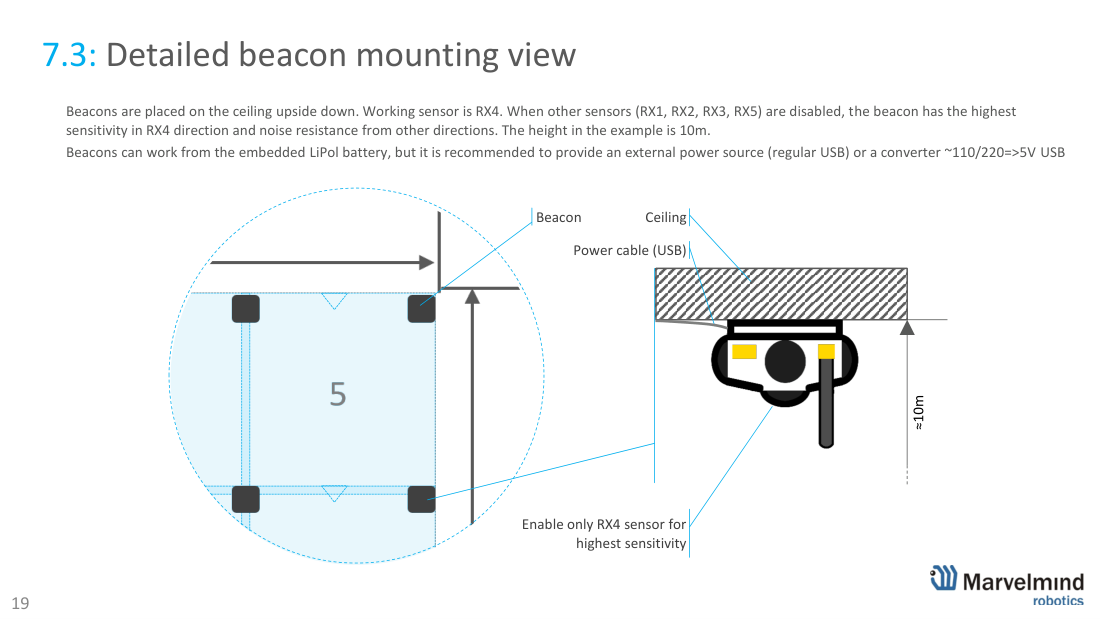
46×5米走廊中的轮式机器人/自主配送机器人(2D导航)。 狭长区域由一串相互重叠的子地图覆盖,实现无缝切换。固定信标安装时USB口朝下,并 只启用朝向工作区域的传感器 (例如TX1朝右、TX4朝前、TX3朝左;禁用朝上/朝下的TX2/TX5):禁用不用的传感器可提高灵敏度/作用距离,并减少噪声/回波。
06 · 商务中心——人员跟踪
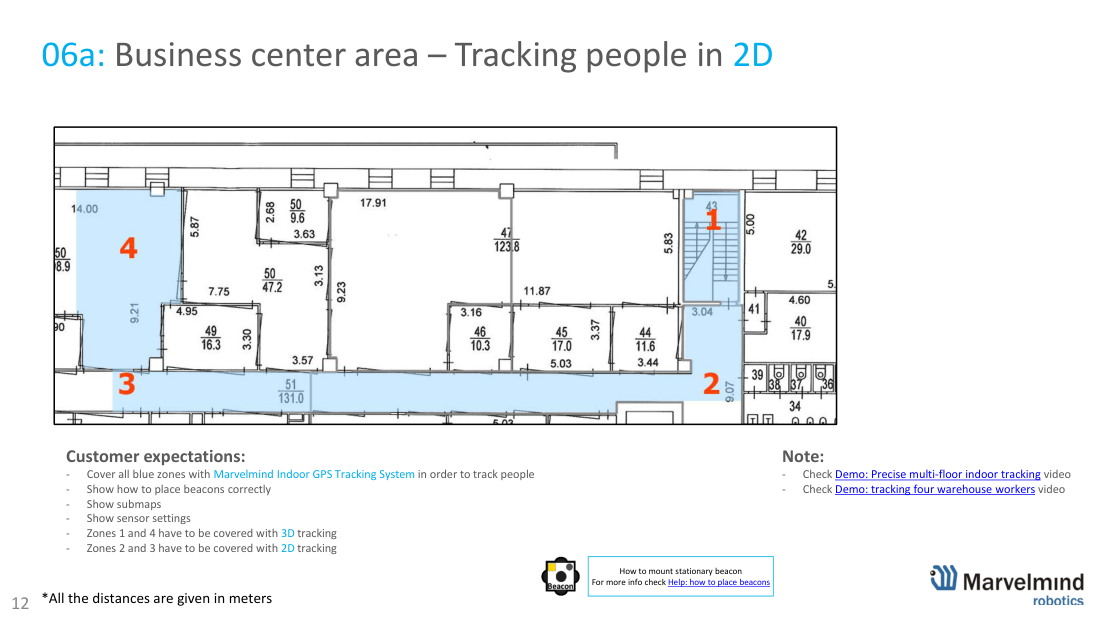
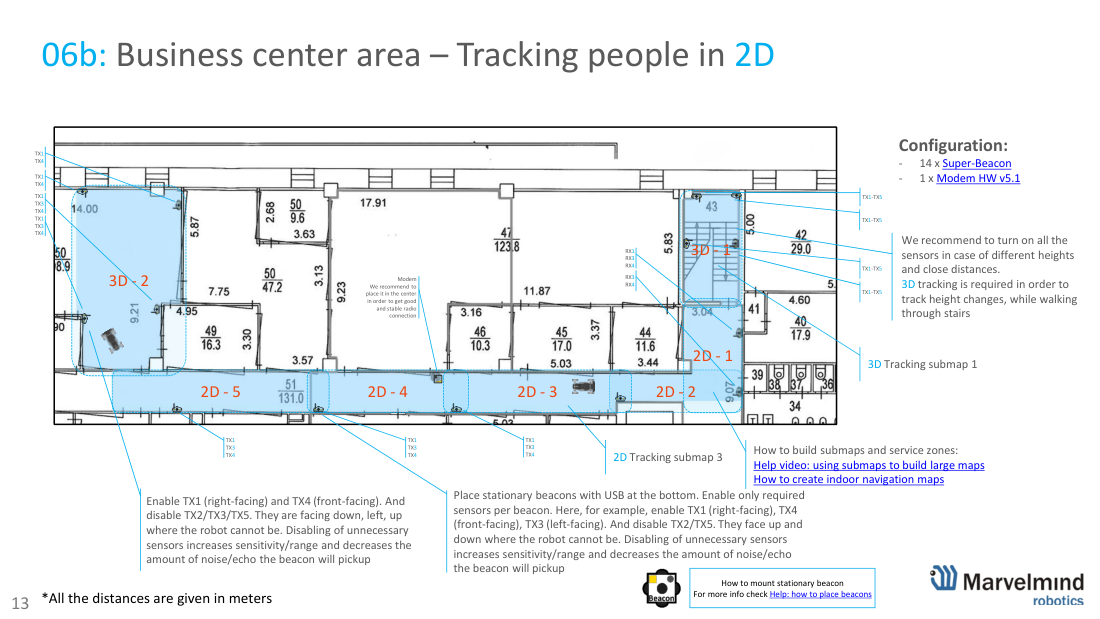
在商务中心/多层建筑中跟踪人员(2D,必要时结合3D)。 覆盖所有需要的区域,正确布置信标,定义子地图并为每个信标设置传感器。可以混合使用2D和3D子地图——例如在楼梯等高度变化的地方使用3D。示例使用14个 Super-Beacon + 1× Modem HW v5.1,调制解调器放在中央位置以保证无线电稳定。参见演示:多楼层室内精确跟踪和仓库工人跟踪。
07 · 使用子地图的100×100米仓库
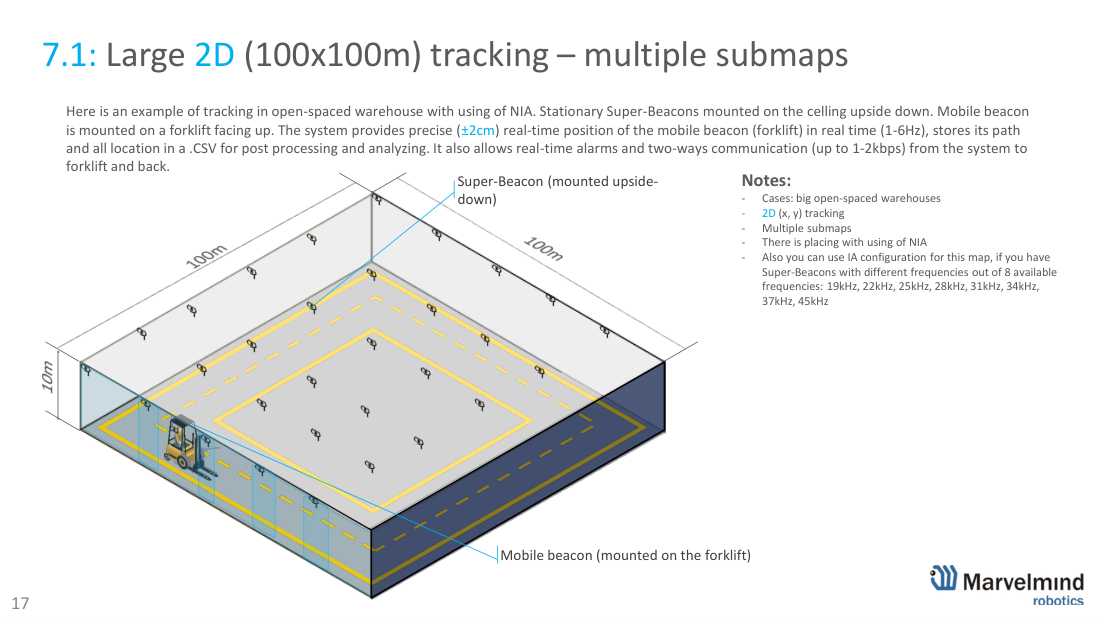
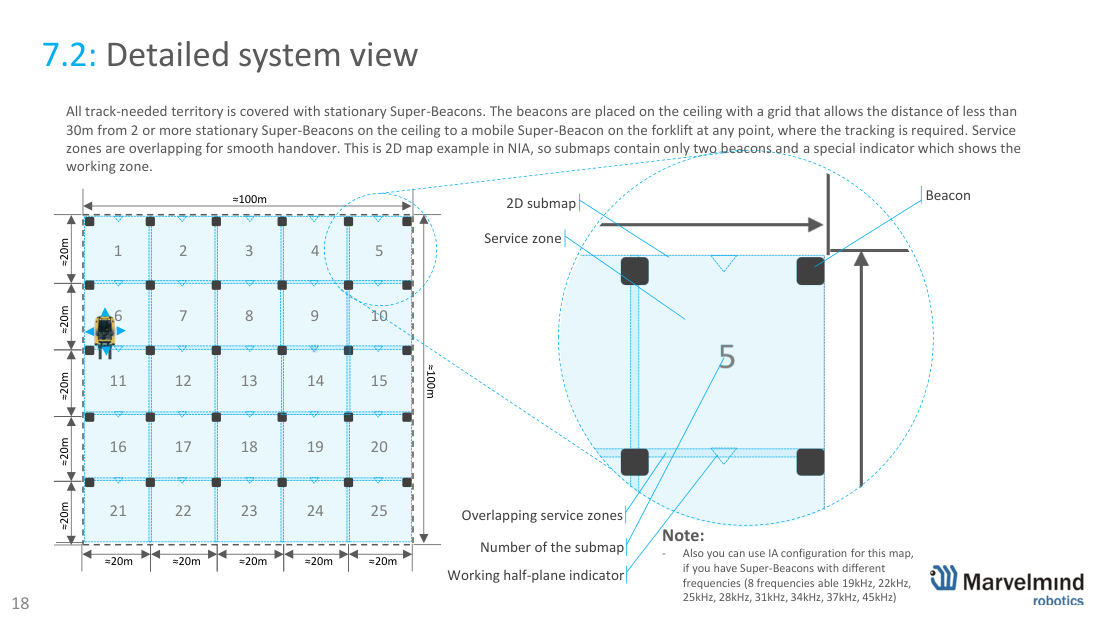
100×100米大型开放式仓库,使用子地图功能(NIA). 固定 Super-Beacon 朝下安装在天花板上;移动信标装在 叉车 上,朝上。系统提供精确(±2厘米)的实时位置(1-6 Hz),把完整路径记录到CSV,并支持实时报警和双向通信。服务区相互重叠,实现平滑切换。下面给出六种布置方案,在信标数量(成本)和稳健性之间权衡——请根据预算和可靠性要求选择。
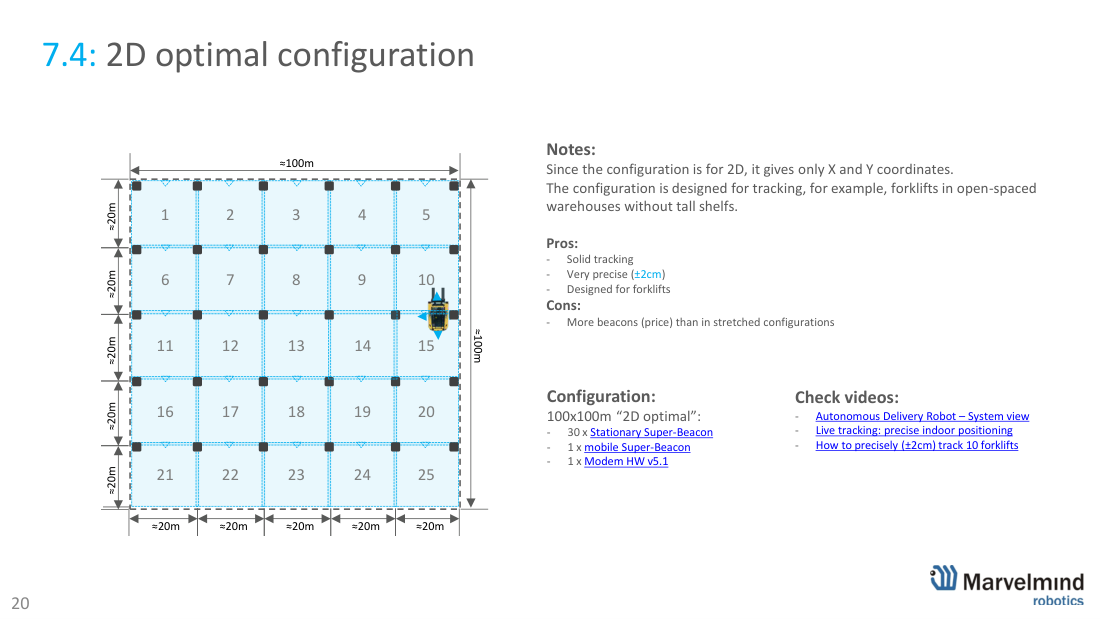
7.4 · 2D推荐方案——30个信标
稳定、非常精确(±2厘米)的2D跟踪,适用于没有高货架的开放式仓库中的叉车。优点:稳健。缺点:信标较多(成本较高)。30个固定Super-Beacon + 1个移动信标 + 1个 Modem HW v5.1.
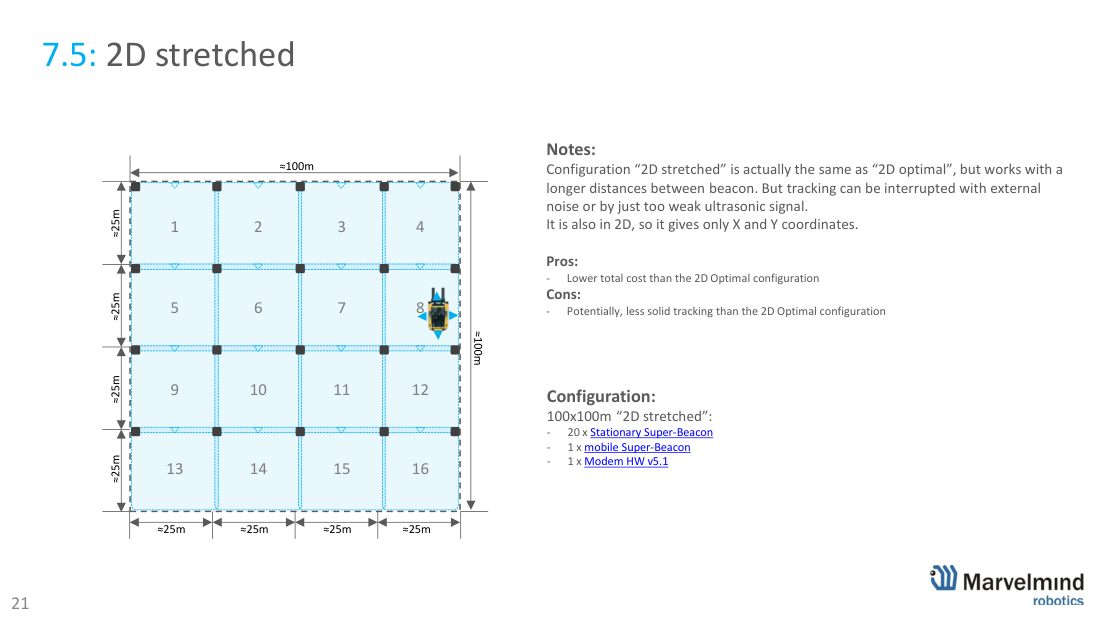
7.5 · 2D加大间距——20个信标
思路相同,信标间距更大——成本更低,稳健性略差(对噪声/弱信号更敏感)。20个固定信标。
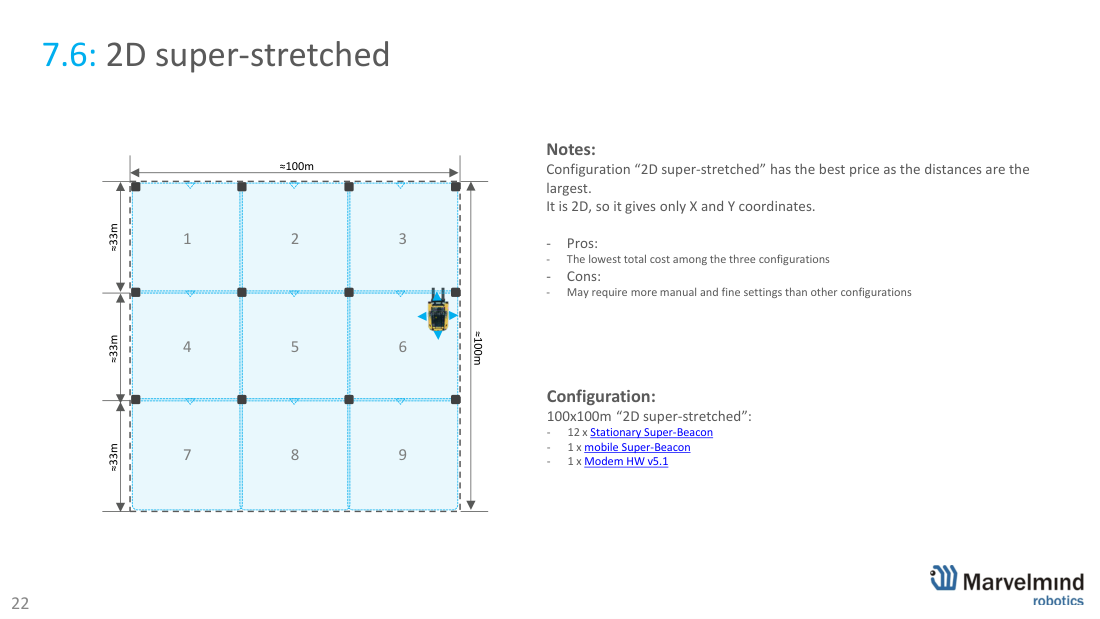
7.6 · 2D超大间距——12个信标
成本进一步降低(间距最大),可能需要更多手动微调。12个固定信标。
7.7 · 3D优化布局——36个信标
性价比均衡的3D(X,Y,Z)布局,带3+1冗余——适用于叉车 和 无人机。36个固定信标。
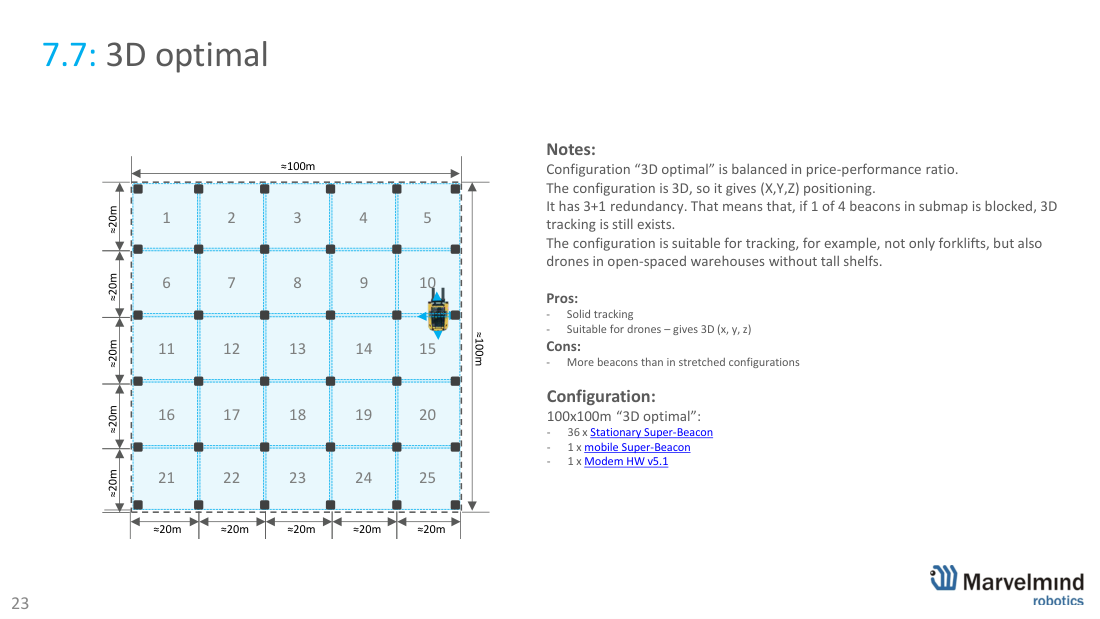
7.8 · 3D大间距布局——25个信标
成本低于3D优化布局,但设置更复杂。25个固定信标,3+1冗余。
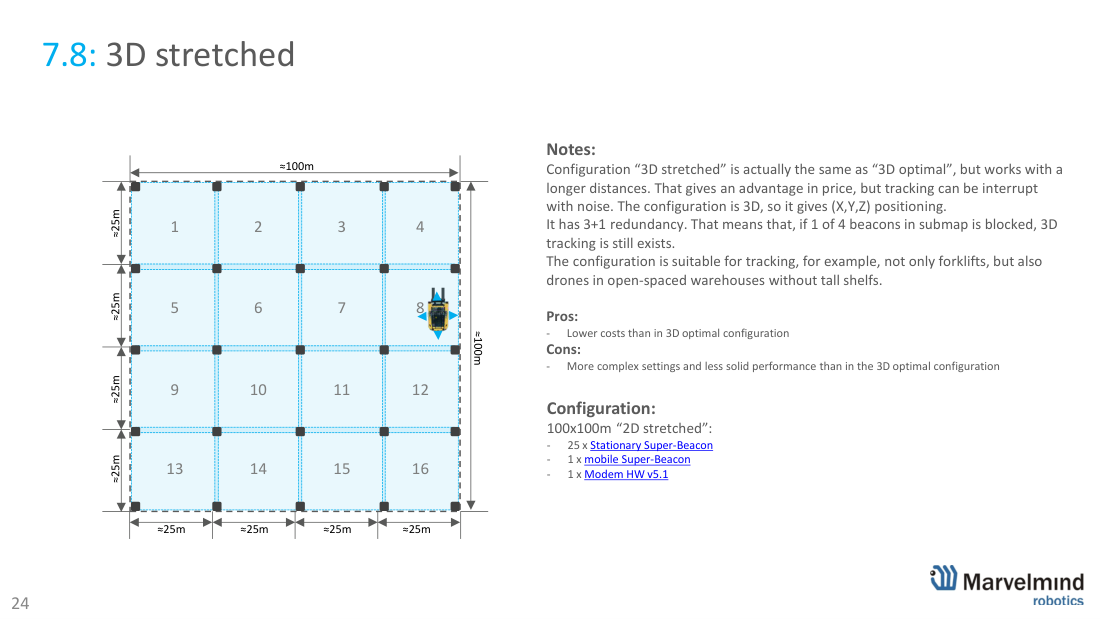
7.9 · 3D超大间距布局——16个信标
成本更低的3D布局(间距最大),主要面向未来的硬件/软件;3+1冗余。16个固定信标。
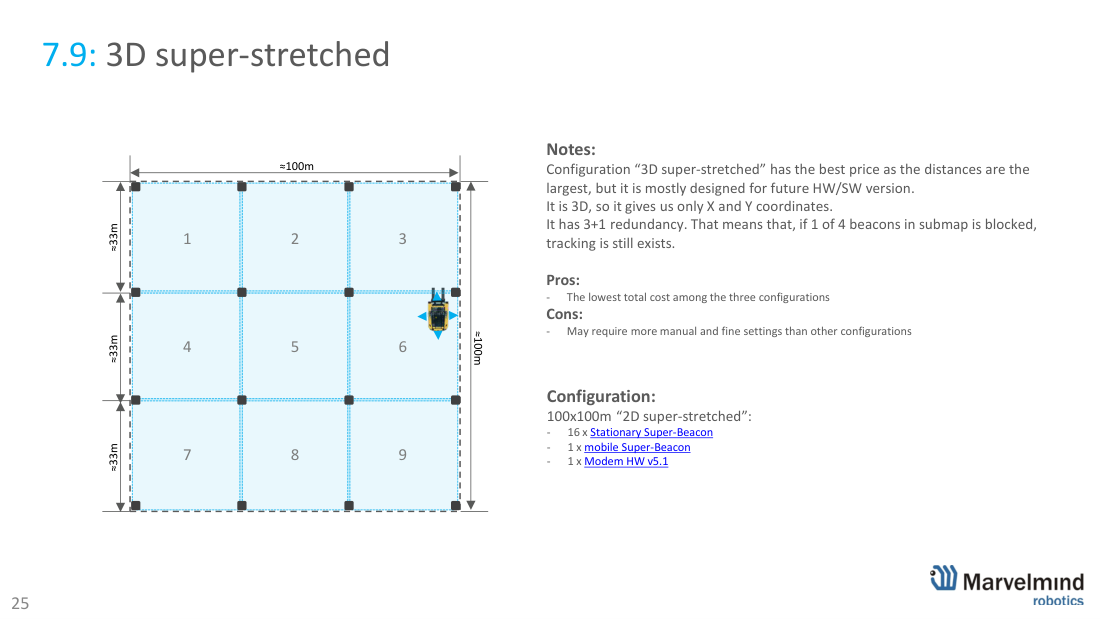
相关视频:自主配送机器人系统视图、精确室内定位实况演示,以及如何精确跟踪10台叉车。
08 · 完全重叠的子地图(IA, 2D)
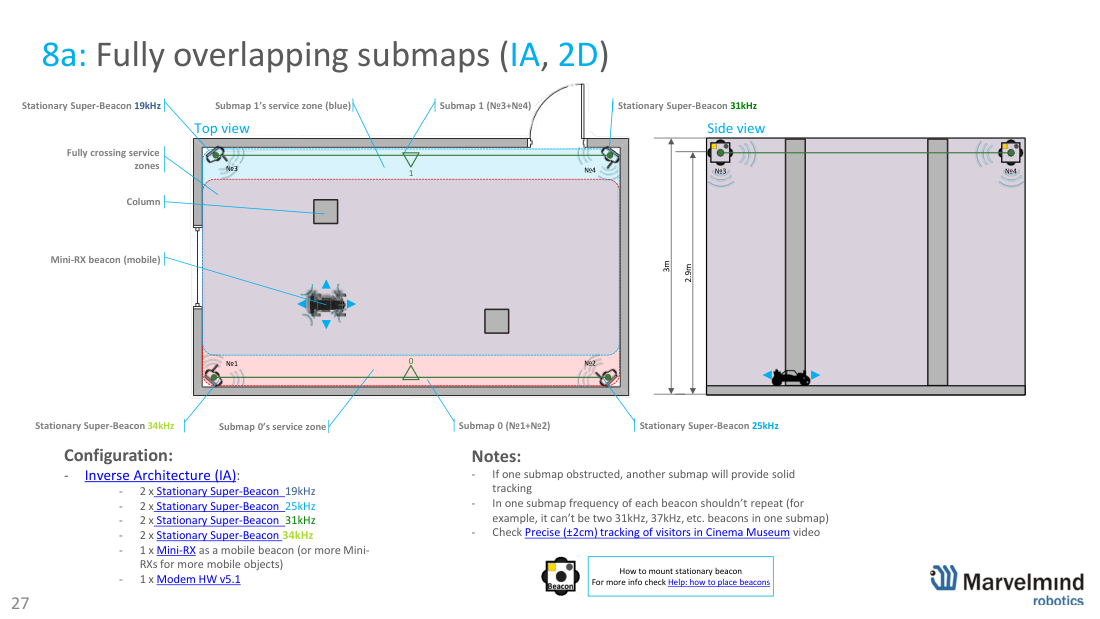
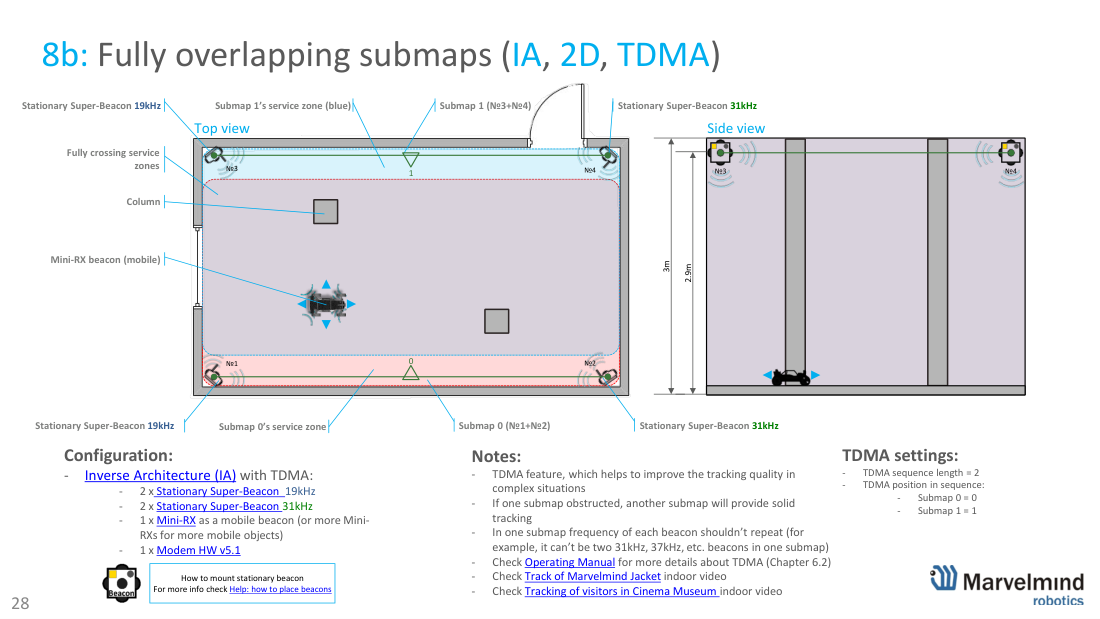
反向架构下完全重叠的子地图(IA). 两个子地图完全交叠:其中一个被遮挡(例如被柱子挡住)时,另一个仍能稳定跟踪。同一子地图内,任意两个信标不得使用相同频率。 8a 使用8个固定 Super-Beacon (19/25/31/34 kHz,两两成对)+ 1个 Mini-RX 移动信标 + 1个 Modem HW v5.1. 8b 增加 TDMA (序列长度为2),在复杂场景下效果更好——参见 操作手册 第6.2章。
09 · 房间+走廊(IA)
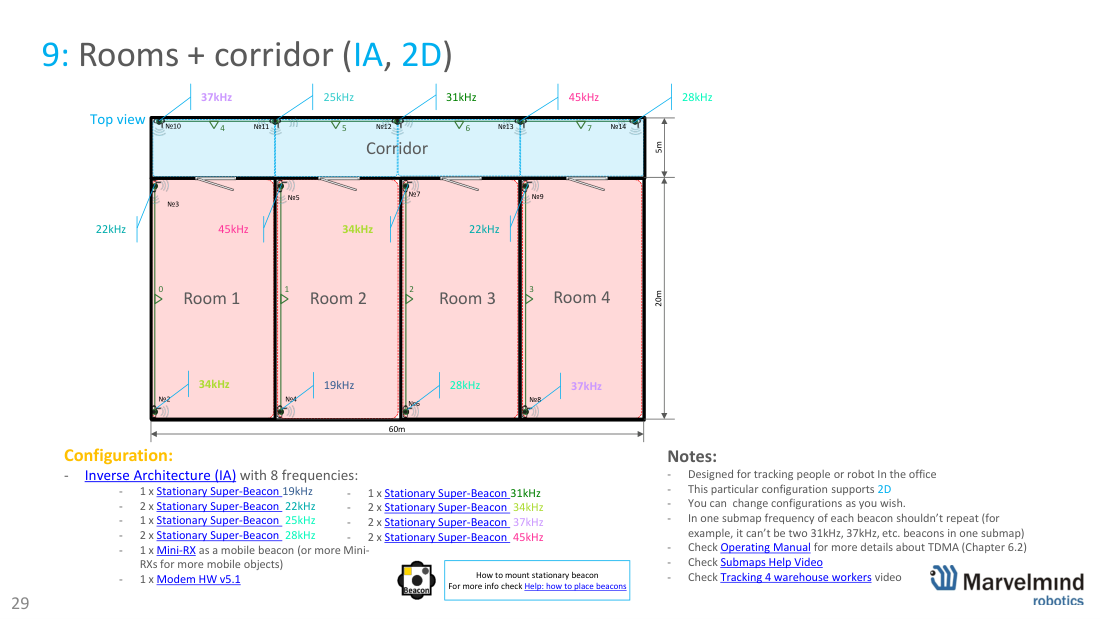
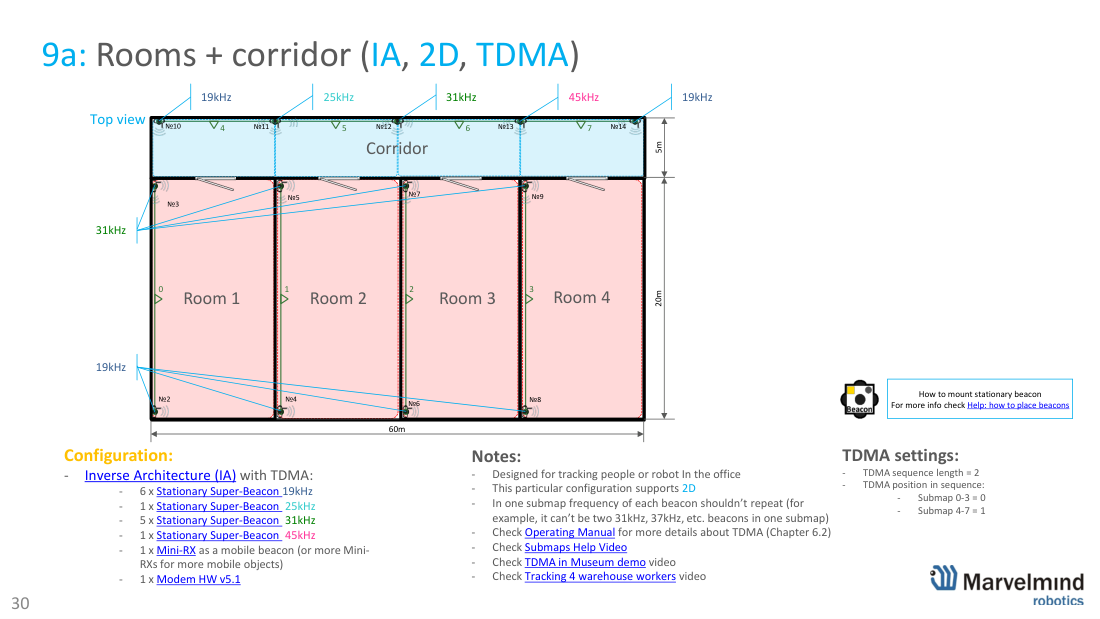
房间+走廊(IA, 2D) ,用于在办公室(约60×20米)内跟踪人员或机器人。每个房间/走廊由 IA 子地图覆盖,共使用8个频率;同一子地图内不重复使用频率。 9a 增加TDMA。示例:多个固定 Super-Beacon ,分布在8个频率上 + 1个 Mini-RX 移动信标 + 1个 Modem HW v5.1.
10 · 带立柱的房间 + 走廊
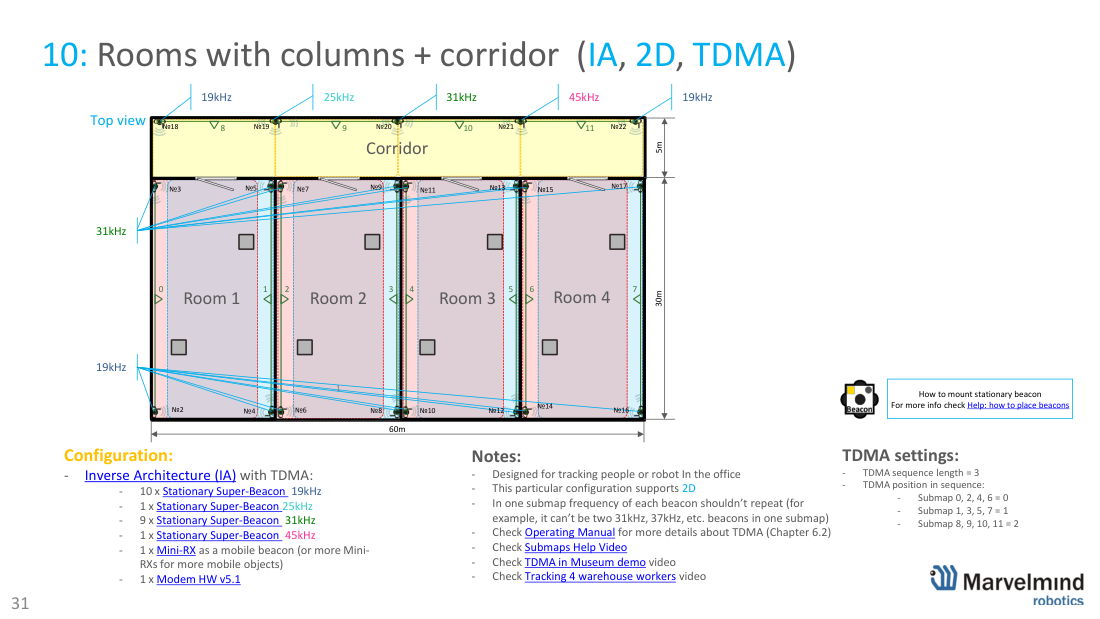
带柱子的房间+走廊(IA,2D,TDMA)。 柱子会造成遮挡,因此采用更密集的重叠子地图和长度为3的TDMA序列,保证跟踪稳定。示例:约60×30米的办公室,使用约22个固定 Super-Beacon + 1× Mini-RX 移动信标 + 1个 Modem HW v5.1.
11 · 1200×25米隧道巡检
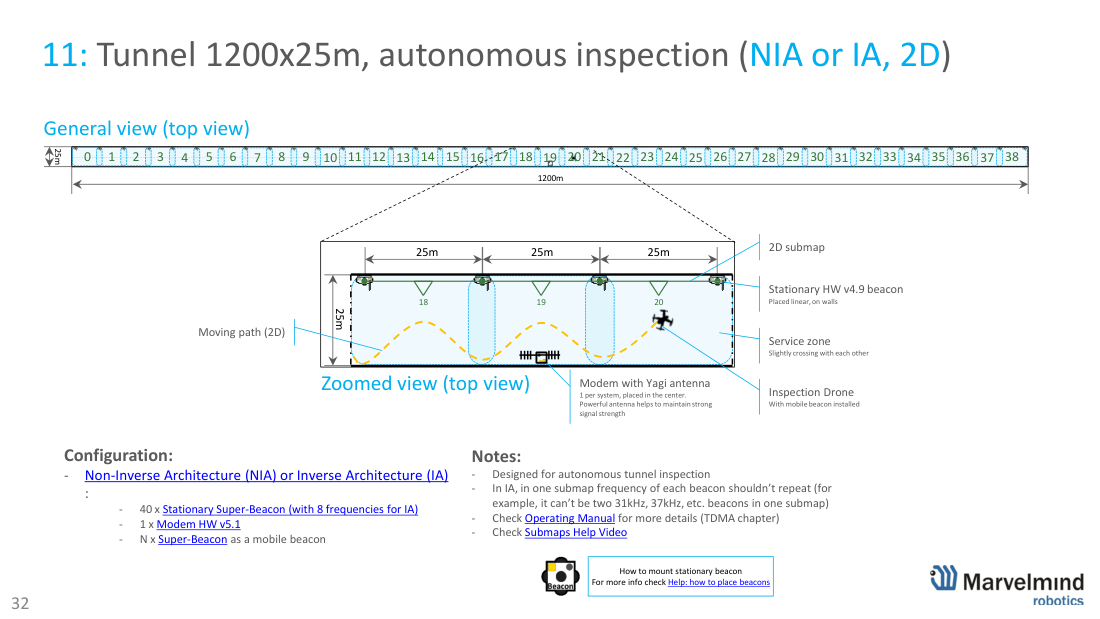
隧道自主巡检,1200×25米(NIA 或 IA, 2D). 固定信标沿墙壁呈直线布置,相邻服务区略有交叠;巡检无人机携带移动信标。 调制解调器 配 八木天线 ,安装在隧道中部,以保证信号强度。约40个固定Super-Beacon + 1个Modem HW v5.1 + N个移动信标。
12 · 降低跟踪延迟
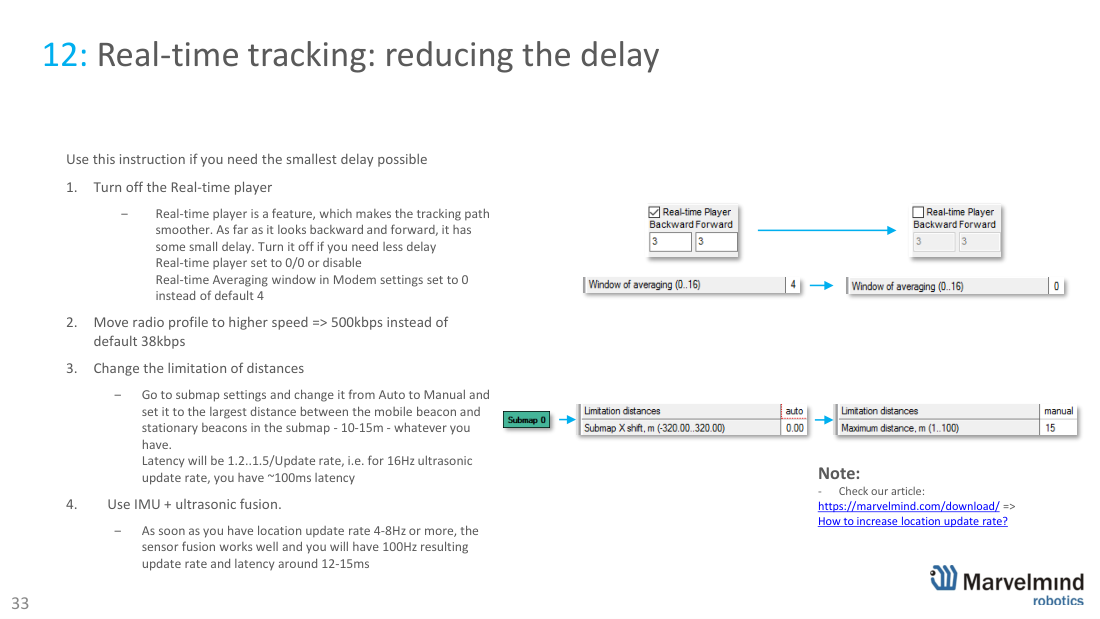
降低延迟 :需要尽可能小的延迟时,(1)关闭Real-time Player(设为0/0;平均窗口设为0);(2)将无线电配置切换为 500 kbps (原为38 kbps);(3)将子地图距离限制设为Manual,取信标间的最大距离(延迟≈1.2-1.5/更新率,例如16 Hz时约100毫秒);(4)使用 IMU+超声波融合 ——在≥4-8 Hz的更新率下,可获得约100 Hz的输出和约12-15毫秒的延迟。参见 如何提高位置更新率?
13 · 无人机Z轴稳定
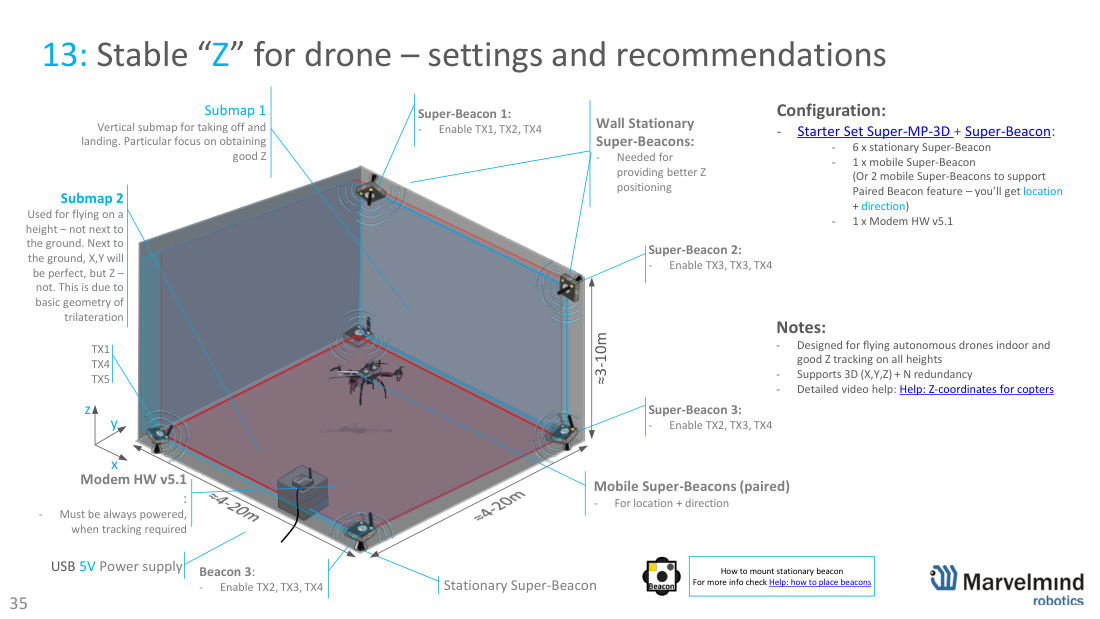
室内自主无人机的稳定“Z”(高度)。 要在各个高度都获得良好的Z值,需要在墙上安装固定 Super-Beacon ,另加一个专用的 垂直子地图 用于起飞/降落(侧重Z),再用第二个子地图负责高空飞行。贴近地面时X、Y很精确,但受三边定位几何关系影响,Z较弱——垂直子地图正好解决这一问题。示例:6个固定 + 1-2个移动Super-Beacon(成对使用2个,可同时获得位置+方向)+ 1个 Modem HW v5.1。参见帮助页面:多旋翼无人机的Z坐标。
14a · 多调制解调器1.5D
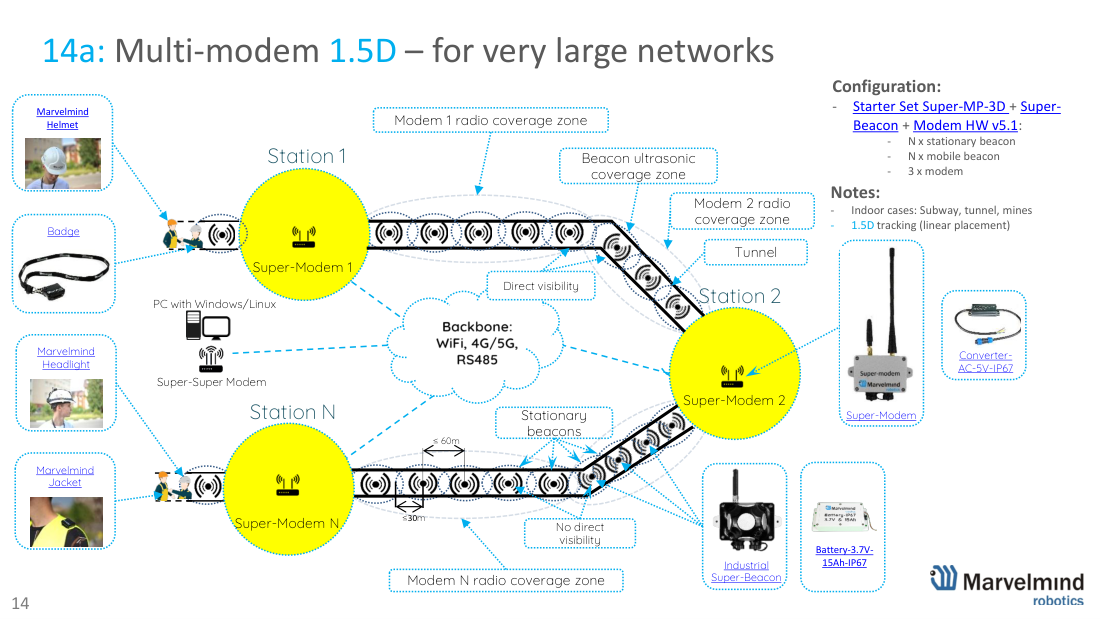
多调制解调器1.5D ,适用于超大型线性网络——地铁、隧道、矿井。多个 Super-Modems 串联(Super-Modem → Super-Super-Modem → PC),每个覆盖≤60米,因此网络范围可远超单个调制解调器的无线电覆盖范围。适用于 Industrial Super-Beacons, 胸牌 和 IA 可穿戴设备,以及 配件 (电池、转换器),适合永久安装。
14b · Split-Modem(快速目标)
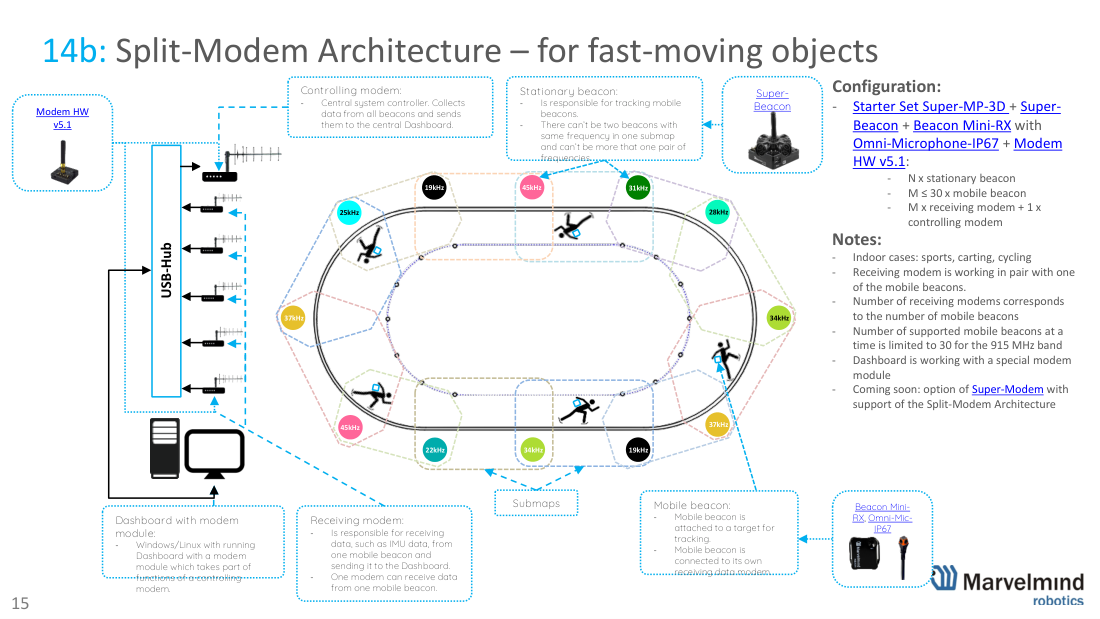
Split-Modem架构 ,适用于快速移动的目标(体育运动、卡丁车、自行车)。由一个主控调制解调器收集数据并与Dashboard通信;每个移动信标配一个专用的接收 调制解调器 ,用于低延迟传输IMU数据。在915 MHz频段上可支持多达30个移动信标。使用 Super-Beacon 和 Mini-RX 配 Omni-Microphone-IP67.
15 · 30×30米区域分步指南
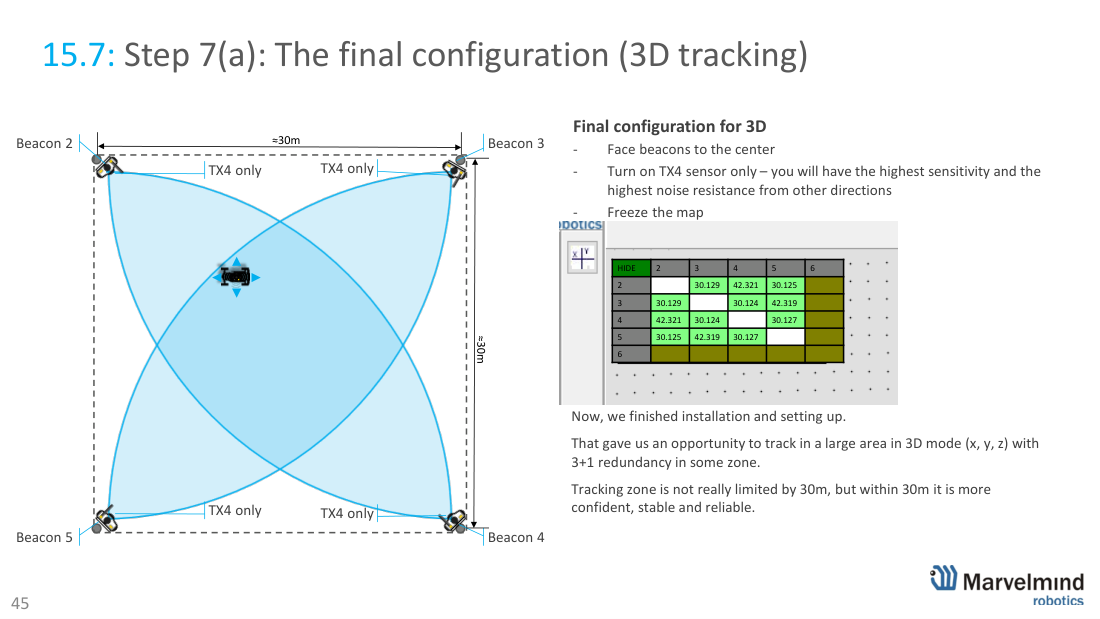
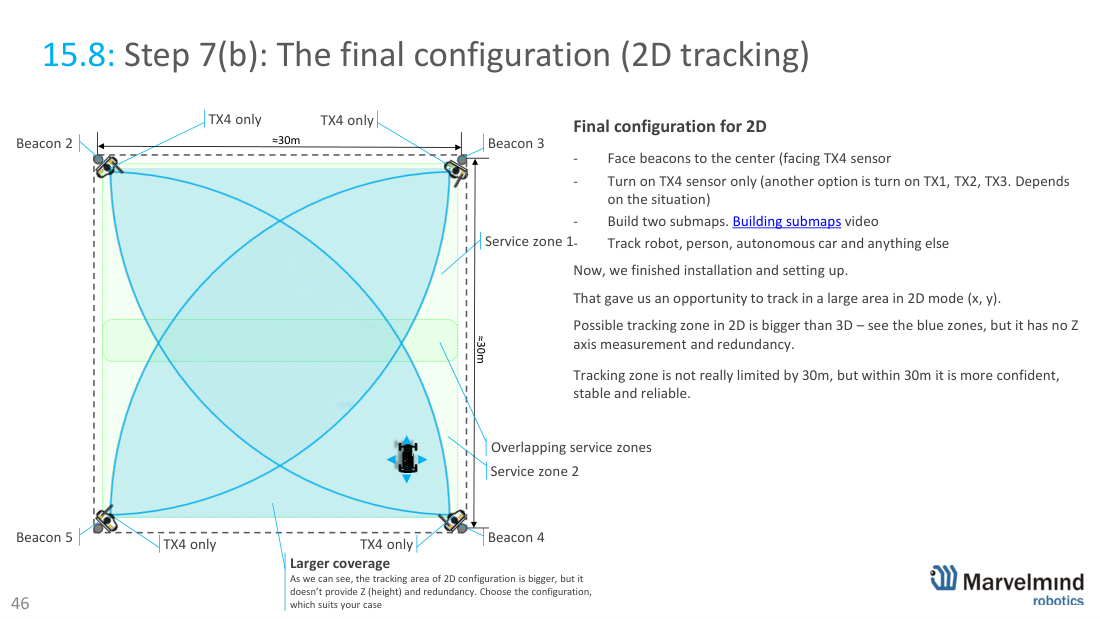
覆盖30×30米开阔区域——完整分步指南。 可选2D(X,Y)或带3+1冗余的3D(X,Y,Z):移动信标必须能被≥3个固定信标“看到”(冗余配置需4个,即使一个信标被遮挡,跟踪也不会中断)。 配置: 4个固定 Super-Beacon (不同频率)+ 1个移动信标 + 1个 Modem HW v5.1 + 4× Omni-Microphone-IP67 (推荐)。
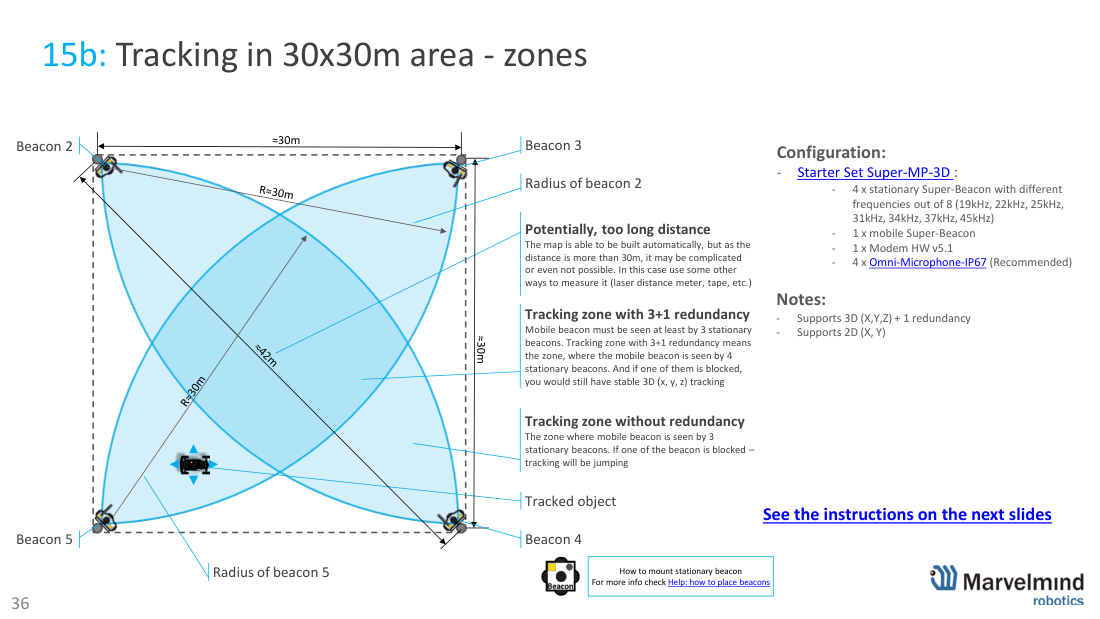
由于30米已超出自动测距的舒适范围,需要逐对构建距离图:让两个信标相互朝向(仅限TX4),将periods设为50,提高距离限制(约45米),然后 冻结这对信标的距离 (右键单击距离单元格 → Freeze distance for pair)。对信标对(2,3)、(3,4)、(4,5)、(2,5)、(2,4)、(3,5)重复上述操作。难以自动测量的距离,可用激光测距仪或卷尺测量后手动输入。
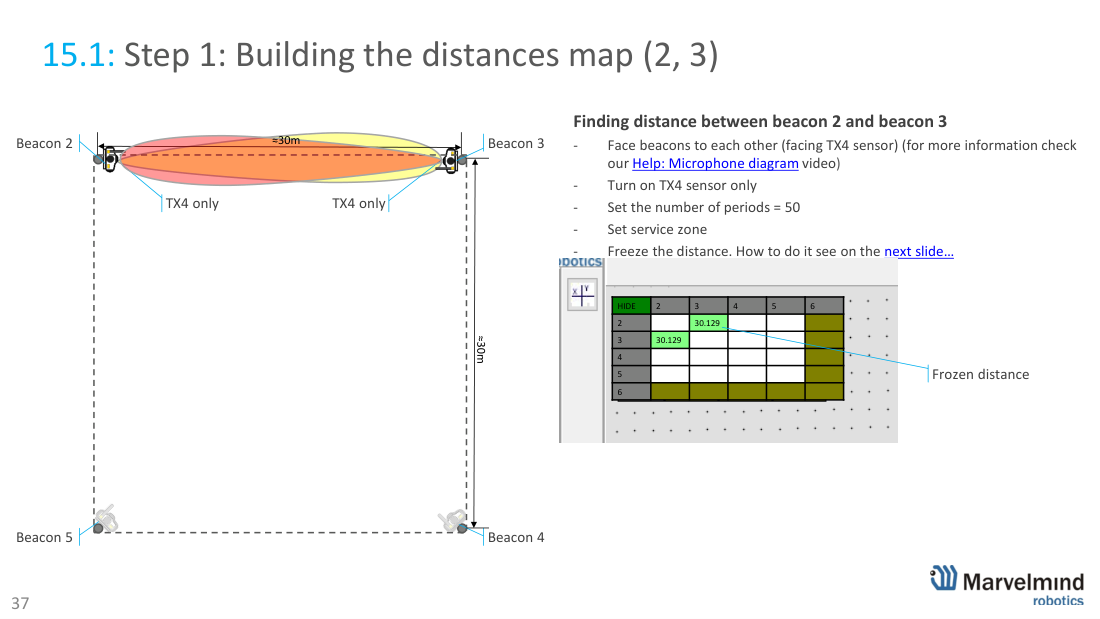
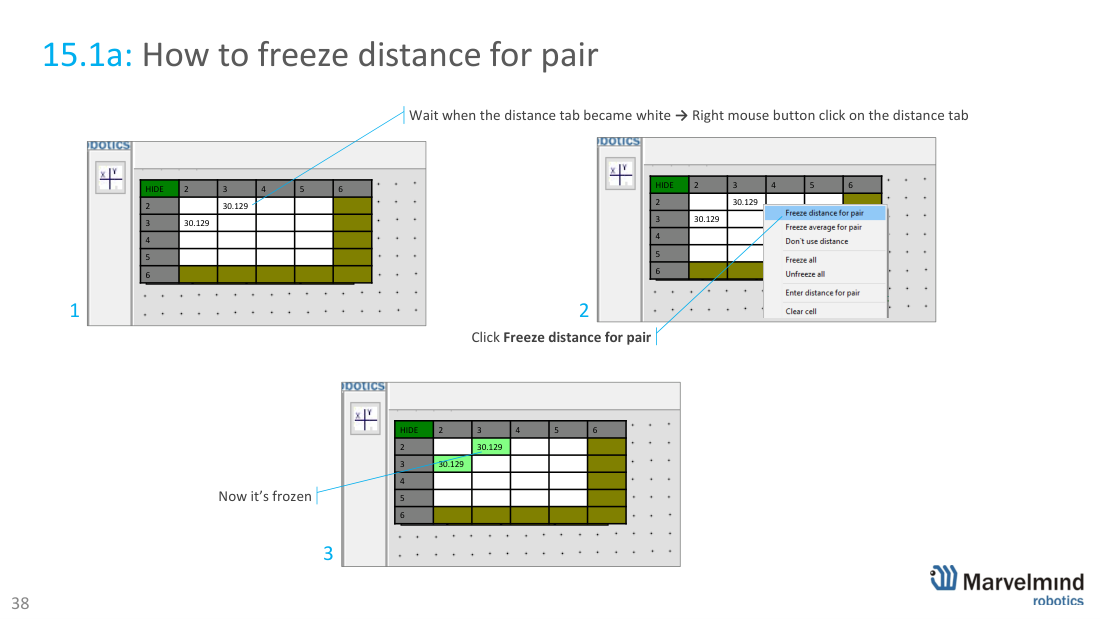
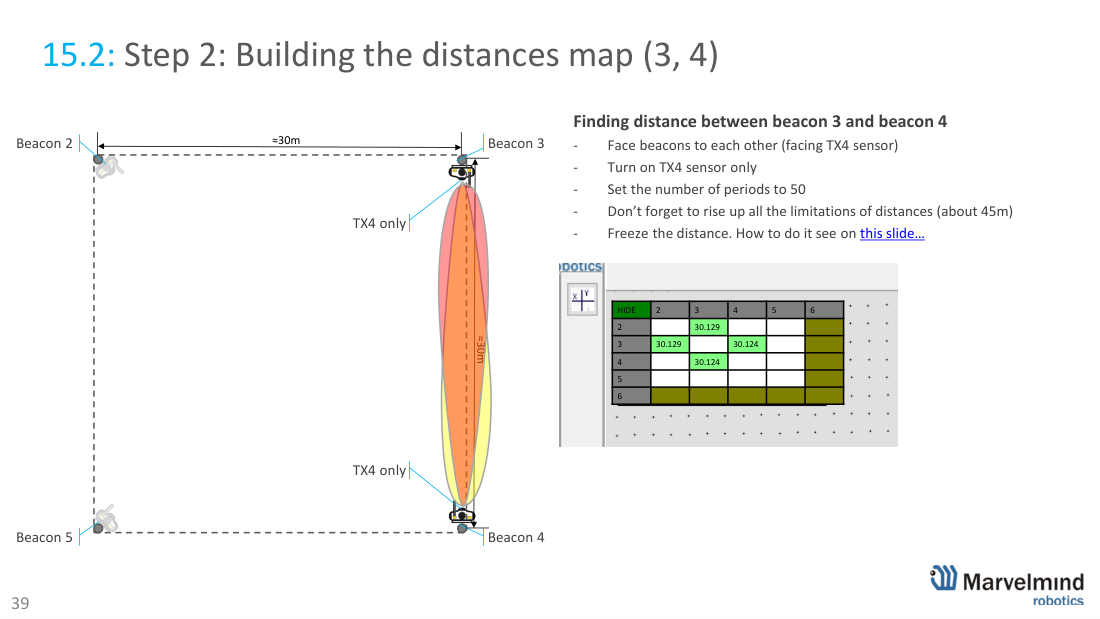
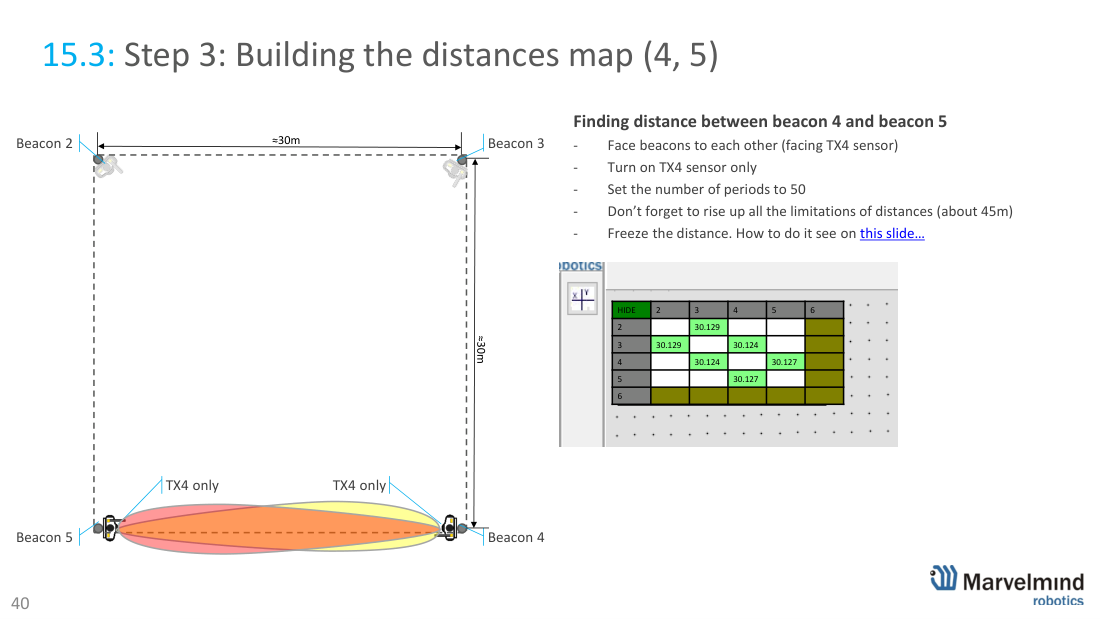
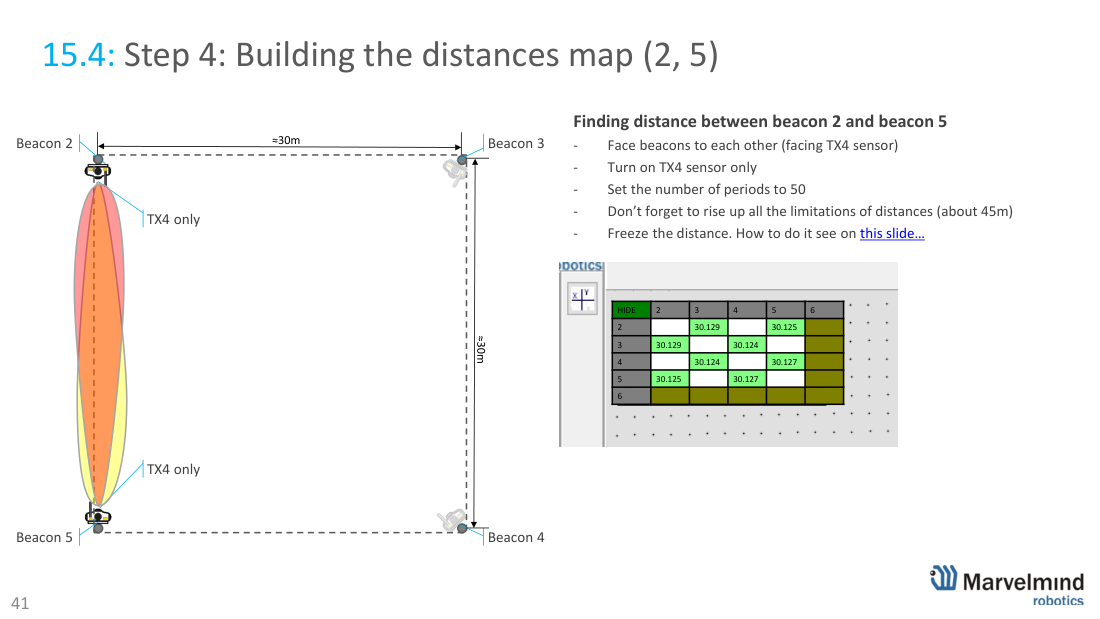
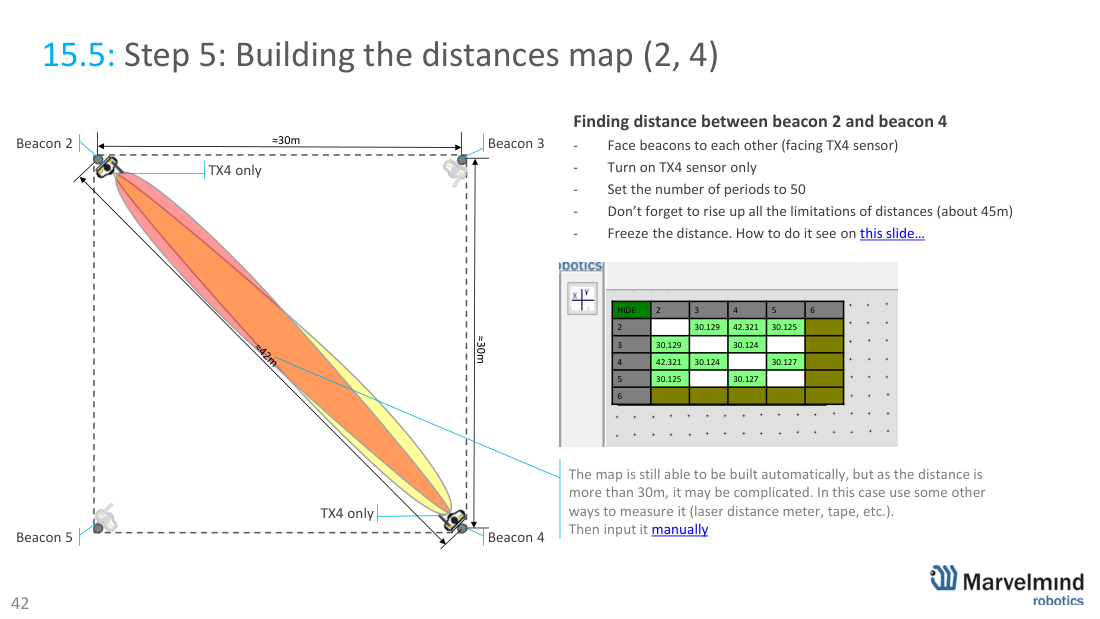
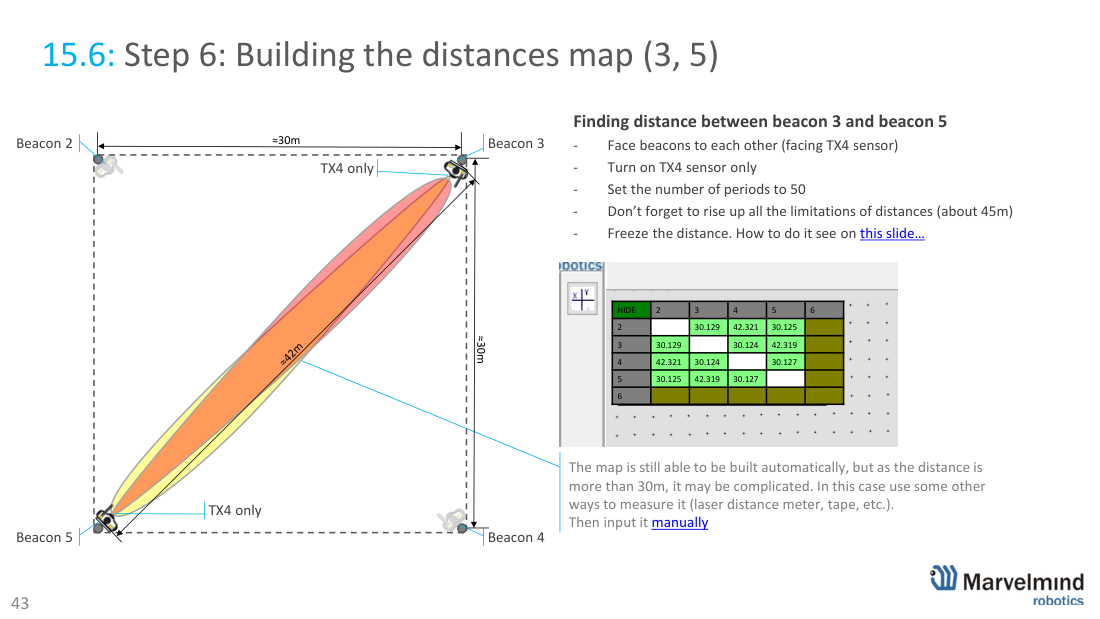
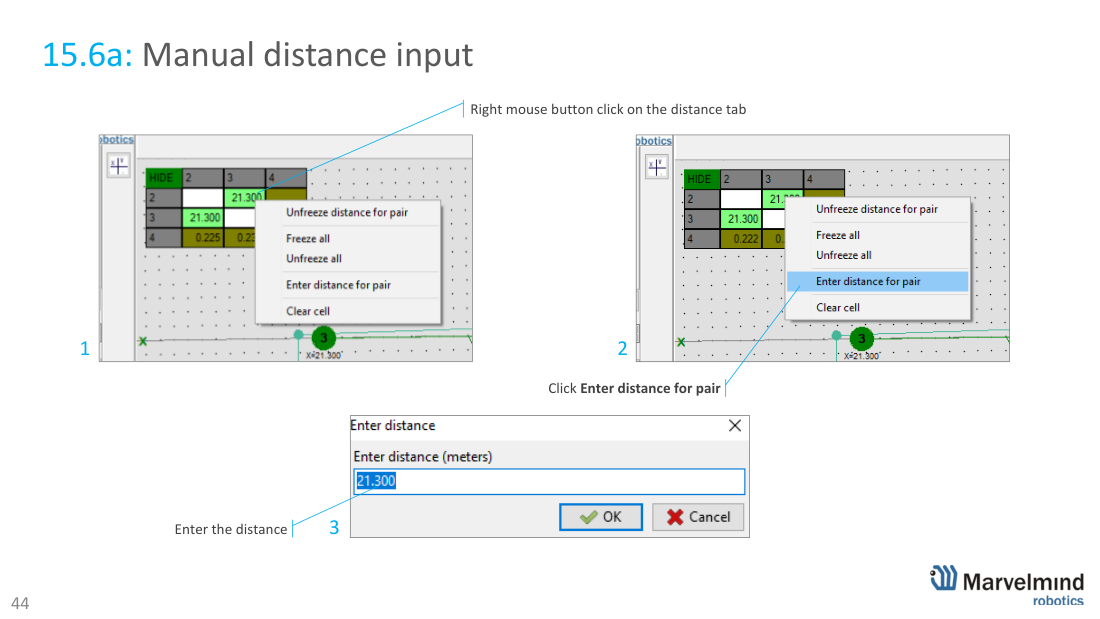
最终配置: 将所有信标朝向中心(仅限TX4),然后冻结地图。3D提供X、Y、Z及3+1冗余;2D覆盖面积更大(无Z,无冗余)。跟踪距离并非严格限于30米,但在30米以内更稳定。
16 · 旧版入门套件HW v4.9
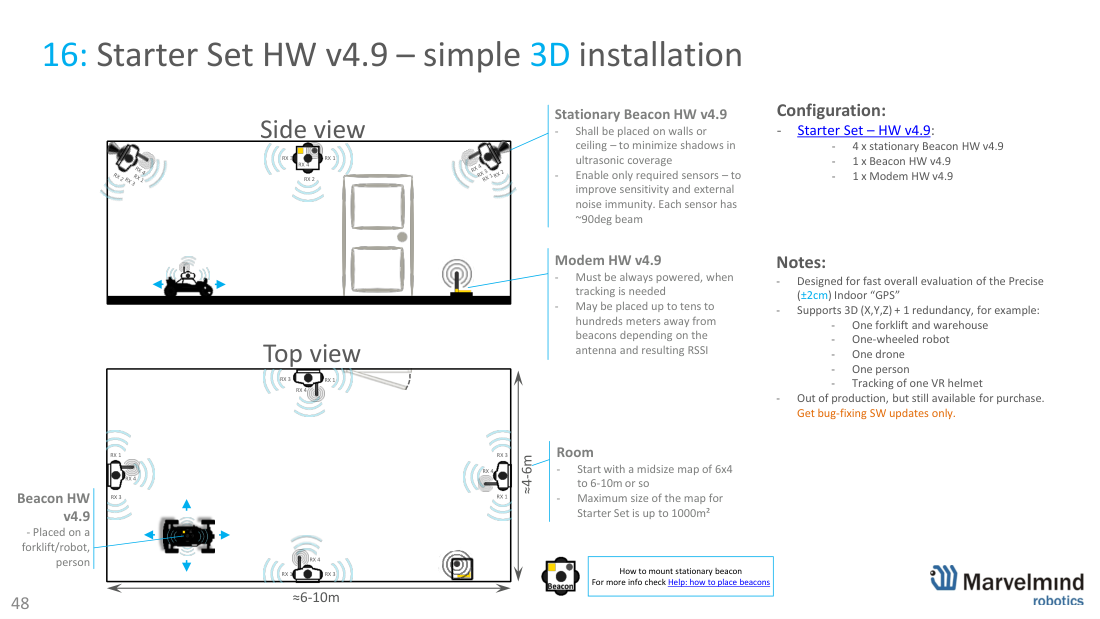
旧款:HW v4.9入门套件——简易3D安装。 上一代入门套件(4个固定 + 1个移动Beacon HW v4.9 + Modem HW v4.9),用于快速评估3D定位。 已停产,但仍可购买;仅提供修复缺陷的软件更新。 新项目请选用当前的 Super-MP-3D 入门套件.
17 · 联系与支持
需要帮助规划您场地的信标布置? Marvelmind帮助页面 · Marvelmind YouTube频道 · 常见问题 · 电子邮件 info@marvelmind.com。准备下单?请查看 信标, 调制解调器 和 全部商品 (标有价格)。
官方资料: 安装布置手册(PDF) · 操作手册(PDF) · 全部下载.