
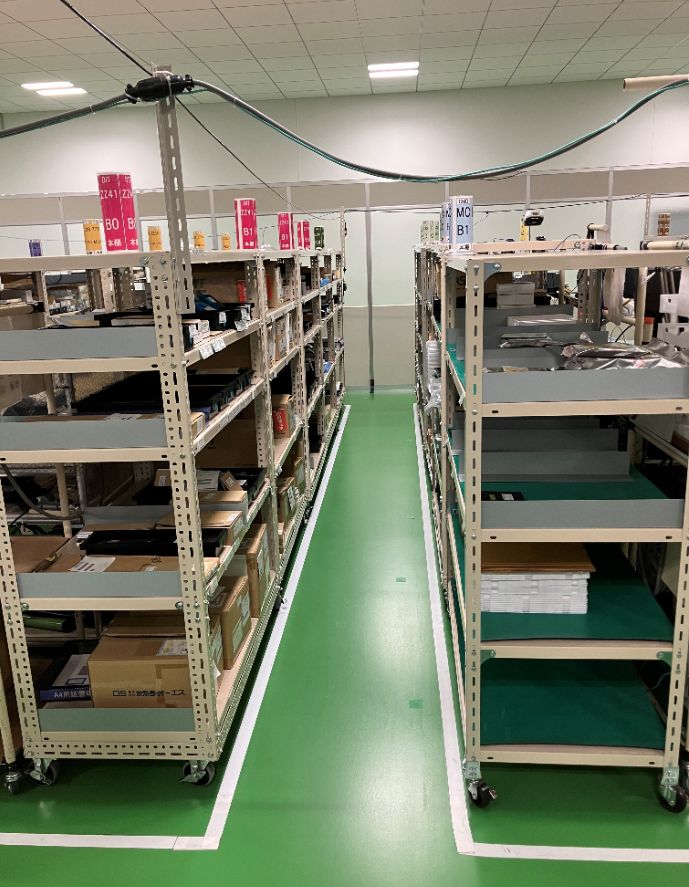
窄通道中的跟踪很常见,但也并不简单:
- 实际上,这已经不是2D跟踪了,而是1D跟踪(沿通道方向),或1.5D跟踪(沿通道方向加左侧或右侧货架),或2.5D跟踪(沿通道方向、左侧或右侧货架,以及货架层——Z坐标)
- 请看下面的视频。当您越来越靠近固定信标之间的连线,也就是通道越来越窄时,Y坐标的精度会越来越差,而X坐标的精度依然很高,也就是说,实际上您得到的是1D跟踪
- 由于常规方法可能效果不佳,窄通道中的跟踪必须考虑特殊的方案
问题与挑战
- 一切都围绕视距展开: 精确室内定位必须保证视距
- 由于超声波(或UWB、光学信号)穿过货架后不足以用于定位,每条通道都必须单独覆盖室内跟踪
- 由于通道很窄、排列密集且数量很多,这带来了额外的困难:直接的超声波信号穿过货架后不足以用于定位,但(遗憾的是)足以干扰平行通道中的跟踪
- 由于通道众多,需要在相对较小的面积(平方米或平方英尺)内布置许多信标。方案的最终成本更多地取决于区域的复杂程度,而不是其面积大小
- 如果区域很小,但使用了很多信标,并且需要在 IA(中文)中跟踪,就会出现另一个复杂问题——超声波频率复用。由于只有8种 超声波频率,而它们对于较大的区域(例如仓库)通常绰绰有余——在50–100米外需要复用频率时,超声波已经充分衰减,可以放心复用。而在有窄通道的狭小密集区域,或者在 小型博物馆(YouTube)中,您必须:a)布置信标,使其不朝着同频率的其他信标发射;b)禁用不需要、但可能对相邻 子地图造成不必要干扰的换能器;c)把信标放低一些——放在货架后面——形成阴影,并在许多方面更精确地搭建系统。当然,您也可以随时使用TDMA。不过,这会导致有效位置更新率降低;如果位置更新率太低,而移动对象相对于该更新率移动得太快,切换也会更困难。办法总是有的,但可能需要更多关注、更多工作量以及对系统更深入的理解
解决方案与建议
1)在货架上方跟踪:
- 例如,如果您有一台扫描机器人,可以把固定信标安装在天花板上,在机器人上装一根杆子,在杆上放置1–2个 Omni-Microphones 以获得位置 + 方向,让麦克风高于货架——这样就能得到一个基础、经济,同时又可靠、精确的方案。2D跟踪示例请参见 安装布置手册(中文)l
- 这将是基础的 2D跟踪(中文)。机器人在货架之间行驶、通道狭窄都没有关系。对于室内定位系统来说,这就是常规的 2D跟踪(中文),只需几个固定 Super-Beacon,就能覆盖1,000平方米的面积
- 因此,完全可以避开这场较量(以及相应的成本)
2)在通道中使用1D跟踪:
- 次优的办法是在窄通道中进行1D跟踪:服务区02a、02b、02c、02d、02e分别对应 信标 n04、n05、n06、n07、n08
- 其他区域则是常规的2D子地图:01、04、03
- 在2D和1D子地图之间设有切换区06
- 这适用于约30米以内的子地图02a–02e。对于更长的距离(30–100 m),建议使用 Super-Beacon 配 Horns 作为固定信标n04–n08,前提是可以使用 NIA(中文) ,例如用于1–4台移动机器人/AMR或叉车
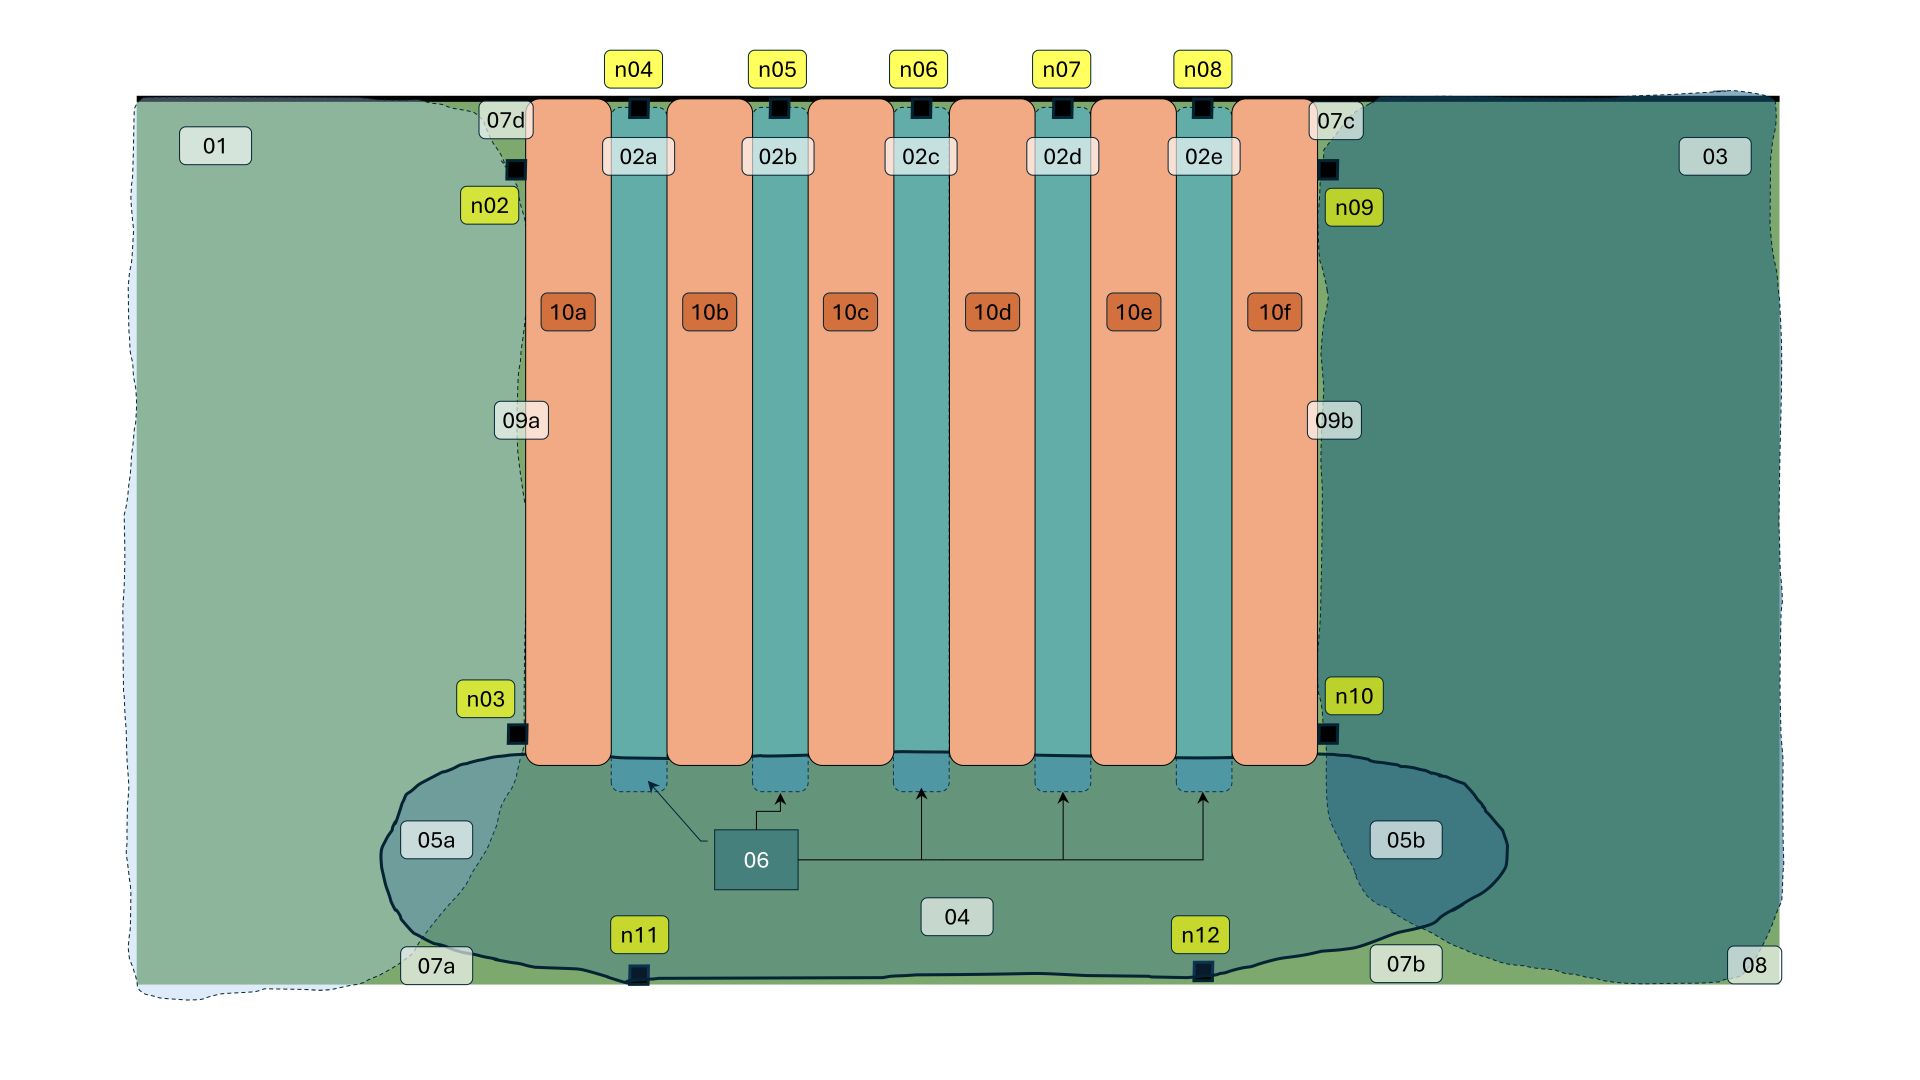
关于上图典型地图的其他基础知识:
- 01, 02, o3, 04 – 服务区(YouTube) ——服务区是每个子地图提供服务(即跟踪移动信标)的区域
- n02–n12 ——移动信标。其类型取决于架构(IA、NIA或MF NIA(中文))。通常是 Super-Beacon 或Industrial Super-Beacon
- 05a, 05b, 06 ——切换区,即服务区之间的重叠部分。设置切换区,并在子地图之间实现平滑的跟踪切换非常重要
- 10a–10f ——货架。请看上面的照片,或一段来自 工厂车间的视频(YouTube)
- A 子地图 是一组信标(每个子地图1到4个;1个信标——1D跟踪;2个信标——2D跟踪;3–4个信标——3D跟踪),在特定服务区内进行跟踪。例如,n02–n03组成一个在服务区01内跟踪的子地图,信标n11–n12组成一个在服务区04内跟踪的子地图
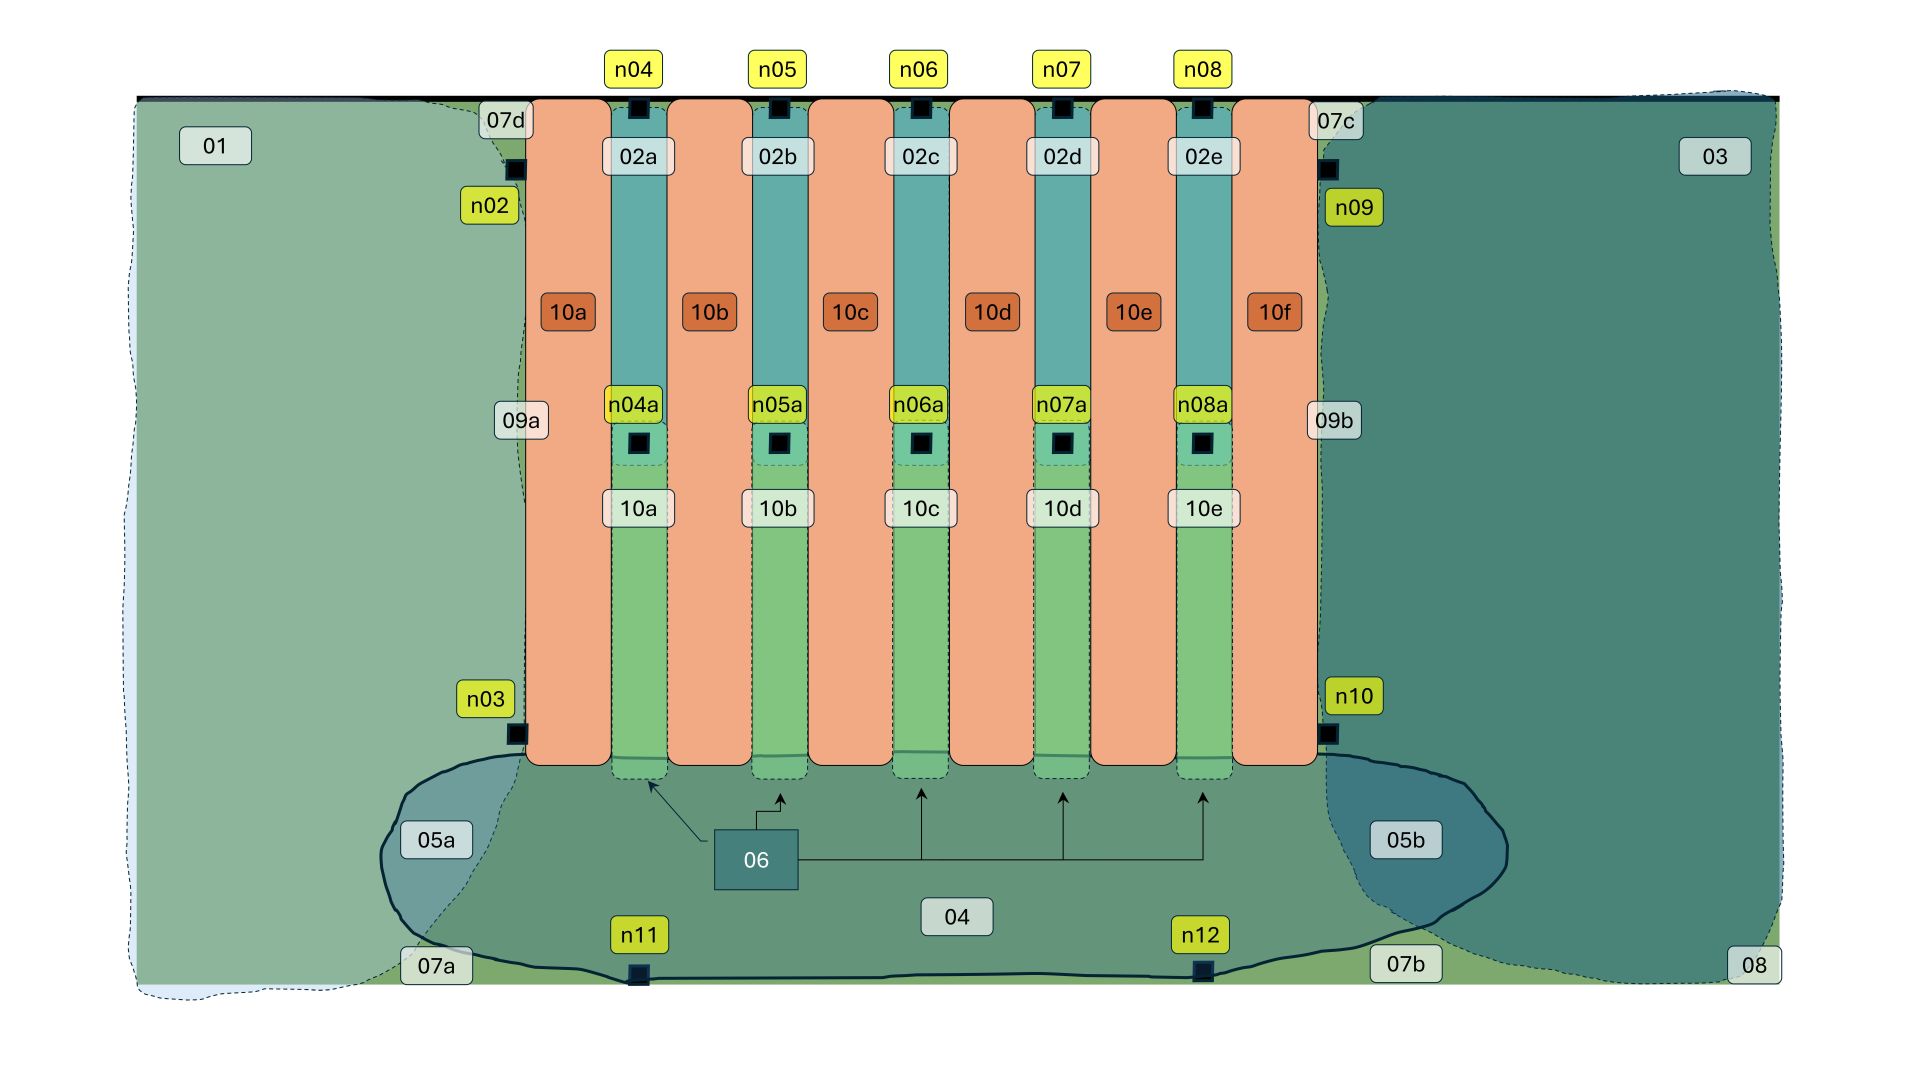
- 下图给出了长而窄的通道的总体布置建议。
- 新增了信标04a–08a,与信标04–08相距约20–25米
- 也新增了子地图10a–10e
- 所有原则都与上图中的地图相同,只是网络元素更多
3)1.5D、2.5D跟踪:
- 对于 1.5D跟踪 ——沿通道的X坐标加一个方向(左侧还是右侧通道)——移动信标采用配对信标配置,您就能知道自己朝向哪一侧
- 对于 2.5D跟踪,建议取决于跟踪的类型。如果要跟踪叉车的货叉,可以在叉车上安装一个“固定”信标,把移动信标装在货叉上。这样就能得到上述的1.5D跟踪,而Z方向的跟踪则由叉车上的“固定”信标获得。当然,相对于墙壁和货架,这个“固定”信标是移动的;而货叉上的移动信标此时相当于静止的,被用作参考
- 2.5D无人机跟踪 也是可以实现的。在这种情况下,高度可以取自无人机的气压计,因为对Z的要求通常不会太高
下面的视频首先展示 1D跟踪 (在走廊中),然后转到 3D跟踪 (在房间中),接着切换回 1D跟踪 (在走廊中),最后切换为 2D垂直跟踪 (在楼梯上)。
4)其他需要注意的重要区域:
地图中某些区域的跟踪更具挑战性,或者精度会比其他区域低得多。这与其说是我们技术的问题,不如说适用于任何使用三边定位的系统。一切都取决于几何关系。我们本可以列出一些复杂的公式,但那会让离开学校太久、三角函数已经生疏的人(包括我在内 :-))感到困惑。不过,这里有一些实用提示:
- 区域07a–07d:跟踪可能较差,因为该区域离子地图04的信标连线(信标n11和n12)太近。更多内容请看视频: 固定信标之间基线极短时的跟踪(YouTube)。但这种情况下更糟,因为夹角非常窄,甚至接近于零,而且距离的动态范围可能非常不利:离n11太近,或离n12太远。通常,在IA中使用不相邻的超声波频率时(例如25k和31k,或19k和45k),距离的动态范围不应超过10。对于相邻频率,对距离动态范围的要求更严格——1:3,即从n12到移动信标的距离不得超过到信标n11距离的3倍。否则,信标n11的频率太接近、信号又太强(因为物理距离近),可能会压垮移动信标的滤波器,使其无法很好地听到较远的信标n12;准确地说,是无法区分n12的真实信号与信标n11泄漏过来的信号(因为频率接近,又因为物理距离太近而信号太强)
- 区域09a–09b: 超宽基线跟踪及其对X和Y精度的影响(YouTube)。实用建议很简单:为稳妥起见,信标n02和n03的连线与移动信标之间的夹角应至少保持20度。这并没有明确的界限。您可以更靠近连线,系统仍然能跟踪,但越接近连线,精度下降得越多