
首页 » Holybro X500无人机 + PixHawk 6c + PX4 + Marvelmind集成基本提示
Holybro X500无人机 + PixHawk 6c + PX4 + Marvelmind集成基本提示
一位客户分享了成果,我们将其分享给您,帮助您完成集成
我现在已将固件更新到7.910。我使用的是PX4 1.14.3。
再次检查接线后,我发现了自己的错误——两根线接反了。
感谢你们的帮助和耐心,PX4现在已经能从MM移动信标接收GPS信号了。目前飞行器已能在空中保持悬停并自主降落,后续还将进行更多测试。
取得这一成功后,我又想试试使用ArduPilot固件能否获得同样的结果。
我从新的ArduCopter 4.5.4开始,完成了基本设置,并按照与PX4固件相同的方式连接了移动信标。移动信标仍在发送ublox信号,但AP没有识别到任何GPS或罗盘。
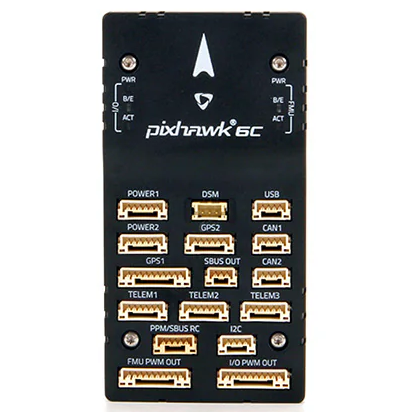
配置
- Holybro X500无人机
- Pixhawk 6C
- PX4 1.14.3
- Marvelmind软件包 v7.910
- 4 x Super-Beacon 作为固定信标,安装在天花板附近并朝下
- 2 x Super-Beacon 作为移动信标,用于 位置 + 方向(YouTube) ,朝上安装
- 1 x Modem v5.1 作为中央控制器
- NIA
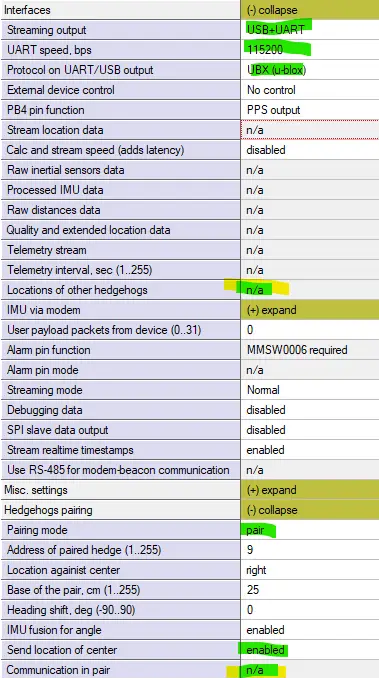
Dashboard中的其他设置
其他相关链接
- PixHawk、PX4、ArduPilot、NMEA0183和uBlox – PixHawk相关链接的主要合集
- 自主无人机 – 无人机主页面
- 客户成功案例:基于PixHawk + ArduPilot的室内无人机自主飞行
- 每架无人机需要多少个移动信标?
- 在无人机上使用IA – 通常, NIA(中文) 推荐用于无人机。但 IA(中文) 也可以很好地用于无人机集群