
首页 » 基于PixHawk + ArduPilot的室内无人机自主飞行
基于PixHawk + ArduPilot的室内无人机自主飞行
分享客户成功经验,帮助采用类似配置的用户加快进度
我们与一位客户通过邮件进行了交流,他们分享了基于PixHawk和ArduPilot的室内自主无人机项目的一些阶段性成果。经对方同意,我们认为值得公开分享,以便帮助所有正在搭建类似配置的用户。
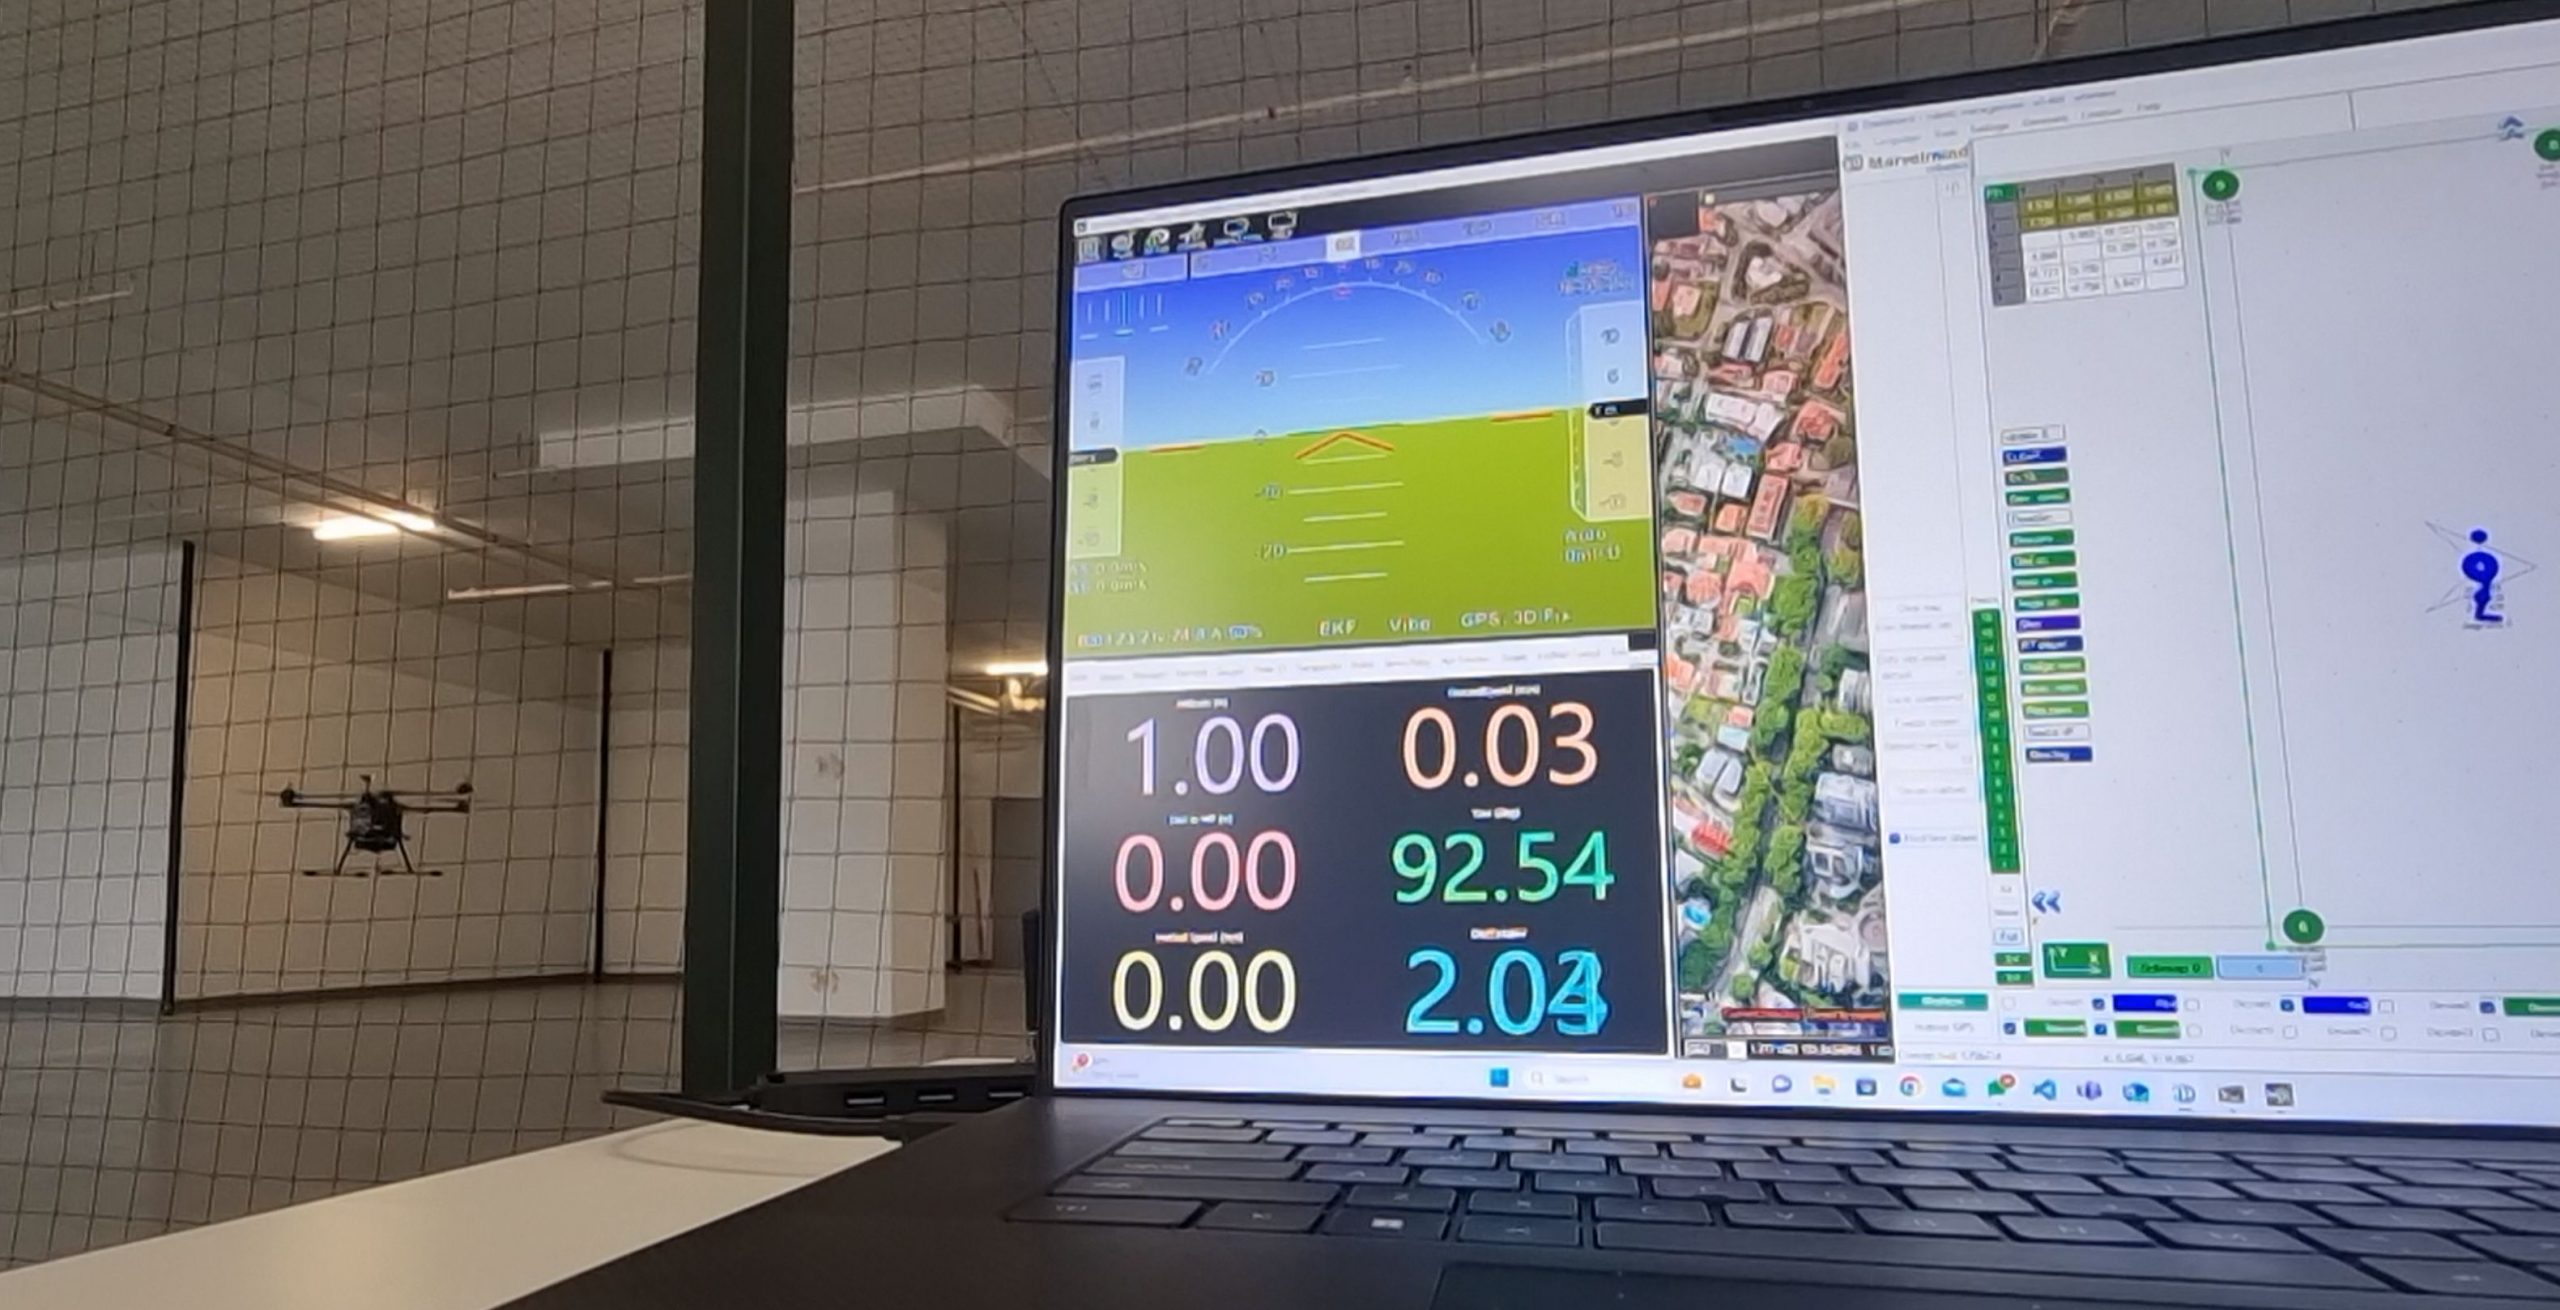
配置
- PixHawk控制的中大型无人机
- ArduPilot 技术栈
- 仅限室内
- 4 x Super-Beacon 作为固定信标,安装在天花板附近并朝下
- 2 x Super-Beacon 作为移动信标,用于 位置 + 方向(YouTube) ,朝上安装
- 1 x Modem v5.1 作为中央控制器
- NIA
系统基本说明
- 无人机上的移动信标在调制解调器的无线电控制下发射短超声波脉冲
- 所有网络单元(固定信标、移动信标和调制解调器)的时钟,均由调制解调器通过免许可频段的无线电进行微秒级同步。调制解调器是 系统的中央控制器
- 由于所有网络单元都确切知道超声波脉冲的发射时刻,系统能够计算出脉冲的精确飞行时间;又因为空气中的声速已知,从而得出移动信标与固定信标之间的距离
- 已知移动信标到三个或以上固定信标的距离后,系统即可以±2厘米的精度计算出每个移动信标的位置,所用方法为 多边测量
- 已知两个移动信标的位置(精度±2厘米),两者之间的基线约50厘米,再结合 IMU 进行传感器融合,使测量更稳健、更快速且低延迟,系统即可计算出无人机的方向并发送给PixHawk,以替代磁力计数据——在室内,由于电流产生的磁场或地磁场的其他畸变,磁力计数据通常不可信
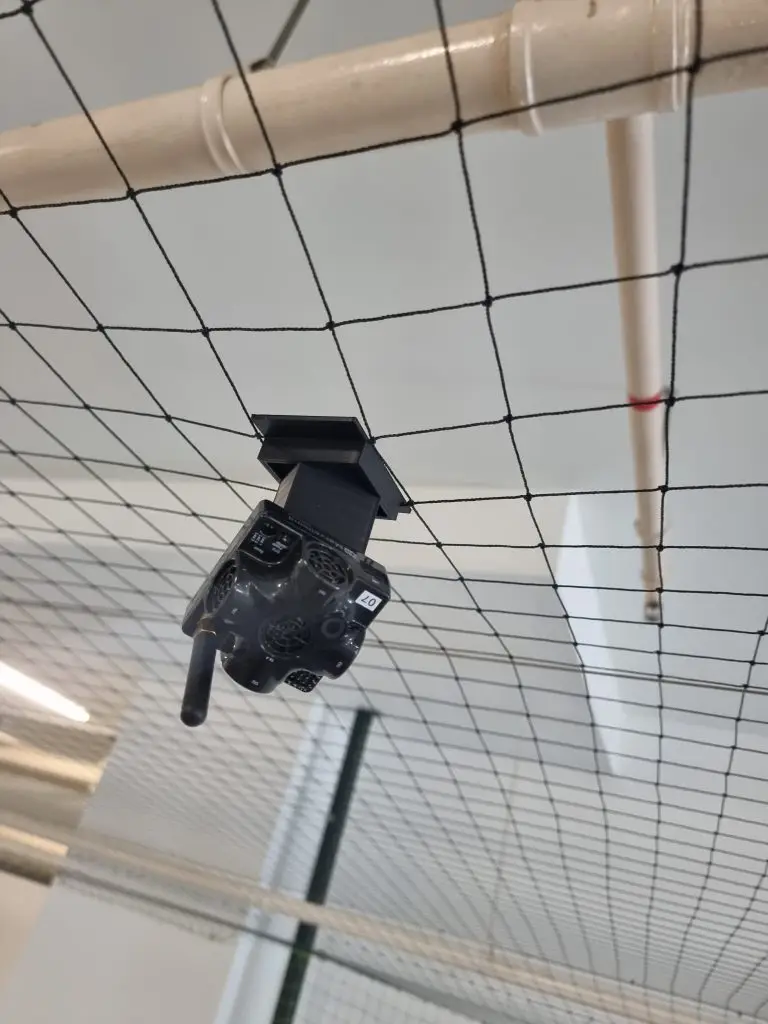
因此, 关键 在于以下几点,才能确保系统良好运行:
- 精确室内定位必须保证视距
- 循序渐进的方法: 从开箱到自主行驶/飞行的八个关键步骤
以上基础视频和说明旨在:
- 说明采用PixHawk和ArduPilot或PX4的自主无人机,是利用我们的系统搭建自主无人机的简便途径,因为Marvelmind和PixHawk/ArduPilot这两个生态系统都具有开放接口,设计灵活。更重要的是,它们都是为自主无人机、机器人和车辆而设计的
- 的确,设置项很多,试图一步到位直接搭建最终配置可能会浪费时间,因为中途一旦出错很难调试。但只要采用循序渐进的方法,每一步都很小并验证成功,就能搭建任意复杂的系统。归根结底,使用Marvelmind室内定位系统、基于PixHawk和ArduPilot的自主无人机并没有那么复杂
更多关于PixHawk与ArduPilot/PX4集成的信息: 下载中心.
更多关于室内自主无人机定位系统的信息,请见 无人机主页面.