
首页 » 每架无人机需要多少个移动信标?
每架无人机需要多少个移动信标?
每架自主无人机只用一个移动信标可以吗?
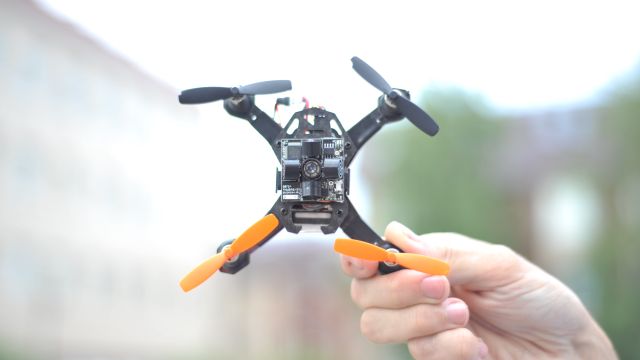
基本的3D(XYZ)跟踪只需一个移动信标
如果只需要基本的3D(XYZ)跟踪,一个移动信标就足够了,例如 Mini-TX (用于NIA)、 Mini-RX 配 外置麦克风 (用于IA),或 Super-Beacon (可带或不带附加麦克风,适用于IA、NIA和MF NIA)。
详见 安装布置手册。(中文)
室内无人机基本跟踪的示例有很多。要开始在室内跟踪无人机,您需要:
- 安装四个 固定信标 ,将其安装在墙壁高处或天花板上,并朝下对准无人机
- 将一个 移动信标 安装到无人机上,并使其朝向固定信标
- 将一个 调制解调器 通过USB线连接到运行Dashboard的计算机
- 构建 地图,只需5-7秒(YouTube) ,全自动完成,无需任何手动测量
- 保存地图,即可在5-7秒内开始跟踪无人机上的移动信标,也就是跟踪无人机。
只用一个移动信标能否在室内自主飞行?……
是的, 可以 只用一个信标在室内自主飞行。例如, 我们基于大疆的方案 就采用了这种方法。
然而,只用一个移动信标在室内自主飞行颇具挑战,除非必要,我们不建议这样做——例如当您的无人机很小,没有空间或没有足够的基线安装第二个移动信标时。
如果您确实必须让室内无人机只用一个信标飞行,那么 算法 可以如下:
- 保持起飞区域水平方向1米内无任何障碍物
- 起飞
- 向任意方向飞行50-100厘米,但要利用陀螺仪读数保持严格的直线运动——这很容易
- 然后,已知起飞时的XYZ坐标(点1)——即直线水平飞行之前——以及直线飞行之后的XYZ坐标(点2),就可以计算出无人机相对于室内定位系统的方向,以及同样以室内定位系统坐标表示的航点。如果您的室内定位系统已与其他坐标进行了地理配准,例如建筑物内的室内坐标或GPS等室外坐标,那么您也将知道相对于这些坐标的XYZ和方向。只要在初始直线飞行中没有撞到任何东西,这仍然很容易。之所以容易,是因为这段时间很短,可以认为IMU是理想的——没有漂移
- 然后,按照航点开始飞行
- 这段飞行就不再短了。因此,您需要补偿陀螺仪的偏航漂移。如果有两个移动信标,系统会自动处理这一问题,您得到的IMU数据不存在漂移。但如果只有一个移动信标,这就是您的任务了。这是可以做到的,不算非常复杂,但也不太简单。当无人机在移动并沿途更新位置时,这个问题可以解决。但在静止状态下,尤其是如果您没有锁定方向,或没有建立专门机制记住着陆时的方向,那么一段时间后就无法知道方向,因为您没有补偿偏航陀螺仪漂移的机制。此时,您又回到初始阶段——起飞,水平飞向某处,并祈祷不要撞到任何东西
这是 在某些情况下(尤其是使用 微型无人机时)可行的方案吗?—— 当然是!
我们会推荐给新手用户吗 (针对本系统)?—— 不会,它太复杂了 ,同时也不够稳健
那么问题在哪里?为什么无人机上需要第二个移动信标?
知道朝向这件事并不像人们想象的那么简单。注意,无人机的陀螺仪并不提供方向。陀螺仪给出的是 方向的变化,这并不是一回事。
但为什么不使用指南针/磁力计?
您可以尝试使用指南针/磁力计,但这样可能会在关键时刻导致自主飞行失败,因为 磁力计/指南针在室内工作不可靠:
- 周围有大量铁磁材料,会使地磁场发生畸变
- 有大量带电流的导线,它们会产生自己的磁场,从而进一步扭曲地磁场
室内自主无人机推荐采用什么方案?
要让室内无人机获得位置 + 方向,推荐的方案是每架无人机使用两个移动信标,并根据无人机的尺寸让两个移动信标之间的基线尽可能大。
具体配置可能因您的实际情况略有不同。室内自主无人机示例:
- 典型的 基于PixHawk的 无人机:2个 Super-Beacon 在 NIA(中文) 配置(仅有1-2架无人机时)
- 2-8 x 基于PixHawk的 无人机:2个 Super-Beacon 在 MF NIA(中文) 配置
对于较少的1-2架无人机:
- 1-2 x Mini-TX (每架无人机),在NIA架构下飞行,数量取决于您只需要位置,还是需要位置+方向
- 通常,如果无人机足够大,能够搭载2个 Mini-TX,那么它也足以搭载 Super-Beacon
对于重量不足100克的微型无人机,可以去掉外壳,并把默认电池换成非常轻的电池,例如30-50 mAh,甚至直接由无人机供电。注意考虑电压跌落、电机产生的电气噪声等,这些可能产生严重影响。如果没有影响,您就能轻松节省宝贵的几克重量。
在IA中,每个移动信标独立计算自身位置。因此,同一个 集群(YouTube)中可以有数千个移动信标。它们各自的位置会同时计算,而且与NIA不同,每架无人机的更新率并不直接取决于移动信标的数量。
- 2 x Super-Beacon,如果螺旋桨朝下(例如大疆Matrice),并且移动信标安装在电机上方且朝上。这种情况下,信标本体将成为抵挡螺旋桨噪声的超声波屏蔽
总结
- 只用一个移动信标能在XYZ中跟踪室内无人机吗?——可以,很容易
- 只用一个移动信标能在室内自主飞行吗?——可以,但更具挑战性
- 室内自主无人机简单且推荐的配置是什么?——每架无人机两个移动信标