
用于无人机竞赛的室内定位系统
一支有志参赛的队伍就 Singapore Amazing Flying Competition (SAFMC) 2024向我们咨询。过去我们也收到过其他无人机竞赛的类似咨询。因此,是时候详细说明如何为这类场景搭建室内定位系统了。
基础介绍,以便统一认识:
无人机竞赛场地图
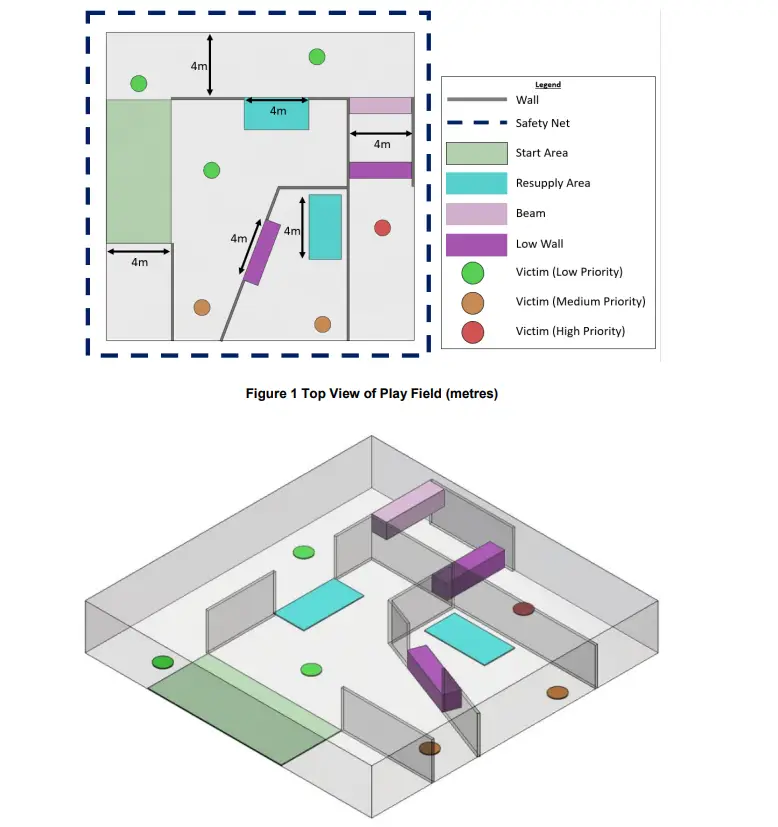
关键要求
- 要实现跟踪,无人机上的移动信标必须在30米范围内与3个或以上固定信标保持直接视线
上述要求是核心要求。
由于房间通常小于30米,关键要求就是无人机上的移动信标与为其服务的固定信标之间保持直接视线。
其他要求与建议
其他要求取决于所需精度和区域形状。如果区域有狭窄走廊或复杂障碍物,就需要更多信标。大而开阔的区域所需信标较少,因为视线才是核心要求。对于障碍物较多的复杂区域,保证视线更难。
回到几何问题。例如,对于一条20米长的狭窄走廊,通常不能只在两端各放一个信标,因为三边定位会出现锐角,某一维度的跟踪精度会受影响:
固定信标之间的基线过短时,也有类似的限制:
或者在需要降落时:
信标布置
一旦充分理解了系统正常工作的要求,信标布置就是一项相当简单的任务。只需用尽可能少的信标满足这些要求即可
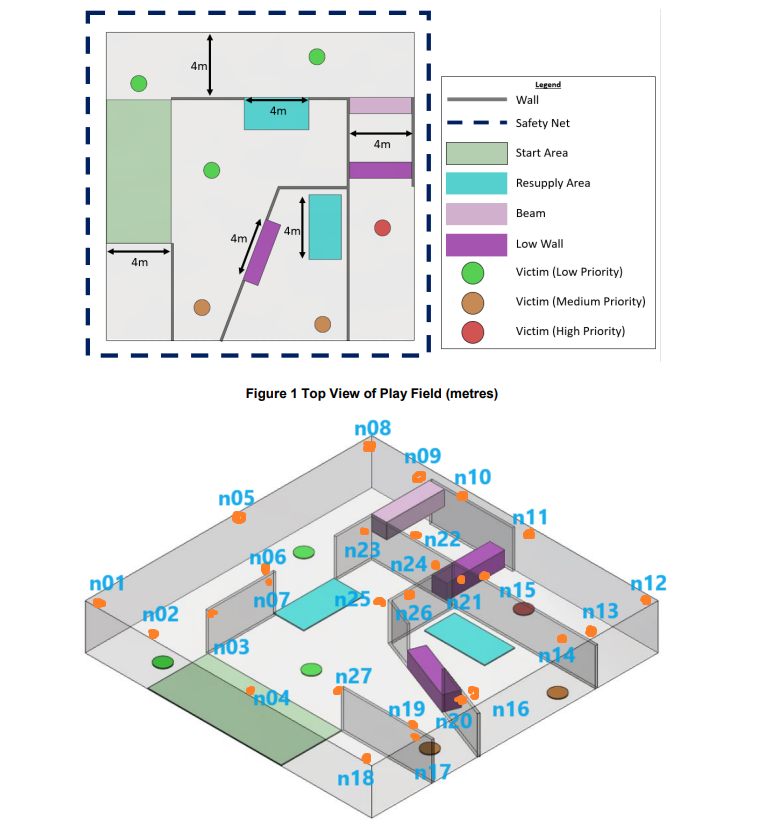
因此,推荐的配置是在橙色点标记的位置放置27个固定信标:
- 27 x Super-Beacon
- 此外,在一些复杂位置(n25、n27,可能还有n6/n7——可仅用n6并配合 Omni-Microphone),建议使用 Omni-Microphone 替代Super-Beacon的默认麦克风,因为 Omni-Microphone 具有360×360的接收方向图,而Super-Beacon的内置麦克风为360×180
- 1 x Modem v5.1 或 Super-Modem
- 1或2个 Super-Beacon (每架无人机)。详见 位置+方向(YouTube)
部署时间
在一个房间内放置并部署由4个固定信标组成的基本地图,几分钟即可实现精确跟踪。无需测量距离,一切自动完成,只需几秒钟
然而,当存在多个子地图时(如本竞赛场景),拼接不同的3D子地图并实现它们之间的平滑切换,很可能需要数天时间——取决于团队的经验。
信标、子地图和地图的布置:
- 安装布置手册(中文) ——关于如何安装Marvelmind室内“GPS”系统以获得良好性能的实用建议和示例
- 子地图、服务区和切换区基础知识(YouTube) ——视频介绍如何构建由多个子地图组成的大型地图
- 构建子地图(YouTube) (PDF(英文), 视频第1部分(YouTube), 视频第2部分(YouTube))——构建由多个子地图组成的大型地图的详细实用指南
- 构建复杂地图的分步指南(YouTube) – 先从带一个移动信标的简单2D NIA开始,然后 逐步增加复杂度(英文)
总结
要在地图所示的环境中自主飞行并非易事,需要掌握定位技术、几何以及无人机方面的技能和知识。但这是可以做到的,无论是竞赛还是实际应用场景都可以。
| M | T | W | T | F | S | S |
|---|---|---|---|---|---|---|
| 1 | 2 | 3 | 4 | |||
| 5 | 6 | 7 | 8 | 9 | 10 | 11 |
| 12 | 13 | 14 | 15 | 16 | 17 | 18 |
| 19 | 20 | 21 | 22 | 23 | 24 | 25 |
| 26 | 27 | 28 | 29 | 30 | 31 | |