连接Marvelmind设备
本章的整洁、易读HTML版本。
本页以HTML形式完整呈现《接口与协议》中的“连接Marvelmind设备”一章。如有不清楚之处,请打开 本章原始PDF(第4-14页)(中文) (左上角也有固定链接)。总览: 全部章节.
要与Marvelmind设备(调制解调器或移动信标(hedgehog))通信,需通过以下任一接口将其连接到外部设备(机器人、多旋翼飞行器、AGV等):
- 作为CDC类USB设备连接到USB主机(Windows中为虚拟COM端口,Linux中为ttyACM或ttyUSB)。Windows下需要安装驱动程序——与调制解调器使用相同的驱动;Linux下无需驱动,因为所需驱动已集成在Linux内核中。由于该接口并未使用真正的RS-232,主机上打开串口时的参数(波特率、数据位、校验等)可任意设置。
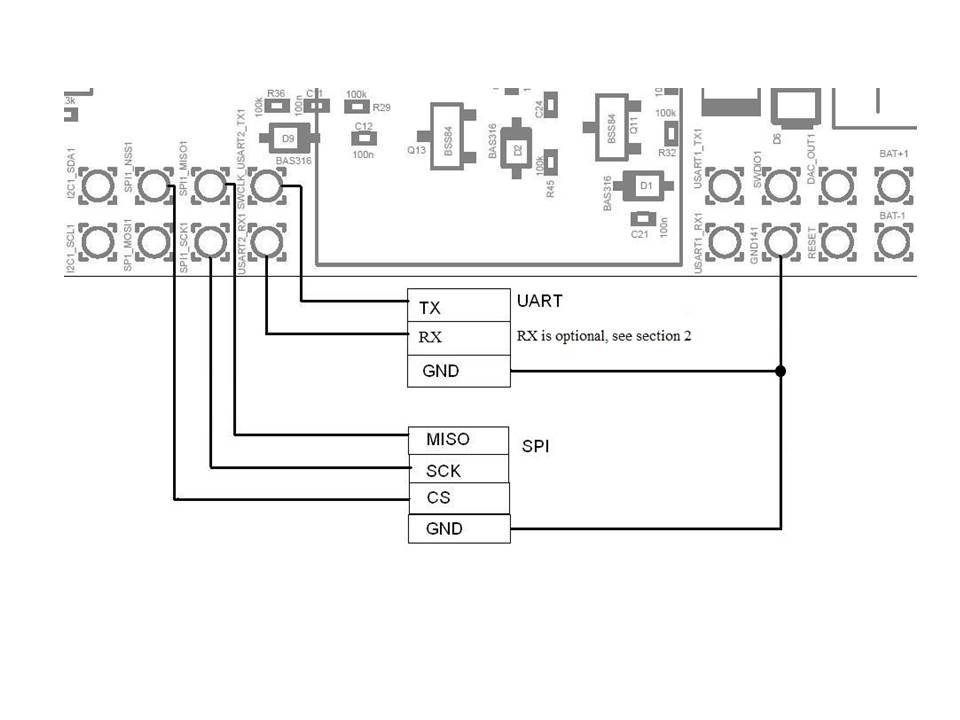
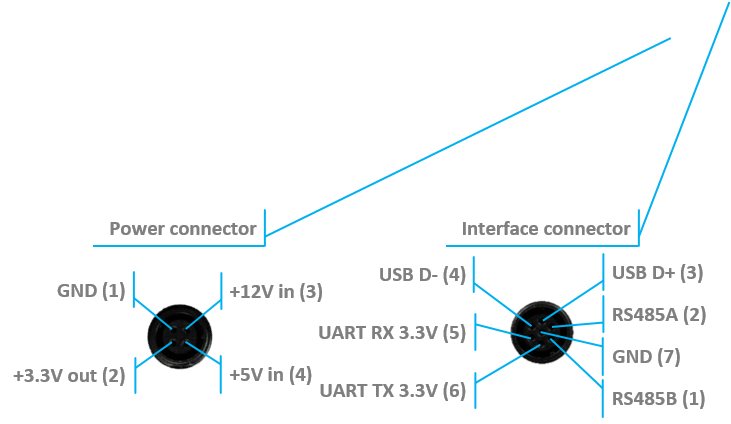
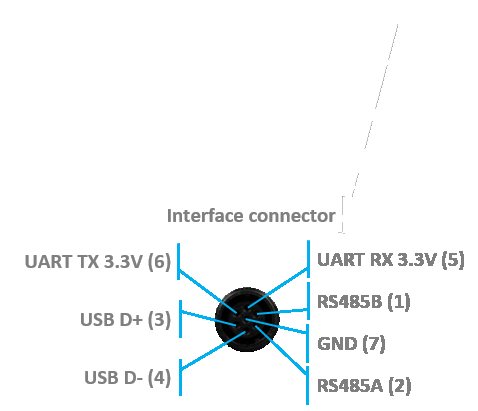
- 连接UART——仅输出数据流时需在引脚上焊接2根线,双向通信需焊接3根线。硬件接口见下图。UART发送器的逻辑电平为CMOS 3.3 V。默认波特率为500 kbps,可在Dashboard中从以下列表配置:4.8、9.6、19.2、38.4、57.6、115.2、500 kbps。数据格式:8位数据,无校验,1位停止位。
- 连接SPI。Marvelmind设备作为SPI从设备。SPI参数:SPI模式0,每个字节高位(MSB)先发。连接已在SCK速率可达8 MHz的条件下测试。高速(超过500 kHz)时请确保布线连接质量良好。
- 连接RS-485(仅适用于Super-Modem或Industrial Super-Beacon)。
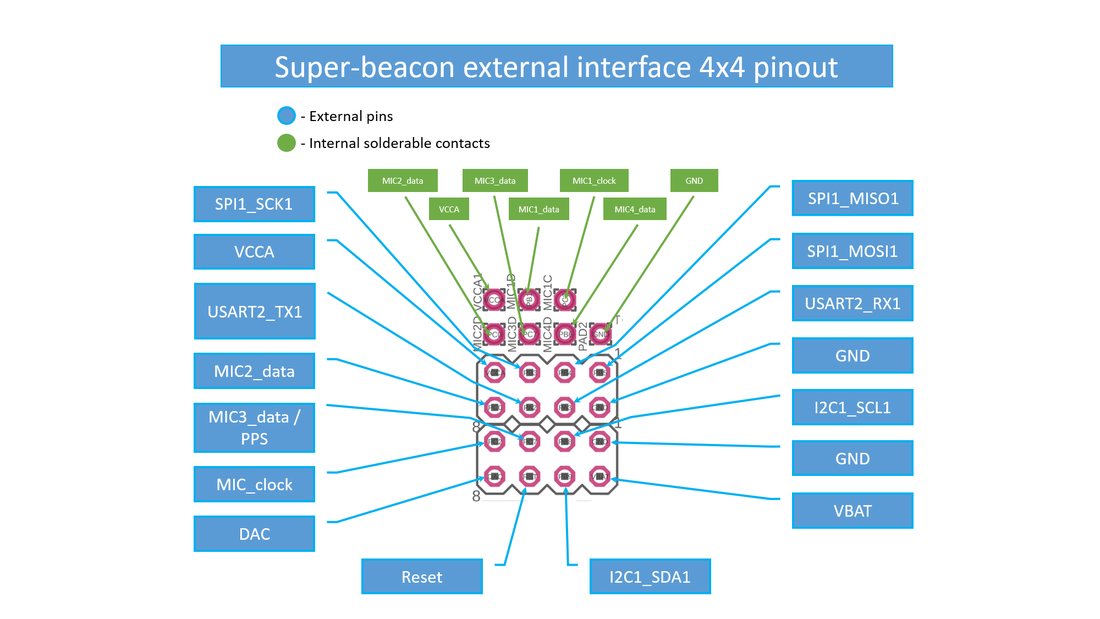
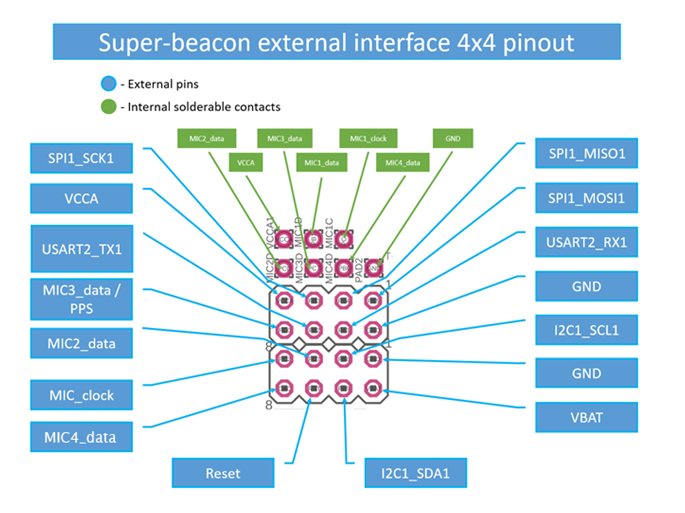
- 连接I2C(仅适用于Super-Beacon)。
- 通过Wi-Fi(适用于Super-Modem)或任意网络连接(适用于Dashboard)连接UDP。
- 连接CAN(适用于Industrial Super-Beacon;Super-Modem可按需提供)。
连接设置汇总:
接口 | 比特率 | 其他设置 |
USB (虚拟UART) | UART比特率不适用,串口速率可设为任意值。 以USB全速(12 Mbit/s)传输数据 | UART设置不适用 |
UART | 4.8, 9.6, 19.2, 38.4, 57.6, 115.2, 500 Kbit/s 可在Dashboard中选择 | 8位数据,1位停止位, 无校验 |
SPI | 测试速率可达8 Mbit/s | SPI模式0 |
RS-485 | 4.8, 9.6, 19.2, 38.4, 57.6, 115.2, 500 Kbit/s 可在Dashboard中选择(与UART相同) | 8位数据,1位停止位, 无校验 |
I2C | 可达400 Kbit/s | |
UDP | 取决于网络连接速度 | |
CAN | 125 Kbit/s | 标准帧 |
Super-Beacon的UART及其他接口
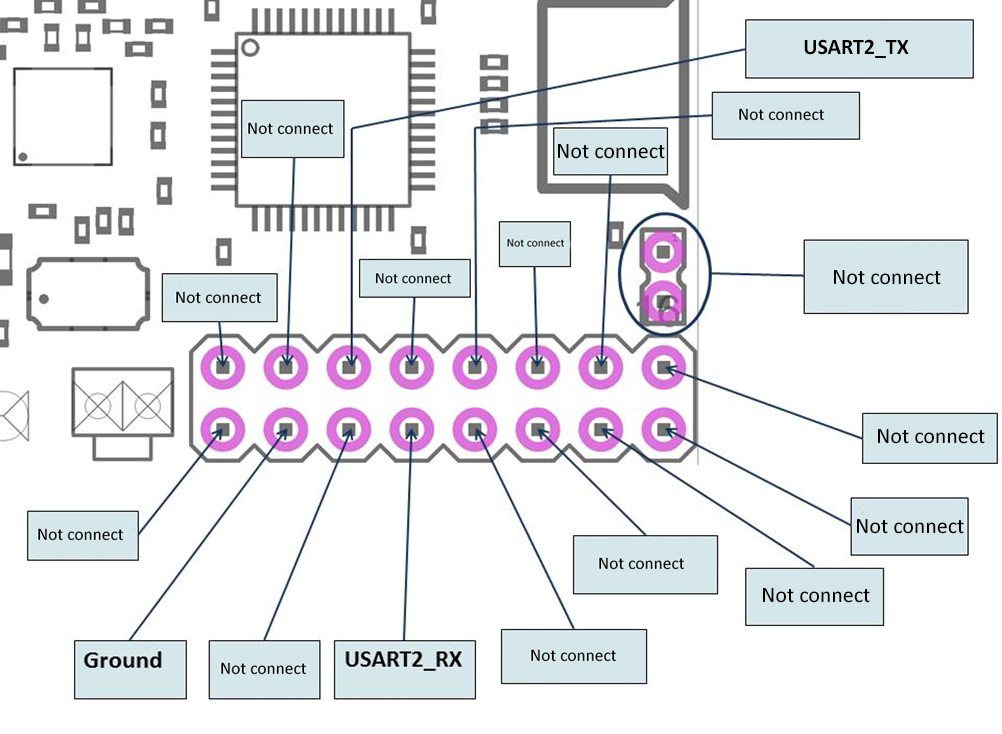
Mini-RX信标的UART及 其他接口
 仅在确定能够正确焊接时使用
别忘了用DIP开关关闭信标
如因焊接不当损坏信标,Marvelmind团队不承担责任
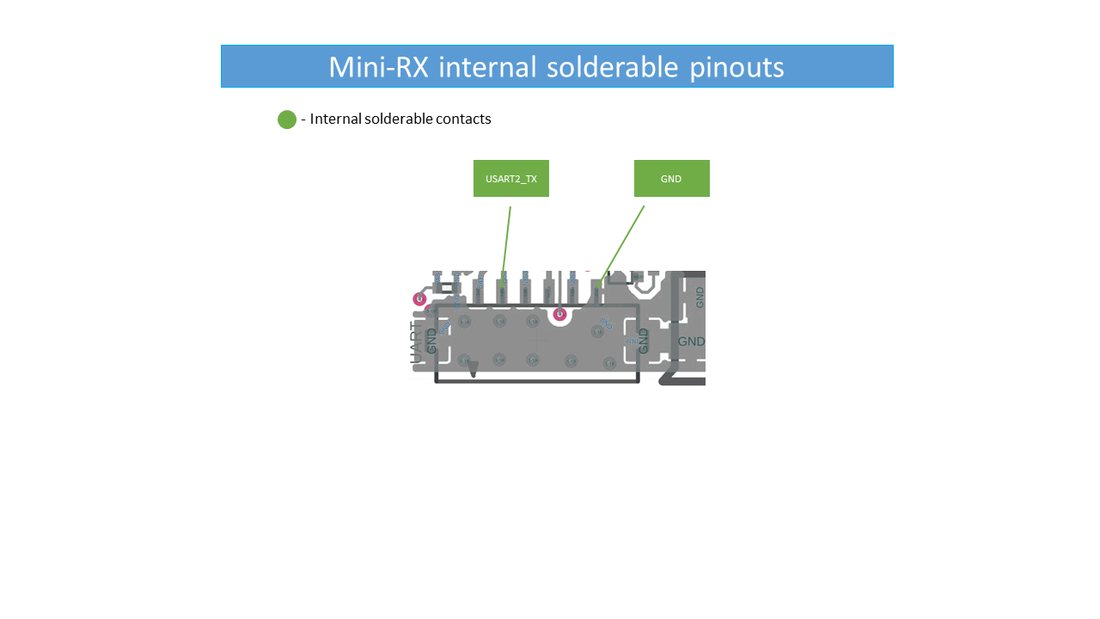
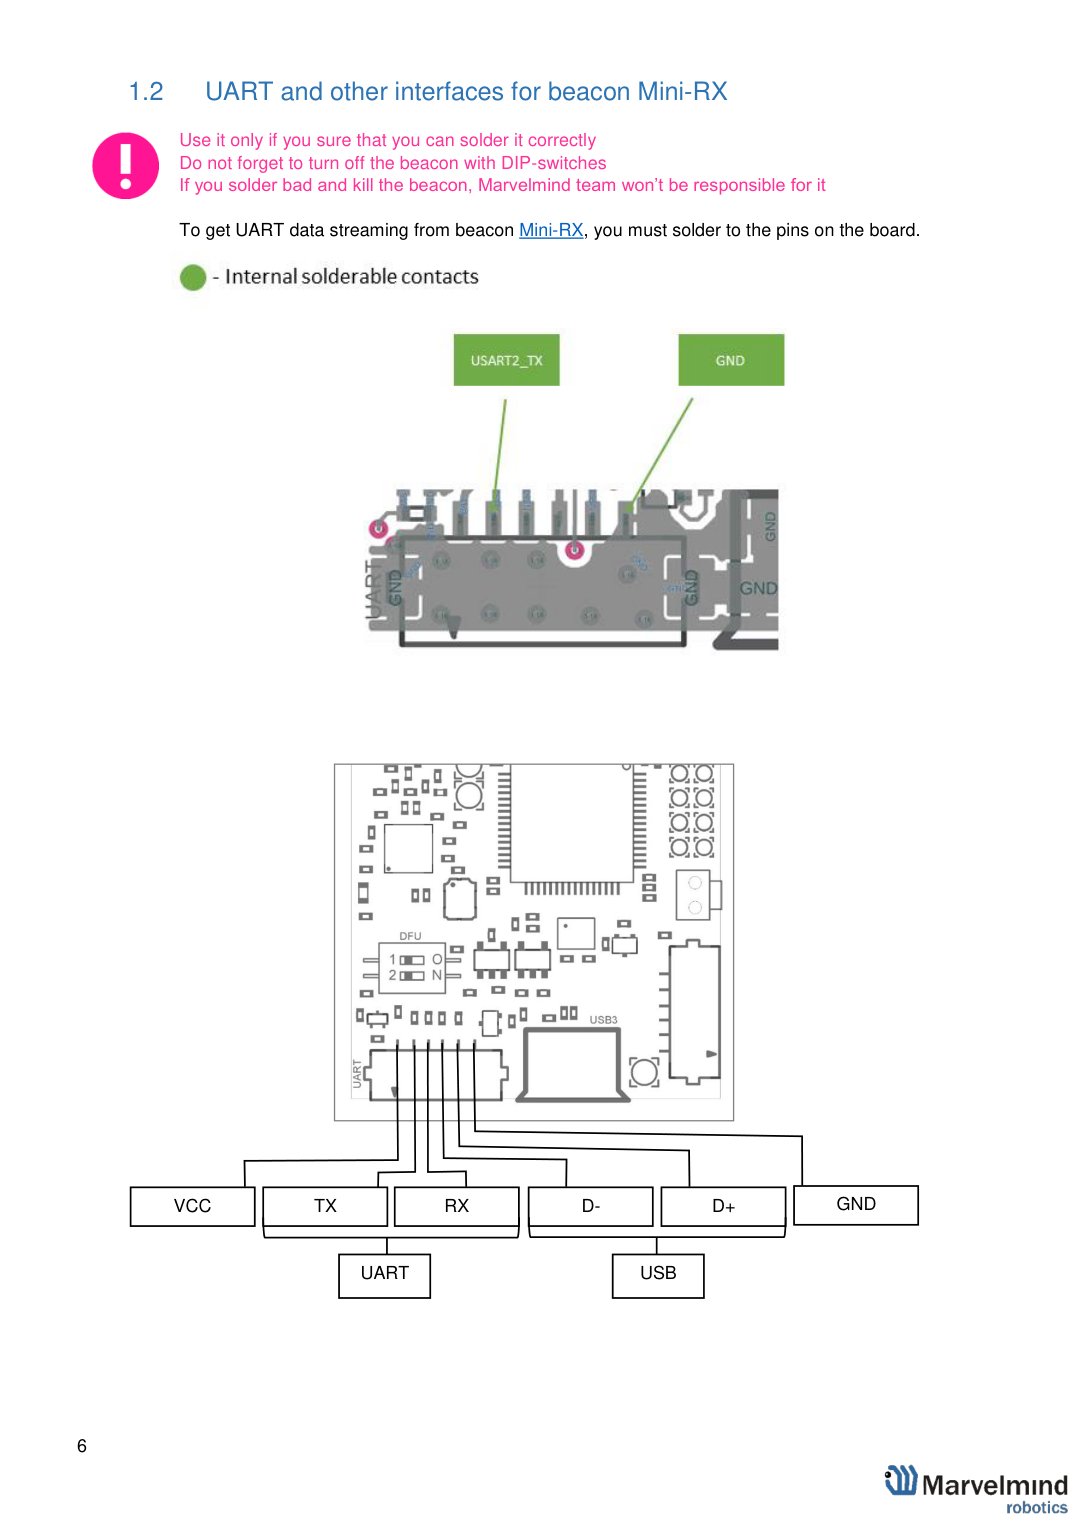
要从Mini-RX信标获取UART数据流,必须焊接到电路板上的引脚。
1.3. Mini-TX-2信标的UART及其他接口
Mini-TX-2信标的连接器引脚定义同 Mini-RX信标.
UART线缆 可用于连接Mini-TX-2。
1.4. Modem HW v5.1的UART及其他接口
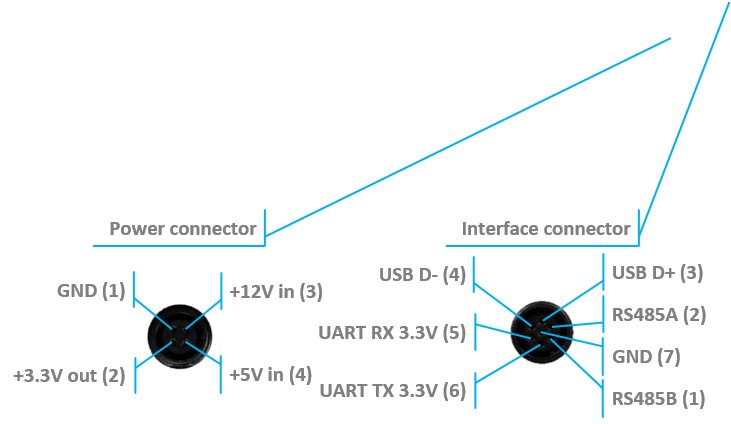
1.5. Super-Modem的UART及其他接口
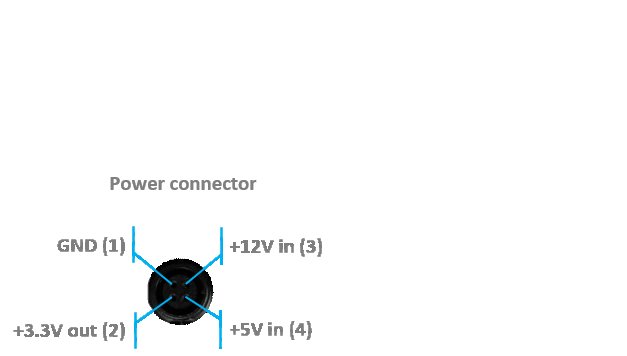
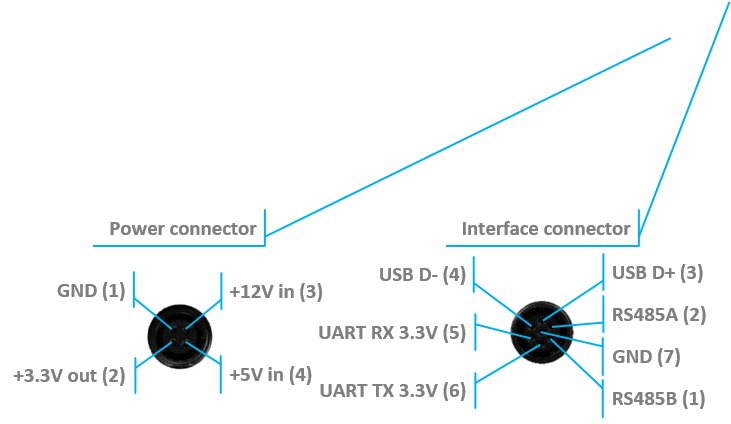
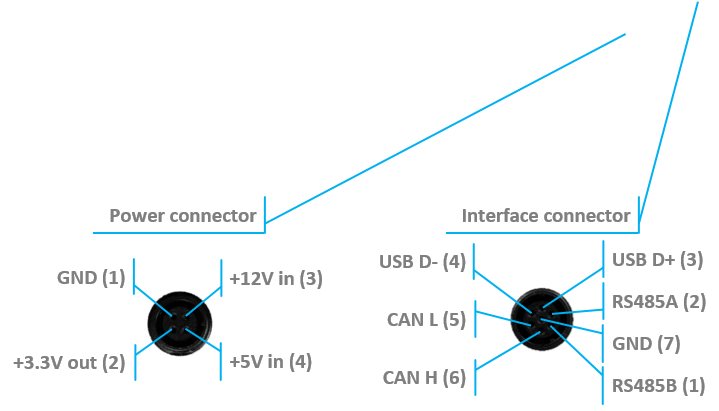
新版Super-Modem(2023年6月起)连接器引脚定义:
+5 V输入(5)
+5 V输入(3)
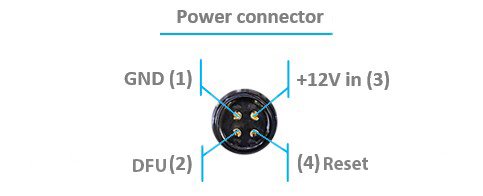
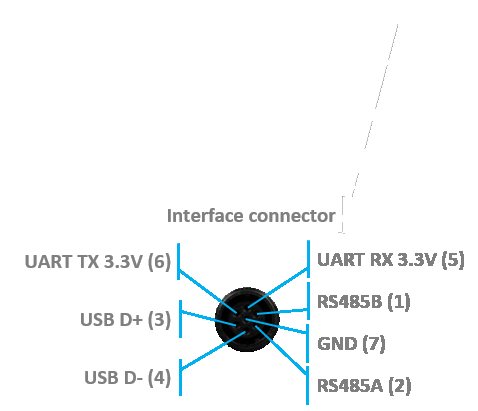
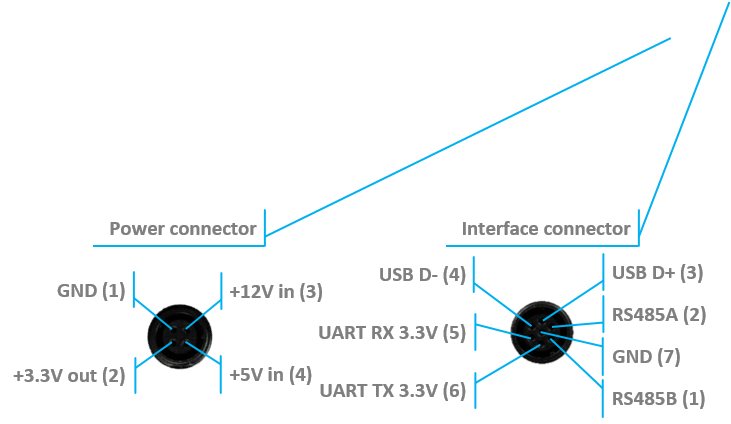
USB D+ (3)
USB D- (4)
RS485B (1)
此外,Super-Modem还配有板载Wi-Fi接口。Wi-Fi连接的配置方法见 UDP章节.
 新版Super-Modem(2023年6月起) 仅支持+5 V供电。此版本请勿使用+12 V电源转换器,否则会烧毁信标!
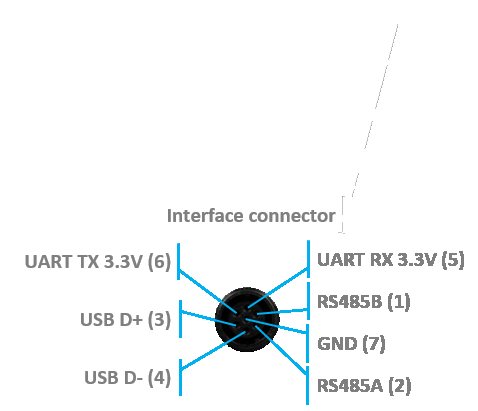
- RS485版本引脚定义(2019年9月之后)
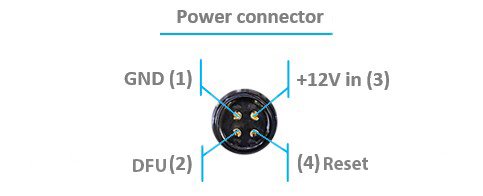
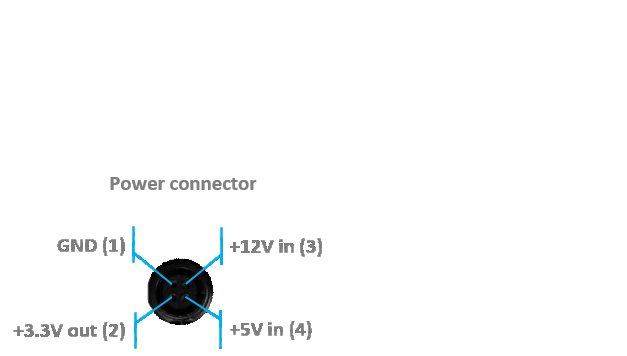
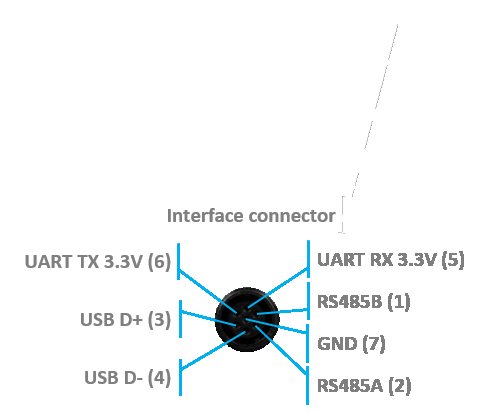
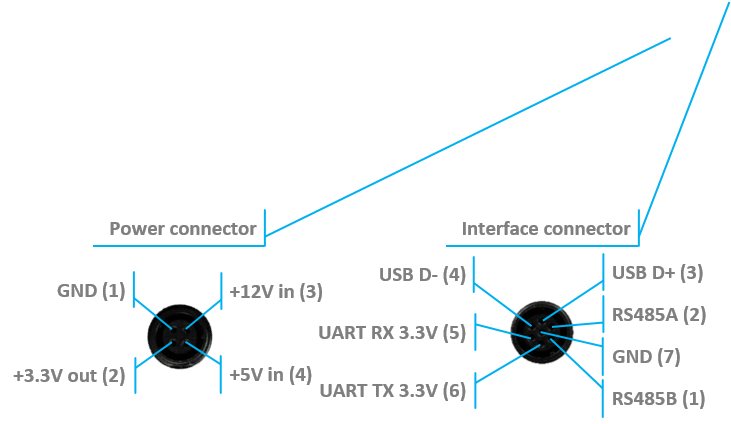
USB D+ (3)
USB D- (4)
RS485B (1)
1.6. Modem HW v4.9的UART及其他接口
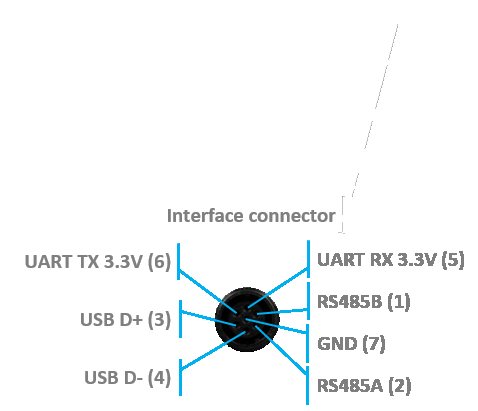
1.7. Industrial-TX、Industrial-RX、Industrial Super-Beacon的UART及其他接口
 版本2和版本3的改型(2022年6月之后)
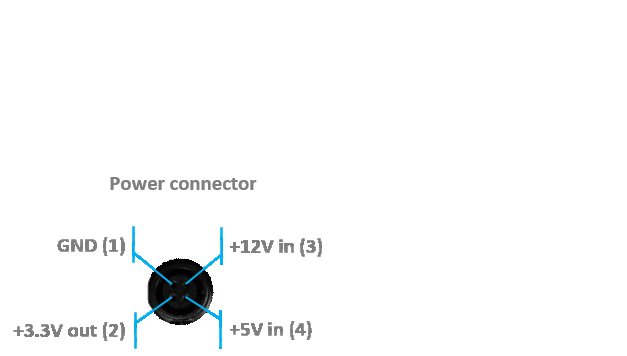
+5 V输入(3)
+5 V输入(5)
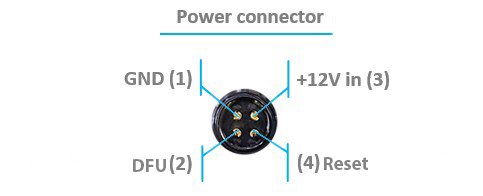
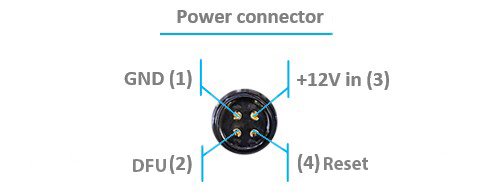
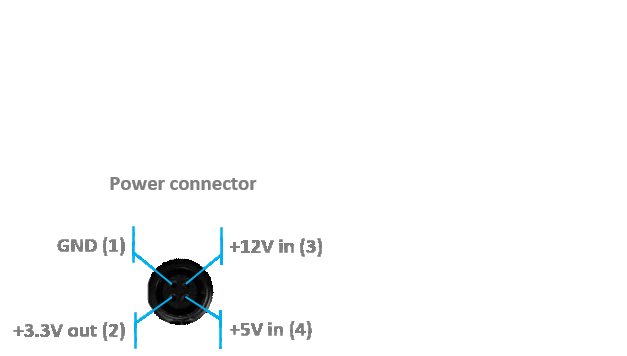
 Industrial-TX、Industrial-RX、Industrial Super-Beacon的版本2和版本3(2022年6月起) 仅支持+5 V供电。此版本请勿使用+12 V电源转换器,否则会烧毁信标!
- 此版本没有UART RX,但接口连接器现在可用于供电。
RS485版本引脚定义(2019年9月之后)
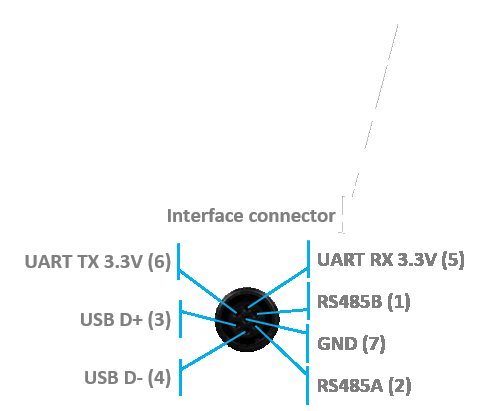
USB D+ (3)
USB D- (4)
RS485B (1)
RS485版本引脚定义(2019年9月之前)
RS485B (1)
- CAN版本引脚定义
- CAN H (1)
- CAN L (2)
- (4)复位
- UART TX 3.3 V (6)
- UART RX 3.3 V (5)
- DFU (2)
1.8. 信标HW v4.9的UART和SPI接口
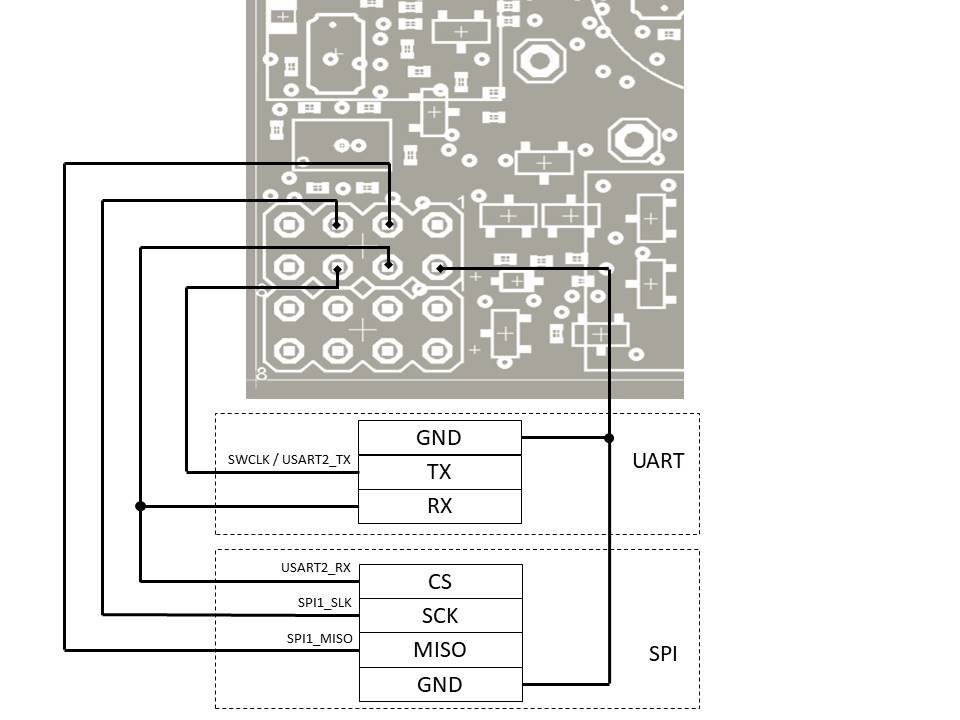 注意:如图所示,UART RX与SPI CS共用同一引脚。该引脚的功能(UART接收、SPI片选或其他)可在Dashboard的“Interfaces”部分通过参数“PA15 pin function”选择。