通过UART的协议
本章的整洁、易读HTML版本。
本页是《接口与协议》中“通过UART的协议”一章的HTML版本。如有不清楚之处,请打开 本章的原始PDF(第15-55页)(中文) (左上角也有固定链接)。总览: 全部章节.
用于数据流输出的“Marvelmind”协议
所有数据流数据包的总体结构相同:
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 目标地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 详见 |
4 | 1 | uint8_t | 传输的数据字节数 | N |
5 | N | N字节 | 有效载荷数据,取决于数据代码字段 | |
5+N | 2 | uint16_t | CRC-16(见附录1) |
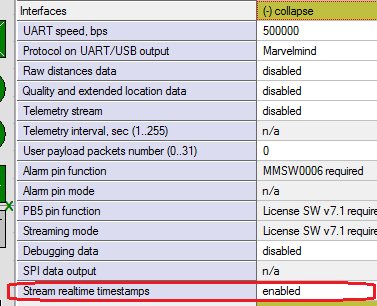
从软件版本v7.200起,默认启用实时时间戳。这意味着输出的是数据包0x0081、0x0083、0x0084、0x0085,而不是对应的0x0011、0x0003、0x0004、0x0005。
如需使用带本地时间戳的旧数据流格式以兼容旧软件,可在Dashboard的设备设置中禁用此选项:
移动信标坐标数据包
每次测得新坐标或测量失败时,都会发送此数据包。
含毫米分辨率移动信标坐标和实时时间戳的数据包(固件V7.200+)
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:支持
Beacon HW4.9:支持
Beacon HW4.5:支持
请参阅 说明 (关于时间戳)。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 目标地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0081 |
4 | 1 | uint8_t | 传输的数据字节数 | N |
5 | 8 | int64_t | 时间戳:Unix时间,即自1970.01.01 00:00:00起的毫秒数。 该时间由所有设备与调制解调器和Dashboard同步。 | |
13 | 4 | int32_t | 信标X坐标,毫米 | |
17 | 4 | int32_t | 信标Y坐标,毫米 | |
21 | 4 | int32_t | Z坐标(信标高度),毫米 | |
25 | 1 | uint8_t | 标志字节: 位0:1 – 坐标不可用,不应使用X、Y、Z字段的数据。 位1:时间戳单位指示(见说明) 位2:1 – 用户按钮被按下(V5.23+) 位3:1 – 有数据可上传到用户设备,见第2节(V5.34+) 位4:1 – 需要从用户设备下载数据,见第2节(V5.34+) 位5:1 – 第二个用户按钮被按下(V5.74+) 位6:1 – 数据属于另一个移动信标(而非发送此数据包的移动信标) 位7:1 – 超出地理围栏区域 | |
26 | 1 | uint8_t | 移动信标地址 | |
27 | 2 | uint16_t | 位0…11:移动信标对在XY平面内的方向,单位0.1度(0…3600) 位12:1 – 坐标为信标对的中心;0 – 坐标为指定移动信标的位置 位13:1 – 方向不适用 位14…15:保留(0) | |
29 | 2 | uint16_t | 自超声波发射至当前时刻经过的时间,毫秒(V5.88+) | |
31 | M=N-26 | 可选数据:参见 列表 | ||
31+M | 2 | uint16_t | CRC-16(见附录1) |
- 速度数据(7字节)。需在Dashboard中移动信标设置的接口部分启用
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 数据代码字段 = 1 表示速度矢量 | 1 |
1 | 2 | int16_t | 沿X轴速度,毫米/秒 | |
3 | 2 | int16_t | 沿Y轴速度,毫米/秒 | |
5 | 2 | int16_t | 沿Z轴速度,毫米/秒 |
含厘米分辨率移动信标坐标的数据包
已废弃的数据包,替代数据包: 0x0081。已废弃数据包的详细说明见 这里.
含毫米分辨率移动信标坐标的数据包
已废弃的数据包,替代数据包: 0x0081。已废弃数据包的详细说明见 这里.
固定信标坐标数据包
此数据包在地图冻结时发送,每10秒重复一次。
含毫米分辨率固定信标坐标的数据包,数据代码0x0012(固件V5.35+)
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:支持
Beacon HW4.9:支持
Beacon HW4.5:支持
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0012 |
4 | 1 | uint8_t | 传输的数据字节数 | 1+N*14 |
5 | 1 | uint8_t | 数据包中的信标数量 | N |
6 | 1 | N*14字节 | N个信标的数据 | |
6+N*14 | 2 | uint16_t | CRC-16(见附录1) |
N个信标中每个信标的数据结构格式:
偏移量 | 大小(字节) | 类型 | 说明 |
0 | 1 | uint8_t | 信标地址 |
1 | 4 | int32_t | 信标X坐标,毫米 |
5 | 4 | int32_t | 信标Y坐标,毫米 |
9 | 4 | int32_t | Z坐标(信标高度),毫米 |
13 | 1 | uint8_t | 位0:1 = 位置不适用 位1…7:保留 |
含厘米分辨率固定信标坐标的数据包,数据代码0x0002。
已废弃的数据包,替代数据包: 0x0012。已废弃数据包的详细说明见 这里.
惯性传感器原始数据包
有新的惯性传感器数据时发送此数据包。
带实时时间戳的惯性传感器原始数据包,数据代码0x0083(固件V7.200+)
有新的惯性传感器数据时发送此数据包。
支持的硬件:
Super-Beacon:支持,100 Hz(需启用“Raw inertial sensors data”)
Industrial Super-Beacon:支持,100 Hz(需启用“Raw inertial sensors data”)
Modem HW5.1:支持,频率与系统更新率相同(需启用“IMU via modem”)
Super-Modem:支持,频率与系统更新率相同(需启用“IMU via modem”)
Mini-RX(胸牌、头盔等):支持,100 Hz(需启用“Raw inertial sensors data”)
配 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,100 Hz(需启用“Raw inertial sensors data”)
Modem HW4.9:支持,频率与系统更新率相同(需启用“IMU via modem”)
Beacon HW4.9:支持,100 Hz(需启用“Raw inertial sensors data”)
Beacon HW4.5:支持,100 Hz(需启用“Raw inertial sensors data”)
请参阅 说明 (关于时间戳)。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0083 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 36 | 数据包(见下文) | ||
41 | 2 | uint16_t | CRC-16(见附录1) |
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 2 | int16_t | 加速度计,X轴,1 mg/LSB | |
2 | 2 | int16_t | 加速度计,Y轴,1 mg/LSB | |
4 | 2 | int16_t | 加速度计,Z轴,1 mg/LSB | |
6 | 2 | int16_t | 陀螺仪,X轴,0.0175 dps/LSB | |
8 | 2 | int16_t | 陀螺仪,Y轴,0.0175 dps/LSB | |
10 | 2 | int16_t | 陀螺仪,Z轴,0.0175 dps/LSB | |
12 | 2 | int16_t | 磁罗盘,X轴,1100 LSB/Gauss | |
14 | 2 | int16_t | 磁罗盘,Y轴,1100 LSB/Gauss | |
16 | 2 | int16_t | 磁罗盘,Z轴,980 LSB/Gauss | |
18 | 1 | uint8_t | 信标地址 | |
19 | 5 | 5字节 | 保留(0) | |
24 | 8 | int64_t | 时间戳:Unix时间,即自1970.01.01 00:00:00起的毫秒数。 该时间由所有设备与调制解调器和Dashboard同步。 | |
32 | 1 | uint8_t | 标志: 位0:1 = 加速度计数据不可用 位1:1 = 陀螺仪数据不可用 位2:1 = 罗盘数据不可用 位3…7:保留(0) | |
33 | 3 | 3字节 | 保留 |
注意:罗盘数据仅适用于带IMU的HW v4.9信标。
惯性传感器原始数据包,数据代码0x0003
已废弃的数据包,替代数据包: 0x0083。已废弃数据包的详细说明见 这里.
原始距离数据包 - 带实时时间戳的原始距离数据包,数据代码0x0084(固件V7.200+)
此数据包在每次测得新坐标或测量失败时发送,紧随以下数据包之后: 移动信标坐标数据包.
仅当在设置的“Interfaces”部分启用“raw distances data”选项时可用。
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:支持
Beacon HW4.9:支持
Beacon HW4.5:支持
请参阅 说明 (关于时间戳)。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0084 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 36 | 数据包(见下文) | ||
41 | 2 | uint16_t | CRC-16(见附录1) |
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 移动信标地址 | |
1 | 6 | 距离项1 | ||
7 | 6 | 距离项2 | ||
13 | 6 | 距离项3 | ||
19 | 6 | 距离项4 | ||
25 | 8 | int64_t | 时间戳:信标发射超声波时的Unix时间,即自1970.01.01 00:00:00起的毫秒数。 该时间由所有设备与调制解调器和Dashboard同步。 | |
29 | 2 | uint16_t | 自超声波发射至当前时刻经过的时间,毫秒(V5.89+) | |
31 | 1 | uint8_t | 保留 |
距离项格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址(未填写该项时为0) | |
1 | 4 | uint32_t | 到信标的距离,毫米 | |
5 | 1 | uint8_t | 位0:1 = 距离不适用 位1…7:保留(0) |
带候选值和实时时间戳的原始距离数据包,数据代码0x0094(固件V8.431+)
此数据包在每次测得新坐标或测量失败时发送,紧随以下数据包之后: 移动信标坐标数据包.
仅当在设置的“Interfaces”部分启用“extra raw distances data”选项时可用。
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:按需提供
Super-Modem:按需提供
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:不支持
Mini-TX-2:按需提供
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
请参阅 说明 (关于时间戳)。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0094 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 80 | 数据包(见下文) | ||
85 | 2 | uint16_t | CRC-16(见附录1) |
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 移动信标地址 | |
1 | 17 | 距离项1 | ||
18 | 17 | 距离项2 | ||
35 | 17 | 距离项3 | ||
52 | 17 | 距离项4 | ||
69 | 8 | int64_t | 时间戳:信标发射超声波时的Unix时间,即自1970.01.01 00:00:00起的毫秒数。 该时间由所有设备与调制解调器和Dashboard同步。 | |
77 | 2 | uint16_t | 自超声波发射至当前时刻经过的时间,毫秒(V5.89+) | |
79 | 1 | uint8_t | 保留 |
距离项格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址(未填写该项时为0) | |
1 | 1 | uint8_t | 距离候选值数量 | |
2 | 4 | uint32_t | 到信标距离的首个候选值,毫米 | |
6 | 1 | uint8_t | 首个候选值的质量,% | |
7 | 4 | uint32_t | 到信标距离的第二个候选值,毫米 | |
11 | 1 | uint8_t | 第二个候选值的质量,% | |
12 | 4 | uint32_t | 到信标距离的第三个候选值,毫米 | |
16 | 1 | uint8_t | 第三个候选值的质量,% |
原始距离数据包,数据代码0x0004
已废弃的数据包,替代数据包: 0x0084。已废弃数据包的详细说明见 这里.
IMU处理后数据包
有新的惯性传感器数据时发送此数据包。
带实时时间戳的IMU处理后数据包,数据代码0x0085(固件V7.200+)
有新的惯性传感器数据时发送此数据包。
支持的硬件:
Super-Beacon:支持,100 Hz(需启用“Processed IMU data”)
Industrial Super-Beacon:支持,100 Hz(需启用“Processed IMU data”)
Modem HW5.1:支持,频率与系统更新率相同(需启用“IMU via modem”)
Super-Modem:支持,频率与系统更新率相同(需启用“IMU via modem”)
Mini-RX(胸牌、头盔等):支持,100 Hz(需启用“Processed IMU data”)
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,100 Hz(需启用“Processed IMU data”)
Modem HW4.9:支持,频率与系统更新率相同(需启用“IMU via modem”)
Beacon HW4.9:支持,100 Hz(需启用“Processed IMU data”)
Beacon HW4.5:支持,100 Hz(需启用“Processed IMU data”)
请参阅 说明 (关于时间戳)。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0085 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 46 | 数据包(见下文) | ||
51 | 2 | uint16_t | CRC-16(见附录1) |
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 4 | int32_t | 信标X坐标(融合),毫米 | |
4 | 4 | int32_t | 信标Y坐标(融合),毫米 | |
8 | 4 | int32_t | 信标Z坐标(融合),毫米 | |
12 | 2 | int16_t | 旋转四元数的W分量(角度) | |
14 | 2 | int16_t | 旋转四元数的X分量(角度) | |
16 | 2 | int16_t | 旋转四元数的Y分量(角度) | |
18 | 2 | int16_t | 旋转四元数的Z分量(角度) | |
20 | 2 | int16_t | 信标X方向速度(融合),毫米/秒 | |
22 | 2 | int16_t | 信标Y方向速度(融合),毫米/秒 | |
24 | 2 | int16_t | 信标Z方向速度(融合),毫米/秒 | |
26 | 2 | int16_t | 信标X方向加速度,毫米/秒2 | |
28 | 2 | int16_t | 信标Y方向加速度,毫米/秒2 | |
30 | 2 | int16_t | 信标Z方向加速度,毫米/秒2 | |
32 | 1 | uint8_t | 信标地址 | |
33 | 1 | 1字节 | 保留(0) | |
34 | 8 | int64_t | 时间戳:Unix时间,即自1970.01.01 00:00:00起的毫秒数。 该时间由所有设备与调制解调器和Dashboard同步。 | |
42 | 1 | uint8_t | 标志: 位0:1 = 位置数据不可用 位1:1 = 四元数数据不可用 位2:1 = 速度数据不可用 位3:1 = 加速度数据不可用 | |
43 | 3 | 3字节 | 保留(0) |
注意:四元数归一化为10000。
IMU处理后数据包,数据代码0x0005
已废弃的数据包,替代数据包: 0x0085。已废弃数据包的详细说明见 这里.
遥测数据包(数据代码0x0006)
如果在设置的“Interfaces”部分启用了“Telemetry stream”选项,此数据包将在位置更新后发送。
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持(固件V7.000+)
Super-Modem:支持(固件V7.000+)
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:不支持
Beacon HW4.9:支持
Beacon HW4.5:支持
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0006 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 16 | 数据包(见下文) | ||
21 | 2 | uint16_t | CRC-16(见附录1) |
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 2 | uint16_t | 电池电压,毫伏 | |
2 | 1 | int8_t | RSSI, dBm | |
3 | 1 | uint8_t | 信标地址 | |
4 | 12 | 保留(0) |
质量与扩展位置数据包(数据代码0x0007)
如果在设置的“Interfaces”部分启用了“Quality and extended location data”选项,此数据包将在位置更新后发送。
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:支持(仅质量字段)
Beacon HW4.9:支持(仅质量字段)
Beacon HW4.5:支持(仅质量字段)
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0007 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 16 | 数据包(见下文) | ||
21 | 2 | uint16_t | CRC-16(见附录1) |
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 设备地址 | |
1 | 1 | uint8_t | 定位质量,% | |
2 | 1 | uint8_t | 0 = 无地理围栏区域报警 1…255:地理围栏区域索引 此字段需要 MMSW0005 许可证。 | |
3 | 13 | 保留(0) |
已停用的功能
此处介绍已废弃的数据包:它们用于旧版软件,现已默认被其他数据包取代。
含厘米分辨率移动信标坐标的数据包
已废弃的数据包。替代数据包: 0x0081.
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:支持
Beacon HW4.9:支持
Beacon HW4.5:支持
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 目标地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0001 |
4 | 1 | uint8_t | 传输的数据字节数 | 0x10 |
5 | 4 | uint32_t | 时间戳:信标发射超声波的内部时间,单位毫秒,从最近一次唤醒事件起计。见说明。 | |
9 | 2 | int16_t | 信标X坐标,厘米 | |
11 | 2 | int16_t | 信标Y坐标,厘米 | |
13 | 2 | int16_t | Z坐标(信标高度),厘米 | |
15 | 1 | uint8_t | 标志字节: 位0:1 – 坐标不可用,不应使用X、Y、Z字段的数据。 位1:时间戳单位指示(见说明) 位2:1 – 用户按钮被按下(V5.23+) 位3:1 – 有数据可上传到用户设备,见第2节(V5.34+) 位4:1 – 需要从用户设备下载数据,见第2节(V5.34+) 位5:1 – 第二个用户按钮被按下(V5.74+) 位6:1 – 数据属于另一个移动信标(而非发送此数据包的移动信标) 位7:保留(0) | |
16 | 1 | uint8_t | 移动信标地址 | |
17 | 2 | uint16_t | 位0…11:移动信标对在XY平面内的方向,单位0.1度(0…3600) 位12:1 – 坐标为信标对的中心;0 – 坐标为指定信标的坐标 位13:1 – 方向不适用 位14…15:保留(0) | |
19 | 2 | uint16_t | 自超声波发射至当前时刻经过的时间,毫秒(V5.88+) | |
21 | 2 | uint16_t | CRC-16(见附录1) |
含毫米分辨率移动信标坐标的数据包
已废弃的数据包。替代数据包: 0x0081.
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持
Super-Modem:支持
Mini-Rx(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:支持
Beacon HW4.9:支持
Beacon HW4.5:支持
请参阅 说明 (关于时间戳)。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 目标地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0011 |
4 | 1 | uint8_t | 传输的数据字节数 | N |
5 | 4 | uint32_t | 时间戳:信标发射超声波的内部时间,单位毫秒,从最近一次唤醒事件起计。见说明。 | |
9 | 4 | int32_t | 信标X坐标,毫米 | |
13 | 4 | int32_t | 信标Y坐标,毫米 | |
17 | 4 | int32_t | Z坐标(信标高度),毫米 | |
21 | 1 | uint8_t | 标志字节: 位0:1 – 坐标不可用,不应使用X、Y、Z字段的数据。 位1:时间戳单位指示(见说明) 位2:1 – 用户按钮被按下(V5.23+) 位3:1 – 有数据可上传到用户设备,见第2节(V5.34+) 位4:1 – 需要从用户设备下载数据,见第2节(V5.34+) 位5:1 – 第二个用户按钮被按下(V5.74+) 位6:1 – 数据属于另一个移动信标(而非发送此数据包的移动信标) 位7:1 – 超出地理围栏区域 | |
22 | 1 | uint8_t | 移动信标地址 | |
23 | 2 | uint16_t | 位0…11:移动信标对在XY平面内的方向,单位0.1度(0…3600) 位12:1 – 坐标为信标对的中心;0 – 坐标为指定移动信标的位置 位13:1 – 方向不适用 位14…15:保留(0) | |
25 | 2 | uint16_t | 自超声波发射至当前时刻经过的时间,毫秒(V5.88+) | |
27 | M= N-22 | 可选数据:参见 列表 | ||
27+M | 2 | uint16_t | CRC-16(见附录1) |
注意:V5.20之前的固件版本中,时间戳单位为1/64秒,时间戳单位指示(标志字节的位1)为0。V5.20及更高版本中,时间戳单位为毫秒,时间戳单位指示为1。
含厘米分辨率固定信标坐标的数据包,数据代码0x0002。
已废弃的数据包。替代数据包: 0x0012.
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:支持
Beacon HW4.9:支持
Beacon HW4.5:支持
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0002 |
4 | 1 | uint8_t | 传输的数据字节数 | 1+N*8 |
5 | 1 | uint8_t | 数据包中的信标数量 | N |
6 | 1 | N*8字节 | N个信标的数据 | |
6+N*8 | 2 | uint16_t | CRC-16(见附录1) |
N个信标中每个信标的数据结构格式:
偏移量 | 大小(字节) | 类型 | 说明 |
0 | 1 | uint8_t | 信标地址 |
1 | 2 | int16_t | 信标X坐标,厘米 |
3 | 2 | int16_t | 信标Y坐标,厘米 |
5 | 2 | int16_t | Z坐标(信标高度),厘米 |
7 | 1 | uint8_t | 保留(0) |
惯性传感器原始数据包,数据代码0x0003
已废弃的数据包。替代数据包: 0x0083.
支持的硬件:
Super-Beacon:支持,100 Hz(需启用“Raw inertial sensors data”)
Industrial Super-Beacon:支持,100 Hz(需启用“Raw inertial sensors data”)
Modem HW5.1:支持,频率与系统更新率相同(需启用“IMU via modem”)
Super-Modem:支持,频率与系统更新率相同(需启用“IMU via modem”)
Mini-RX(胸牌、头盔等):支持,100 Hz(需启用“Raw inertial sensors data”)
配 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,100 Hz(需启用“Raw inertial sensors data”)
Modem HW4.9:支持,频率与系统更新率相同(需启用“IMU via modem”)
Beacon HW4.9:支持,100 Hz(需启用“Raw inertial sensors data”)
Beacon HW4.5:支持,100 Hz(需启用“Raw inertial sensors data”)
请参阅 说明 (关于时间戳)。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0003 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 32 | 数据包(见下文) | ||
37 | 2 | uint16_t | CRC-16(见附录1) |
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 2 | int16_t | 加速度计,X轴,1 mg/LSB | |
2 | 2 | int16_t | 加速度计,Y轴,1 mg/LSB | |
4 | 2 | int16_t | 加速度计,Z轴,1 mg/LSB | |
6 | 2 | int16_t | 陀螺仪,X轴,0.0175 dps/LSB | |
8 | 2 | int16_t | 陀螺仪,Y轴,0.0175 dps/LSB | |
10 | 2 | int16_t | 陀螺仪,Z轴,0.0175 dps/LSB | |
12 | 2 | int16_t | 磁罗盘,X轴,1100 LSB/Gauss | |
14 | 2 | int16_t | 磁罗盘,Y轴,1100 LSB/Gauss | |
16 | 2 | int16_t | 磁罗盘,Z轴,980 LSB/Gauss | |
18 | 1 | uint8_t | 信标地址 | |
19 | 5 | 5字节 | 保留(0) | |
24 | 4 | uint32_t | 时间戳,毫秒 | |
28 | 1 | uint8_t | 标志: 位0:1 = 加速度计数据不可用 位1:1 = 陀螺仪数据不可用 位2:1 = 罗盘数据不可用 位3…7:保留(0) | |
29 | 3 | 3字节 | 保留 |
注意:罗盘数据仅适用于带IMU的HW v4.9信标。
原始距离数据包,数据代码0x0004
已废弃的数据包。替代数据包: 0x0084.
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:支持
Beacon HW4.9:支持
Beacon HW4.5:支持
请参阅 说明 (关于时间戳)。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0004 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 32 | 数据包(见下文) | ||
37 | 2 | uint16_t | CRC-16(见附录1) |
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 移动信标地址 | |
1 | 6 | 距离项1 | ||
7 | 6 | 距离项2 | ||
13 | 6 | 距离项3 | ||
19 | 6 | 距离项4 | ||
25 | 4 | uint32_t | 时间戳:信标发射超声波的内部时间,单位毫秒,从最近一次唤醒事件起计(V5.89+)。 | |
29 | 2 | uint16_t | 自超声波发射至当前时刻经过的时间,毫秒(V5.89+) | |
31 | 1 | uint8_t | 保留 |
距离项格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址(未填写该项时为0) | |
1 | 4 | uint32_t | 到信标的距离,毫米 | |
5 | 1 | uint8_t | 位0:1 = 距离不适用 位1…7:保留(0) |
IMU处理后数据包,数据代码0x0005
已废弃的数据包。替代数据包: 0x0085.
支持的硬件:
Super-Beacon:支持角度数据,100 Hz(需启用“Processed IMU data”)
Industrial Super-Beacon:支持角度数据,100 Hz(需启用“Processed IMU data”)
Modem HW5.1:支持,频率与系统更新率相同(需启用“IMU via modem”)
Super-Modem:支持,频率与系统更新率相同(需启用“IMU via modem”)
Mini-RX(胸牌等):支持角度数据,100 Hz(需启用“Processed IMU data”)
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持角度数据,100 Hz(需启用“Processed IMU data”)
Modem HW4.9:支持,频率与系统更新率相同(需启用“IMU via modem”)
Beacon HW4.9:支持,100 Hz(需启用“Processed IMU data”)
Beacon HW4.5:支持,100 Hz(需启用“Processed IMU data”)
请参阅 说明 (关于时间戳)。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0005 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 42 | 数据包(见下文) | ||
47 | 2 | uint16_t | CRC-16(见附录1) |
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 4 | int32_t | 信标X坐标(融合),毫米 | |
4 | 4 | int32_t | 信标Y坐标(融合),毫米 | |
8 | 4 | int32_t | 信标Z坐标(融合),毫米 | |
12 | 2 | int16_t | 旋转四元数的W分量(角度) | |
14 | 2 | int16_t | 旋转四元数的X分量(角度) | |
16 | 2 | int16_t | 旋转四元数的Y分量(角度) | |
18 | 2 | int16_t | 旋转四元数的Z分量(角度) | |
20 | 2 | int16_t | 信标X方向速度(融合),毫米/秒 | |
22 | 2 | int16_t | 信标Y方向速度(融合),毫米/秒 | |
24 | 2 | int16_t | 信标Z方向速度(融合),毫米/秒 | |
26 | 2 | int16_t | 信标X方向加速度,毫米/秒2 | |
28 | 2 | int16_t | 信标Y方向加速度,毫米/秒2 | |
30 | 2 | int16_t | 信标Z方向加速度,毫米/秒2 | |
32 | 1 | uint8_t | 信标地址 | |
33 | 1 | 1字节 | 保留(0) | |
34 | 4 | uint32_t | 时间戳,毫秒 | |
38 | 1 | uint8_t | 标志: 位0:1 = 位置数据不可用 位1:1 = 四元数数据不可用 位2:1 = 速度数据不可用 位3:1 = 加速度数据不可用 位4…7:保留(0) | |
39 | 3 | 3字节 | 保留(0) |
注意:四元数归一化为10000
读写用户 设备数据的协议
从用户设备发送数据
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:不支持
Beacon HW4.9:支持
Beacon HW4.5:支持
如果用户设备需要通过Marvelmind系统传输数据,应发送以下帧:
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 目标地址 | 0x00 |
1 | 1 | uint8_t | 数据包类型 | 0x49 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0200 |
4 | 1 | uint8_t | 传输的数据字节数 | N |
5 | N | N字节 | 有效载荷数据 | |
5+N | 2 | uint16_t | CRC-16(见附录1) |
数据将分块通过无线电发送到调制解调器,分块大小由Dashboard中移动信标设置“Interfaces”部分的“User payload data size”定义。分块发送速率等于移动信标的更新率。移动信标的缓冲区大小为128字节,请注意避免缓冲区溢出。
向用户设备写入数据
此数据包由Marvelmind设备(调制解调器或移动信标)发送到用户设备。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 目标地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x4a |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0200… 0x02ff |
4 | 1 | uint8_t | 传输的数据字节数 | N |
5 | N | N字节 | 有效载荷数据 | |
5+N | 2 | uint16_t | CRC-16(见附录1) |
此命令保留数据代码0x200至0x2ff。
如果用户设备成功处理了请求,应按以下格式发送响应:
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 移动信标地址(可从数据流的0x0001或0x0011数据包获取) | |
1 | 1 | uint8_t | 数据包类型 | 0x4a |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0200… 0x02ff |
4 | 2 | uint16_t | CRC-16(见附录1) |
如果用户设备未能处理请求,则按以下格式发送响应:
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 移动信标地址(从数据流的0x0001数据包获取) | |
1 | 1 | uint8_t | 数据包类型 | 0xca |
2 | 2 | uint16_t | 所请求数据的代码 | 0x0200… 0x02ff |
4 | 1 | uint8_t | 错误代码(见说明) | 1 |
5 | 2 | uint16_t | CRC-16(见附录1) |
以下各节介绍具体的数据写入请求。
注意: 如果用户设备无法处理来自移动信标的请求,应回复以下错误代码之一:
1 – 请求中的“数据包类型”字段未知
2 – 请求中的“数据代码”字段未知
3 – 请求中的有效载荷数据不正确
6 – 设备忙,目前无法获取所请求的数据
写入运动路径的请求
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:按需提供
Super-Modem:按需提供
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:不支持
Beacon HW4.9:支持
Beacon HW4.5:支持
此数据包包含一条基本运动指令。Marvelmind设备会依次发送路径中所有基本运动的指令。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 目标地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x4a |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x201 |
4 | 1 | uint8_t | 传输的数据字节数 | 0x0c |
5 | 12 | 12字节 | 有效载荷数据 | |
17 | 2 | uint16_t | CRC-16(见附录1) |
有效载荷数据格式:
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 基本运动类型: 0 – 前进 1 – 后退 2 – 右转(顺时针) 3 – 左转(逆时针) 4 – 暂停 5 – 从头重复程序 6 – 移动到指定点 7 – 设置速度 | |
1 | 1 | uint8_t | 本基本运动的索引 (0表示第1个) | |
2 | 1 | uint8_t | 基本运动总数 | |
3 | 2 | int16_t | 运动参数: 类型0、1:运动距离,厘米 类型2、3:旋转角度,度 类型4:暂停时间,毫秒 类型6:目标X坐标,厘米 类型7:速度,% | |
5 | 2 | int16_t | 运动参数: 类型6:目标Y坐标,厘米 | |
7 | 2 | int16_t | 运动参数: 类型6:目标Z坐标,厘米 | |
9 | 3 | 3字节 | 保留(0) |
写入区域的请求
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:按需提供
Super-Modem:按需提供
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:不支持
Beacon HW4.9:支持
Beacon HW4.5:支持
此数据包包含区域列表序列中的一项。Marvelmind设备会依次发送区域列表的所有指令。
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 目标地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x4a |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x202 |
4 | 1 | uint8_t | 传输的数据字节数 | 0x25 |
5 | 37 | 37字节 | 有效载荷数据 | |
42 | 2 | uint16_t | CRC-16(见附录1) |
有效载荷数据格式:
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 区域索引 | |
1 | 1 | uint8_t | 区域多边形的点数(N) | |
2 | 1 | uint8_t | 本数据包中首个点的索引:M=0…N-1 | |
3 | 1 | uint8_t | 标志: 位0:1 = 非服务区 位1:1 = 禁行区 位2:1 = 反向区域 位3:1 = 激活区域 位4…7:保留(0) | |
4 | 1 | uint8_t | 区域数量 | |
5 | 32 | 4×8字节 | 区域多边形的点,最多4个(见下文) |
有效载荷数据格式:
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 4 | int32_t | 点的X坐标,毫米 | |
4 | 4 | int32_t | 点的Y坐标,毫米 |
NMEA0183通信协议
移动信标可通过UART和USB(虚拟UART)接口输出部分NMEA0183语句。需按下方截图所示,在Dashboard中为设备启用NMEA协议:
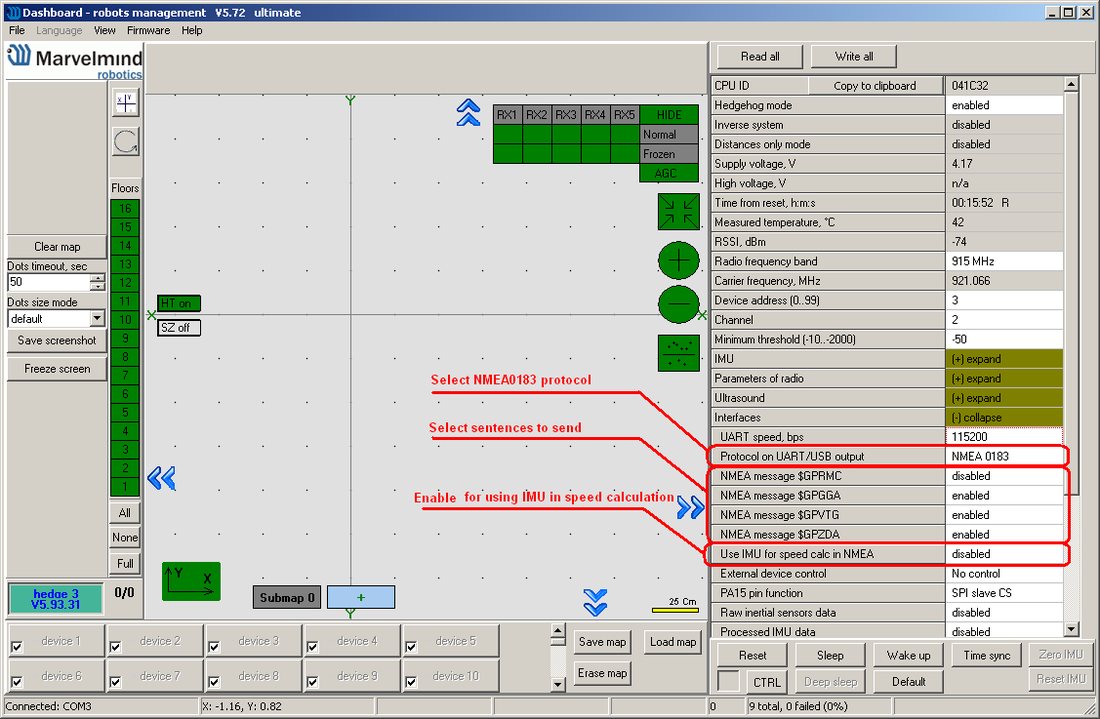
设备每次获得更新的位置时,都会发送所有已启用的消息。
要从移动信标(hedgehog)获取NMEA数据,需通过以下任一接口将其连接到外部设备(机器人、多旋翼飞行器、AGV等):
- 作为CDC类USB设备连接到USB主机(Windows下为虚拟COM端口,Linux下为ttyUSB或ttyACM)。在Windows下需要安装驱动程序,与调制解调器使用同一驱动。在Linux下大多数情况无需驱动,因为所需驱动已集成在Linux内核中。由于该接口并未使用真正的RS-232,主机上打开的串口参数(波特率、数据位数、校验等)可任意设置。
- 连接到移动信标的UART:需要在引脚上焊接2根导线。信标接口图见下文。要输出位置数据,只需连接2根导线:GND和USART2_TX。UART发送端的逻辑电平为CMOS 3.3 V。默认波特率为500 kbps,可在Dashboard中配置(见上图中的“UART speed, bps”参数),可选值:4.8、9.6、19.2、38.4、57.6、115.2、500 kbps。数据格式:8位数据位,无校验,1位停止位。
坐标转换的一般约定
Marvelmind系统以直角笛卡尔坐标(X, Y, Z)的形式测量位置,其中Z在大多数情况下为高度。转换为GPS坐标时采用以下约定:
- Z轴向上,Z坐标表示海拔高度;
- Y轴指向北,因此Y对应纬度;
- X轴指向东,因此X对应经度;
- 点(X= 0, Y= 0)的GPS坐标取地理参考点的坐标(默认:北纬0°,西经0°);
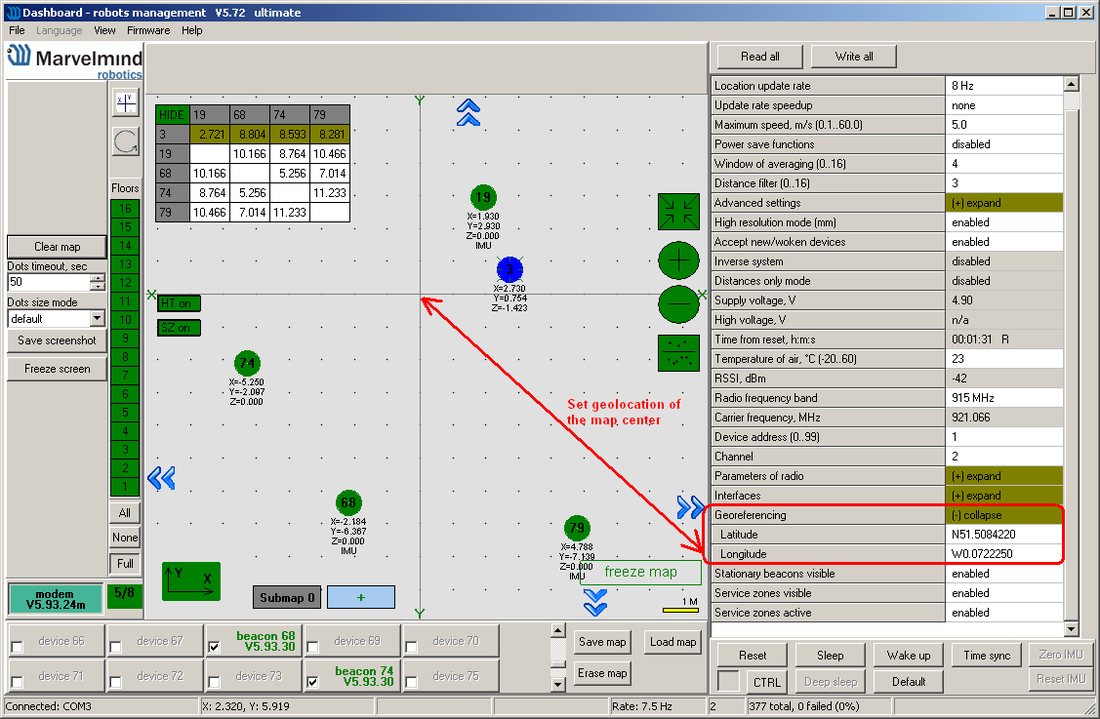
GPS坐标根据指定的地理参考点和WGS-84地球模型计算。
具体如下:
Lat= Lat_ref + y*9.013373
其中
Lat:纬度,微度
Lat_ref:地理参考纬度,微度
y:Marvelmind系统中的y坐标,米
Long= Long_ref + x*8.98315/cos(Lat_ref/1000000)
Long:经度,微度
Long_ref:地理参考经度,微度
Lat_ref:地理参考纬度,微度
x:Marvelmind系统中的x坐标,米
时间的一般约定
上电后,移动信标从2016.08.01 00:00:00开始计时。用户可按下方截图所示,将时间与计算机时钟同步。
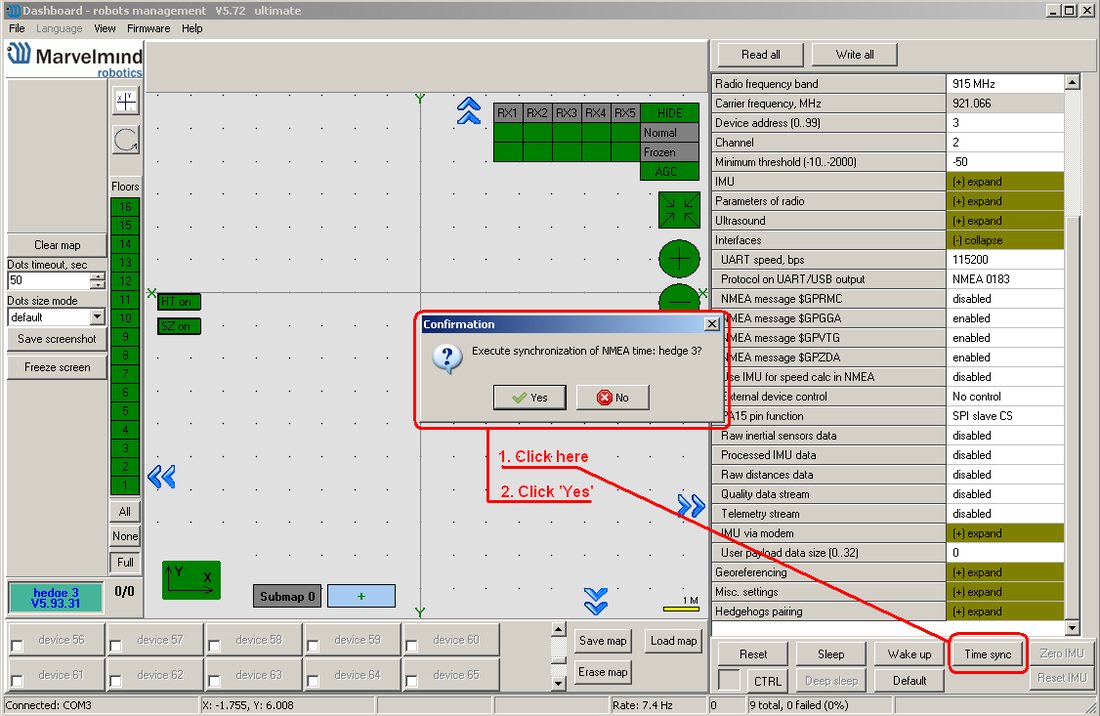
“NMEA0183”消息的实现说明
NMEA 0183消息是ASCII编码的文本帧,由若干以逗号分隔的部分组成,以换行符结束。在换行符之前,每条消息以“*”符号结尾,其后是按NMEA 0183标准计算的两个校验和字符。
NMEA 0183消息的每个部分代表一个特定参数。
下面介绍所有支持的消息及参数字段。
消息格式取自NMEA 0183标准3.01版(2002年1月1日)。
1. $GPRMC - 推荐最小定位信息(Recommended Minimum Specific GNSS Data)
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持(软件V7.000起)
Super-Modem:支持(软件V7.000起)
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:不支持
Beacon HW4.9:支持
Beacon HW4.5:支持
NMEA 0183标准中的通用格式:
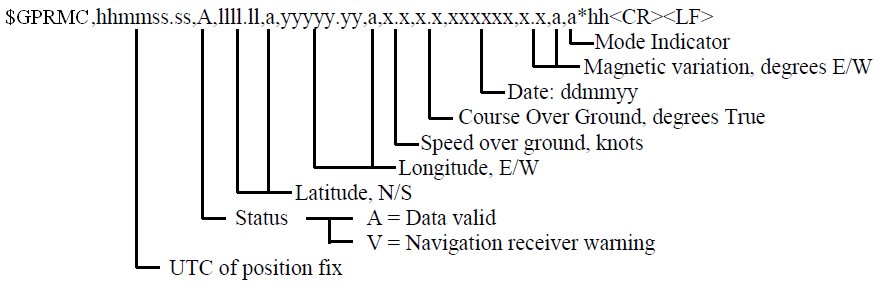
字段实现说明:
1.1. “$GPRMC”:消息类型标识
1.2. “hhmmss.ss”:定位时刻(UTC)
根据一般约定,时间默认从2016.01.01开始计,或与计算机时钟同步。
1.3. “A”:状态
上一次位置更新成功时发送“A”
上一次位置更新出错时发送“V”
1.4. “llll.llllll,a”:纬度,N/S
根据一般约定(见上文),纬度对应相对于地理参考位置的Y坐标。纬度以分为单位,保留6位小数,分辨率不超过2毫米。
1.5. “yyyyy.yyyyyy,a”:经度,E/W
根据一般约定(见上文),经度对应相对于地理参考位置的X坐标。经度以分为单位,保留6位小数,分辨率不超过2毫米。
1.6. “x.x”:对地速度,节
Marvelmind系统测量的是坐标;速度根据坐标的变化计算,并经过一定的滤波。也可选择使用IMU融合计算速度。
1.7. “xxxxxx”:日期,ddmmyy
根据一般约定,时间默认从2016.01.01开始计,或与计算机时钟同步。
1.8. “x.x,a”:磁偏角
该参数始终为空字段。
1.9. “a”:模式指示
上一次位置更新成功时发送“A”(自主模式)
上一次位置更新出错时发送“N”(数据无效)
2. $GPGGA - GPS定位数据(Global Positioning System Fix Data)
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持(软件V7.000起)
Super-Modem:支持(软件V7.000起)
Mini-RX(胸牌、头盔等):支持,需使用 Mini-Rx专用UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持
Modem HW4.9:不支持
Beacon HW4.9:支持
Beacon HW4.5:支持
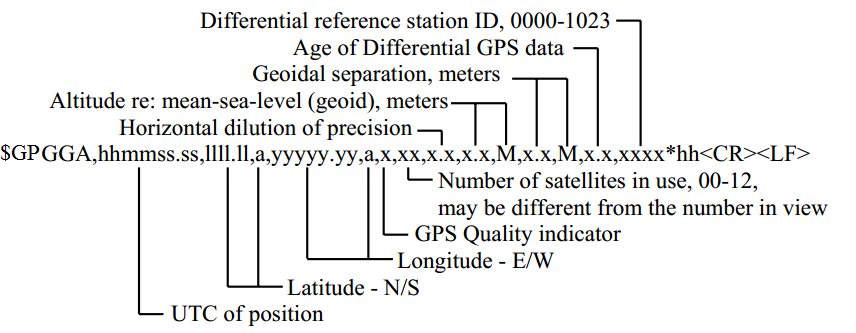
字段实现说明:
2.1. “$GPGGA”:消息类型标识
2.2. “hhmmss.ss”:定位时刻(UTC)
根据一般约定,时间默认从2016.01.01开始计,或与计算机时钟同步。
2.3. “llll.llllll,a”:纬度,N/S
根据一般约定(见上文),纬度对应相对于地理参考位置的Y坐标。纬度以分为单位,保留6位小数,分辨率不超过2毫米
2.4. “yyyyy.yyyyyy,a”:经度,E/W
根据一般约定(见上文),经度对应相对于地理参考位置的X坐标。经度以分为单位,保留6位小数,分辨率不超过2毫米
2.5. “x”:GPS质量指示
上一次位置更新成功时发送“1”(GPS SPS模式,定位有效)
上一次位置更新出错时发送“0”(无定位或定位无效)
2.6. “xx”:使用中的卫星数
当前实现中始终为“08”。
2.7. “x.x”:水平精度因子
当前实现中始终为“1.2”。
2.8. “x.x, M”:相对平均海平面(大地水准面)的海拔,米
根据一般约定,该值对应Z坐标。
2.9. “x.x, M”:大地水准面差距,米
始终发送“0.0, M”。
2.10. “x.x”:差分GPS数据龄期
该参数始终为空字段,不使用DGPS。
2.11. “xxxx”:差分基准站ID
该参数始终为空字段。
3. $GPVTG - 对地航向与地速(Course Over Ground and Ground Speed)
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持(软件V7.000起)
Super-Modem:支持(软件V7.000起)
Mini-RX(胸牌、头盔等):支持,需使用 Mini-Rx专用UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持
Modem HW4.9:不支持
Beacon HW4.9:支持
Beacon HW4.5:支持
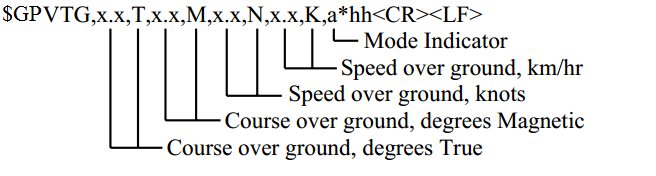
字段实现说明:
3.1. “$GPVTG”:消息类型标识
3.2. “x.x, T”:对地航向,真北度数
根据NMEA标准,航向是速度矢量与正北方向之间的夹角。如上文一般约定所述,Y轴被视为正北方向。
3.3. “x.x, M”:对地航向,磁北度数
当前实现中,磁航向与真航向相同。
3.4. “x.x, N”:对地速度,节
Marvelmind系统测量的是坐标;速度根据坐标的变化计算,并经过一定的滤波。也可选择使用IMU融合计算速度。
3.5. “x.x, K”:对地速度,千米/小时
同一速度,单位不同
3.6. “a”:模式指示
上一次位置更新成功时发送“A”(自主模式)
上一次位置更新出错时发送“N”(数据无效)
4. $GPZDA - 时间与日期
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持(软件V7.000起)
Super-Modem:支持(软件V7.000起)
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:当前硬件版本不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:不支持
Beacon HW4.9:支持
Beacon HW4.5:支持
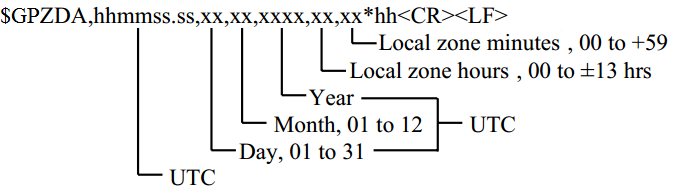
根据一般约定,时间默认从2016.01.01开始计,或与计算机时钟同步。
字段实现说明:
4.1. “$GPZDA”:消息类型标识
4.1. “hhmmss.ss”:UTC
时间(时、分、秒)。
4.2. “xx”:日,01至31
日。
4.3. “xx”:月,01至12
月。
4.4. “xxxx”:年
年。
4.4. “xx”:本地时区小时
本地时区小时始终为“00”。
4.5. “xx”:本地时区分钟
5. $GPHDT - 航向
支持的硬件:
Super-Beacon:支持
Industrial Super-Beacon:支持
Modem HW5.1:支持(软件V7.000起)
Super-Modem:支持(软件V7.000起)
Mini-RX(胸牌、头盔等):支持,需使用 UART线缆
Mini-TX:不支持
Mini-TX-2:支持,需使用 UART线缆
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
注意:需要 MMSW0002 许可证才能启用此数据包的输出。
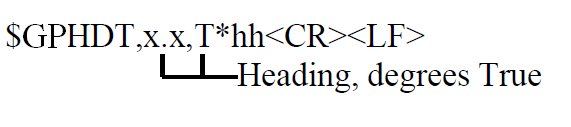
5.1. “$GPHDT”:消息类型标识
5.2. “x.x, T”:航向,真北度数
这是利用成对信标或成对麦克风功能,并与陀螺仪融合计算得到的航向角。
NMEA数据接收示例
下面的截图是一个数据示例:移动信标通过USB(虚拟COM端口)连接到运行在MS Windows电脑上的OpenCPN软件,并由该软件接收数据。