
通过UDP(Wi-Fi)的协议
本章的整洁、易读HTML版本。
本页是《接口与协议》中“通过UDP(Wi-Fi)的协议”一章的HTML版本。如有不清楚之处,请打开 本章的原始PDF(第93-110页)(中文) (左上角也有固定链接)。总览: 全部章节.
Dashboard软件可通过运行Dashboard的电脑的网络接口,以UDP方式传输数据。目标IP地址/端口可通过菜单File/UDP settings进行设置:
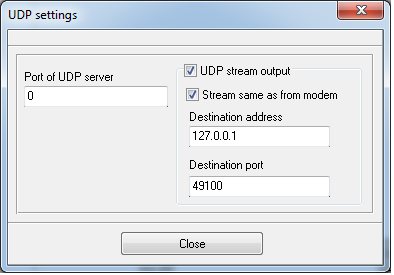
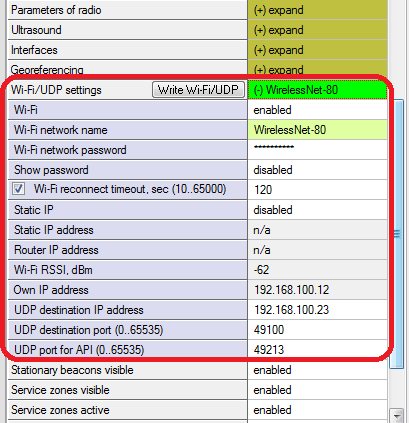
Super-Modem板载Wi-Fi,可输出移动信标的位置以及下文所述的其他数据。
可在Dashboard的Super-Modem设置中配置WiFi网络和UDP数据流:
移动信标位置数据包
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
请参阅 说明 (关于时间戳)。
数据包格式
偏移量 | 尺寸 | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址 | |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0011 |
4 | 1 | uint8_t | 数据大小(字节) | N |
5 | 4 | uint32_t | 时间戳:收到坐标时,自Dashboard/Super-Modem启动起经过的毫秒数 | |
9 | 4 | int32_t | 信标X坐标,毫米 | |
13 | 4 | int32_t | 信标Y坐标,毫米 | |
17 | 4 | int32_t | 信标Z坐标,毫米 | |
21 | 1 | uint8_t | 标志字节: 位0:1 – 坐标不可用,不应使用X、Y、Z字段的数据。 位1:时间戳单位指示(见说明) 位2…6:保留(0) 位7:1 – 超出地理围栏区域 | |
22 | 1 | uint8_t | 保留(0) | |
23 | 2 | uint16_t | 位0…11:移动信标对在XY平面内的方向,单位0.1度(0…3600) 位12:1 – 坐标为信标对的中心;0 – 坐标为指定移动信标的位置 位13…15:保留(0) | |
25 | 2 | 保留(0) | ||
27 | M=N-22 | 可选数据字段:参见 列表 | ||
27+M | 2 | 保留(0) |
注意:V6.290之前版本的Dashboard和Super-Modem中,时间戳单位为1/64秒,时间戳单位指示(标志字节的位1)为0。V6.290及更高版本中,时间戳单位为毫秒,时间戳单位指示为1。
- 速度数据(7字节)。需在Dashboard中移动信标设置的接口部分启用
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 数据代码字段 = 1 表示速度矢量 | 1 |
1 | 2 | int16_t | 沿X轴速度,毫米/秒 | |
3 | 2 | int16_t | 沿Y轴速度,毫米/秒 | |
5 | 2 | int16_t | 沿Z轴速度,毫米/秒 |
带实时时间戳的移动信标位置数据包(固件v7.200+)
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
请参阅 说明 (关于时间戳)。
数据包格式
偏移量 | 尺寸 | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址 | |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0081 |
4 | 1 | uint8_t | 数据大小(字节) | N |
5 | 8 | int64_t | 时间戳:信标发射超声波时的Unix时间,即自1970.01.01 00:00:00起的毫秒数。 该时间由所有设备与调制解调器和Dashboard同步。 | |
13 | 4 | int32_t | 信标X坐标,毫米 | |
17 | 4 | int32_t | 信标Y坐标,毫米 | |
21 | 4 | int32_t | 信标Z坐标,毫米 | |
25 | 1 | uint8_t | 标志字节: 位0:1 – 坐标不可用,不应使用X、Y、Z字段的数据。 位1:时间戳单位指示(见说明) 位2…6:保留(0) 位7:1 – 超出地理围栏区域 | |
26 | 1 | uint8_t | 保留(0) | |
27 | 2 | uint16_t | 位0…11:移动信标对在XY平面内的方向,单位0.1度(0…3600) 位12:1 – 坐标为信标对的中心;0 – 坐标为指定移动信标的位置 位13…15:保留(0) | |
29 | 2 | 保留(0) | ||
31 | M=N-26 | 可选数据字段:参见 列表 | ||
31+M | 2 | 保留(0) |
固定信标位置数据包
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0012 |
4 | 1 | uint8_t | 传输的数据字节数 | 1+N*14 |
5 | 1 | uint8_t | 数据包中的信标数量 | N |
6 | 1 | N*14字节 | N个信标的数据 |
N个信标中每个信标的数据结构格式:
偏移量 | 大小(字节) | 类型 | 说明 |
0 | 1 | uint8_t | 信标地址 |
1 | 4 | int32_t | 信标X坐标,毫米 |
5 | 4 | int32_t | 信标Y坐标,毫米 |
9 | 4 | int32_t | 信标Z坐标,毫米 |
13 | 1 | uint8_t | 保留(0) |
IMU原始数据包
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
请参阅 说明 (关于时间戳)。
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址 | |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0003 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 2 | int16_t | 加速度计,X轴,1 mg/LSB | |
7 | 2 | int16_t | 加速度计,Y轴,1 mg/LSB | |
9 | 2 | int16_t | 加速度计,Z轴,1 mg/LSB | |
11 | 2 | int16_t | 陀螺仪,X轴,0.0175 dps/LSB | |
13 | 2 | int16_t | 陀螺仪,Y轴,0.0175 dps/LSB | |
15 | 2 | int16_t | 陀螺仪,Z轴,0.0175 dps/LSB | |
17 | 2 | int16_t | 磁罗盘,X轴,1100 LSB/Gauss | |
19 | 2 | int16_t | 磁罗盘,Y轴,1100 LSB/Gauss | |
21 | 2 | int16_t | 磁罗盘,Z轴,980 LSB/Gauss | |
23 | 1 | uint8_t | 信标地址 | |
24 | 5 | 5字节 | 保留(0) | |
29 | 4 | uint32_t | 时间戳,毫秒 | |
33 | 8 | 8字节 | 保留 |
注意:罗盘数据仅适用于带IMU的HW v4.9信标。
带实时时间戳的IMU原始数据包(固件v7.200+)
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
请参阅 说明 (关于时间戳)。
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址 | |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0083 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 2 | int16_t | 加速度计,X轴,1 mg/LSB | |
7 | 2 | int16_t | 加速度计,Y轴,1 mg/LSB | |
9 | 2 | int16_t | 加速度计,Z轴,1 mg/LSB | |
11 | 2 | int16_t | 陀螺仪,X轴,0.0175 dps/LSB | |
13 | 2 | int16_t | 陀螺仪,Y轴,0.0175 dps/LSB | |
15 | 2 | int16_t | 陀螺仪,Z轴,0.0175 dps/LSB | |
17 | 2 | int16_t | 磁罗盘,X轴,1100 LSB/Gauss | |
19 | 2 | int16_t | 磁罗盘,Y轴,1100 LSB/Gauss | |
21 | 2 | int16_t | 磁罗盘,Z轴,980 LSB/Gauss | |
23 | 1 | uint8_t | 信标地址 | |
24 | 5 | 5字节 | 保留(0) | |
29 | 8 | int64_t | 时间戳:Unix时间,即自1970.01.01 00:00:00起的毫秒数。 该时间由所有设备与调制解调器和Dashboard同步。 | |
37 | 8 | 8字节 | 保留 |
注意:罗盘数据仅适用于带IMU的HW v4.9信标。
原始距离数据包
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
请参阅 说明 (关于时间戳)。
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0004 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 32 | 数据包(见下文) |
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 移动信标地址 | |
1 | 6 | 距离项1 | ||
7 | 6 | 距离项2 | ||
13 | 6 | 距离项3 | ||
19 | 6 | 距离项4 | ||
25 | 4 | uint32_t | 时间戳:信标发射超声波的内部时间,单位毫秒,从最近一次唤醒事件起计(V5.89+)。 | |
29 | 2 | uint16_t | 自超声波发射至当前时刻经过的时间,毫秒(V5.89+) | |
31 | 1 | uint8_t | 保留 |
距离项格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址(未填写该项时为0) | |
1 | 4 | uint32_t | 到信标的距离,毫米 | |
5 | 1 | uint8_t | 保留(0) |
带实时时间戳的原始距离数据包(固件v7.200+)
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
请参阅 说明 (关于时间戳)。
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0084 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 32 | 数据包(见下文) |
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 移动信标地址 | |
1 | 6 | 距离项1 | ||
7 | 6 | 距离项2 | ||
13 | 6 | 距离项3 | ||
19 | 6 | 距离项4 | ||
25 | 8 | int64_t | 时间戳:信标发射超声波时的Unix时间,即自1970.01.01 00:00:00起的毫秒数。 该时间由所有设备与调制解调器和Dashboard同步。 | |
33 | 2 | uint16_t | 自超声波发射至当前时刻经过的时间,毫秒(V5.89+) | |
35 | 1 | uint8_t | 保留 |
距离项格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址(未填写该项时为0) | |
1 | 4 | uint32_t | 到信标的距离,毫米 | |
5 | 1 | uint8_t | 保留(0) |
IMU融合数据包
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
请参阅 说明 (关于时间戳)。
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址 | |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0005 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 4 | int32_t | 信标X坐标(融合),毫米 | |
9 | 4 | int32_t | 信标Y坐标(融合),毫米 | |
13 | 4 | int32_t | 信标Z坐标(融合),毫米 | |
17 | 2 | int16_t | 旋转四元数的W分量 | |
19 | 2 | int16_t | 旋转四元数的X分量 | |
21 | 2 | int16_t | 旋转四元数的Y分量 | |
23 | 2 | int16_t | 旋转四元数的Z分量 | |
25 | 2 | int16_t | 信标X方向速度(融合),毫米/秒 | |
27 | 2 | int16_t | 信标Y方向速度(融合),毫米/秒 | |
29 | 2 | int16_t | 信标Z方向速度(融合),毫米/秒 | |
31 | 2 | int16_t | 信标X方向加速度,毫米/秒2 | |
33 | 2 | int16_t | 信标Y方向加速度,毫米/秒2 | |
35 | 2 | int16_t | 信标Z方向加速度,毫米/秒2 | |
37 | 1 | uint8_t | 信标地址 | |
38 | 1 | 1字节 | 保留(0) | |
39 | 4 | uint32_t | 时间戳,毫秒 | |
43 | 4 | 4字节 | 保留(0) |
注意:四元数归一化为10000。
带实时时间戳的IMU融合数据包(固件v7.200+)
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
请参阅 说明 (关于时间戳)。
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址 | |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0085 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 4 | int32_t | 信标X坐标(融合),毫米 | |
9 | 4 | int32_t | 信标Y坐标(融合),毫米 | |
13 | 4 | int32_t | 信标Z坐标(融合),毫米 | |
17 | 2 | int16_t | 旋转四元数的W分量 | |
19 | 2 | int16_t | 旋转四元数的X分量 | |
21 | 2 | int16_t | 旋转四元数的Y分量 | |
23 | 2 | int16_t | 旋转四元数的Z分量 | |
25 | 2 | int16_t | 信标X方向速度(融合),毫米/秒 | |
27 | 2 | int16_t | 信标Y方向速度(融合),毫米/秒 | |
29 | 2 | int16_t | 信标Z方向速度(融合),毫米/秒 | |
31 | 2 | int16_t | 信标X方向加速度,毫米/秒2 | |
33 | 2 | int16_t | 信标Y方向加速度,毫米/秒2 | |
35 | 2 | int16_t | 信标Z方向加速度,毫米/秒2 | |
37 | 1 | uint8_t | 信标地址 | |
38 | 1 | 1字节 | 保留(0) | |
39 | 8 | int64_t | 时间戳:Unix时间,即自1970.01.01 00:00:00起的毫秒数。 该时间由所有设备与调制解调器和Dashboard同步 | |
47 | 4 | 4字节 | 保留(0) |
注意:四元数归一化为10000。
遥测数据包
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址 | |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0006 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 2 | uint16_t | 电池电压,毫伏 | |
7 | 1 | int8_t | RSSI, dBm | |
8 | 13 | 保留(0) |
质量与扩展位置数据包
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | |
1 | 1 | uint8_t | 数据包类型 | 0x47 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x0007 |
4 | 1 | uint8_t | 传输的数据字节数 | |
5 | 1 | uint8_t | 设备地址 | |
6 | 1 | uint8_t | 定位质量,% | |
7 | 1 | uint8_t | 0 = 无地理围栏区域报警 1…255:地理围栏区域索引 此字段需要 MMSW0005 许可证。 | |
8 | 13 | 保留(0) |
所有信标的遥测数据包
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持(SSM固件)
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:按需提供
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 地址 | 0xff |
1 | 1 | uint8_t | 数据包类型 | 0x48 |
2 | 2 | uint16_t | 数据包中的数据代码 | 0x2001 |
4 | 2 | uint16_t | 传输的数据字节数 | |
6 | N*10 | N个信标的遥测数据(见下表) |
信标遥测项格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | 1 | uint8_t | 信标地址 | |
1 | 2 | uint16_t | 供电电压,毫伏 | |
3 | 1 | int8_t | RSSI, dBm | |
4 | 4 | uint32_t | 距上次数据更新经过的时间,秒 | |
8 | 2 | uint16_t | 保留(0) |
NMEA0183协议
支持的硬件/软件:
Super-Beacon:不支持
Industrial Super-Beacon:不支持
Modem HW5.1:不支持
Super-Modem:支持
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
Dashboard软件:支持
数据包格式
偏移量 | 大小(字节) | 类型 | 说明 | 值 |
0 | N | N字节 | NMEA0183消息(说明见 这里) | |
N | 1 | uint8_t | 移动信标地址 |
说明:
- 如果在Dashboard中Super-Modem设置的接口部分选择了NMEA0183协议,Super-Modem将通过UDP输出NMEA0183消息
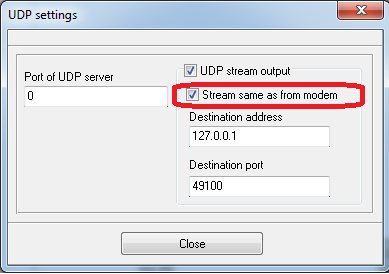
- 如果在调制解调器设置的接口部分选择了NMEA0183协议,并且在Dashboard的Settings/UDP Settings菜单中选中了下方截图所示的选项,Dashboard将输出NMEA0183消息:
通过CAN通信的协议
支持的硬件:
Super-Beacon:不支持
Industrial Super-Beacon:支持
Modem HW5.1:不支持
Super-Modem:按需提供
Mini-RX(胸牌、头盔等):不支持
Mini-TX:不支持
Mini-TX-2:不支持
Modem HW4.9:不支持
Beacon HW4.9:不支持
Beacon HW4.5:不支持
可应要求在Super-Modem和Industrial Super-Beacon中安装CAN硬件支持。安装CAN后,RS-485将不可用。
CAN参数:
波特率: 125 kbps。
帧格式: 标准帧。
用于数据流输出的“Marvelmind”协议
在 关于UART数据流的相应章节 中描述的数据包,也通过CAN传输,CAN帧ID为 0x10。每个CAN帧可包含1至8字节的数据。数据字节数由CAN帧的 DLC 字段指定。
数据以原始流方式传输,因此一个CAN帧可能包含一个数据包的结尾和下一个数据包的开头。用户应接收多个CAN帧,将其数据字段放入缓冲区,并按与UART接收数据相同的方式进行处理。
NMEA0183通信协议
在 关于UART数据流的相应章节 中描述的数据包,也通过CAN传输,CAN帧ID为 0x11。每个CAN帧可包含1至8字节的数据。数据字节数由CAN帧的 DLC 字段指定。
数据以原始流方式传输,因此一个CAN帧可能包含一个数据包的结尾和下一个数据包的开头。用户应接收多个CAN帧,将其数据字段放入缓冲区,并按与UART接收数据相同的方式进行处理。
Dashboard csv日志文件格式
Dashboard会将固定信标和移动信标的位置及其他数据保存到csv日志文件中,日志文件位于Dashboard目录下的“log”文件夹。从V7.000版本起,日志格式有所变化。旧格式仅保留用于HW v4.9调制解调器。