系统基础
本章的整洁、易读HTML版本。
操作手册“系统基础”一章,以HTML网页形式完整呈现。有不清楚的地方?请打开 本章的原始PDF(第19-30页)(中文) (左上角也有固定链接)。总览: 全部章节.
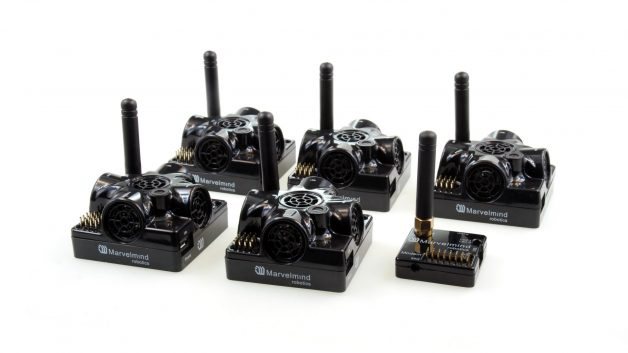
Super-MP-3D入门套件包装清单:
IA-04-2D-Badge入门套件:
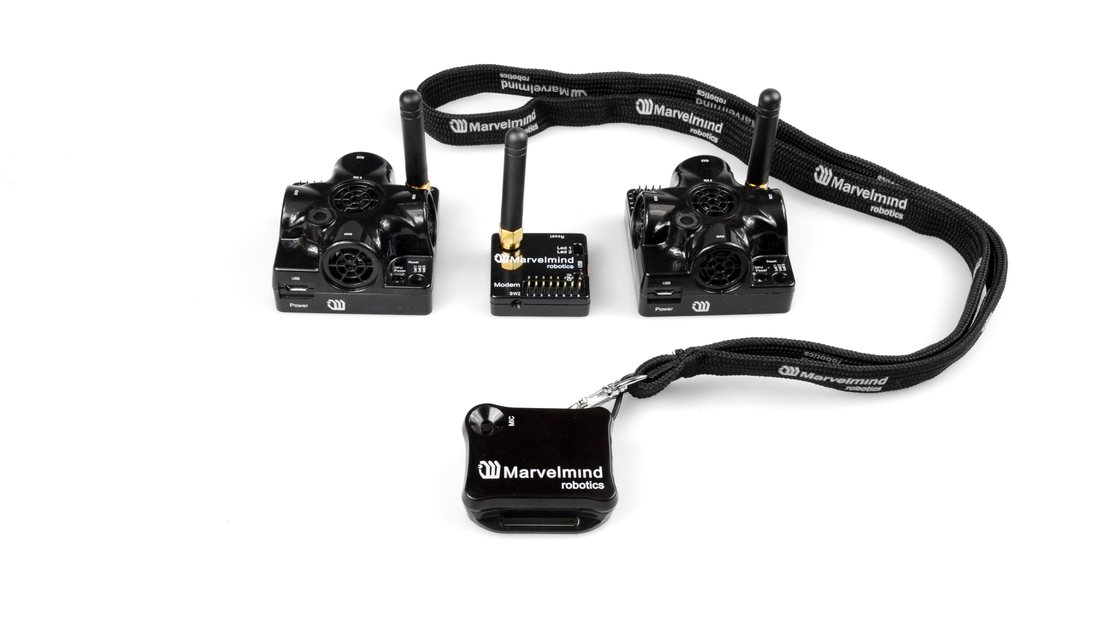
 *以上仅为两款入门套件的示例。
更多选择请访问我们的网站: 产品。
室内导航系统架构
Marvelmind室内导航系统为自主机器人和系统提供高精度(±2厘米)的室内坐标(“室内GPS”)。下图简要说明了系统的关键组成部分。
 IA和NIA的软件不同。
对于IA,应使用频率各不相同的固定信标。
下面介绍3种架构:非逆向架构(NIA)、逆向架构(IA)和多频NIA(MF NIA):
反向架构(IA)
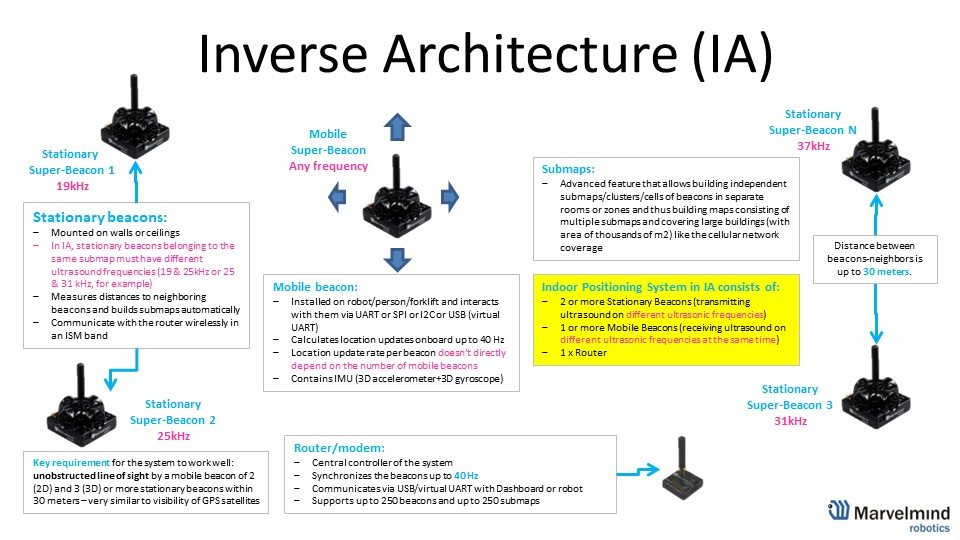 对于IA,应使用频率各不相同的固定信标。
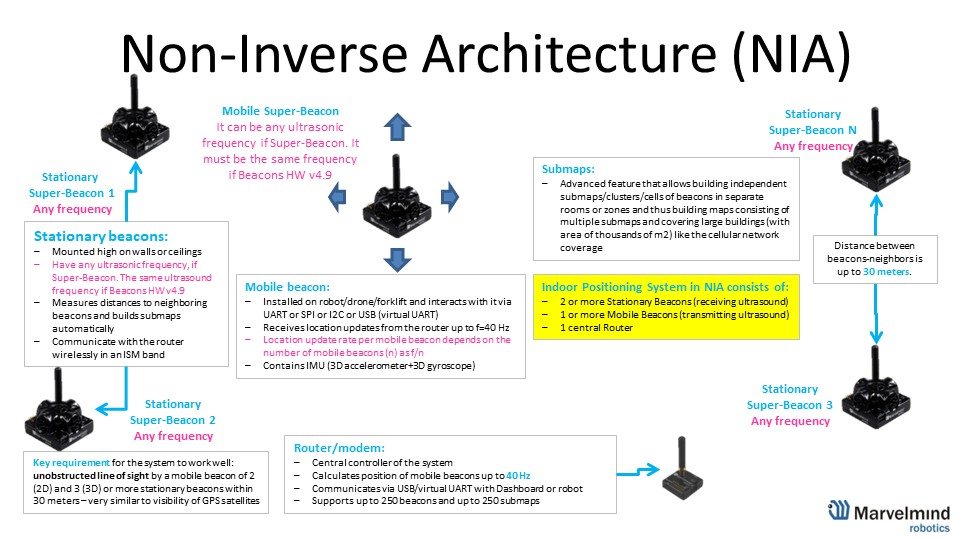 非反向架构(NIA)
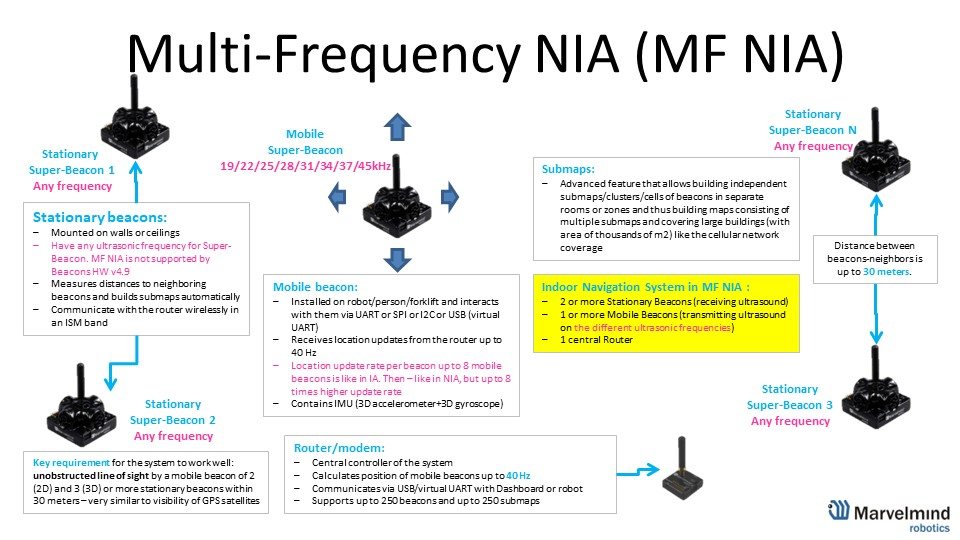 许可 MMSW0004:MF NIA支持 为使用MF NIA所必需
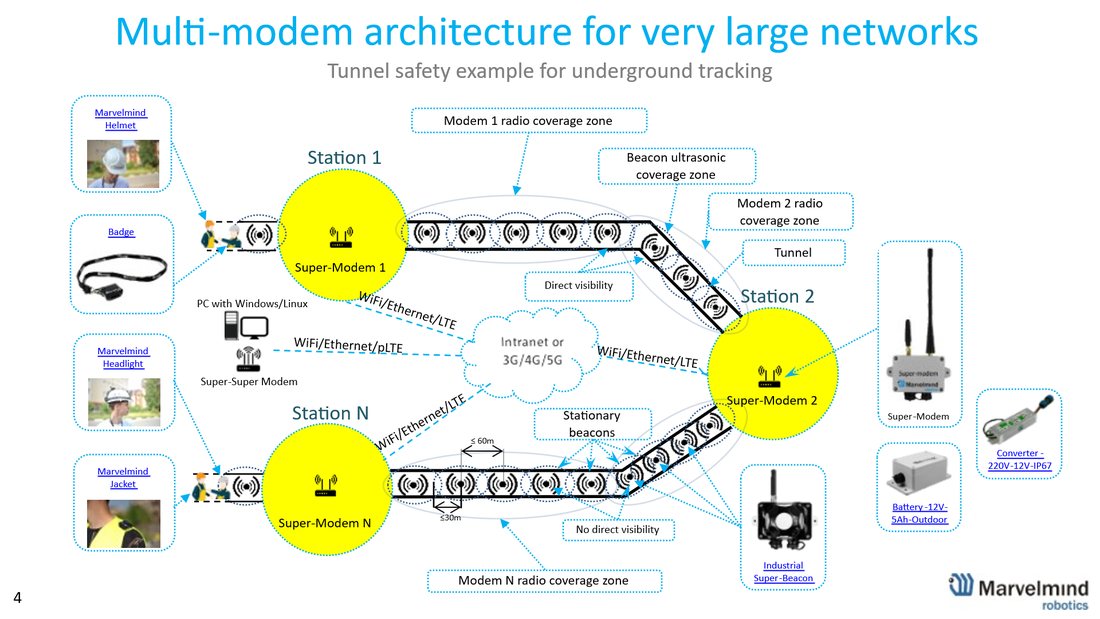 面向超大型网络的多调制解调器架构
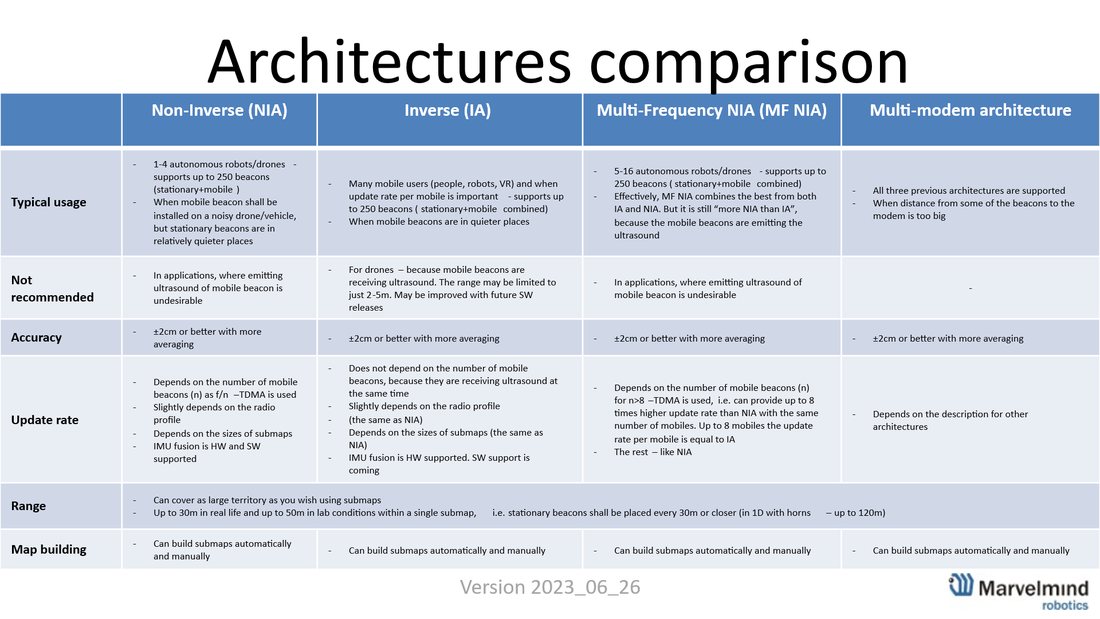 架构对比表
以下是介绍各架构的教程视频:
 帮助:逆向架构(IA)与非逆向架构(NIA)对比(YouTube)
架构组成要素
A 地图 是系统的一个单元,包含 子地图, 固定信标,以及 服务区。该子地图中固定信标发出的超声波信号用于对移动信标进行定位。
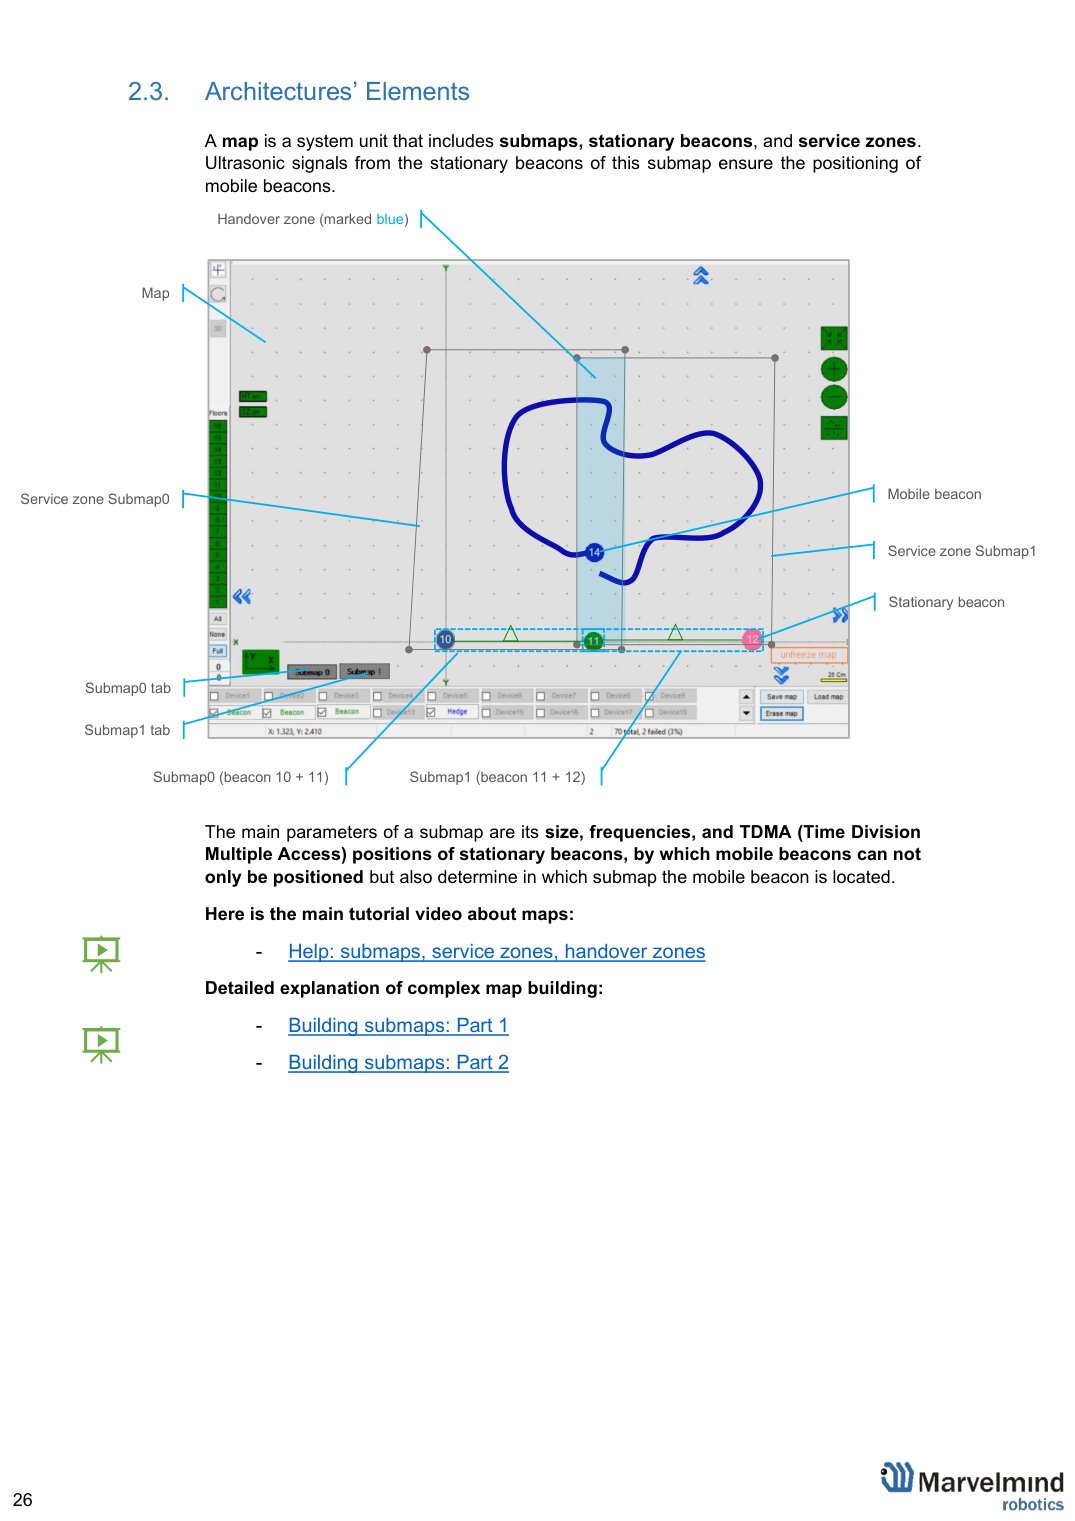
子地图的主要参数包括 大小、频率以及固定信标的TDMA(时分多址)时隙位置;借助这些参数,移动信标不仅能够完成定位, 还能确定自己位于哪个子地图中。
 以下是关于地图的主要教程视频:
复杂地图构建详解:
室内“GPS”系统特写与内部结构
 这里可以看到系统各组成部分的外观。
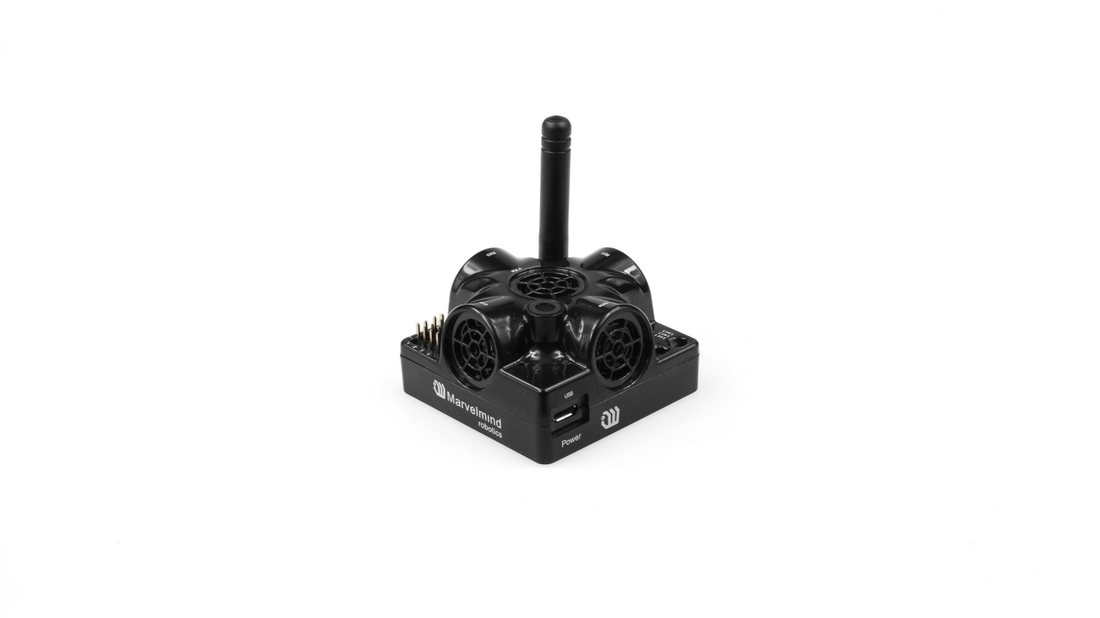
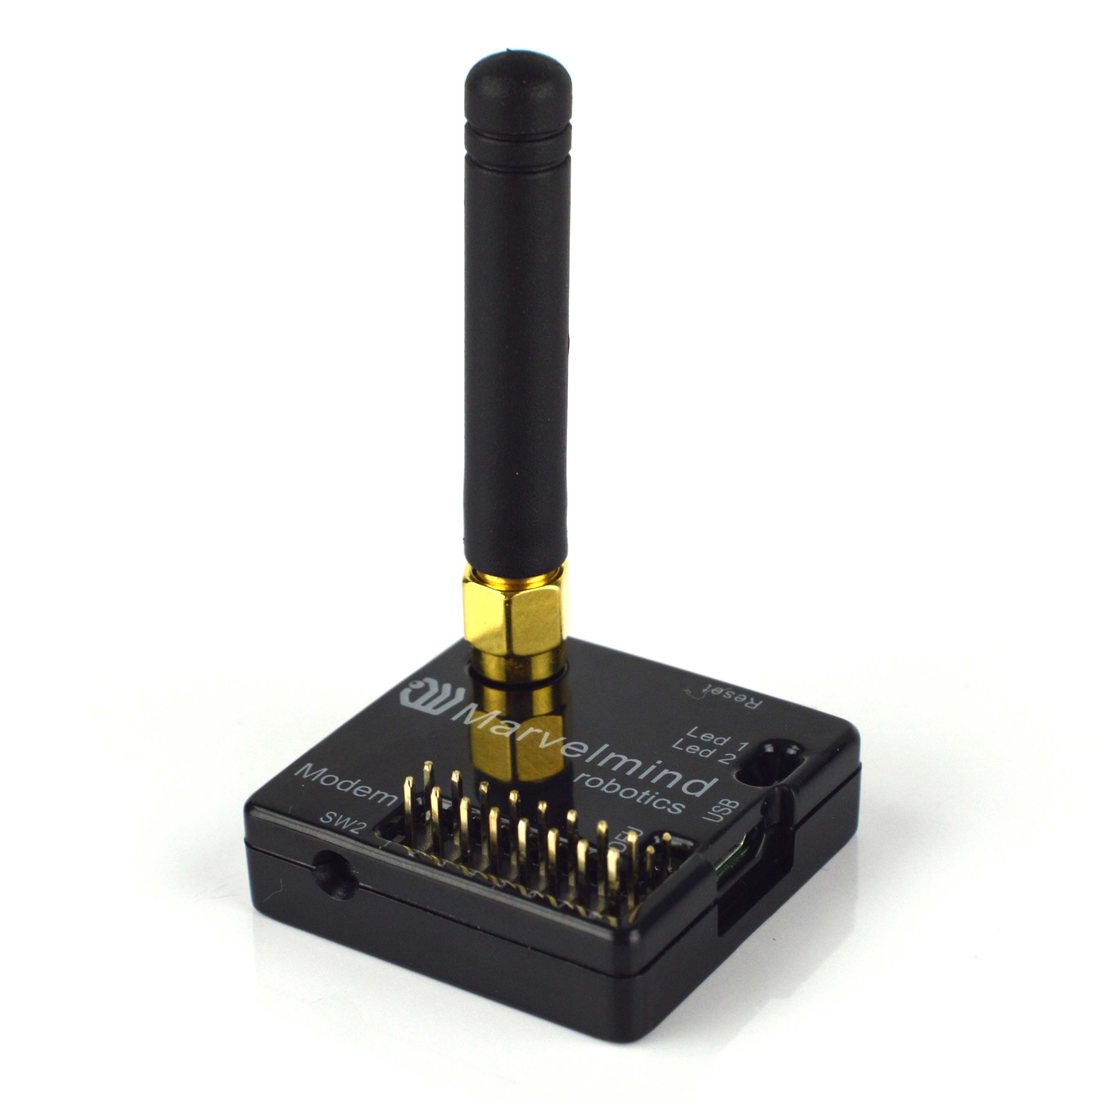
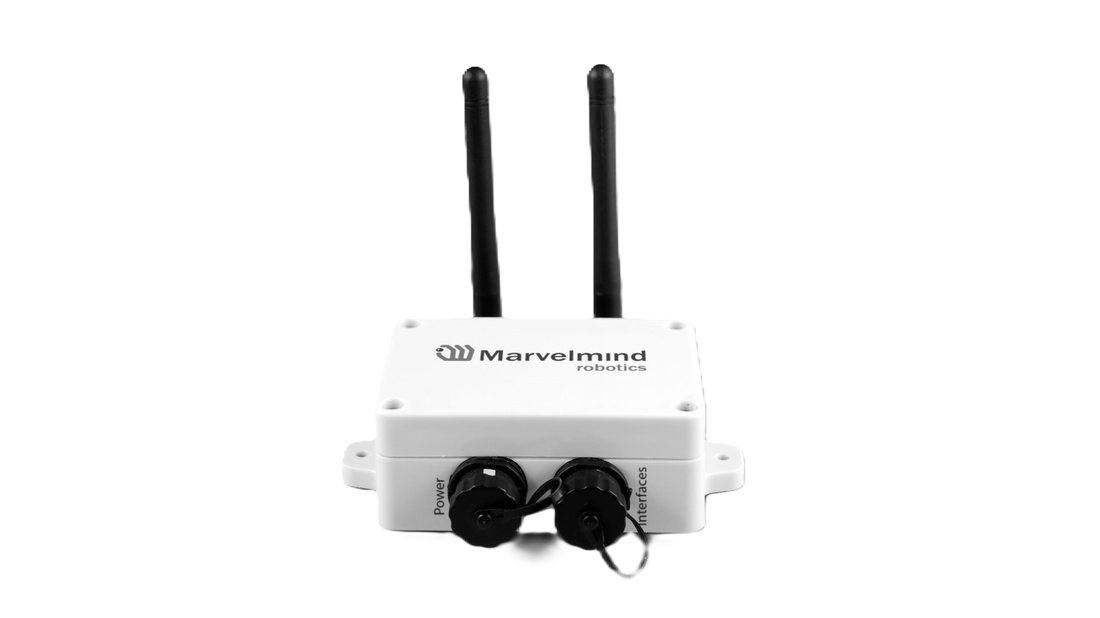
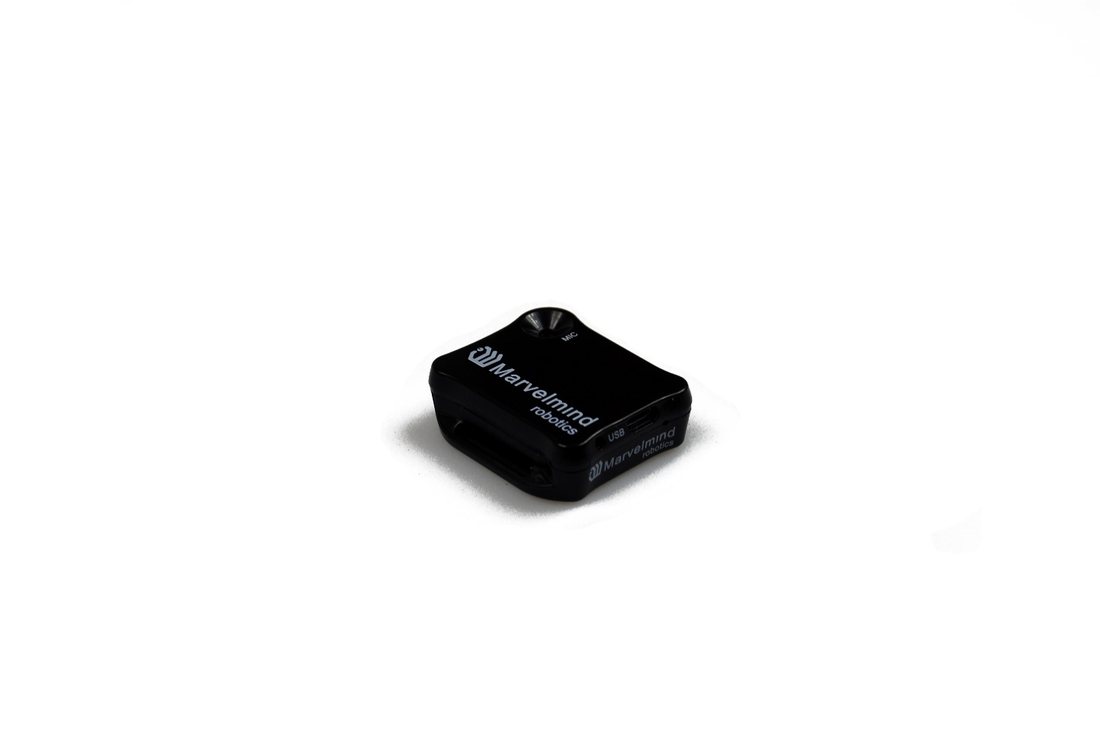
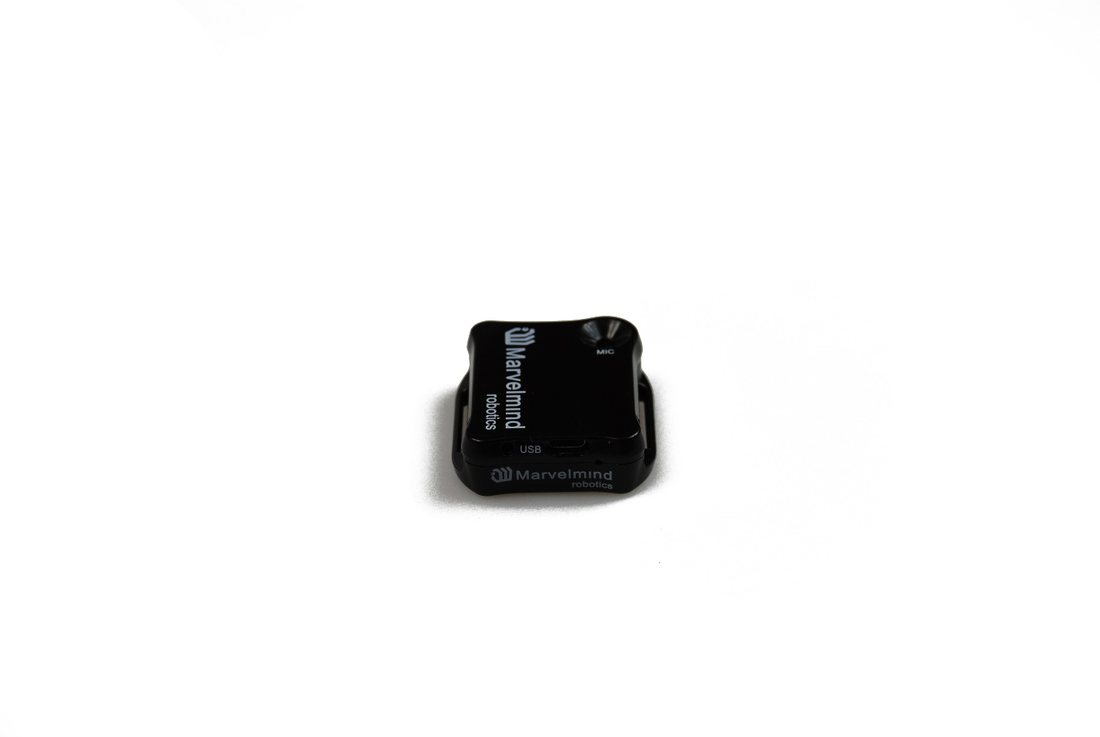
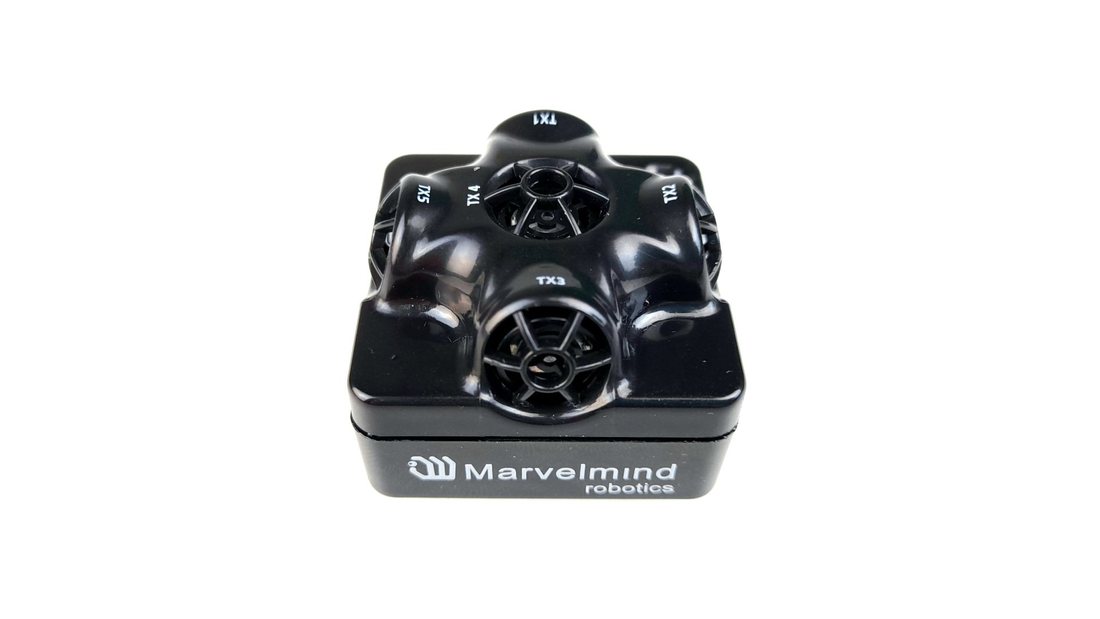
 Beacon Mini-TX:
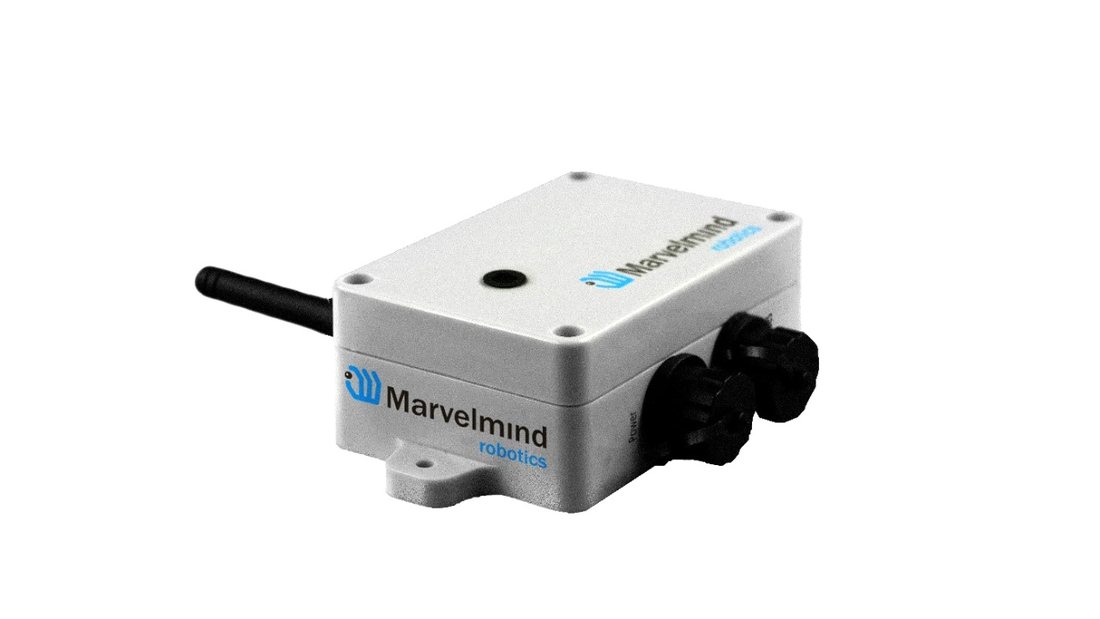 Industrial-RX 信标:
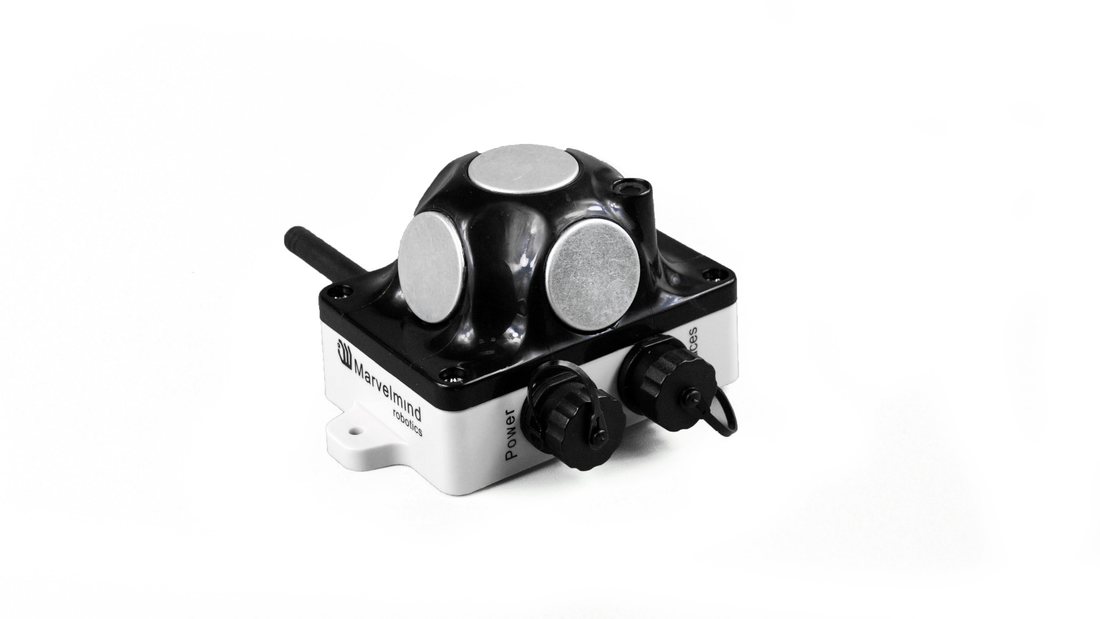 Industrial Super-Beacon Metal-25 kHz:
 Industrial Super-Beacon-Plastic: