
摘要
本章的整洁、易读HTML版本。
操作手册“概要”一章,以HTML网页形式完整呈现。有不清楚的地方?请打开 本章的原始PDF(第16-18页)(中文) (左上角也有固定链接)。总览: 全部章节.
Marvelmind室内导航系统是一款现成可用的室内导航系统,可为自主机器人、车辆(AGV)、叉车和无人机提供精确(±2厘米)的位置数据。它还可以通过安装在移动目标上的移动信标对其进行跟踪。其他应用还包括起重机、虚拟/增强现实(VR/AR)系统、建筑工人或矿工的安全帽等。详见: 解决方案.
该导航系统由以下部分组成:通过免许可频段(915/868 MHz)无线电接口互联的固定超声波信标网络;安装在被跟踪目标上的一个或多个移动信标;以及一个或多个调制解调器,作为PC或其他计算机接入系统的网关。详见: 系统架构(中文).
移动信标的位置由三边测量算法计算得出,依据是超声波脉冲在固定信标与移动信标之间的传播延迟(飞行时间,TOF)。
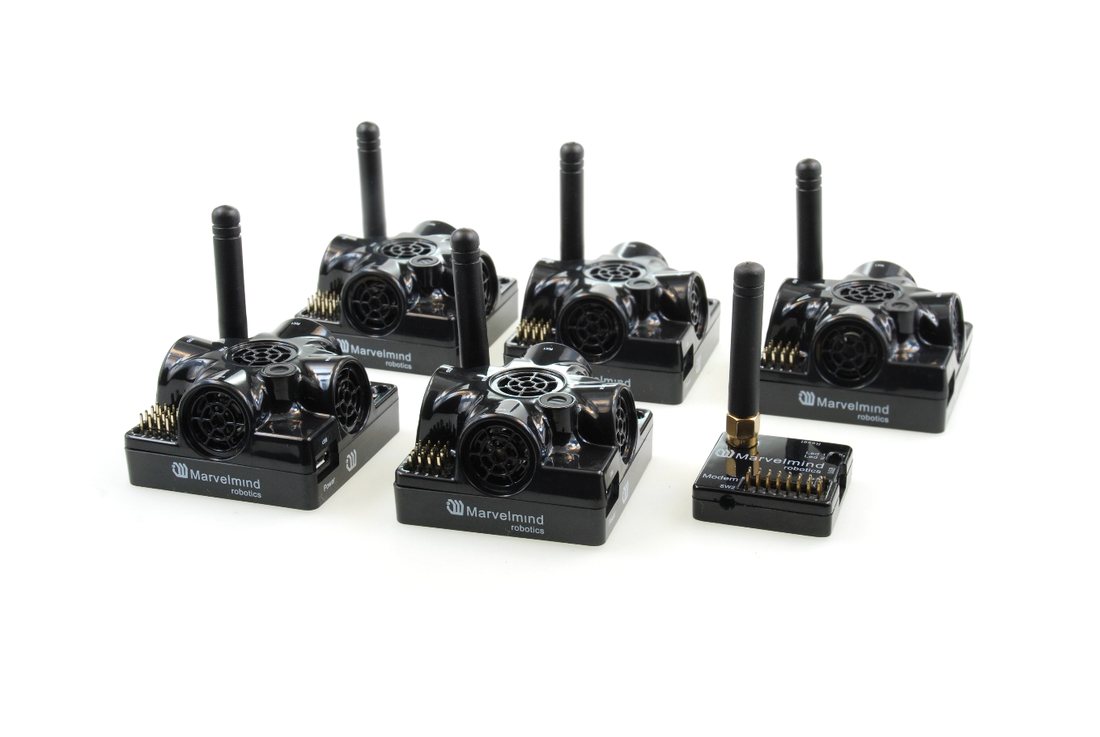 系统可以自动构建固定信标地图。在简单情况下,无需任何额外的手动数据输入或手动测距。地图建好后可以冻结并保存在调制解调器的存储器中,调制解调器上电后7至10秒内系统即可完全投入工作。
图1:基于Super-Beacon的入门套件示例
确保Marvelmind室内导航系统良好性能的最低配置要求:
3D(X, Y, Z)跟踪:移动信标与30米范围内3个或更多固定信标之间有无遮挡的视距(可“听到”)
2D(X, Y)跟踪:移动信标与30米范围内2个或更多固定信标之间有无遮挡的视距(可“听到”)
1D跟踪:标准配置下,移动信标与30米范围内1个或更多固定信标之间有无遮挡的视距(可“听到”);加装Horn后距离可达100-150米(见Horn章节)
主要性能:
技术规格 | |
信标间距离 |
|
覆盖面积 |
|
定位精度 |
|
位置更新率 |
|
供电 | 内置:1000mAh锂聚合物电池(Super-Beacon)
|
外部:micro-USB——建议长期使用时采用 | |
重量 | 入门套件中的移动信标(Super-Beacon):
|
信标尺寸 | 尺寸:55x55x33毫米(含50毫米天线:55x55x65毫米)(Super-Beacon)3 |
1,2,3 其他类型信标的参数请查看 对比表(英文)
图例说明
图例说明部分列出了用于突出正文要点的小图标和符号。
 重要提示
 适用于有经验的用户
 演示或帮助视频
- 实用链接